
Plans multi-docks
Les membres du projet peuvent cliquer sur  pour accéder à la bibliothèque de plans de tâches pour afficher les plans de tâches, et les administrateurs peuvent créer et gérer des plans de tâches multi-docks.
DJI Dock 2 (la version du firmware doit être la version v09.02.01.08 ou ultérieure), DJI Dock 3 et DJI Dock 4 prennent en charge les plans de tâches multi-docks.
Créer des plans
Cliquez sur Créer un plan pour créer un plan de tâche.
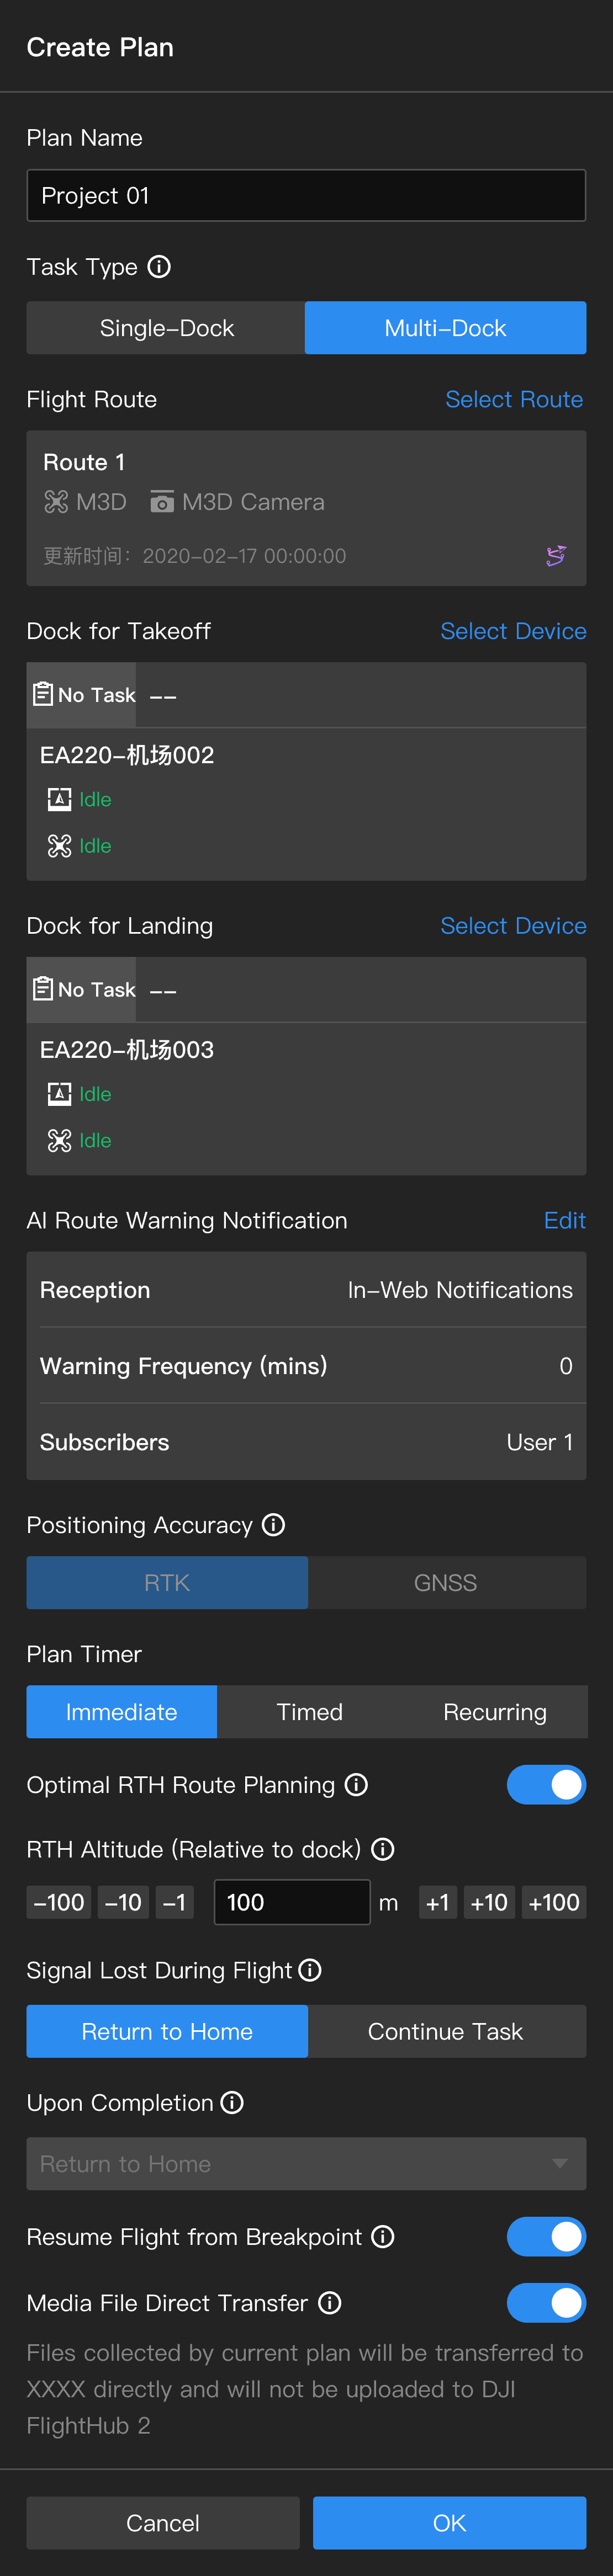
1. Nom du plan
Le nom du plan est requis et doit contenir un maximum de 50 caractères.
2. Type de tâche
Sélectionnez Multi-docks.
3. Itinéraire de vol
Cliquez pour sélectionner un itinéraire de vol. Seuls les itinéraires de vol pris en charge par le dock sont affichés dans la liste. Une duplication d'itinéraire de vol sera créée après avoir sélectionné un itinéraire de vol.
- La duplication ne peut pas être modifiée après la création du plan, et sera supprimée après la suppression du plan.
- Modifier l'itinéraire de vol dans la bibliothèque d'itinéraires de vol n'affectera pas la duplication d'itinéraire de vol. Les utilisateurs doivent créer un nouveau plan pour effectuer la tâche de vol modifiée.
4. Notifications d'alerte d'itinéraire IA
Remarque : Seuls DJI Dock 3 et DJI Dock 4 prennent en charge cette fonctionnalité.
Voir Plans à dock unique pour plus de détails.
5. Dock pour le décollage
Sélectionnez un dock pour le décollage. Assurez-vous qu'il y a un appareil à l'intérieur du dock avant de commencer les tâches.
6. Dock pour l'atterrissage
Sélectionnez un dock pour l'atterrissage. Assurez-vous qu'il n'y a pas d'appareil à l'intérieur du dock avant de commencer les tâches.
Remarque : les versions du firmware des docks pour le décollage et l'atterrissage doivent être cohérentes.
7. Précision de positionnement (pour DJI Dock 2 et DJI Dock 3 uniquement)
Remarque : Pris en charge par DJI Dock 2, DJI Dock 3 et DJI Dock 4.
Pour assurer la sécurité en vol, seul RTK peut être sélectionné dans les plans de tâches multi-docks. L'appareil du dock décollera et convergera les données RTK en l'air avant d'effectuer la tâche. Les utilisateurs ne peuvent pas interrompre la tâche pendant la convergence.
Après avoir activé Connexion automatique à la station au sol recommandée, vous n'avez pas besoin de sélectionner la précision de positionnement.
8. Minuteur du plan
Le minuteur du plan peut être réglé sur Immédiat, Programmé ou Récurrent.
- Immédiat : Après la création d'une tâche immédiate, l'appareil effectuera la tâche de vol immédiatement.
- Programmé : Après la création d'une tâche programmée, l'appareil effectuera la tâche de vol lorsque l'heure définie est atteinte.
- Récurrent : Après avoir défini la période d'exécution, l'heure d'exécution et la fréquence de répétition, l'appareil effectuera la tâche de vol chaque fois que l'heure définie est atteinte.
9. Planification d'itinéraire RTH optimal
Lorsque la Planification d'itinéraire RTH optimal est activée, l'appareil ajustera intelligemment l'altitude et la vitesse en vol en fonction de l'environnement (vitesse et direction du vent, obstacles, etc.), ce qui rend le RTH plus efficace et économe en énergie.
- Lorsque l'environnement convient au bon fonctionnement du système optique ou que les données d'obstacles sont activées, l'appareil planifiera automatiquement un itinéraire RTH optimal pour améliorer l'efficacité de la tâche.
- Lorsque l'environnement ne convient pas au bon fonctionnement du système optique et que les données d'obstacles sont désactivées, l'appareil retournera au point de départ en fonction des paramètres d'altitude de tâche et d'altitude RTH.
- Il est recommandé d'activer les données d'obstacles dans la Gestion de la zone de tâche pour une planification d'itinéraire optimisée. Voir Données d'obstacles pour plus de détails.
- Lorsque l'environnement ne convient pas au bon fonctionnement du système optique ou que d'autres problèmes surviennent lorsque l'appareil effectue des tâches FlyTo ou retourne au point de départ, l'appareil ne pourra pas planifier un itinéraire optimal. Les utilisateurs doivent régler une altitude RTH appropriée avant que l'appareil ne retourne au point de départ.
- Lorsque la Planification d'itinéraire RTH optimal est désactivée, mais que l'environnement convient au bon fonctionnement du système optique ou que les données d'obstacles sont activées, l'appareil peut toujours éviter les obstacles en ajustant intelligemment l'itinéraire de vol.
- Si l'altitude maximale en vol est inférieure à l'altitude actuelle de l'appareil, l'appareil descendra directement à l'altitude maximale en vol avant de poursuivre les tâches. Si l'altitude maximale est supérieure à l'altitude actuelle de l'appareil, l'appareil cessera de monter lorsqu'il atteindra l'altitude maximale en vol.

- Lorsqu'il y a des obstacles tels que des fils et des pylônes électriques qui sont difficiles à détecter pour les capteurs optiques, les utilisateurs doivent désactiver la Planification d'itinéraire RTH optimal et s'assurer que l'altitude de tâche définie et l'altitude RTH sont supérieures à l'altitude de l'obstacle le long de l'itinéraire.
10. Altitude RTH (par rapport au dock)
L'altitude de l'appareil par rapport au dock lorsque l'appareil retourne au dock. L'altitude RTH doit être définie en fonction des conditions de vol réelles, de l'environnement alentour et des informations GEO. Il est recommandé que l'altitude soit définie plus haut que le point géographique le plus élevé de la zone de vol et qu'elle soit inférieure à l'altitude maximale en vol.
- Pour DJI Dock, DJI Dock 3 et DJI Dock 4, la plage d'altitude RTH est de 20 - 1500 m.
- Pour DJI Dock 2, la plage d'altitude RTH est de 15 - 1500 m.
11. Signal perdu pendant le vol
L'appareil retournera au point de départ ou poursuivra la tâche de vol lorsqu'il sera déconnecté du dock.
12. À l'accomplissement
Seul le Retour au point de départ est pris en charge lors de la création de plans de tâche.
13. Reprendre le vol depuis le point d'arrêt
Lorsqu'une tâche ne peut pas être complétée par un seul vol, une nouvelle tâche sera générée automatiquement et l'appareil reprendra le vol depuis le point d'arrêt et terminera la tâche après avoir été pleinement chargé. Dans les plans de tâche multi-docks, l'appareil peut reprendre la tâche depuis le point d'arrêt uniquement depuis le dock sur lequel il atterrit. Si l'appareil arrête la tâche au point d'arrêt et retourne au dock défini pour l'atterrissage, un plan sera automatiquement créé en tant que plan de tâche à dock unique.
Remarque : les tâches qui reprennent depuis le point d'arrêt expirent automatiquement si elles ne sont pas exécutées pendant plus de 3 jours.
14. Transfert direct de fichiers multimédias
Lorsque cette option est activée, les fichiers multimédias collectés par le plan actuel seront directement transférés vers des plateformes tierces.
Exécuter des plans
Les utilisateurs peuvent consulter l'état du plan de tâche multi-docks dans le panneau du dock après le démarrage de la tâche. Cliquez sur la fenêtre de statut de l'appareil pour consulter les détails de l'appareil et le flux de diffusion en direct.
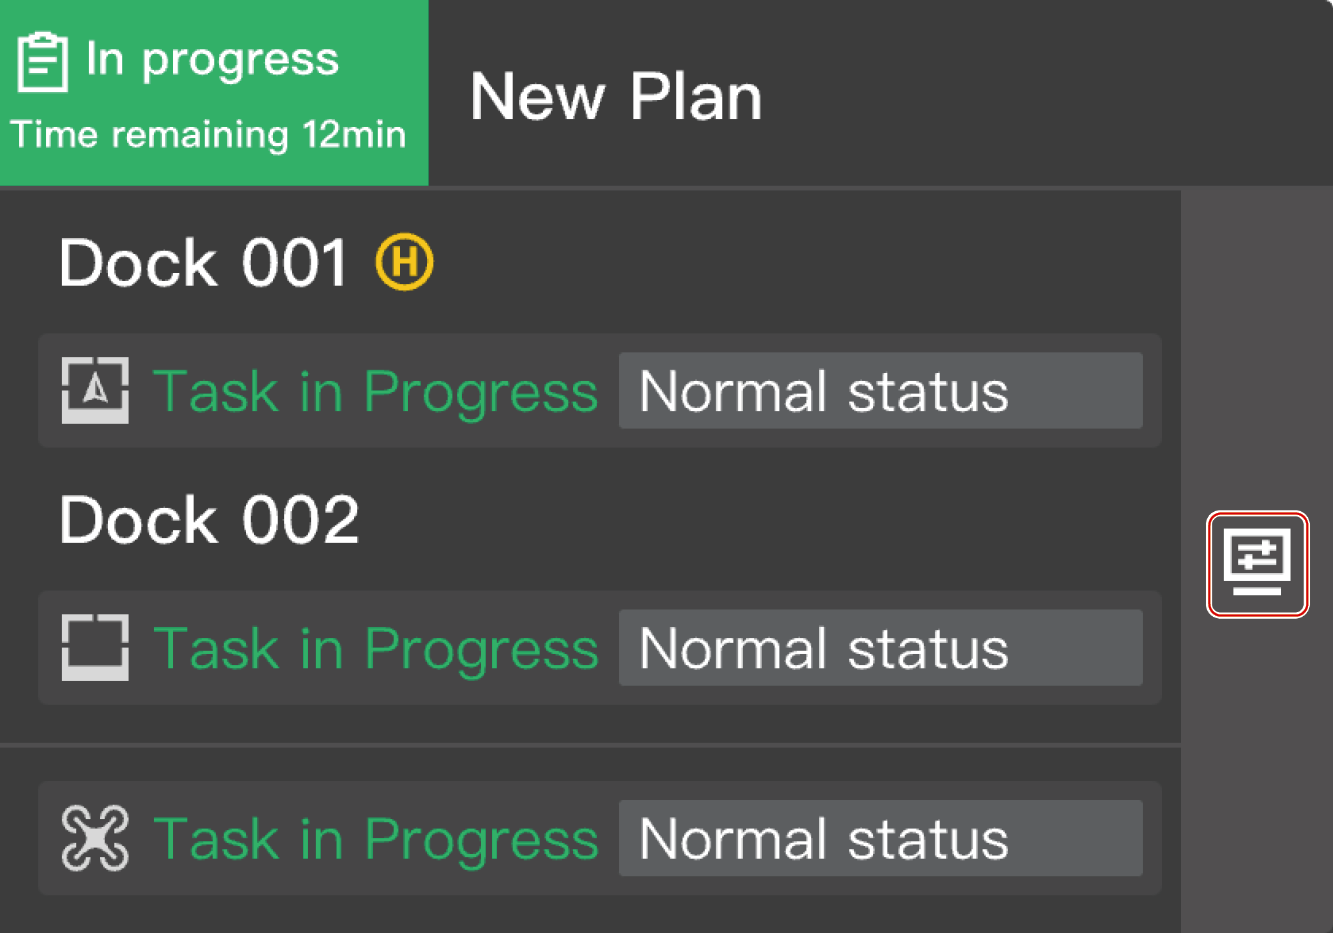
Cliquez sur le nom du dock pour consulter le statut du dock.
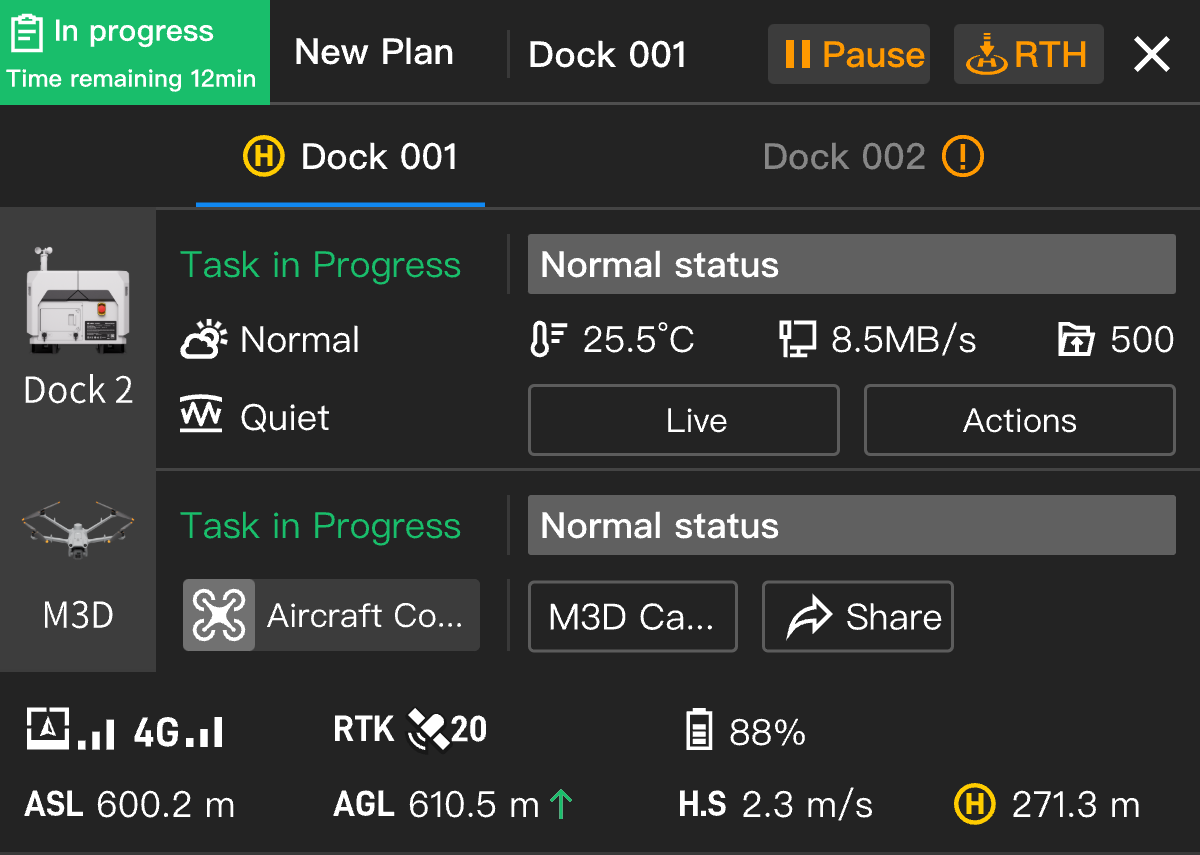
 indique que le dock actuel est le dock défini pour l'atterrissage.
 indique qu'il y a des messages d'avertissement concernant le dock actuel. Les utilisateurs doivent faire attention aux messages.
Cliquez sur  et l'appareil retournera au point de départ. DJI FlightHub 2 recommandera automatiquement un dock pour le RTH. Les utilisateurs peuvent également analyser la distance du RTH et le niveau de batterie et sélectionner un dock pour le RTH. L'appareil retournera automatiquement au point de départ une fois le dock sélectionné. Faites attention au statut de l'appareil et à la vue en direct. Pilotez avec précaution.
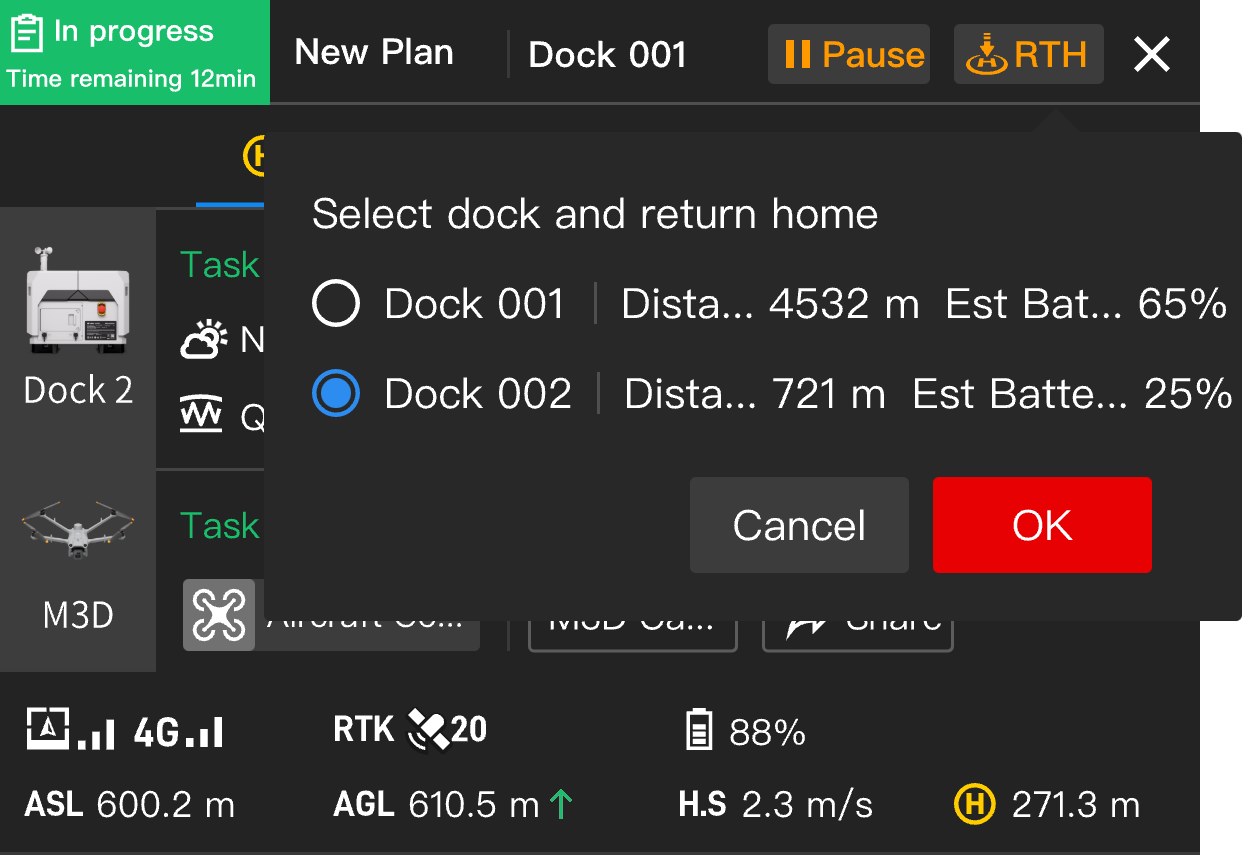
Remarque : les Contrôles du vol en direct ne sont pas pris en charge lorsque l'appareil effectue des plans de tâche multi-docks.
Gérer les plans
Pour plus de détails sur les fonctionnalités, veuillez consulter la section Plans à dock unique.