
マルチドック計画
プロジェクトメンバーは をクリックして「タスク計画ライブラリ」にアクセスし、タスク計画を閲覧できます。管理者はマルチドックタスク計画を作成および管理できます。
DJI Dock 2(ファームウェアバージョンはv09.02.01.08以降である必要があります)、DJI Dock 3、およびDJI Dock 4は、マルチドックタスク計画に対応しています。
計画を作成
「計画を作成」をクリックして、タスク計画を作成します。
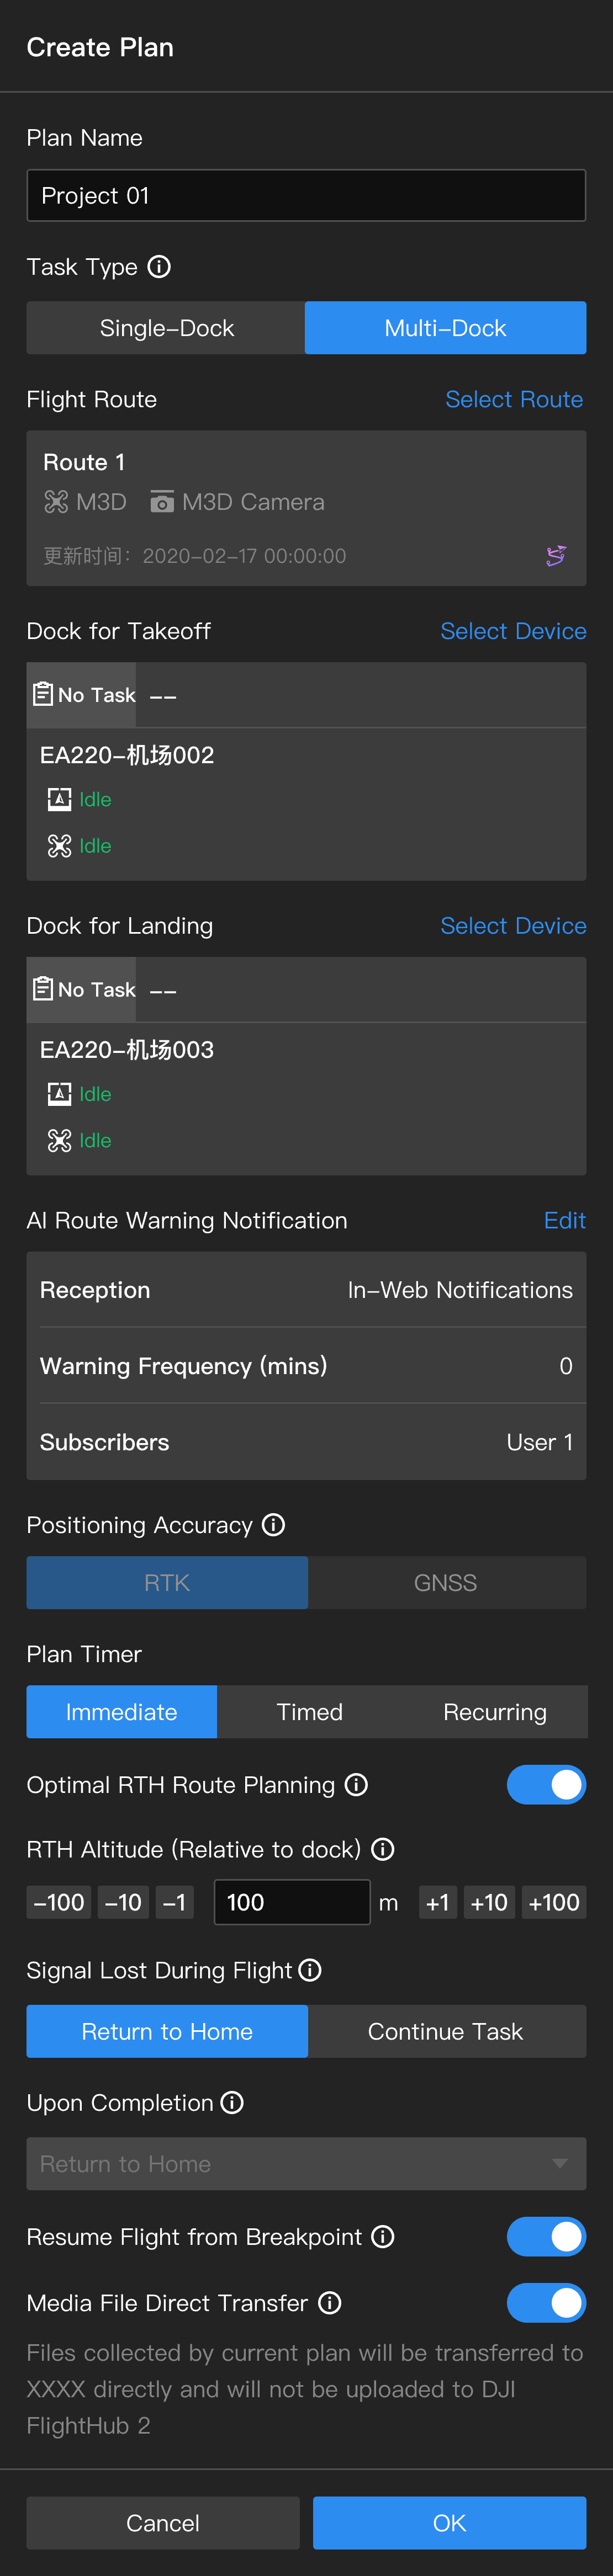
1. 計画名
計画名は必須で、50文字以内である必要があります。
2. タスクタイプ
マルチドックを選択します。
3. 飛行ルート
クリックして飛行ルートを選択します。ドックで対応している飛行ルートのみがリストに表示されます。飛行ルートを選択すると、その複製が作成されます。
- プラン作成後、この複製は変更できません。また、プラン削除後、この複製は削除されます。
- 飛行ルートライブラリ内の飛行ルートを変更しても、飛行ルートの複製には影響しません。編集された飛行タスクを実行するには、ユーザーは新しいプランを作成する必要があります。
4. AI経路アラート通知
注記:この機能をサポートするのはDJI Dock 3およびDJI Dock 4のみです。
詳細については、「シングルドックプラン」を参照してください。
5. 離陸ドック
離陸用ドックを選択します。タスクを開始する前に、ドック内に機体があることを確認してください。
6. 着陸ドック
着陸ドックを選択します。タスクを開始する前に、ドック内に機体がないことを確認してください。
注記:離陸ドックおよび着陸ドックのファームウェアバージョンは一致している必要があります。
7. 測位精度(DJI Dock 2およびDJI Dock 3のみ)
注記:DJI Dock 2、DJI Dock 3、およびDJI Dock 4でサポートされています。
飛行の安全を確保するため、マルチドックタスク計画ではRTKのみ選択可能です。ドック機体は離陸し、タスクを実行する前に空中でRTKデータを収束させます。ユーザーは収束中にタスクを一時停止できません。
推奨地上局への自動接続を有効にすると、測位精度を選択する必要はありません。
8. 計画タイマー
計画タイマーは、「即時」、「タイマー」、「反復」に設定できます。
- 即時:即時タスクが作成されると、機体は直ちに飛行タスクを実行します。
- タイマー:タイマータスクが作成されると、設定された時刻になると機体は飛行タスクを実行します。
- 反復:実行期間、実行時間、および繰り返し頻度を設定すると、設定された時刻になるたびに機体は飛行タスクを実行します。
9. 最適なRTHルート計画
最適なRTHルート計画が有効になっている場合、機体は環境(風速と風向、障害物など)に基づいて飛行高度と速度をインテリジェントに調整し、RTHをより効率的かつ省エネルギーにします。
- ビジョンシステムが適切に機能する環境である場合、または障害物データが有効になっている場合、機体はタスク効率を向上させるために、最適なRTHルートを自動的に計画します。
- ビジョンシステムが適切に機能しない環境であり障害物データが無効になっている場合、機体はタスク高度とRTH高度設定に基づいてホームに戻ります。
- 最適化されたルート計画のために、「タスクエリア管理」で障害物データを有効にすることをお勧めします。詳細については、「障害物データ」を参照してください。
- ビジョンシステムが正常に機能しない環境、または機体がFlyToタスクを実行中やRTH中にその他の問題が発生した場合、機体は最適なルートを計画できません。機体がRTHする前に、ユーザーは適切なRTH高度を設定する必要があります。
- 最適なRTHルート計画が無効になっている場合でも、ビジョンシステムが正常に機能する環境であるか、障害物データが有効になっている場合、機体は飛行ルートをインテリジェントに調整することで障害物を回避できます。
- 最大飛行高度が現在の機体高度よりも低い場合、機体はタスクを続行する前に、直接最大飛行高度まで下降します。最大高度が現在の機体高度よりも高い場合、機体は最大飛行高度に達すると上昇を停止します。

- 視覚センサーが検出しにくい電線や電波塔などの障害物がある場合、ユーザーは最適なRTHルート計画を無効にし、設定されたタスク高度とRTH高度がルート沿いの障害物高度よりも高くなるようにしてください。
10. RTH高度(ドックに対する相対高度)
機体がドックに帰還する際の、ドックに対する機体高度。RTH高度は、実際の飛行状況、周囲の環境、およびGEO情報に基づいて設定する必要があります。飛行エリア内の最高地点よりも高度を高く設定し、最大飛行高度よりも低くすることをお勧めします。
- DJI Dock、DJI Dock 3、およびDJI Dock 4の場合、RTH高度範囲は20 - 1500 mです。
- DJI Dock 2の場合、RTH高度範囲は15 - 1500 mです。
11. 飛行中に信号ロスト
ドックとの接続が切断された場合、機体はホームに戻るか、飛行タスクを続行します。
12. 完了時
タスク計画の作成時は、RTHのみ選択可能です。
13. 中断地点から飛行を再開
1回の飛行でタスクを完了できない場合、新規タスクが自動的に生成され、機体はブレークポイントから飛行を再開し、完全に充電された後、タスクを完了します。マルチドックタスク計画では、機体は着陸したドックからのみ、ブレークポイントからタスクを再開できます。機体が中断点でタスクを停止し、設定された着陸ドックに戻った場合、プランは自動的にシングルドックタスク計画として作成されます。
注記:タスクが3日間以上実行されない場合、ブレークポイントから再開するタスクは自動的に期限切れになります。
14. メディアファイルを直接転送
有効にすると、現在のプランで収集されたメディアファイルは、サードパーティプラットフォームに直接転送されます。
計画の実行
タスク開始後、ユーザーはドックパネルでマルチドックタスク計画のステータスを確認できます。デバイスステータスウィンドウをクリックすると、デバイスの詳細とライブストリームを確認できます。
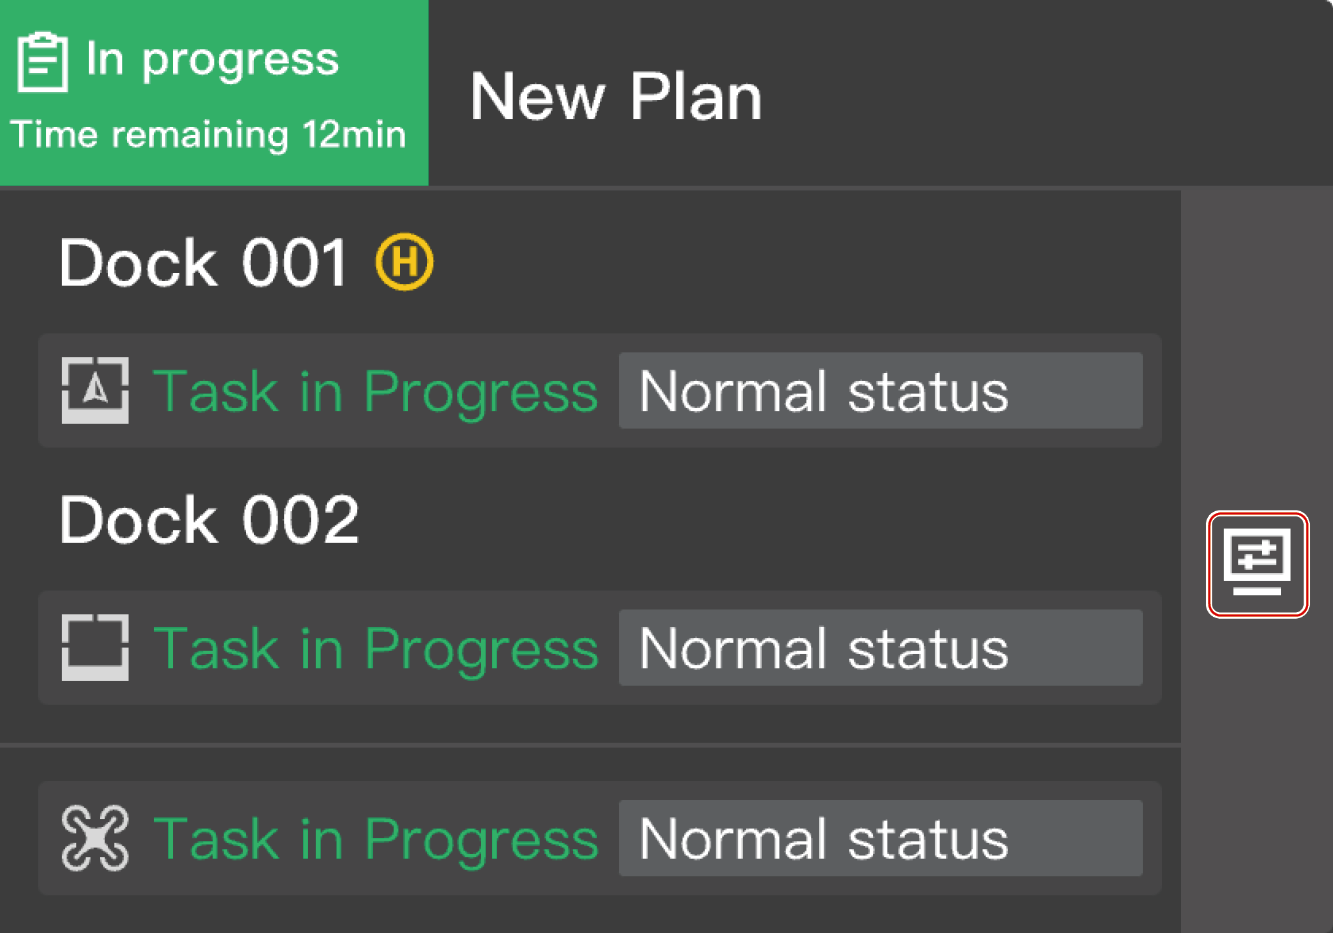
ドック名をクリックすると、ドックのステータスを確認できます。
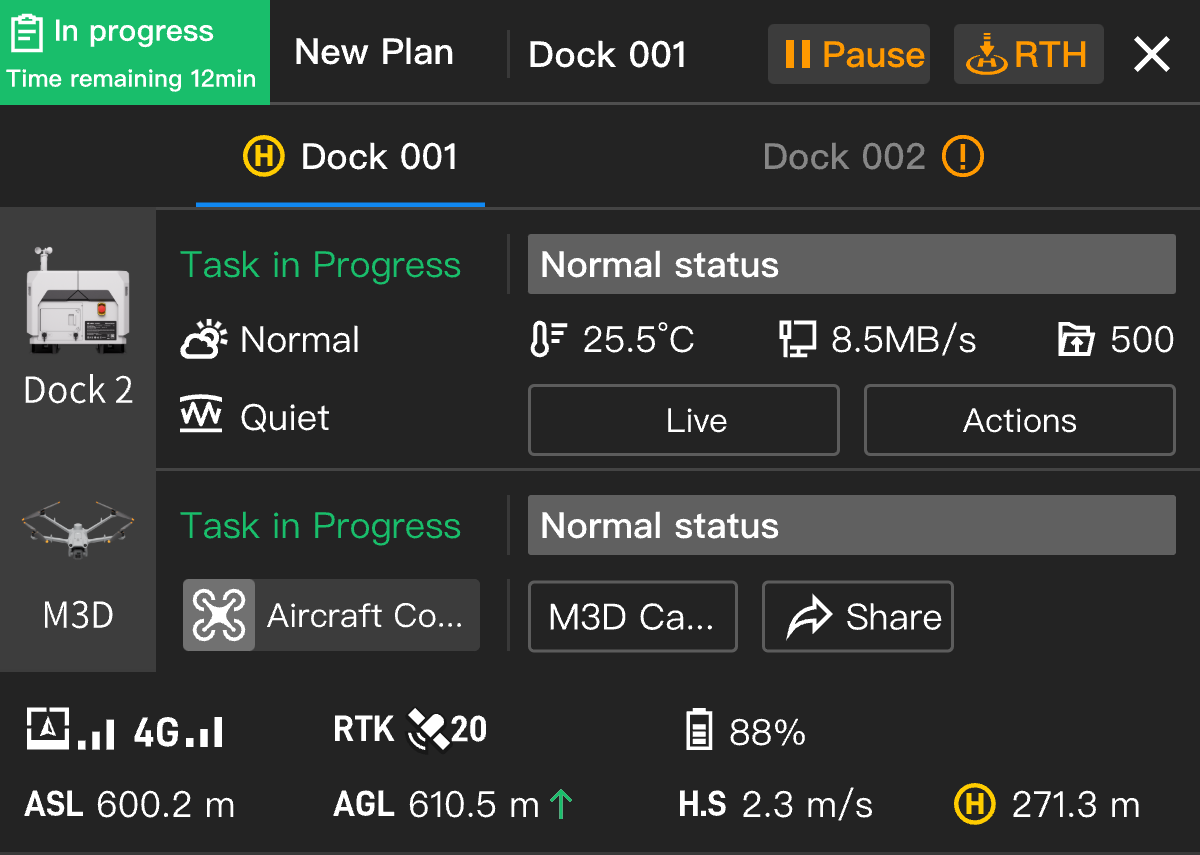
 は、現在のドックが着陸用に設定されたドックであることを示します。
 は、現在のドックに関する警告メッセージがあることを示します。ユーザーはメッセージに注意してください。
 をクリックすると、機体はホームに戻ります。DJI FlightHub 2は、RTH用のドックを自動的に推奨します。ユーザーはまた、RTH距離とバッテリー残量を分析し、RTH用のドックを選択できます。ドックが選択されると、機体は自動的にホームに戻ります。機体ステータスとライブストリームビューに注意してください。慎重に飛行してください。
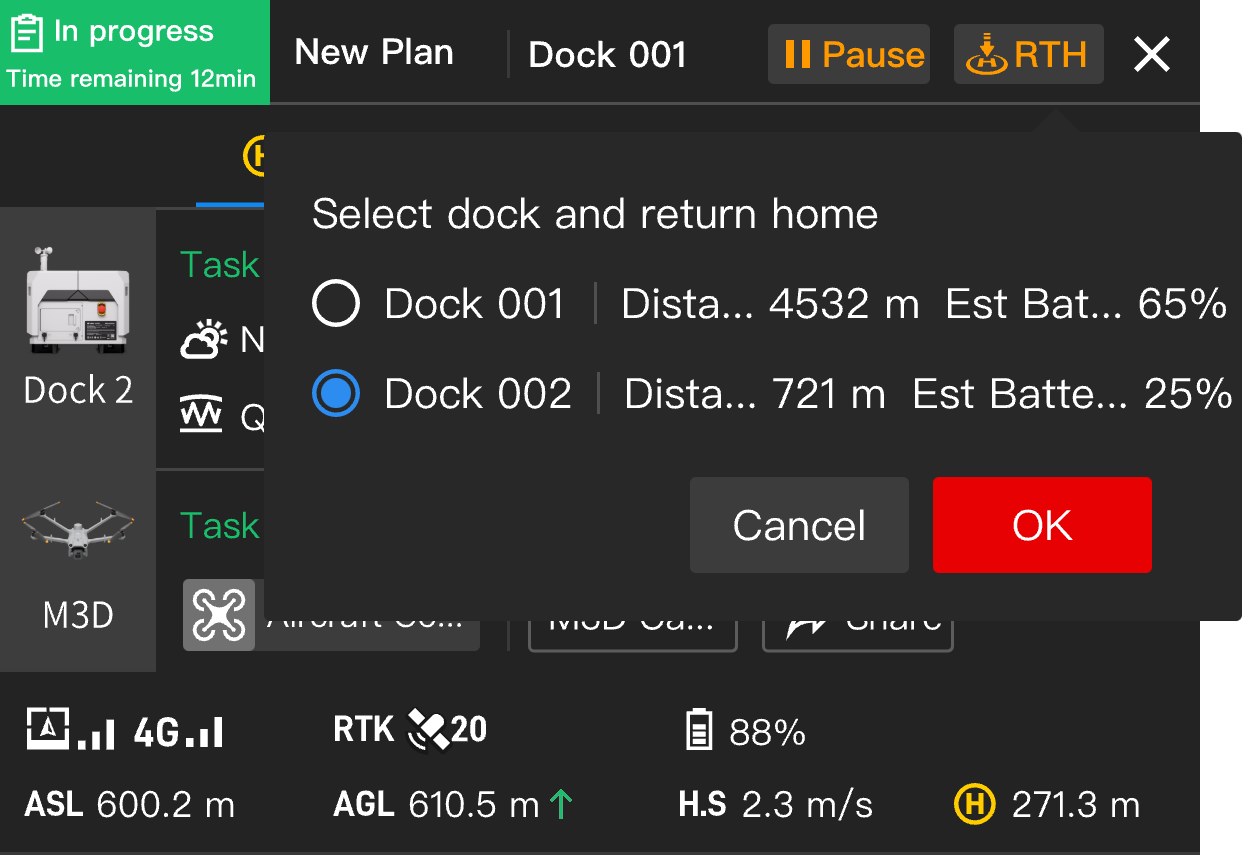
注記:機体がマルチドックタスク計画を実行している間は、ライブ飛行制御には対応していません。
プランを管理
詳細な機能については、シングルドックプランのセクションをご参照ください。