
手動飛行
手動飛行タスクとは、DJI FlightHub 2クラウドプラットフォームを通じて発行され、航空機が即座に実行するタスクです。ドックステーションまたはリモートコントローラーによる飛行制御をサポートします。手動飛行タスクは即時性があり、DJI Matrice 4エンタープライズシリーズおよびMatrice 4Dシリーズの航空機をサポートします。
プロジェクトメンバーは  をクリックしてタスク計画ライブラリに入り、タスク計画を確認できます。管理者は手動飛行タスクを新規作成および管理できます。
計画の作成
「新規計画」をクリックして計画作成ページに入ります。
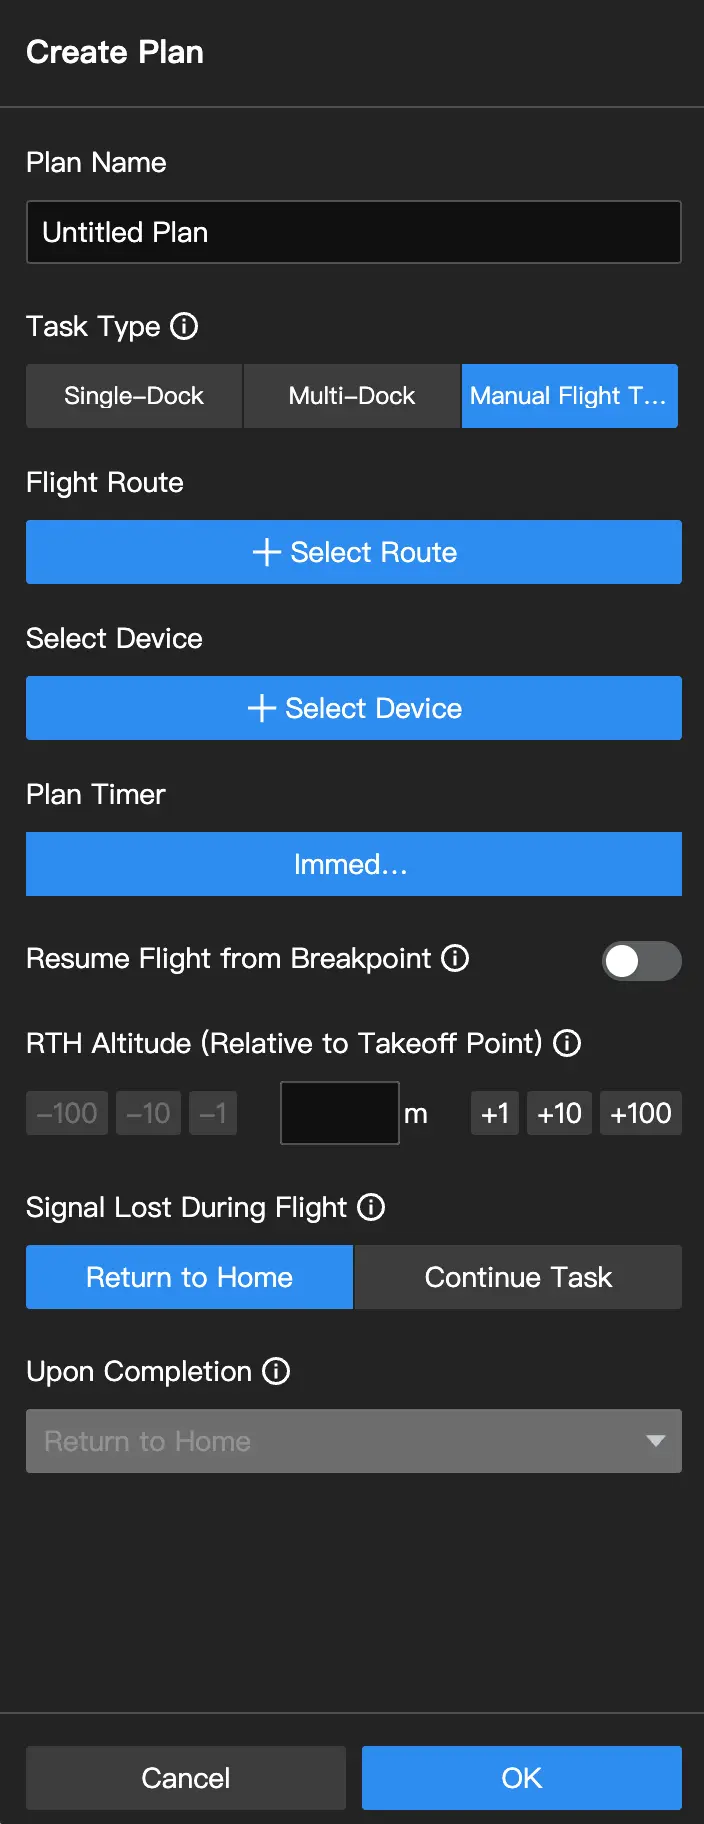
1. 計画名
計画名を入力してください(50文字以内)。
2. タスクタイプ
「手動飛行」を選択します。
3. 飛行ルート
ドックがサポートする飛行ルートのみ選択できます。飛行ルートを選択すると、ルートのコピーが自動的に作成されます。
- 計画作成後はルートコピーの変更はできません。計画を削除すると、ルートコピーも削除されます。
- 飛行ルートライブラリでのルート変更はルートコピーに影響しません。編集後のルートを実行するには、新しい計画を作成してください。
4. タスク戦略
タスク戦略はデフォルトで「即時」に設定されています。計画を作成すると、航空機は直ちに飛行タスクを実行します。
5. ブレークポイントからの自動再開
有効にすると、バッテリー残量不足により飛行ルートを完了できない場合、保留中のタスクが自動的に生成されます。十分に充電された後、飛行ルートが完了するまでタスクが再開されます。
6. 帰還高度(ドックからの相対高度)
航空機がドックに帰還する際の飛行高度。帰還高度は実際の飛行状況、周辺環境、GEO情報に基づいて適切に設定してください。飛行エリア内の最高地点より高く、最大飛行高度より低く設定することを推奨します。DJI DockおよびDJI Dock 3の高度範囲は20〜1500m、DJI Dock 2は15〜1500mです。
7. 飛行中の信号喪失
デフォルトでは、接続が切断されると航空機は帰還します。飛行ルートを継続するよう設定することもできます。ドックと航空機の通信が切断された後、航空機は離陸地点に戻るか、飛行タスクを継続します。
8. 完了アクション
タスク計画作成時は、自動帰還のみサポートされます。
計画の実行
タスク開始後、ユーザーはドックパネルでタスクの状態を確認できます。デバイスウィンドウをクリックして、デバイスの詳細とライブストリームを表示します。詳細については、オンラインプロジェクト情報のセクションをご参照ください。
計画の管理
その他の機能の詳細については、予定されたタスクのセクションをご参照ください。