
Tarefas de voo manual
Uma tarefa de voo manual é uma tarefa emitida pela plataforma em nuvem DJI FlightHub 2 que a aeronave executa imediatamente, com suporte ao controle de voo via dock ou controle remoto. As tarefas de voo manual são imediatas e suportam as aeronaves das séries DJI Matrice 4 Enterprise e Matrice 4D.
Os membros do projeto podem clicar em  para acessar a galeria de planos de tarefas e visualizar os planos de tarefas. Os administradores podem criar e gerenciar tarefas de voo manual.
Criar planos
Clique em "Novo plano" para acessar a página de criação de plano.
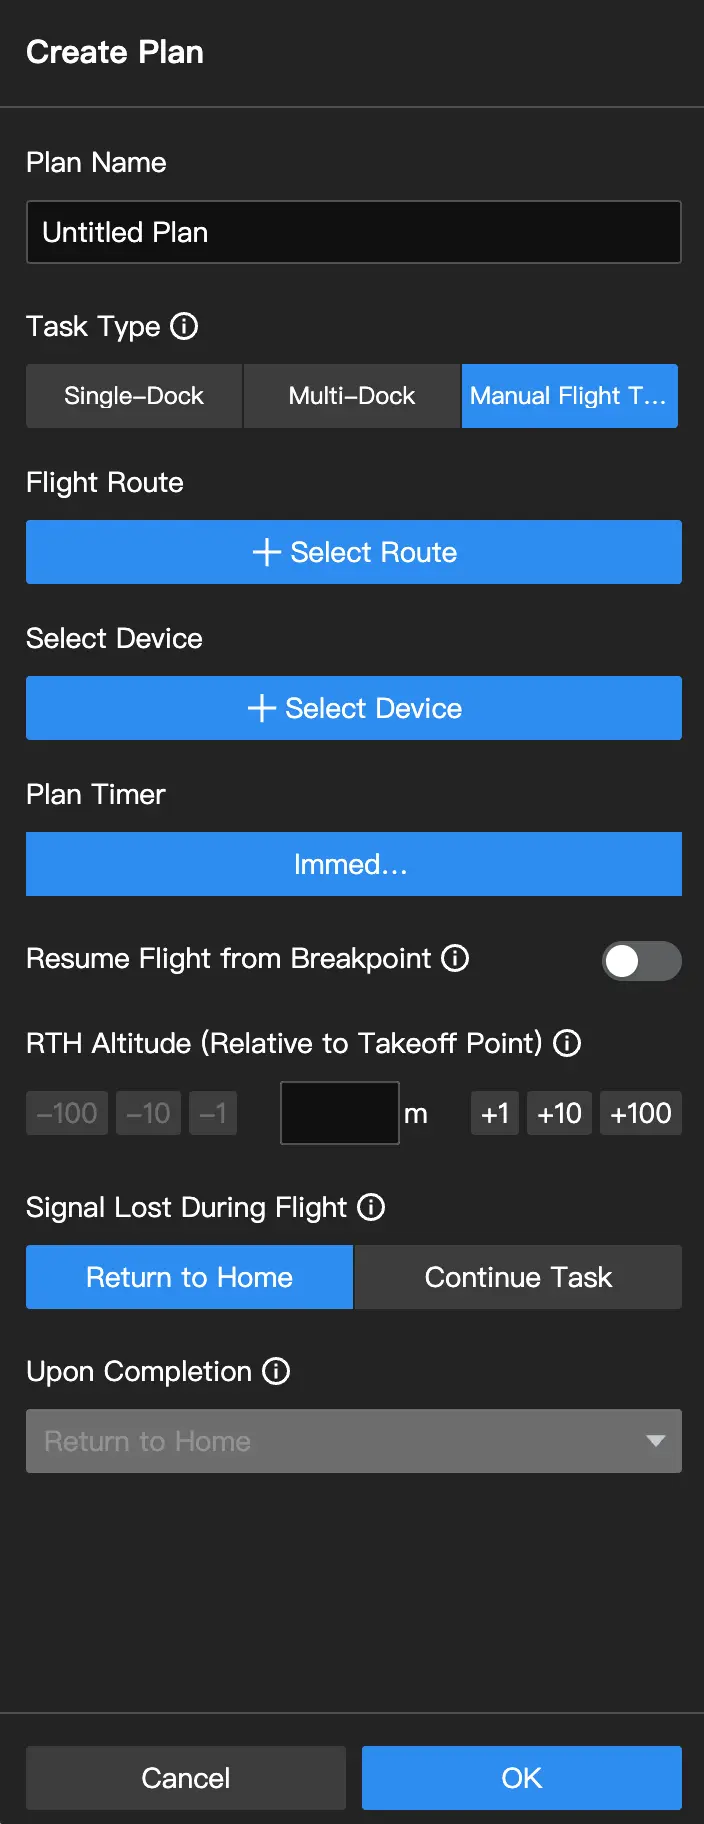
1. Nome do plano
Insira o nome do plano (máximo de 50 caracteres).
2. Tipo de tarefa
Selecione "Tarefas de voo manual".
3. Rota de voo
Apenas rotas de voo compatíveis com o dock podem ser selecionadas. Após selecionar uma rota de voo, uma cópia da rota é criada automaticamente.
- A cópia não pode ser modificada após a criação do plano. A exclusão do plano também excluirá a cópia.
- Modificar a rota de voo na biblioteca de rotas não afetará a cópia da rota. Os usuários precisam criar um novo plano para executar a tarefa de voo editada.
4. Estratégia de tarefa
A estratégia de tarefa é definida como "Imediata" por padrão. Após a criação do plano, a aeronave executará imediatamente a tarefa de voo.
5. Retomada automática do ponto de interrupção
Quando ativado, se a aeronave não conseguir concluir a rota de voo devido à bateria insuficiente, uma tarefa pendente será gerada automaticamente. Após a bateria estar suficientemente carregada, a tarefa será retomada até que a rota de voo seja concluída.
6. Altitude de retorno (relativa ao dock)
A altitude de voo da aeronave ao retornar ao dock. A altitude de retorno deve ser definida com base nas condições de voo reais, no ambiente circundante e nas informações GEO. Recomenda-se defini-la acima do ponto geográfico mais alto na área de voo e abaixo da altitude máxima de voo. Para DJI Dock e DJI Dock 3, o intervalo de altitude é de 20 a 1500 m; para DJI Dock 2, de 15 a 1500 m.
7. Sinal perdido durante o voo
Por padrão, a aeronave retorna à base quando a conexão é perdida. Os usuários também podem configurá-la para continuar a rota de voo. Após a perda de comunicação entre o dock e a aeronave, ela voltará ao ponto de decolagem ou continuará a tarefa de voo.
8. Ação ao concluir
Ao criar planos de tarefas, apenas o retorno automático à base é suportado.
Executar planos
Os usuários podem visualizar o status da tarefa no painel do dock após o início da tarefa. Clique na janela do dispositivo para visualizar os detalhes do dispositivo e a transmissão ao vivo. Consulte a seção Informações do projeto online para mais detalhes.
Gerenciar planos
Para obter mais detalhes sobre os recursos, consulte a seção Tarefas planejadas.