
수동 비행 작업
수동 비행 작업은 DJI FlightHub 2 클라우드 플랫폼을 통해 발행된 후 항공기가 즉시 실행하는 작업으로, 도크 스테이션 또는 원격 조종기를 통한 비행 제어를 지원합니다. 수동 비행 작업은 즉각적이며 DJI Matrice 4 Enterprise 시리즈 및 Matrice 4D 시리즈 항공기를 지원합니다.
프로젝트 구성원은  를 클릭하여 임무 계획 라이브러리에 들어가 항선 계획을 확인할 수 있으며, 관리자는 수동 비행 작업을 새로 생성하고 관리할 수 있습니다.
계획 생성
"새 계획"을 클릭하여 계획 생성 페이지로 이동합니다.
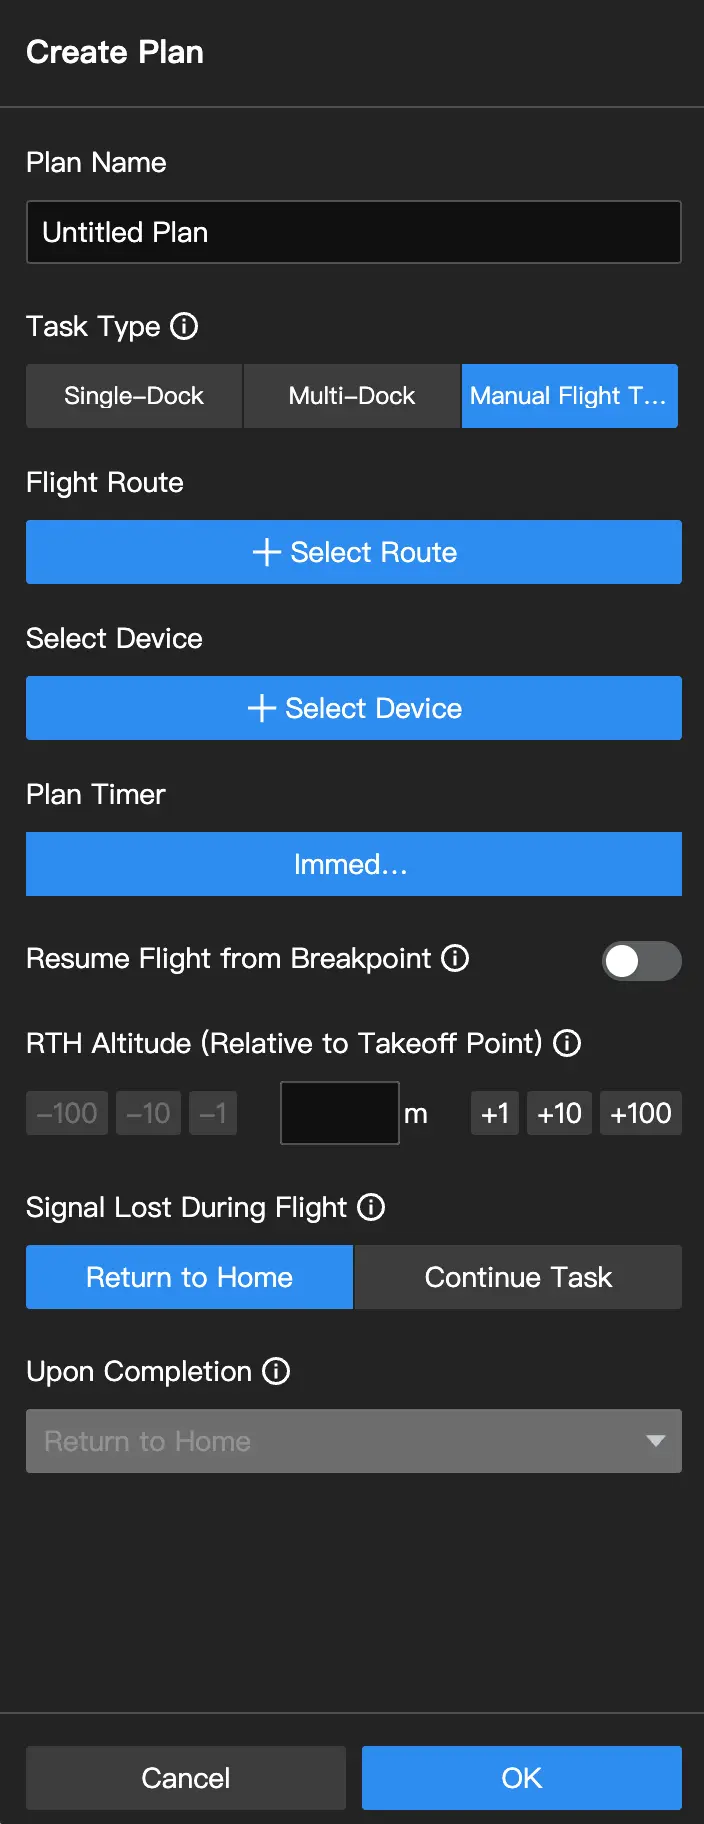
1. 계획 이름
계획 이름을 입력하세요(50자 이내).
2. 작업 유형
"수동 비행 작업"을 선택합니다.
3. 비행 경로
도크가 지원하는 항공기 유형의 비행 경로만 선택할 수 있습니다. 비행 경로 선택 후 경로 사본이 자동으로 생성됩니다.
- 계획 생성 후에는 경로 사본을 수정할 수 없으며, 계획 삭제 시 경로 사본도 함께 삭제됩니다.
- 비행 경로 라이브러리에서 경로를 수정해도 경로 사본에는 영향을 주지 않습니다. 수정된 경로를 실행하려면 새 계획을 생성해야 합니다.
4. 작업 전략
작업 전략은 기본적으로 "즉시"로 설정됩니다. 계획 생성 후 항공기는 즉시 비행 작업을 실행합니다.
5. 자동 중단점 재개
활성화하면 배터리 부족으로 비행 경로를 완료하지 못할 경우 대기 중인 작업이 자동으로 생성됩니다. 충분히 충전된 후 비행 경로가 완료될 때까지 작업이 재개됩니다.
6. 복귀 고도 (도크 기준 상대 고도)
항공기가 도크로 복귀할 때의 비행 고도입니다. 복귀 고도는 실제 비행 상황, 주변 환경 및 GEO 정보를 기반으로 적절하게 설정해야 합니다. 비행 구역의 가장 높은 지리적 지점보다 높고 최대 비행 고도보다 낮게 설정하는 것을 권장합니다. DJI Dock 및 DJI Dock 3의 고도 범위는 20~1500m이며, DJI Dock 2는 15~1500m입니다.
7. 비행 중 신호 손실
기본적으로 연결이 끊기면 항공기는 복귀합니다. 비행 경로를 계속하도록 설정할 수도 있습니다. 도크와 항공기 간 통신이 끊긴 후, 항공기는 이륙 지점으로 돌아가거나 비행 작업을 계속합니다.
8. 완료 동작
작업 계획 생성 시 자동 복귀만 지원됩니다.
계획 실행
작업 시작 후 사용자는 도크 패널에서 작업 상태를 확인할 수 있습니다. 장치 창을 클릭하여 장치 세부 정보와 실시간 스트리밍을 확인하세요. 자세한 내용은 온라인 프로젝트 정보 섹션을 참조하십시오.
계획 관리
더 많은 기능 설명은 계획된 작업 섹션을 참조하십시오.