
워크플로 관리
개요
자동화 워크플로우는 무인 운영을 위한 하드웨어-소프트웨어 통합 시스템입니다. 한 번의 구성만으로 사용자는 클라우드를 통해 작업을 중앙에서 관리할 수 있으며, 자동 이륙, 자동 촬영, 자동 업로드 및 아카이빙, 자동 보고서 생성 등 전체 프로세스에 걸친 완전 무인 운영을 실현하여 산업 운영 효율을 크게 향상시킵니다.
사용자는 자동화 페이지에서 워크플로우를 통합적으로 조회, 생성, 시작/중지, 편집 및 관리할 수 있습니다. 시스템은 두 가지 유형의 워크플로우를 지원합니다.
| 워크플로우 유형 | 설명 |
|---|---|
| 주기성 워크플로우 | 미리 설정된 시간, 주기 또는 일정에 따라 자동으로 실행됩니다. 정기 점검, 정기 항공 촬영, 자동 모델링, 자동 분석 등의 시나리오에 적합합니다. |
| 트리거식 워크플로우 | 외부 인터페이스, 알람 이벤트 또는 시스템 조건에 의해 트리거될 때 실행됩니다. 자동 출동, 알람 연동, 긴급 대응 등의 시나리오에 적합합니다. |
사전 권한 안내
- 프로젝트 구성원에게 관련 "자동화 워크플로우" 권한이 포함된 프로젝트 역할을 할당하여 워크플로우를 생성, 편집, 활성화, 비활성화 및 관리할 수 있도록 합니다.
- 또는 프로젝트 구성원을 직접 "프로젝트 관리자"로 설정할 수도 있습니다. 프로젝트 관리자는 기본적으로 프로젝트 내 자동화 워크플로우에 대한 관리 권한을 가지며 관련 기능을 직접 사용할 수 있습니다.
- 참고: 자동화 워크플로우를 활성화하기 전에 관련 기본 구성을 먼저 완료할 수 있습니다. 예를 들어 "계획 라이브러리" 모듈에서 비행 계획을 구성하고, "분석기" 모듈에서 분석기와 보고서 템플릿을 구성해 두면 워크플로우에서 직접 참조할 수 있습니다.
워크플로우 목록
워크플로우 목록에는 현재 프로젝트에서 생성된 자동화 워크플로우가 표시됩니다. 여기에서 사용자는 워크플로우의 상태, 유형, 업데이트 시간 및 프로세스 노드를 확인할 수 있으며, 워크플로우를 시작/중지, 편집하고 기타 작업을 수행할 수 있습니다.
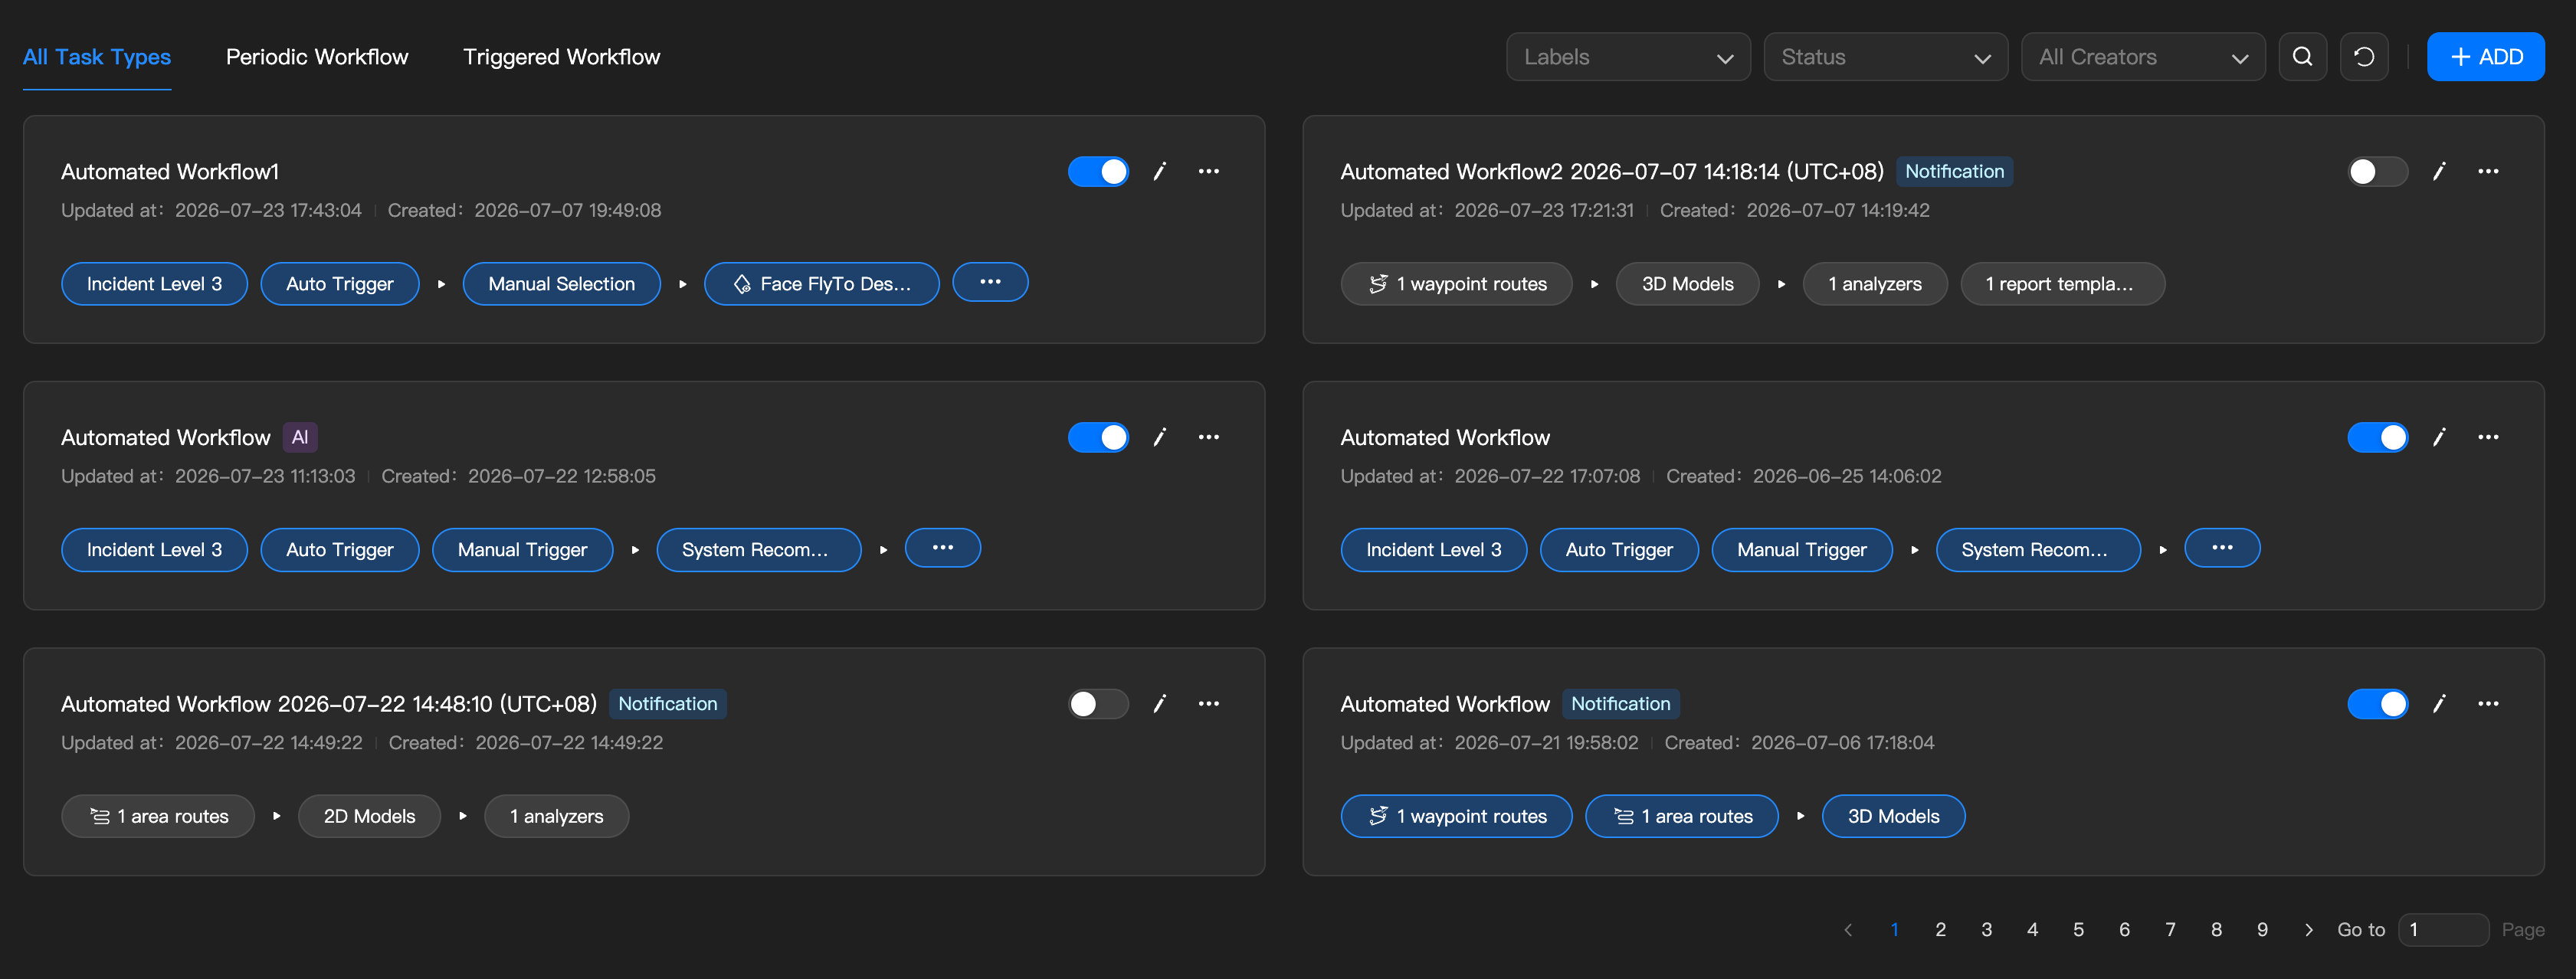
워크플로우 목록 상단 영역에는 대상 워크플로우를 빠르게 찾을 수 있는 필터링 및 검색 기능이 제공됩니다. 지원되는 필터는 다음과 같습니다.
| 필터 | 설명 |
|---|---|
| 작업 유형 | 작업 유형별로 표시(전체, 주기성, 트리거식 포함) |
| 태그 | 워크플로우 태그(예: Notification, AI 등)로 필터링 |
| 활성화 상태 | 활성화 또는 비활성화 상태로 필터링 |
| 생성자 | 워크플로우 생성자로 필터링 |
| 검색 | 워크플로우 이름 키워드를 입력하여 검색 |
각 워크플로우는 카드로 표시되며, 주요 정보에는 이름, 태그, 업데이트 시간, 생성 시간, 프로세스 노드, 활성화 토글, 편집 및 기타 작업(실행 로그, 작업 로그, 삭제) 등이 포함됩니다.
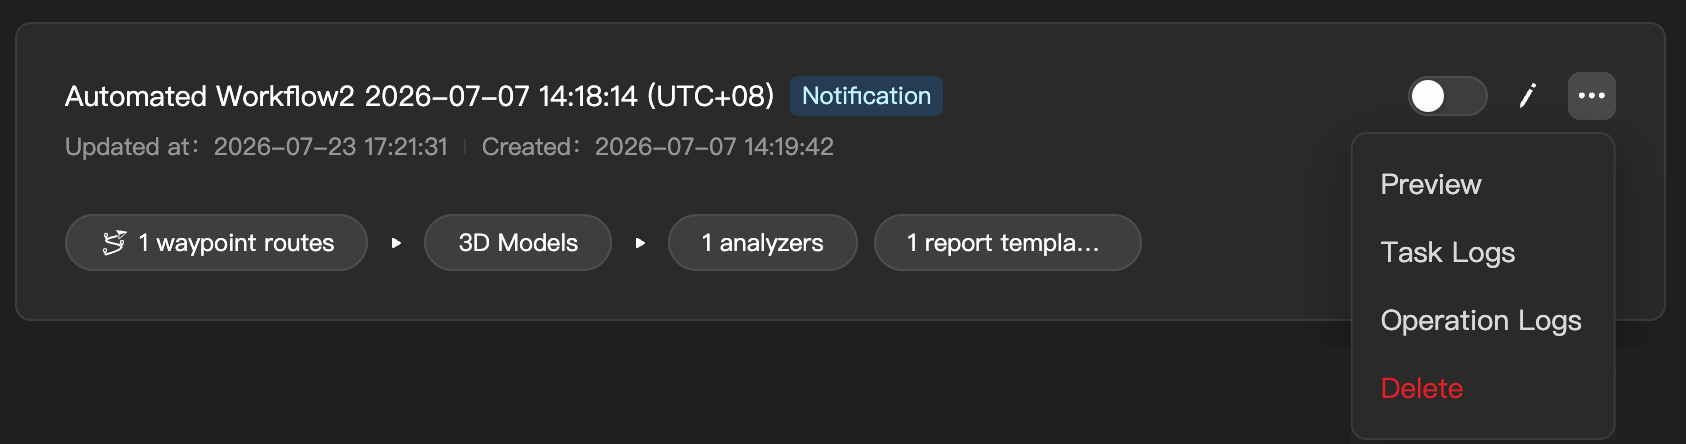
- 참고: 비활성화된 워크플로우는 자동으로 계속 실행되지 않지만, 과거 실행 기록과 구성 내용은 그대로 유지됩니다.
워크플로우 생성
페이지 오른쪽 상단의 "+ 새로 만들기" 버튼을 클릭하여 새 자동화 워크플로우를 생성합니다. 구성 이름을 입력하고 워크플로우 유형을 선택합니다. 확인 후 해당 구성 페이지로 이동합니다. 구성을 완료한 후 저장하고 필요에 따라 워크플로우를 활성화합니다.
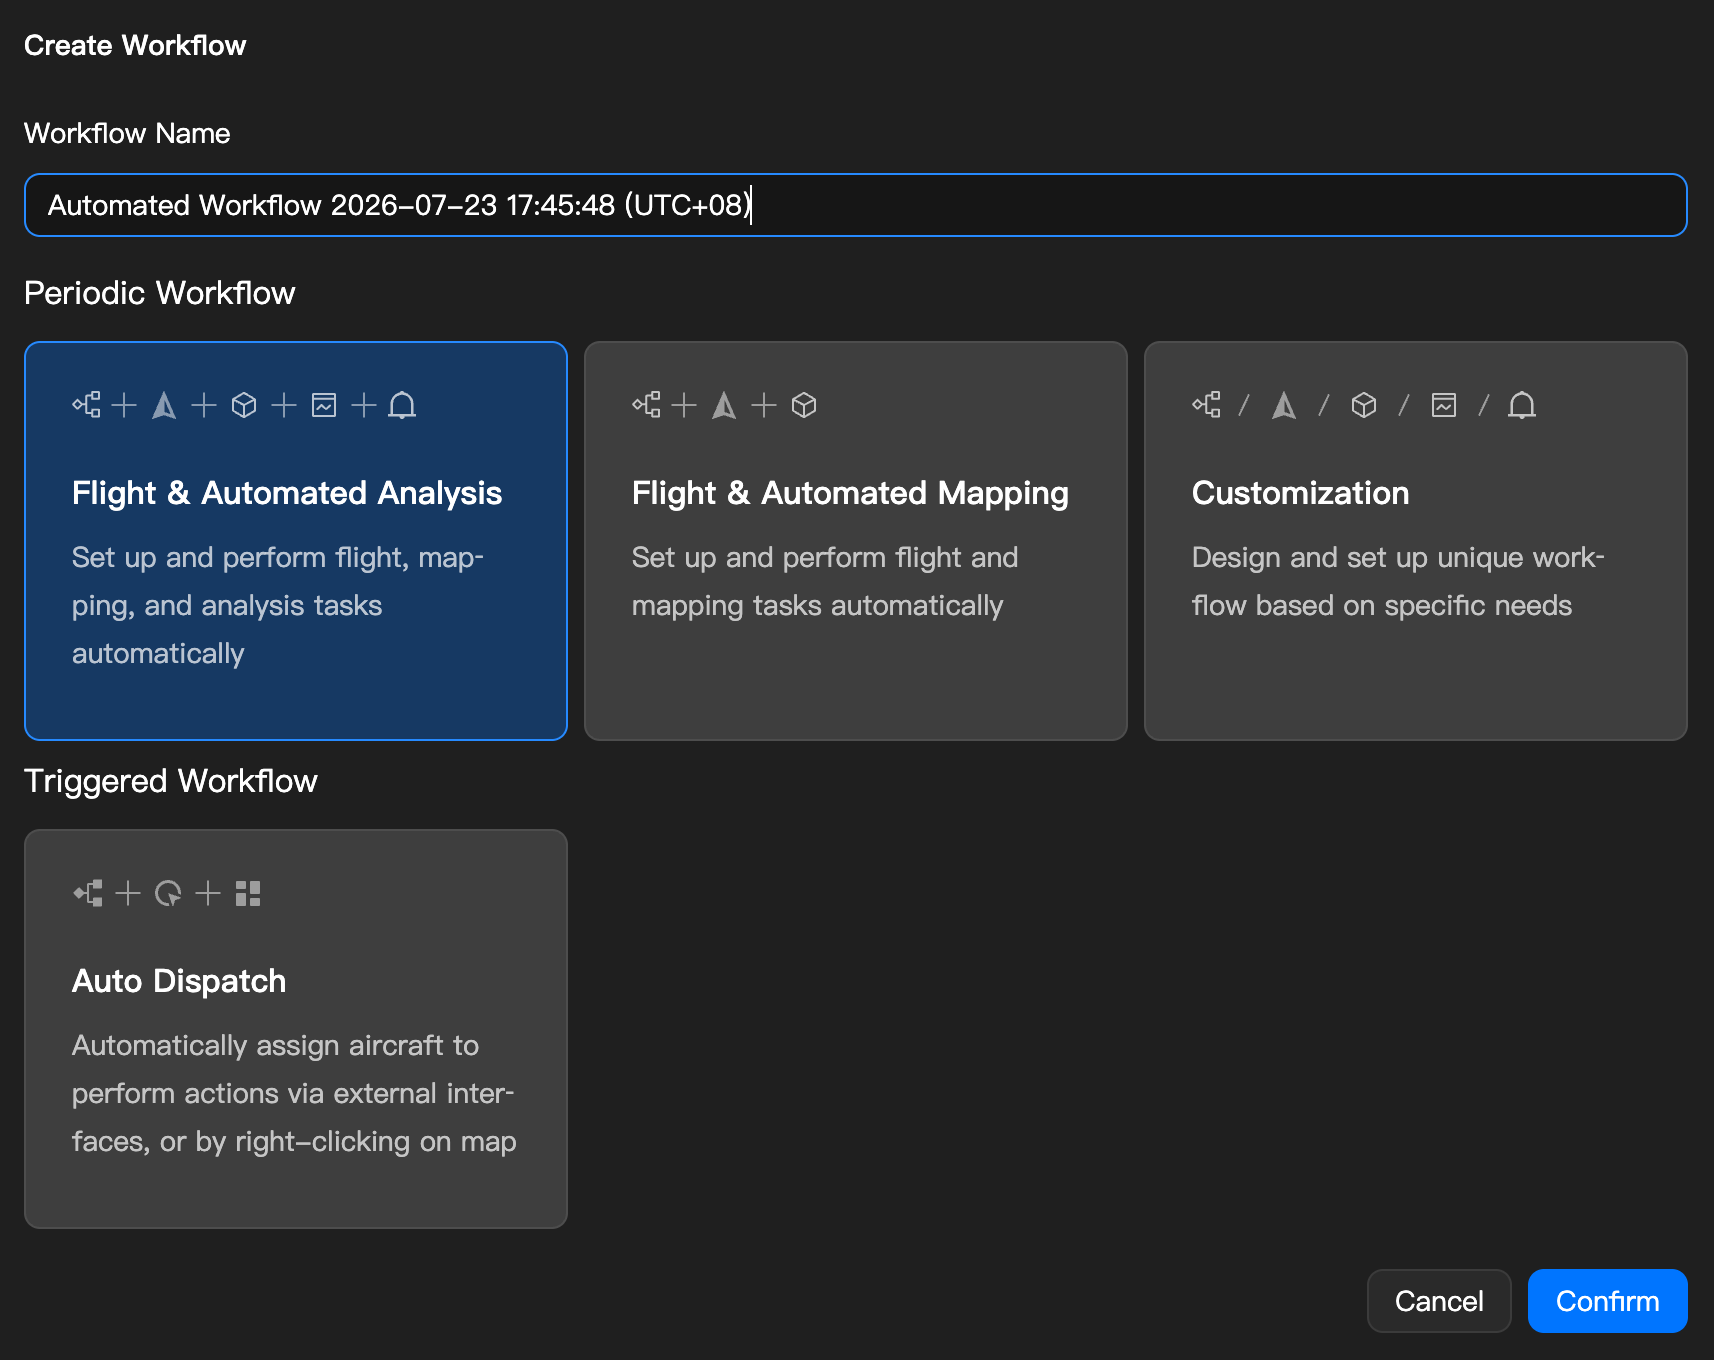
지원되는 워크플로우 유형
1. 주기성 워크플로우
주기성 워크플로우는 정기 점검, 정기 모델링, 분석 결과의 정기 생성 등 고정된 시간과 고정된 빈도로 자동 실행되는 작업에 적합합니다.
사용 가능한 템플릿은 다음과 같습니다.
- 비행 및 자동 분석 워크플로우: 비행 작업을 구성하면 작업 완료 후 자동으로 모델링과 분석이 수행됩니다.
- 비행 및 자동 모델링 워크플로우: 비행 작업을 구성하면 작업 완료 후 자동으로 모델링이 수행됩니다.
- 사용자 지정 워크플로우: 비즈니스 요구 사항에 따라 워크플로우 노드와 실행 순서를 사용자 지정합니다.
- 참고: 자세한 구성 방법은 “주기성 워크플로우” 문서를 참조하십시오.
2. 트리거식 워크플로우
트리거식 워크플로우는 외부 이벤트, 인터페이스 호출 또는 비즈니스 지시에 의해 트리거되는 작업에 적합합니다. 예를 들어 알람을 수신한 후 자동으로 드론을 출동시켜 비행 작업을 수행하는 경우입니다.
사용 가능한 템플릿은 다음과 같습니다.
- 자동 출동 워크플로우: 외부 인터페이스 또는 지도 지시에 의해 트리거되어 자동으로 드론을 출동시켜 비행 및 후속 작업을 수행합니다.
- 참고: 자세한 구성 방법은 “트리거식 워크플로우” 문서를 참조하십시오.
데이터 통계
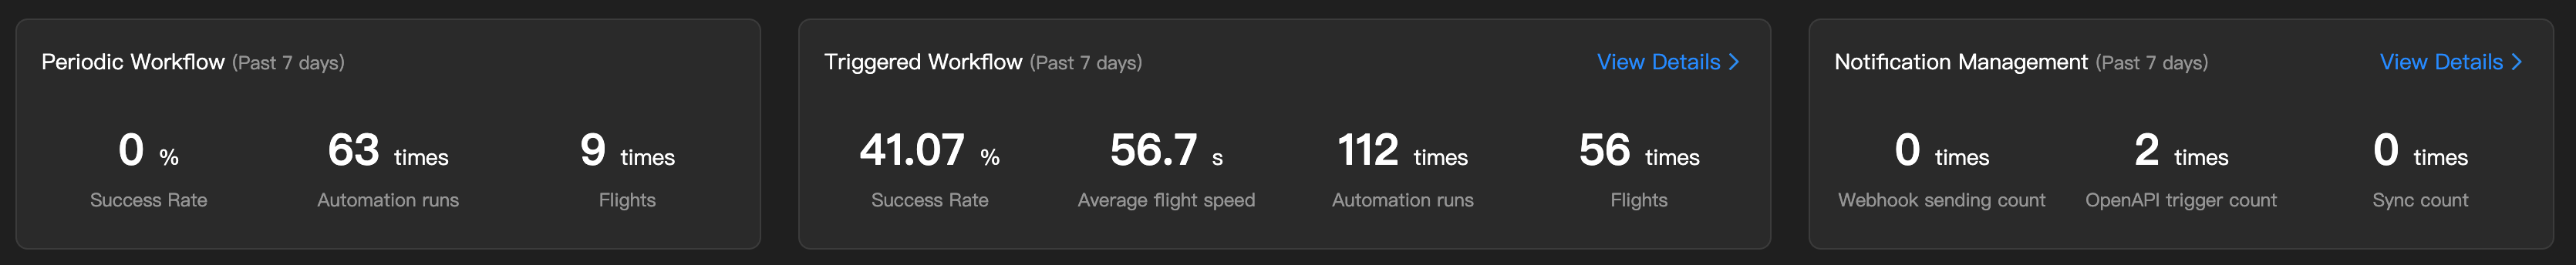
페이지 상단에는 지난 7일간의 자동화 워크플로우 실행 개요가 표시되어 사용자가 워크플로우 실행 결과와 트리거 상태를 빠르게 파악할 수 있도록 도와줍니다.
1. 주기성 워크플로우 통계
지난 7일간 주기성 워크플로우의 전체 실행 상태를 표시하며, 다음을 포함합니다.
- 성공률: 성공적으로 실행된 주기성 워크플로우의 비율.
- 실행 횟수: 주기성 워크플로우가 실행된 횟수.
- 비행 소티 수: 주기성 워크플로우에 의해 트리거된 비행 작업의 수.
2. 트리거식 워크플로우 통계
지난 7일간 트리거식 워크플로우의 전체 실행 상태를 표시하며, 다음을 포함합니다.
- 성공률: 성공적으로 실행된 트리거식 워크플로우의 비율.
- 평균 도달 속도: 트리거부터 드론이 목표 지역에 도달할 때까지의 평균 시간.
- 실행 횟수: 트리거식 워크플로우가 실행된 횟수.
- 비행 소티 수: 트리거식 워크플로우에 의해 트리거된 비행 작업의 수.
3. 알림 관리 통계
지난 7일간 자동화에서 알림 기능의 호출을 표시하며, 다음을 포함합니다.
- Webhook 전송 횟수.
- Open API 트리거 횟수.
- Sync 작업 횟수.
해당 통계 카드에서 "세부 정보 보기"를 클릭하면 세부 정보 페이지로 이동하여 더 구체적인 실행 기록이나 알림 기록을 확인할 수 있습니다.