주기적 워크플로
기능 개요
주기적 워크플로는 시간 또는 이벤트 기반의 자동화된 워크플로입니다. 사용자는 "비행 계획 → 매핑 작업 → 분석 작업"과 같은 노드를 연결하고 오케스트레이션하며, 시스템은 설정된 주기에 따라 이를 순차적으로 자동 실행하여 "비행 + 매핑 + 분석"의 무인 폐루프를 구현합니다. 예약 점검, 예약 매핑, 주기적 AI 분석에 적합합니다.
워크플로는 캔버스 기반의 "노드 + 연결" 오케스트레이션을 사용합니다. 노드 실행이 완료되면 하위 노드가 자동으로 트리거되어 데이터 흐름이 자동으로 이루어집니다.
기본 제공 노드
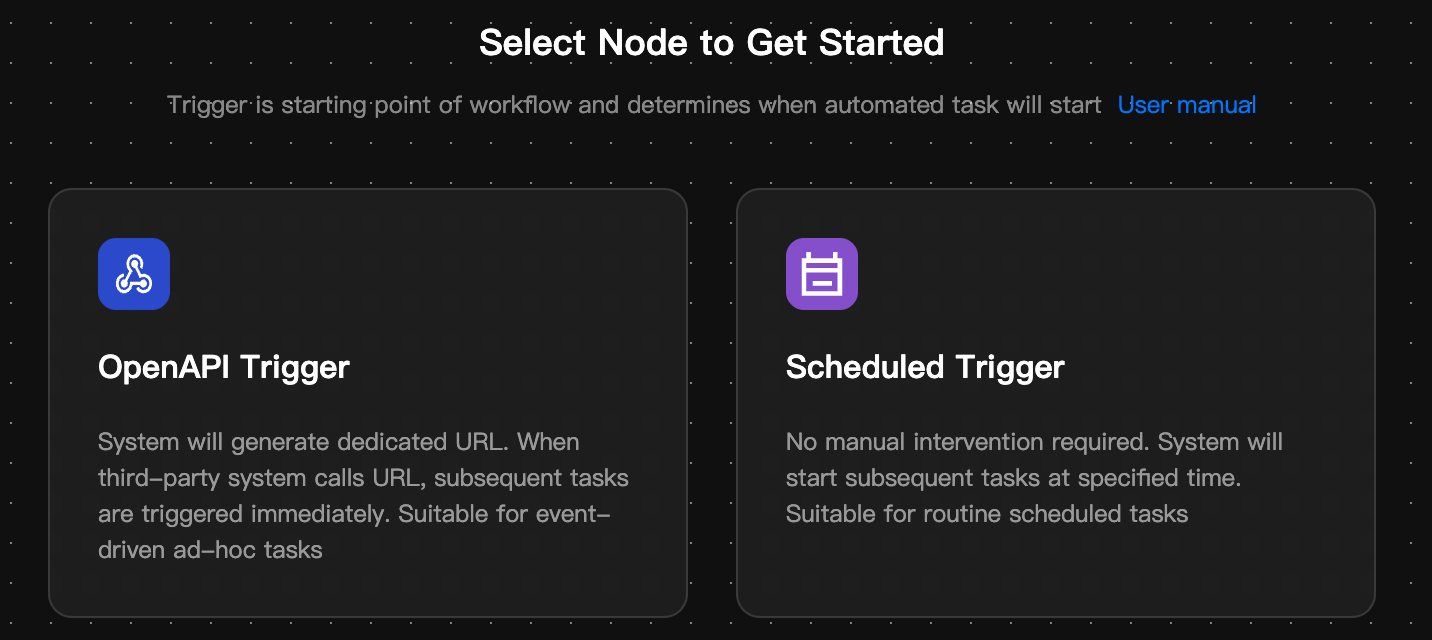
트리거
워크플로의 "인바운드 시작 노드"로, 워크플로가 언제 시작될지를 결정합니다.
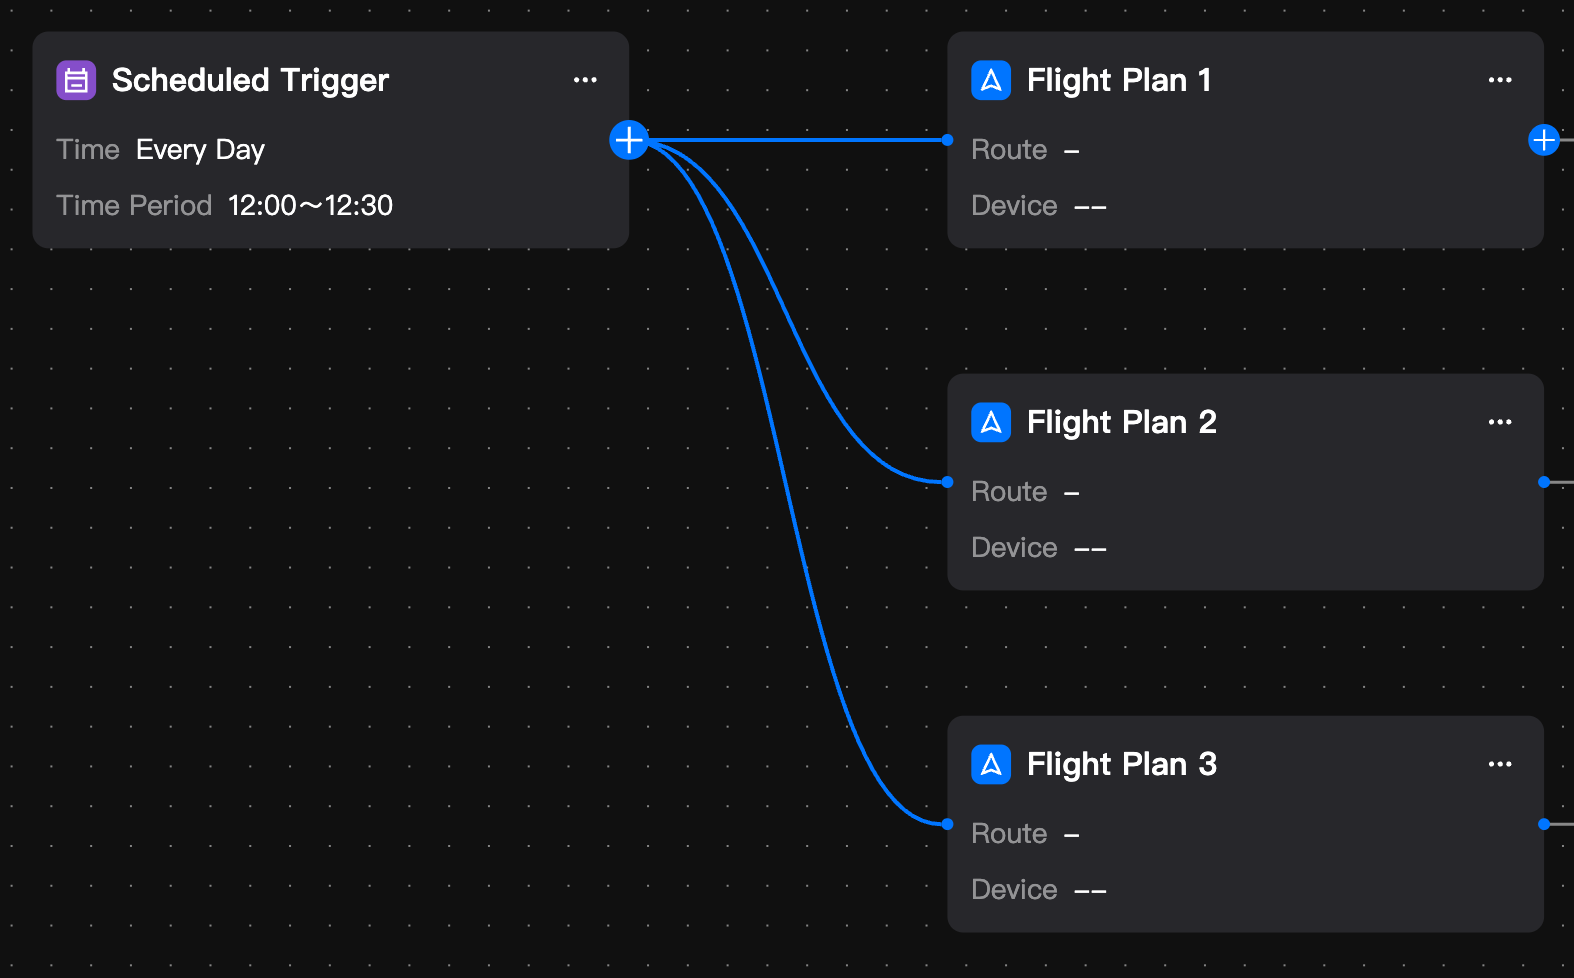
트리거는 "비행 계획" 또는 "알림" 노드에만 연결할 수 있습니다. 하나의 트리거는 여러 비행 계획에 연결할 수 있으며, 여러 트리거가 동일한 비행 계획에 연결될 수도 있습니다.
주기적 워크플로는 두 가지 유형의 트리거를 제공합니다:
| 워크플로 유형 | 설명 | 매개변수 |
|---|---|---|
| 예약 트리거 | 사용자가 설정한 시간, 시간 범위, 반복 빈도에 따라 워크플로를 자동으로 시작합니다. 매일, 매주, 매월과 같이 고정된 주기로 수행되는 작업에 적합합니다. | 실행 시간, 반복 빈도 |
| OpenAPI 트리거 | 플랫폼이 트리거에 대한 POST 엔드포인트를 자동으로 생성합니다. 서드파티 시스템은 이 엔드포인트로 요청을 전송하여 워크플로를 트리거할 수 있으며, IoT 플랫폼, 운영 플랫폼 및 기타 시스템과의 연동에 주로 사용됩니다. | POST 엔드포인트 |
- 참고: 예약 트리거와 비행 계획에서 구성한 "반복 작업" 전략은 중복 트리거를 방지하기 위해 한 번에 하나만 사용할 수 있습니다. 현재 버전에서 트리거는 워크플로의 시작 시점만 제어하며, 아직 외부 매개변수를 하위 노드로 전달하는 기능은 지원하지 않습니다.
비행 계획
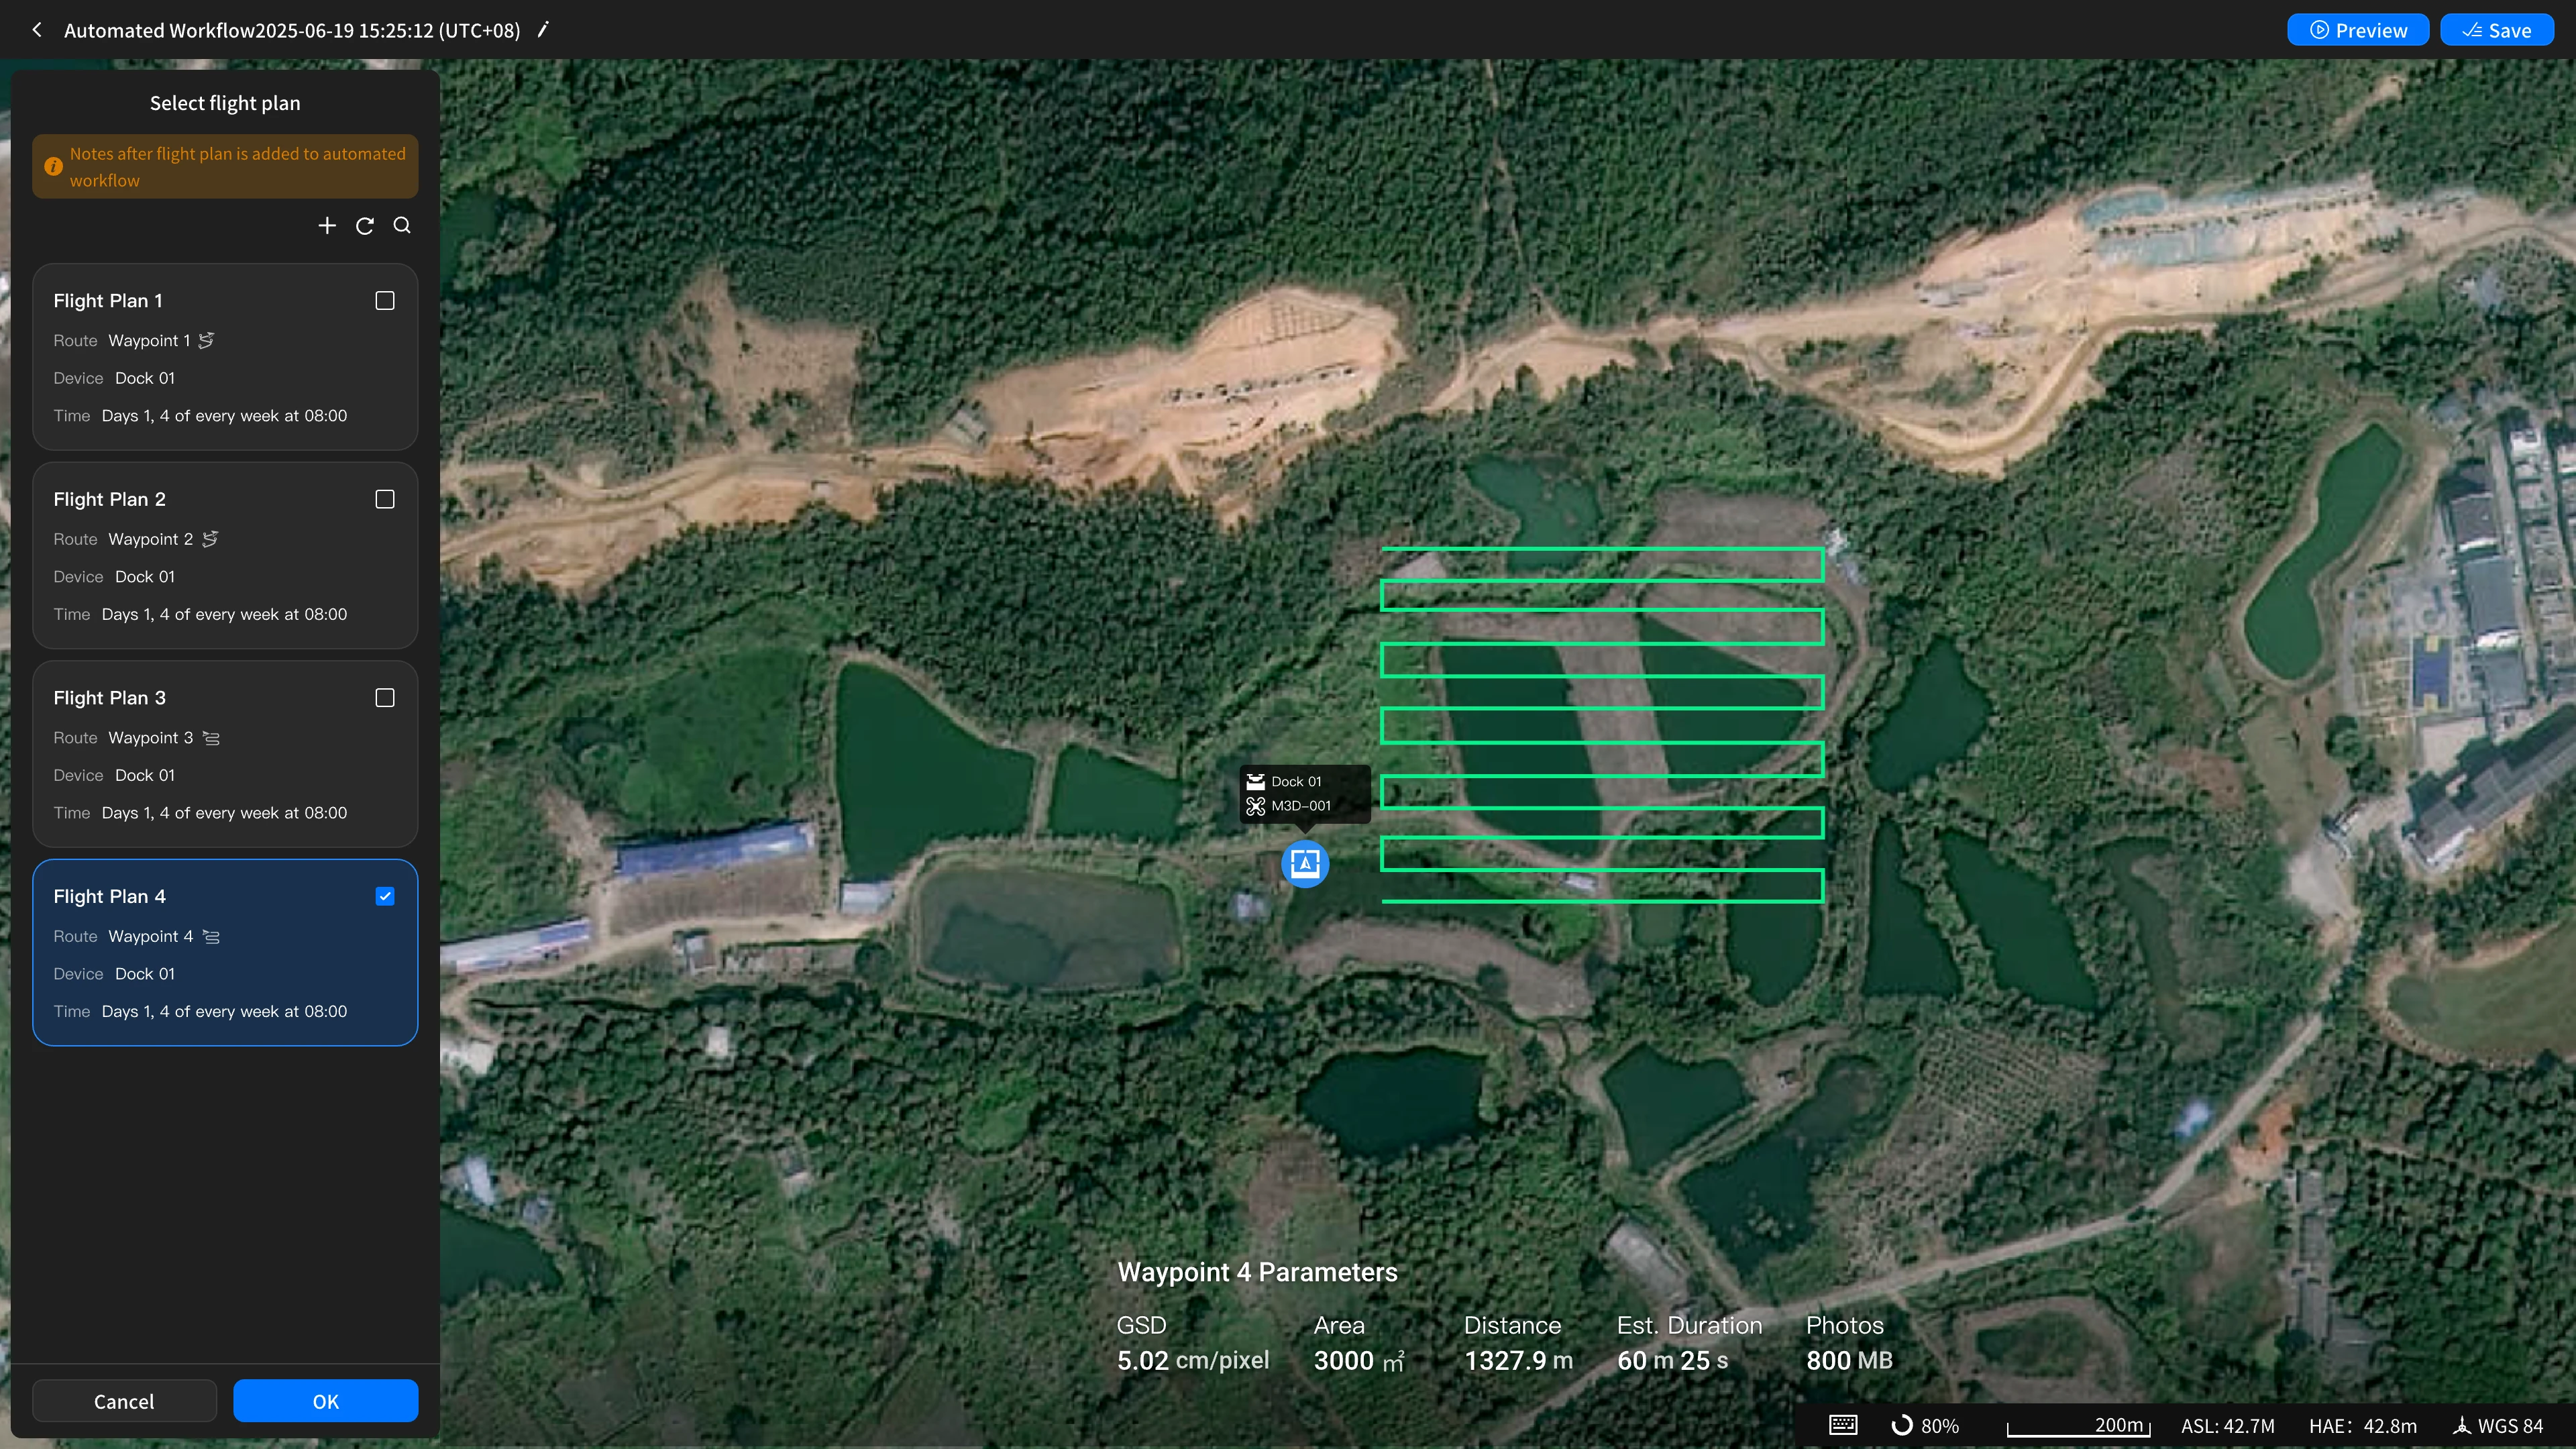
계획 라이브러리에서 기존 비행 계획을 선택하거나 새 비행 계획을 생성하여 도크/항공기가 사전 설정된 경로를 따라 촬영 비행을 수행하도록 제어합니다. 이는 워크플로의 데이터 수집 시작점입니다.
플로 블루프린트의 "트리거 카드" 또는 사전 설정 플로의 "비행 계획 카드"에서 "+"를 클릭하면 "비행 계획 선택 패널"이 확장됩니다. 여기에서 하나 이상의 비행 계획을 선택할 수 있으며, 새 비행 계획을 생성할 수도 있습니다.
참고:
- 자동화 워크플로는 작업 전략이 "반복 작업"인 비행 계획만 지원합니다.
- 자동화 워크플로에 연결된 후 비행 계획은 자동으로 자동화 비행 계획으로 업그레이드됩니다. 실행 날짜는 자동화 워크플로의 활성화/비활성화에 따라 자동으로 재조정됩니다.
- 자동화 워크플로에 연결된 후 비행 계획은 "미디어 파일 직접 전송" 기능을 자동으로 비활성화합니다.
매핑 작업
촬영 비행이 완료되면 선택한 비행 계획이 촬영한 사진 데이터를 기반으로 모델 재구성이 자동으로 시작되어 모델 결과물을 생성합니다.
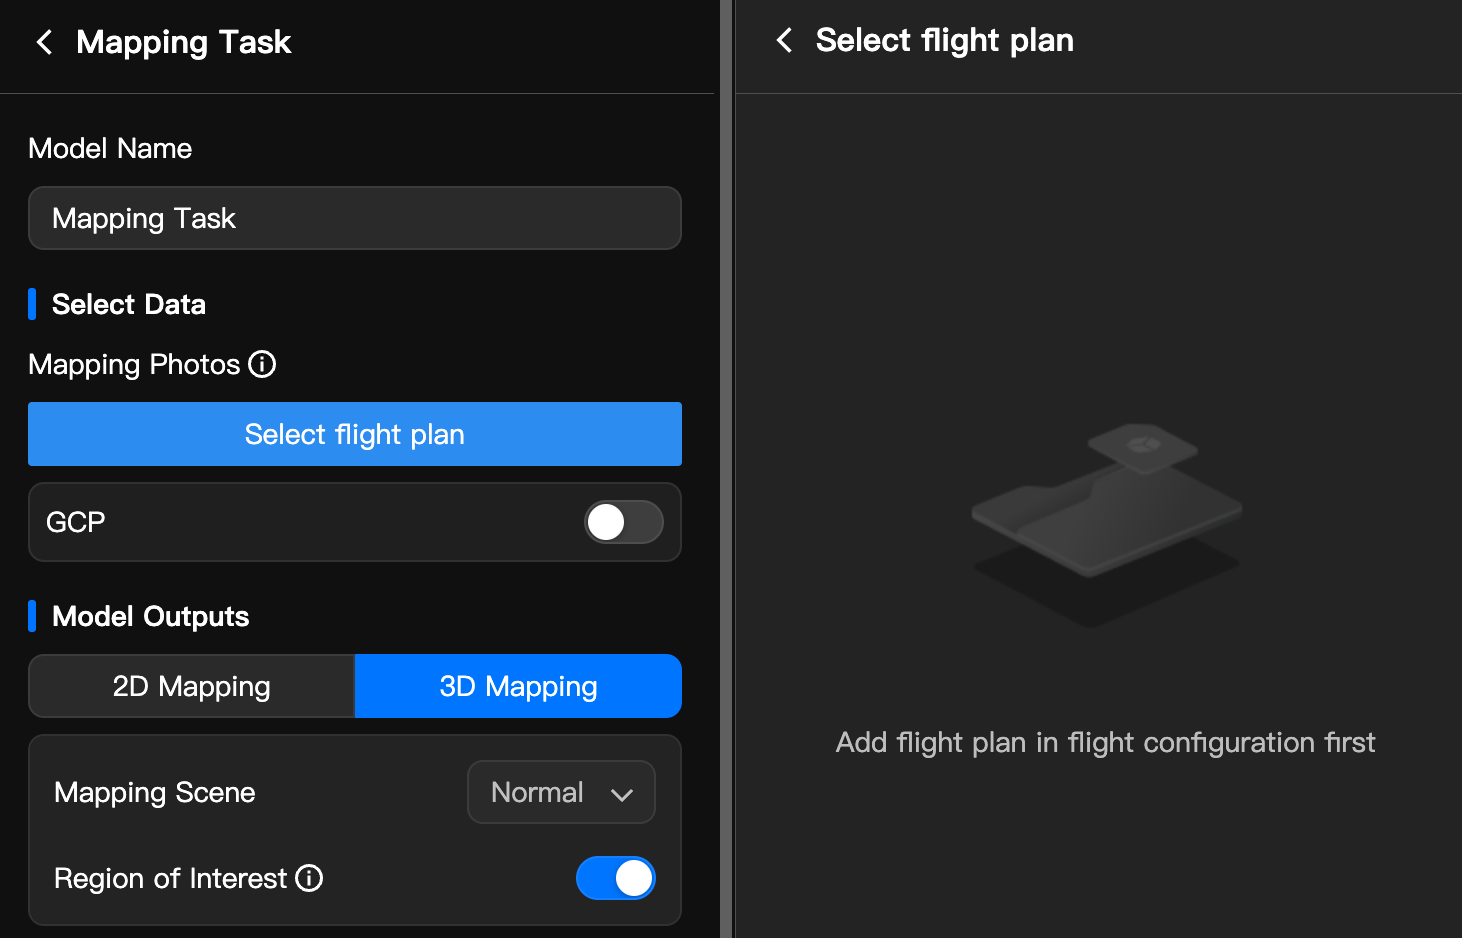
플로 블루프린트의 "비행 계획 카드" 또는 사전 설정 플로의 "매핑 작업 카드"에서 "+"를 클릭하면 "매핑 작업 생성 패널"이 확장되며, 여기에서 매핑 작업을 편집할 수 있습니다. 핵심 매개변수는 다음과 같습니다:
| 매개변수 | 설명 |
|---|---|
| 비행 계획 선택 | 매핑이 의존하는 사진 데이터의 소스입니다. 상위 비행 계획을 선택하거나 구성 페이지에서 비행 계획을 직접 연결하여 사진을 자동으로 가져올 수 있으며, 이를 통해 비행에서 매핑으로의 자동 연결이 가능합니다. |
| 모델 결과물 | 고정밀 2D 정사영상 또는 실사 3D 모델입니다. 3D를 선택하면 매핑 장면(일반/오빗), Mesh 모델(B3DM/OSGB/PLY/OBJ), 포인트 클라우드 모델(PNTS/LAS/PLY)을 설정할 수 있습니다. |
| 관심 영역 | 관심 영역을 설정하여 해당 영역 밖의 모델을 크롭하고 매핑 속도를 향상시킵니다. 관심 영역은 하나만 지원됩니다. |
VLM 탐지
VLM 탐지는 DJI FlightHub 2가 도입한 멀티모달 시각 언어 모델(VLM) AI 탐지 기능을 의미하며, 드론에게 "보고 들은 것을 이해하는" 범용 지능형 인식 능력을 부여합니다.
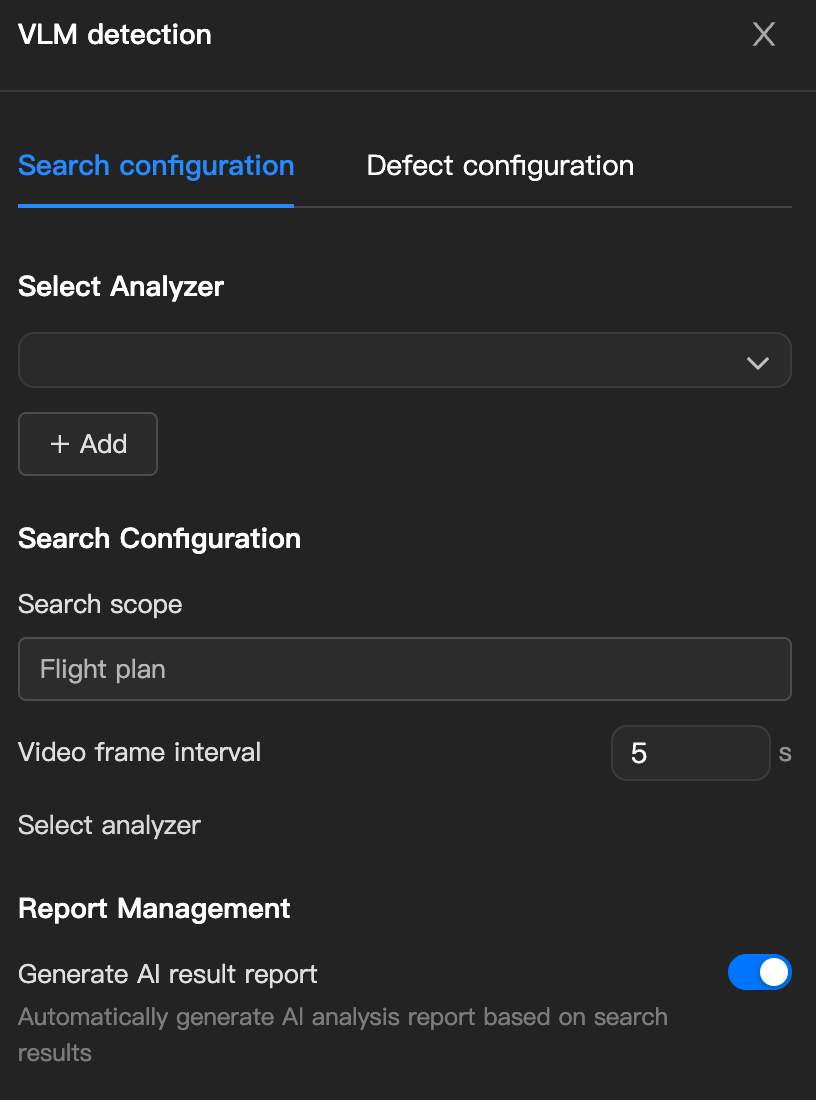
분석기를 선택하거나 생성하여 촬영/매핑 결과에 대한 지능형 분석을 수행합니다. 구성 페이지에서 비행 계획 및 매핑 작업을 분석기와 연결하면 완료 즉시 미디어 또는 모델이 자동으로 분석기에 동기화되어 연산됩니다.
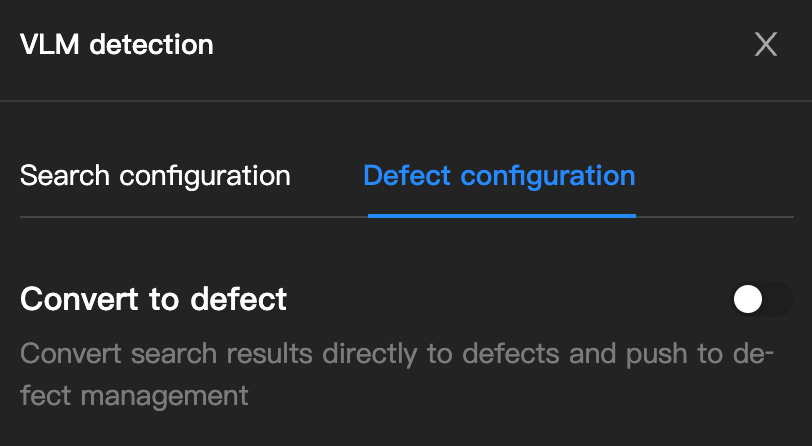
플로 블루프린트의 "비행 계획 카드" 또는 사전 설정 플로의 "VLM 탐지 카드"에서 "+"를 클릭하면 "VLM 탐지 패널"이 확장되며, 여기에서 탐지 매개변수를 편집할 수 있습니다.
핵심 매개변수는 다음과 같습니다:
| 매개변수 | 설명 |
|---|---|
| 분석기 선택 / 생성 | 분석기는 3D 결과 분석 및 엔지니어링 처리를 위한 FlightHub 2의 핵심 모듈입니다. "모델/미디어/설계 파일"을 동일한 공간 좌표계로 집계하여 측정 계산, 결함 주석, 타임라인 비교, 변화 탐지 및 분석 보고서 기능을 제공합니다. |
| 영상 프레임 캡처 빈도 | 실시간 영상 스트림에서 정적 이미지를 자동으로 캡처하고 저장하는 시간 간격(초)입니다. 1~3600초의 정수를 지원합니다. |
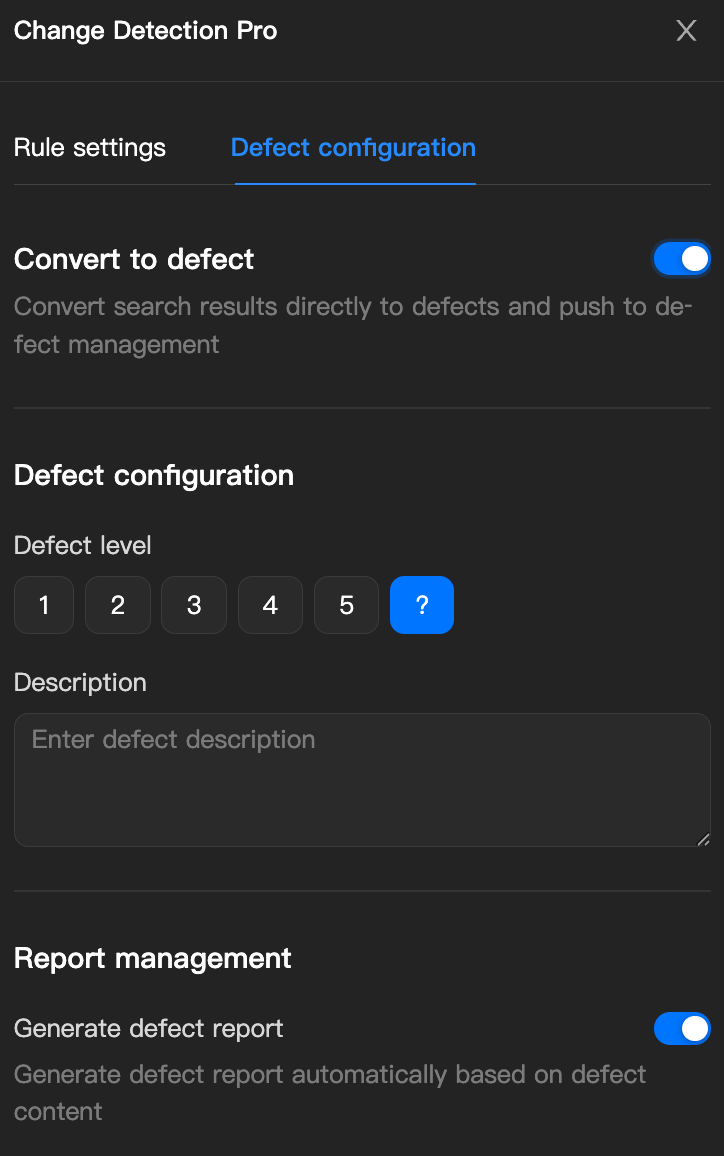
| AI 결과 보고서 생성 | 작업이 완료되면 이미지 및 영상 자료를 자동으로 수집하여 구조화된 전문가급 작업 분석 보고서를 생성합니다. 대상 분포, 타임라인 세부 정보, 이상 기록, 인식 정확도를 명확하게 제시하여 수동 분석 시간을 크게 단축합니다. |
| 결함으로 변환 | AI 알고리즘 분석 후, 시스템은 이상으로 확인된 대상 상태를 특정 "결함" 또는 "위험 요소"로 표시하고 결함 관리로 푸시합니다. |
변화 탐지 Pro
변화 탐지는 클라우드 AI 알고리즘과 멀티모달 대규모 언어 모델을 사용하여 동일한 영역을 서로 다른 시점에 촬영한 2D 이미지 또는 3D 실사 모델을 자동으로 비교하고, 새로운 균열, 불법 건축물, 프로젝트 진행 편차 또는 환경적 차이와 같은 변화를 정확하게 식별합니다.
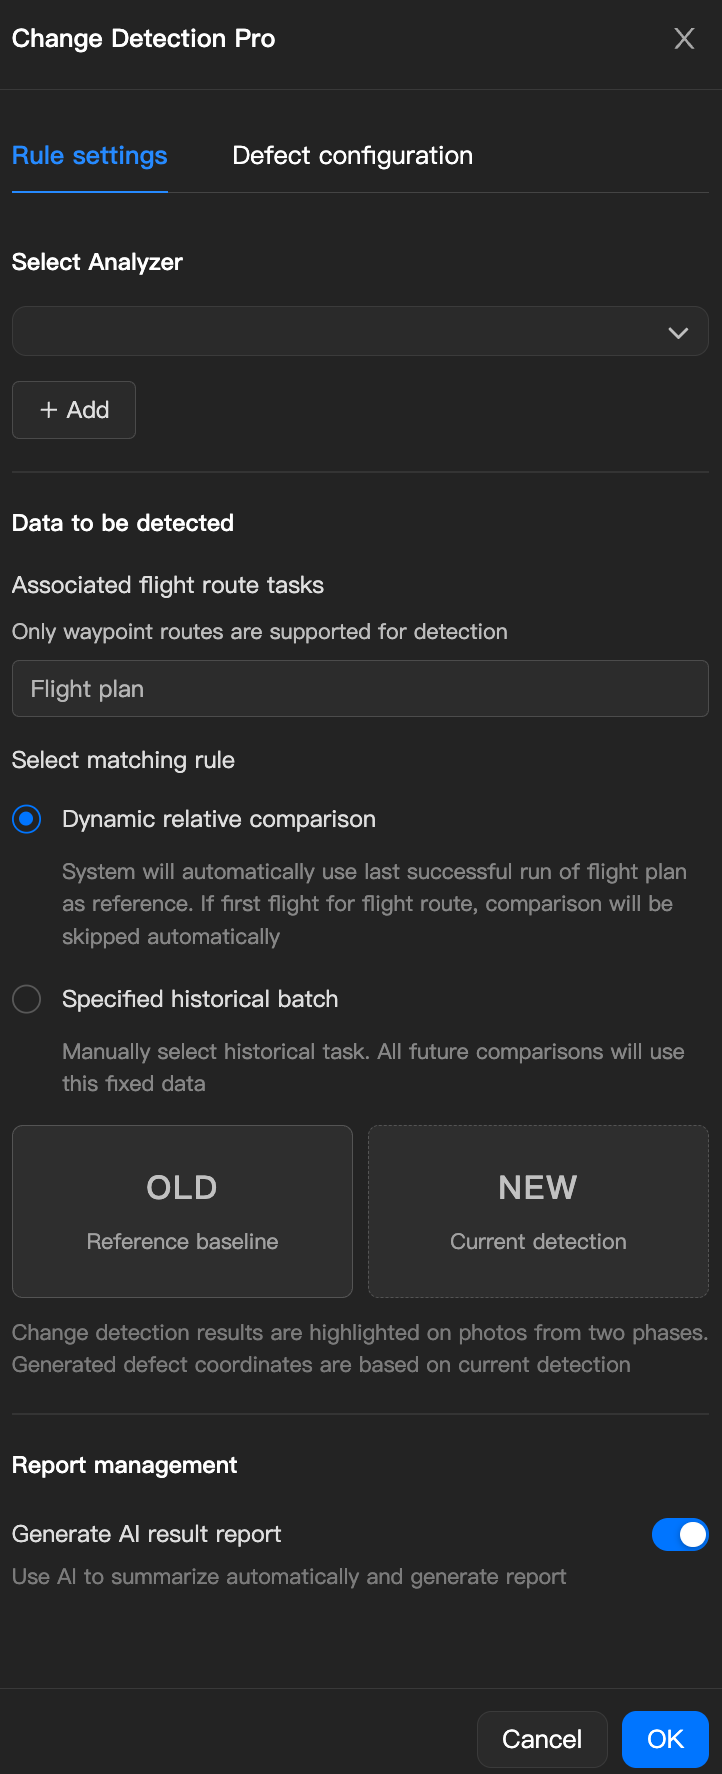
플로 블루프린트의 "비행 계획 카드" 또는 사전 설정 플로의 "변화 탐지 Pro 카드"에서 "+"를 클릭하면 "변화 탐지 패널"이 확장되며, 여기에서 탐지 매개변수를 편집할 수 있습니다.
핵심 매개변수는 다음과 같습니다:
| 매개변수 | 설명 |
|---|---|
| 매칭 규칙 선택 | 동적 상대 비교(비행 계획의 마지막 성공 실행 기록을 참조로 자동으로 찾으며, 일일 점검 및 지속적인 진행 추적에 적합) 또는 과거 배치 지정(과거 작업을 고정 기준선으로 수동 지정하며, 초기 상태 또는 시공 전 기준선 배치와 엄격한 비교가 필요한 시나리오에 적합) 중에서 선택할 수 있습니다. |
- 참고: 현재 변화 탐지는 퍼블릭 버전 웨이포인트 경로 작업에만 지원됩니다.
분석기 가져오기
지정된 분석기를 워크플로에 도입하여 다른 노드가 이를 호출하여 데이터 분석을 완료할 수 있도록 하며, 분석 기능의 재사용을 가능하게 합니다.
플로 블루프린트에서 "비행 계획 카드" 또는 "비행 계획 카드"에서 "분석기 가져오기 카드"를 생성할 수 있습니다.
알림
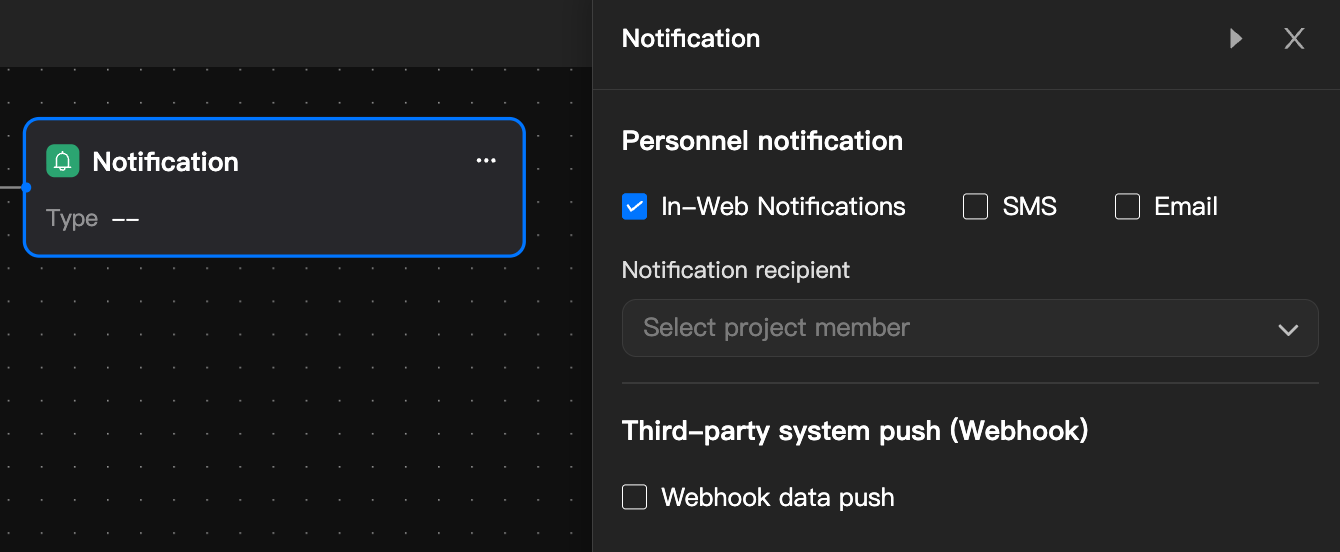
알림 노드는 워크플로 내의 "아웃바운드 알림 노드"입니다. 상위 노드의 실행이 완료되면 지정된 수신자에게 자동으로 알림을 전송합니다.
알림 노드는 모든 "비행 작업", "매핑 작업" 또는 "분석 작업" 노드 뒤에 연결할 수 있으며, 동일한 워크플로에 여러 알림 노드를 추가할 수 있습니다.
| 알림 유형 | 설명 |
|---|---|
| 인원 메시지 알림(앱 내/SMS/이메일) | 조직 구성원 중에서 하나 이상의 수신자를 선택합니다. SMS/이메일의 경우 수신자는 조직 프로필에 전화번호/이메일이 바인딩되어 있어야 하며, 그렇지 않으면 메시지는 앱 내 알림으로만 전달됩니다. |
| Webhook 데이터 푸시 | 플랫폼이 구성된 대상 URL로 HTTP POST 요청을 전송하여 상위 노드의 실행 결과를 외부 시스템(기업 IM, 운영 플랫폼, 서드파티 비즈니스 시스템)으로 푸시합니다. 대상 URL은 공용 인터넷에서 접근 가능해야 하며, 플랫폼은 실패한 요청을 제한된 횟수만큼 재시도합니다. |
데이터 동기화
프로젝트에 미디어 파일 동기화 규칙이 구성된 경우, 데이터 동기화 노드는 기본적으로 "비행 계획" 노드 및 "매핑 작업" 노드 뒤에 연결됩니다. 이 노드는 삭제하거나 변경할 수 없으며 FlightHub Sync와 같은 동기화 기능에 의존합니다. 동기화 규칙이 설정되지 않은 경우 이 노드는 실행 중에 자동으로 건너뜁니다.