定期ワークフロー
機能概要
定期ワークフローは、時刻またはイベントによって駆動される自動化ワークフローです。ユーザーは「飛行プラン → マッピングタスク → 解析タスク」などのノードを連結・オーケストレーションし、システムが設定された間隔で順次自動的に実行することで、「飛行+マッピング+解析」の無人クローズドループを実現します。定期点検、定期マッピング、周期的なAI解析に適しています。
このワークフローは、キャンバスベースの「ノード+接続」オーケストレーションを採用しています。あるノードの実行が完了すると、その下流のノードが自動的にトリガーされ、データの自動フローが可能になります。
ビルトインノード
トリガー
ワークフローの「起点となる開始ノード」であり、ワークフローがいつ起動されるかを決定します。
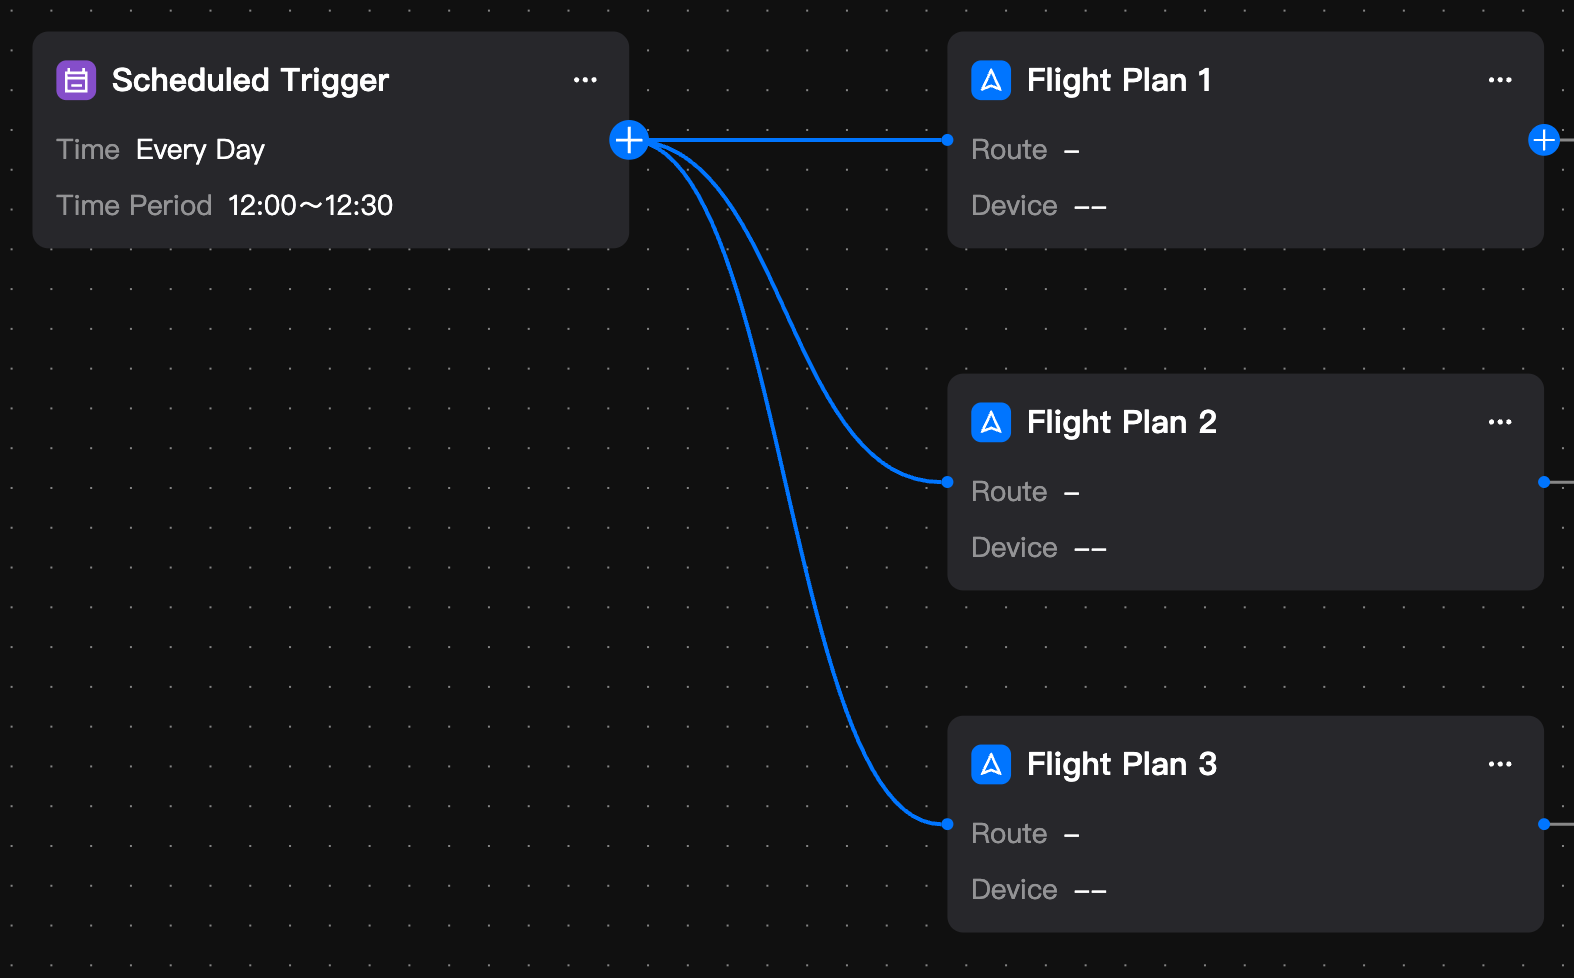
トリガーは「飛行プラン」または「通知」ノードにのみ接続できます。1つのトリガーは複数の飛行プランに接続でき、複数のトリガーを同じ飛行プランに接続することもできます。
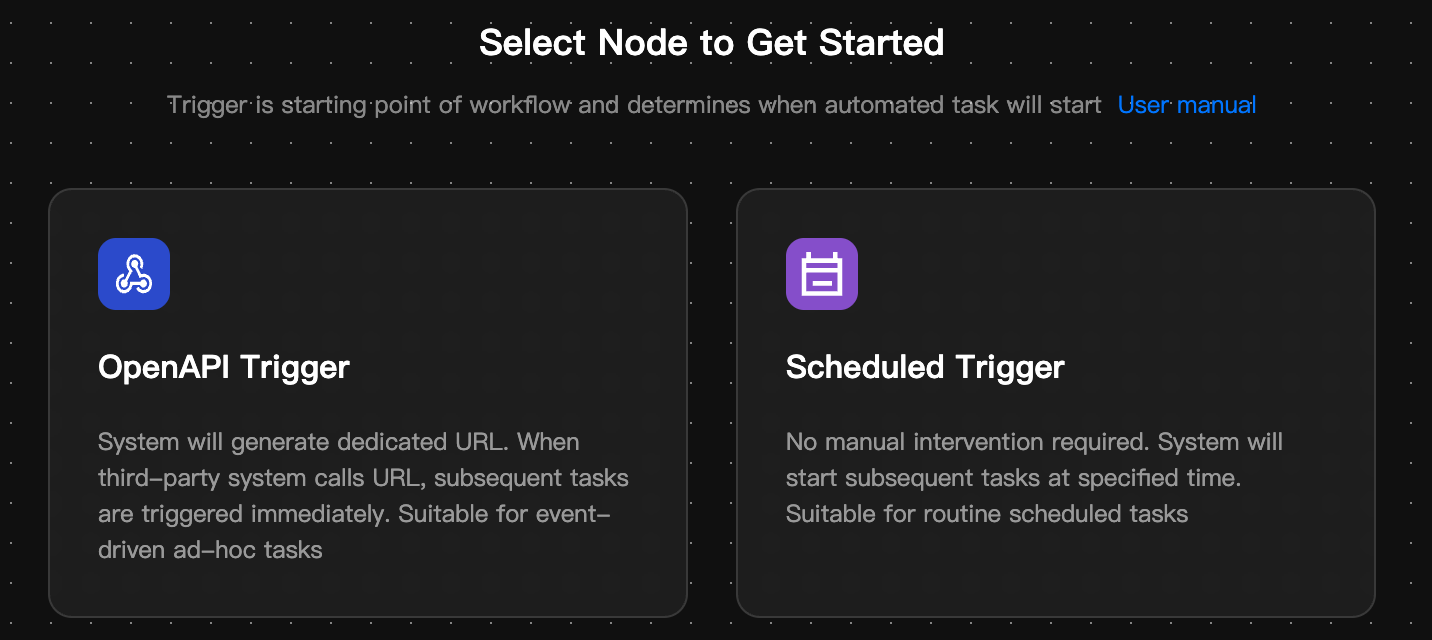
定期ワークフローでは、2種類のトリガーを提供しています。
| ワークフロータイプ | 説明 | パラメータ |
|---|---|---|
| スケジュールトリガー | ユーザーが設定した時刻、時間範囲、繰り返し頻度に基づいて、ワークフローを自動的に起動します。毎日、毎週、毎月など、一定の間隔で実行するタスクに適しています。 | 実行時刻、繰り返し頻度 |
| OpenAPIトリガー | プラットフォームはトリガー用のPOSTエンドポイントを自動生成します。サードパーティシステムはこのエンドポイントにリクエストを送信することでワークフローをトリガーでき、IoTプラットフォームや運用プラットフォームなどのシステムとの連携によく使用されます。 | POSTエンドポイント |
- 注意:スケジュールトリガーと、飛行プランで設定される「繰り返しタスク」戦略は、重複トリガーを避けるため、いずれか一方のみ使用できます。現在のバージョンでは、トリガーはワークフローの開始タイミングを制御するのみで、外部パラメータを下流ノードに渡す機能はまだサポートしていません。
飛行プラン
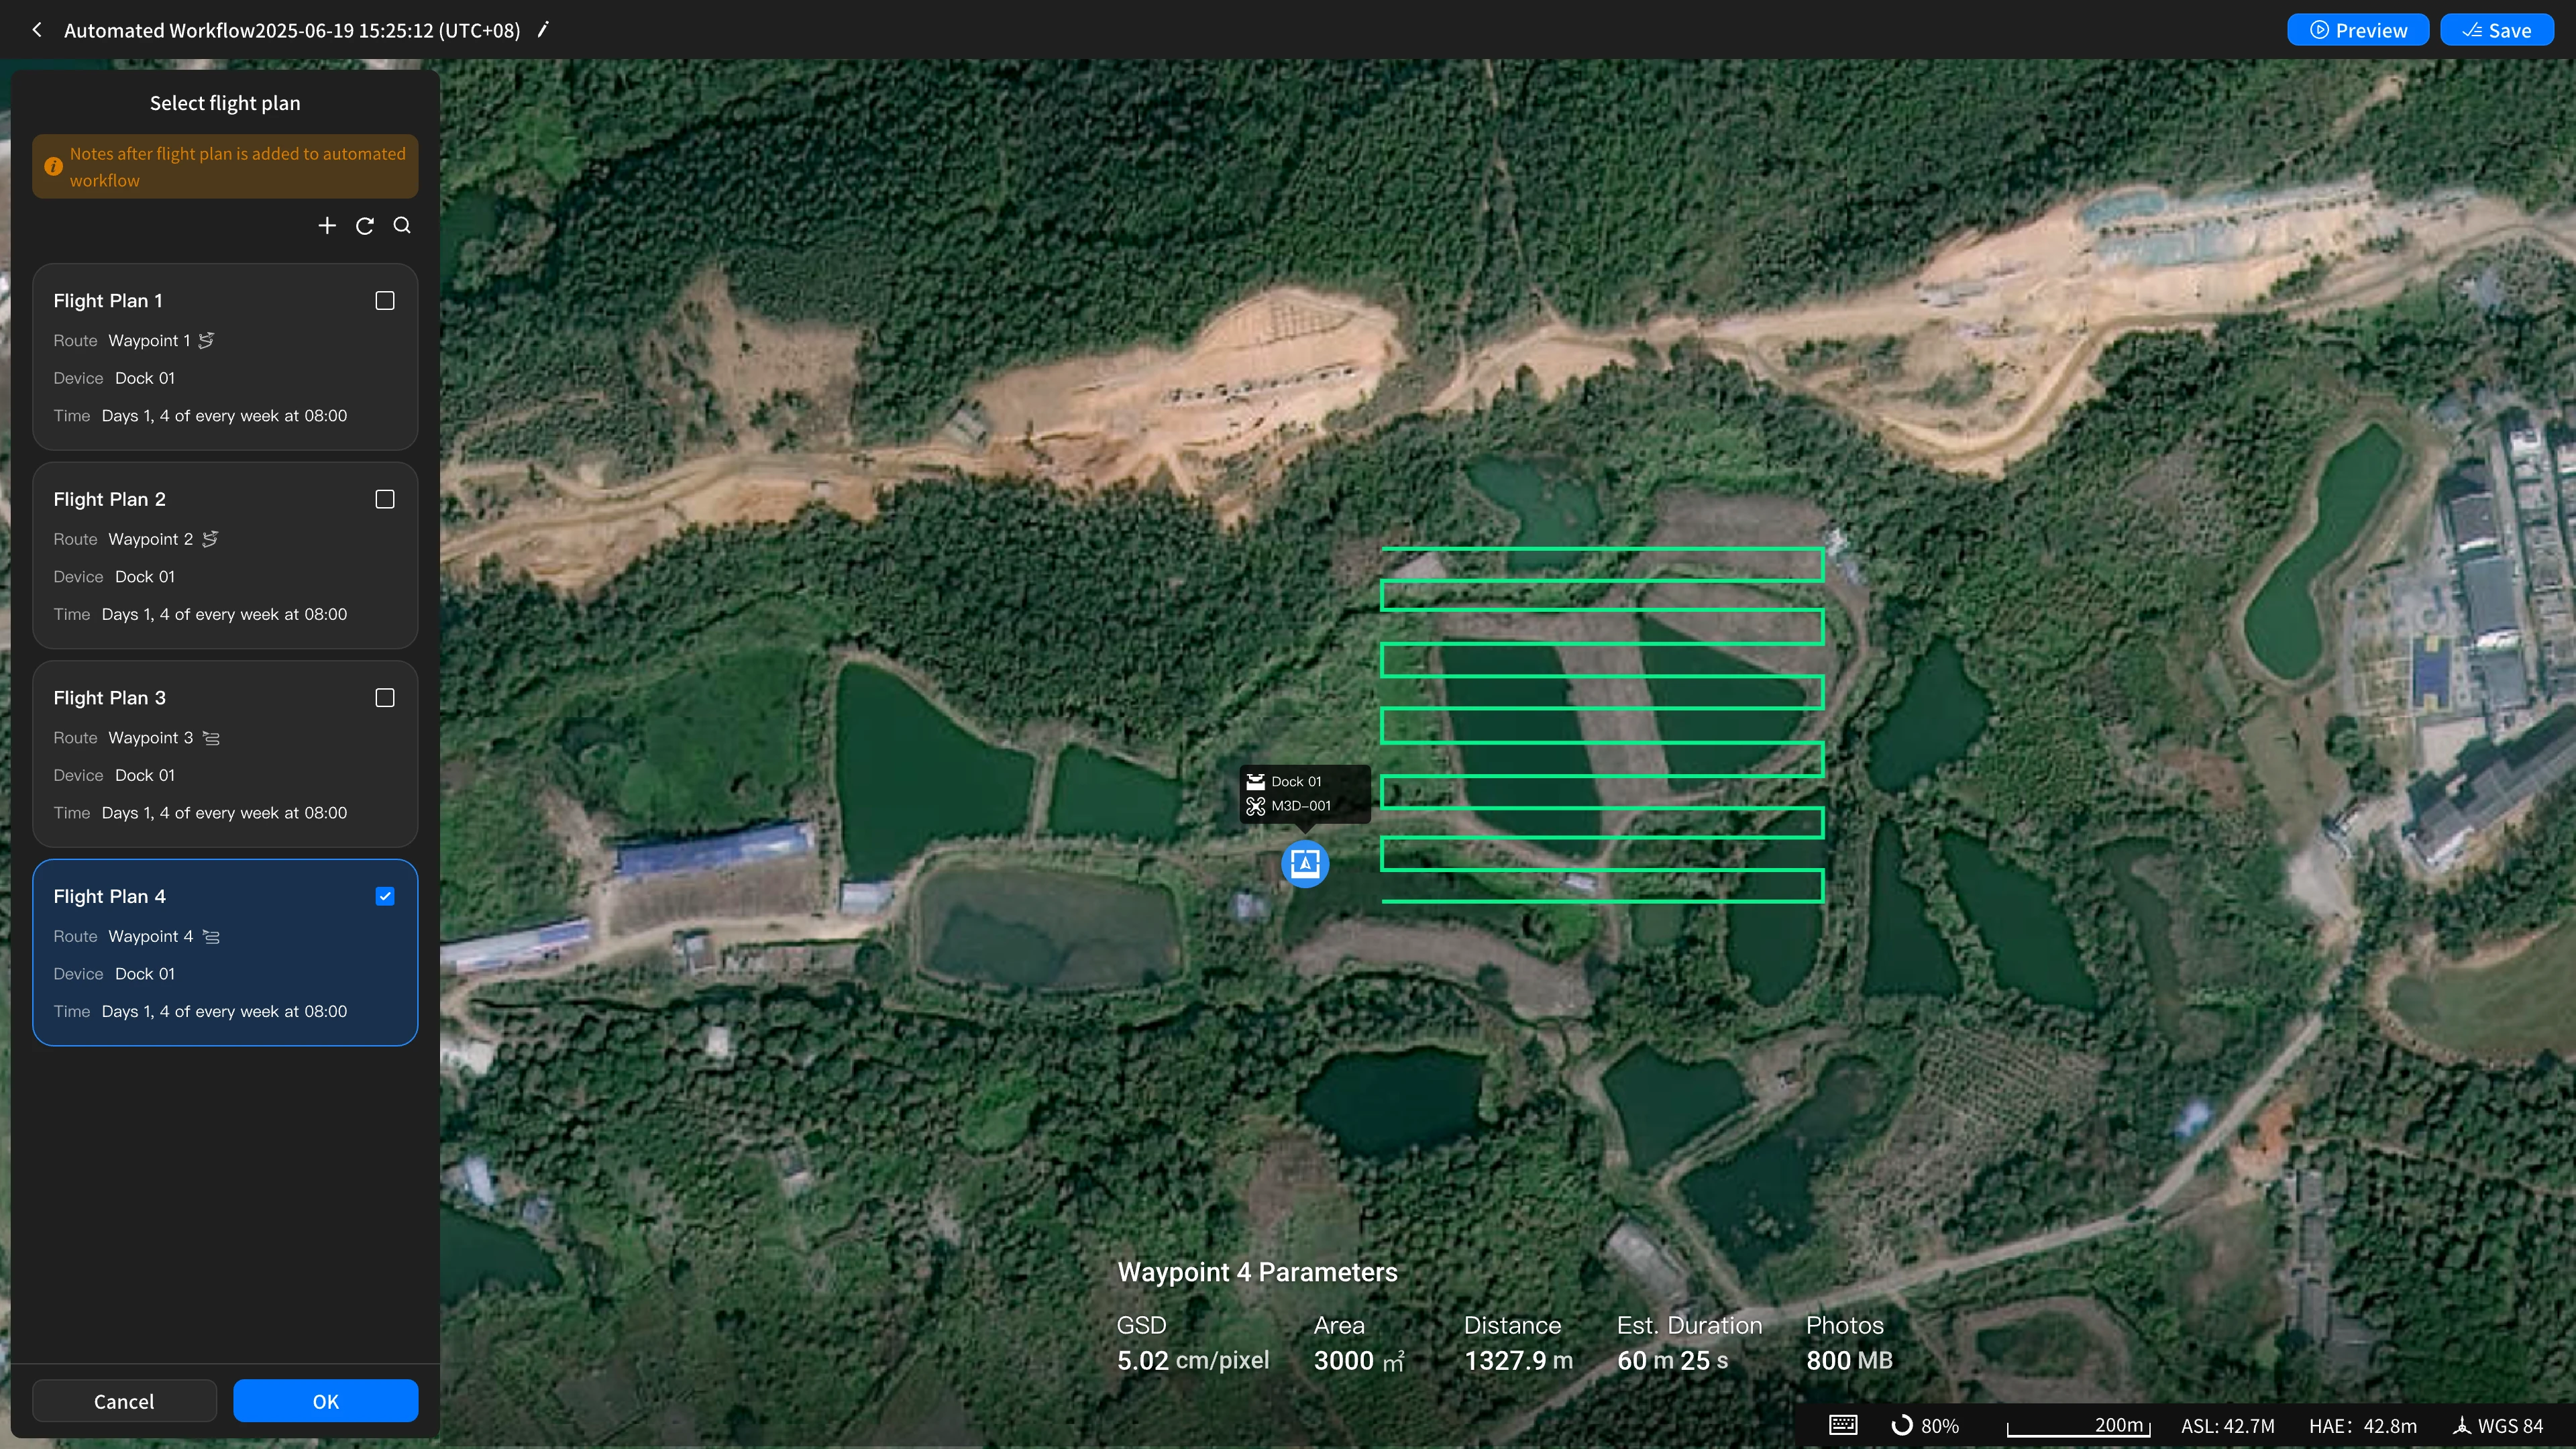
プランライブラリから既存の飛行プランを選択するか、新規に作成して、ドック/機体を制御し、あらかじめ設定されたルートに沿って撮影飛行を実行します。これはワークフローのデータ収集の起点となります。
フローブループリントの「トリガーカード」またはプリセットフローの「飛行プランカード」の「+」をクリックすると、「飛行プラン選択パネル」が展開します。ここでは1つ以上の飛行プランを選択でき、新規に飛行プランを作成することもできます。
注意:
- 自動化ワークフローは、タスク戦略が「繰り返しタスク」の飛行プランのみをサポートします。
- 自動化ワークフローにリンクすると、飛行プランは自動的に自動化飛行プランへとアップグレードされます。その実行日は、自動化ワークフローの有効化/無効化に従い、自動的に再スケジュールされます。
- 自動化ワークフローにリンクすると、飛行プランの「メディアファイル直接転送」機能は自動的に無効になります。
マッピングタスク
撮影飛行が完了すると、選択した飛行プランで撮影した写真データに基づいて、モデル再構築が自動的に開始され、モデル成果物が生成されます。
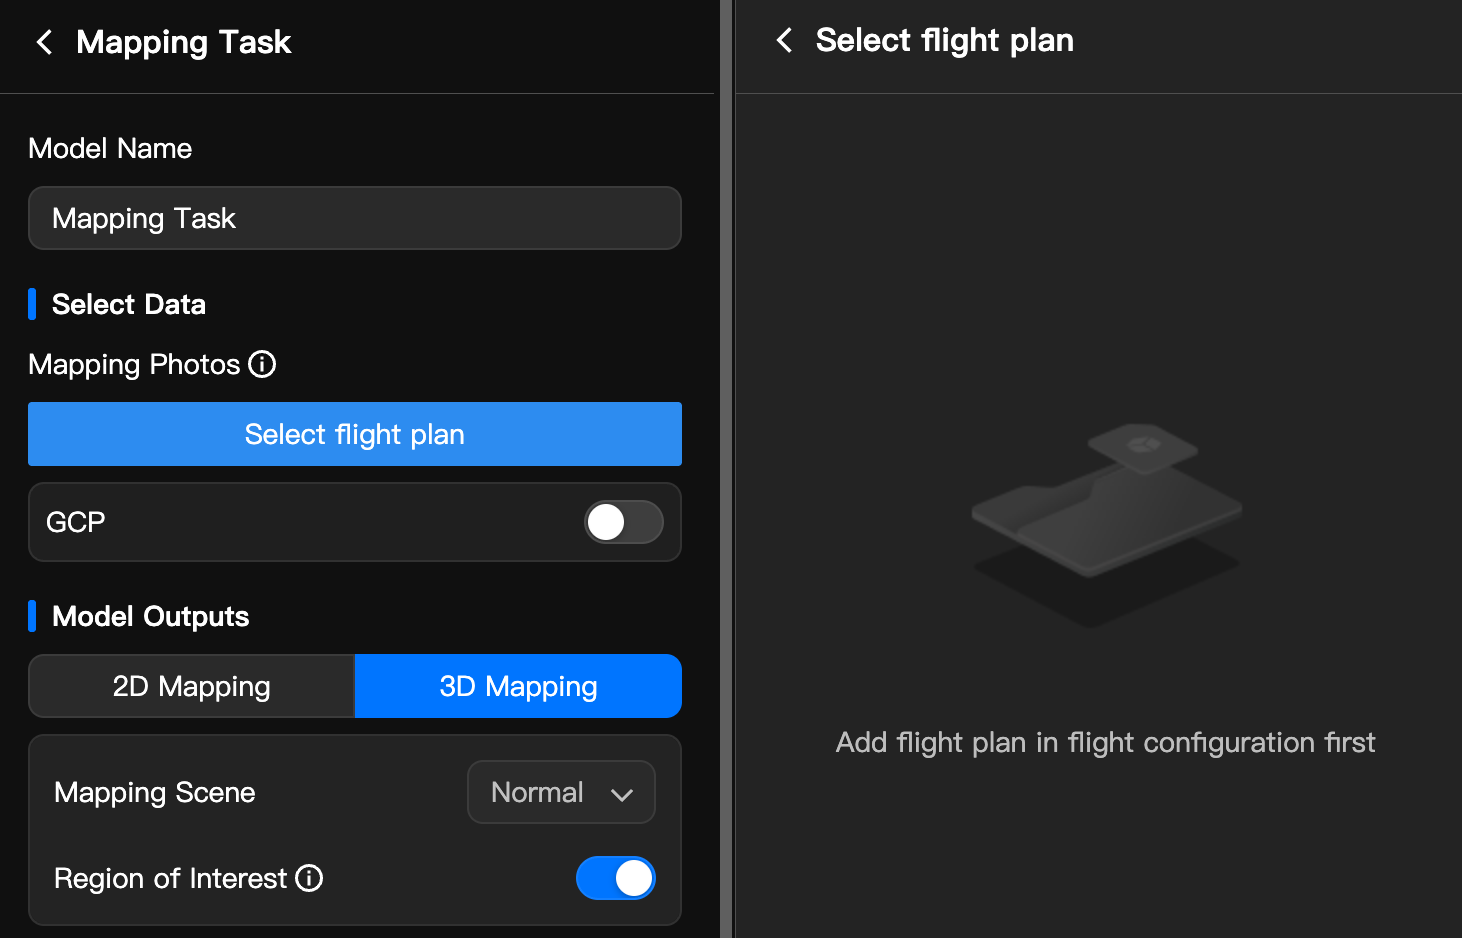
フローブループリントの「飛行プランカード」またはプリセットフローの「マッピングタスクカード」の「+」をクリックすると、「マッピングタスク作成パネル」が展開し、マッピングタスクを編集できます。その主要なパラメータには以下が含まれます。
| パラメータ | 説明 |
|---|---|
| 飛行プランの選択 | マッピングが依存する写真データのソースです。上流の飛行プランを選択するか、設定ページで直接飛行プランをリンクして写真を自動インポートし、飛行からマッピングへの自動連結を実現できます。 |
| モデル成果物 | 高精度な2Dオルソ画像またはリアリティ3Dモデル。3Dを選択した場合、マッピングシーン(Normal/Orbit)、Meshモデル(B3DM/OSGB/PLY/OBJ)、点群モデル(PNTS/LAS/PLY)を設定できます。 |
| 関心領域 | 関心領域を設定することで、領域外のモデルをクロップし、マッピング速度を向上させます。関心領域は1つのみサポートされます。 |
VLM検出
VLM検出とは、DJI FlightHub 2が導入したマルチモーダルVision Language Model(VLM)AI検出機能を指し、ドローンに「見たもの・聞いたものを理解する」汎用的なインテリジェント認識能力を与えます。
アナライザーを選択または作成して、撮影/マッピング成果物に対してインテリジェント解析を実行します。設定ページでは、飛行プランおよびマッピングタスクをアナライザーとリンクでき、完了後にメディアやモデルが自動的にアナライザーへ同期され、演算が行われます。
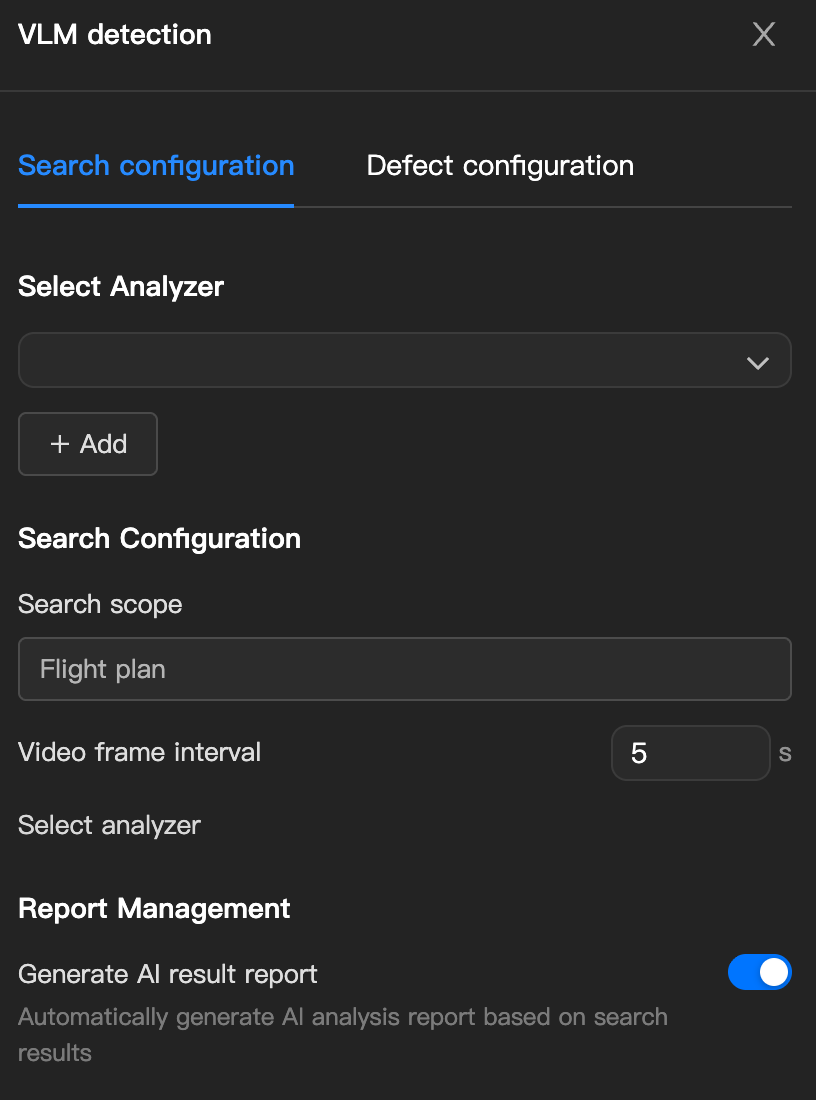
フローブループリントの「飛行プランカード」またはプリセットフローの「VLM検出カード」の「+」をクリックすると、「VLM検出パネル」が展開し、検出パラメータを編集できます。
主要なパラメータには以下が含まれます。
| パラメータ | 説明 |
|---|---|
| アナライザーの選択/作成 | アナライザーは、FlightHub 2における3D成果物の解析および工事処理の中核モジュールです。「モデル/メディア/設計ファイル」を同一の空間座標系に集約し、計測計算、欠陥アノテーション、タイムライン比較、変化検出、解析レポートの機能を提供します。 |
| ビデオフレームキャプチャ頻度 | リアルタイムビデオストリームから静止画像を自動的にキャプチャして保存する時間間隔(秒単位)。1〜3600秒の整数がサポートされます。 |
| AI結果レポートの生成 | タスク完了後、画像およびビデオ素材を自動的に収集し、構造化されたプロフェッショナルグレードのタスク解析レポートを生成します。ターゲット分布、タイムラインの詳細、異常記録、認識精度を明確に提示し、手動解析の時間を大幅に削減します。 |
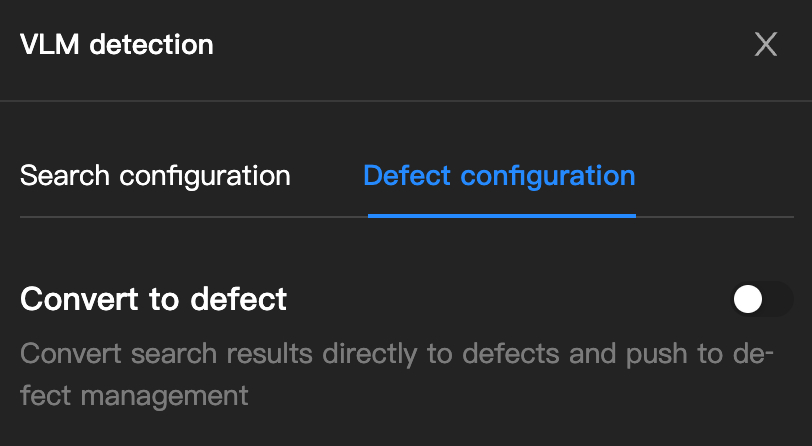
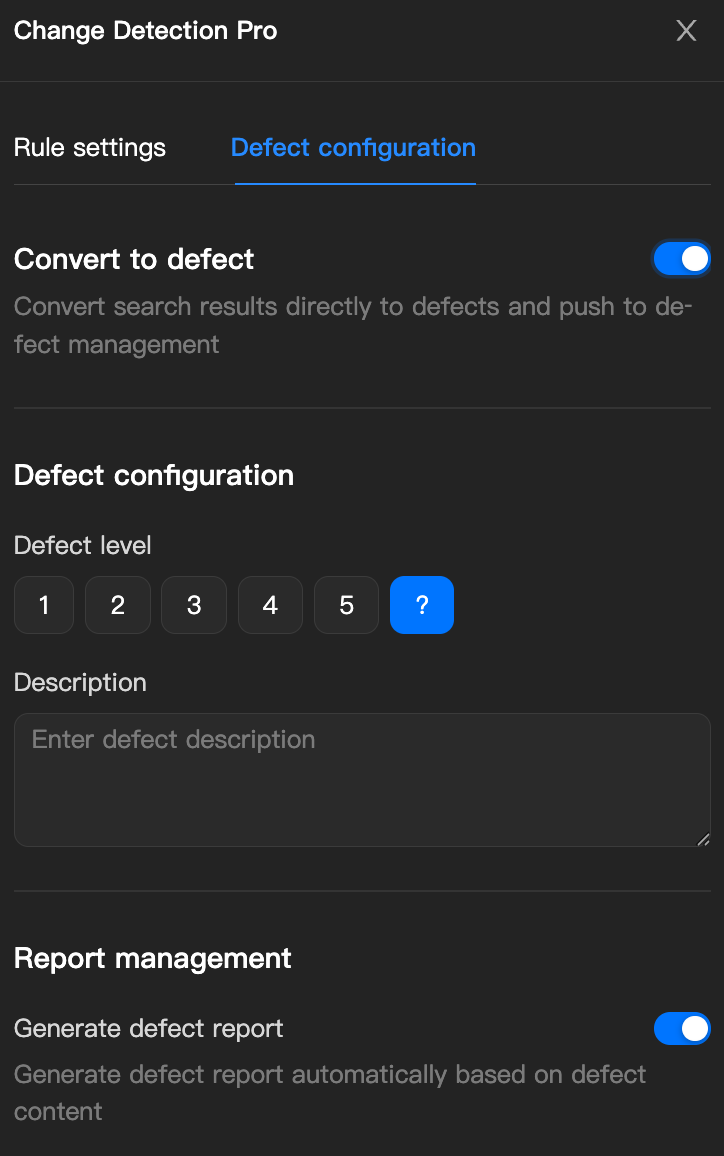
| 欠陥への変換 | AIアルゴリズムによる解析後、異常と確認されたターゲットステータスを特定の「欠陥」または「危険箇所」としてマークし、欠陥管理へプッシュします。 |
変化検出Pro
変化検出は、クラウドAIアルゴリズムとマルチモーダル大規模言語モデルを使用して、同一エリアを異なる時刻に撮影した2D画像または3Dリアリティモデルを自動的に比較し、新たな亀裂、違法建築、工事進捗の乖離、環境の差異などの変化を正確に識別します。
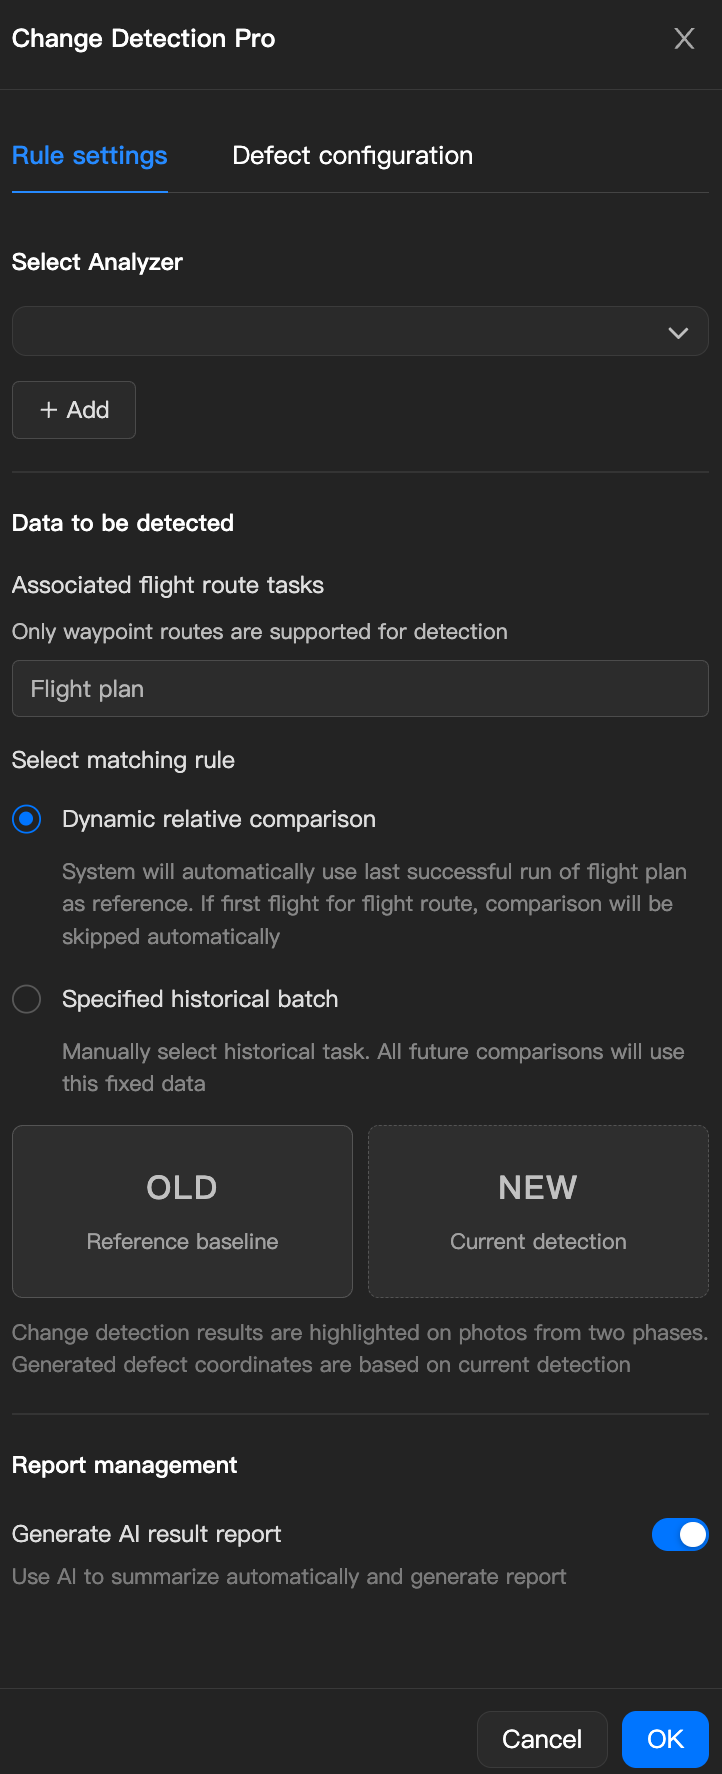
フローブループリントの「飛行プランカード」またはプリセットフローの「変化検出Proカード」の「+」をクリックすると、「変化検出パネル」が展開し、検出パラメータを編集できます。
主要なパラメータには以下が含まれます。
| パラメータ | 説明 |
|---|---|
| マッチングルールの選択 | ダイナミック相対比較(飛行プランの直近の実行成功記録を自動的に参照基準として検索し、日常点検や継続的な進捗追跡に適する)、または履歴バッチの指定(履歴タスクを固定ベースラインとして手動指定し、初期状態や着工前ベースラインバッチとの厳密な比較が必要なシナリオに適する)を選択できます。 |
- 注意:現在、変化検出は公開バージョンのウェイポイントルートタスクのみサポートされています。
アナライザーのインポート
指定したアナライザーをワークフローに導入し、他のノードから呼び出してデータ解析を完了できるようにすることで、解析機能の再利用を可能にします。
フローブループリントでは、「飛行プランカード」または「飛行プランカード」のいずれかから「アナライザーインポートカード」を作成できます。
通知
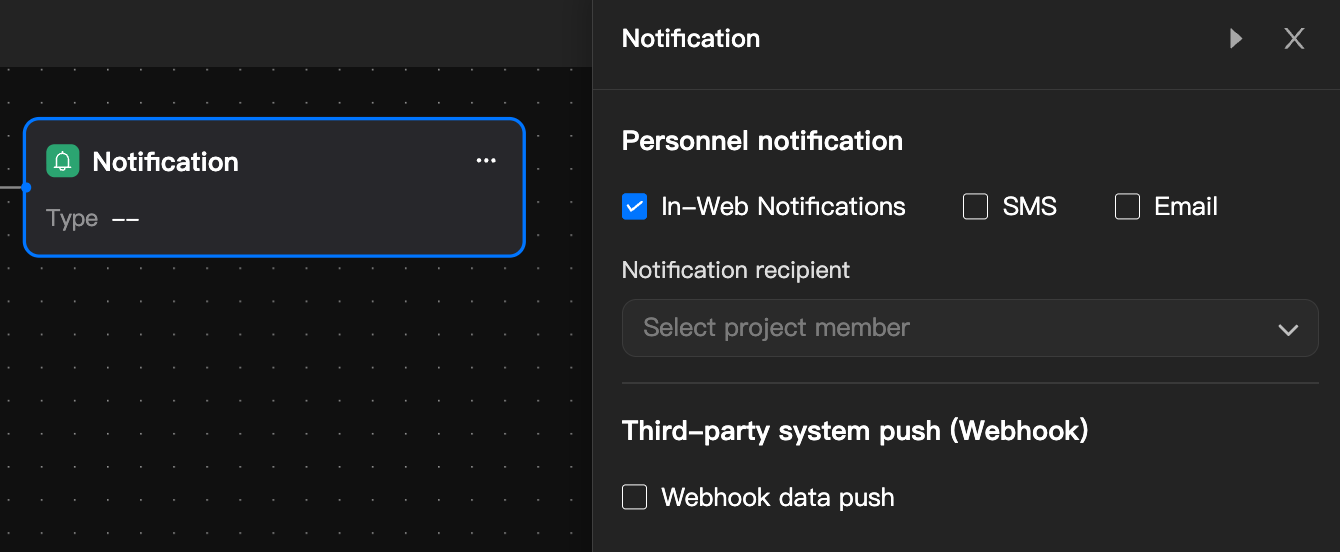
通知ノードは、ワークフロー内の「アウトバウンド通知ノード」です。上流ノードの実行が完了すると、指定した受信者へ自動的に通知を送信します。
通知ノードは、任意の「飛行タスク」、「マッピングタスク」、または「解析タスク」ノードの後に付加でき、同一のワークフロー内に複数の通知ノードを追加できます。
| 通知タイプ | 説明 |
|---|---|
| 担当者メッセージ通知(アプリ内/SMS/メール) | 組織メンバーから1人以上の受信者を選択します。SMS/メールの場合、受信者は組織プロフィールに電話番号/メールアドレスがバインドされている必要があります。そうでない場合、メッセージはアプリ内通知としてのみ配信されます。 |
| Webhookデータプッシュ | プラットフォームは設定されたターゲットURLにHTTP POSTリクエストを送信し、上流ノードの実行結果を外部システム(企業IM、運用プラットフォーム、サードパーティ業務システム)へプッシュします。ターゲットURLはパブリックインターネットから到達可能である必要があり、失敗したリクエストはプラットフォームが限られた回数リトライします。 |
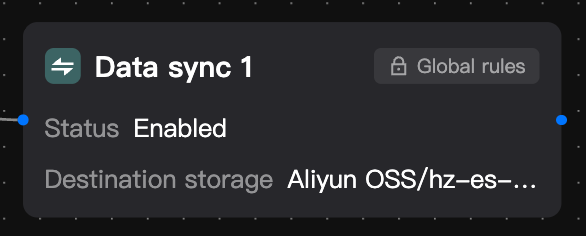
データ同期
プロジェクトでメディアファイル同期ルールが設定されている場合、データ同期ノードは「飛行プラン」ノードと「マッピングタスク」ノードの後にデフォルトで接続されます。このノードは削除や変更ができず、FlightHub Syncなどの同期機能に依存します。同期ルールが設定されていない場合、このノードは実行時に自動的にスキップされます。