
Copilot 航線編集
Wayline Agentは、FlightHub 2プラットフォームのCopilotアシスタントに組み込まれたインテリジェントな航線計画ツールです。ユーザーは自然言語で飛行タスクを記述するだけで、システムが意図を自動的に解釈し、地図上のターゲットを認識して航線を生成または変更します。パトロールおよび点検シナリオ向けに設計されています。
【現在対応している機器:DJI Dock 3、DJI Dock 2、DJI Dock、Matrice 4シリーズ、Matrice 3D/3TD】
概要
Wayline Agentは以下のコア機能を提供します。
- 自然言語入力:航点を手動で追加したり、飛行高度、速度、ジンバル角度などのパラメーターを設定する必要はありません。会話調の記述から完全な航線を生成できます。
- 地図ターゲットの選択:地図上のアノテーション点の選択、カスタム点のマーキング、および長方形エリアの選択を、航線計画の入力としてサポートします。
- マルチターン改善:同一の会話内で、生成された結果を反復的に修正・改善できます。
アクセス方法
Wayline Agentは以下の場所から起動できます。
| エントリー | 適用シナリオ |
|---|---|
| プロジェクトページ | 地図ターゲットに基づいて新規航線をゼロから計画 |
| 航線ライブラリ/航線エディタ | 既存の航線を修正・調整 |
基本概念
- ピッカー:地図ターゲットをWayline Agentに渡すためのインタラクティブツールです。以下の3つのモードをサポートします。
- アノテーション点の選択:地図上の既存のアノテーション点を1つ以上選択します。順序を調整することで、希望する航点実行順を指定できます。
- 地図点マーキング:地図上に複数の点をすばやく配置し、航点入力として使用します。
- エリア選択:長方形エリアを選択すると、Agentがそのエリア内で指定した地理的特徴(建物、道路、河川、湖沼など)に基づいて航線を計画します。
- 高度基準:航線のすべての高度パラメーターには明確な基準が必要であり、絶対高度(ASL)、離陸地点相対、および**対地高度(AGL)**が含まれます。コマンドで指定されていない場合、Agentから自動で質問されます。
- 会話コンテキスト:Agentは同一の会話内でコンテキストを保持するため、複数ターンの対話を通じて航線を段階的に改善できます。
使用フロー
航線の生成は通常、次の3ステップで行います。
- Agentを起動してタスクを記述:プロジェクトページ、航線ライブラリ、または航線エディタでAgentダイアログを開き、タスクの目的と主要パラメーターを自然言語で記述します。
- ターゲットと主要パラメーターを確認:Agentが識別したターゲットを地図上でハイライト表示します。主要情報(高度基準、修正範囲など)が不足している場合、システムから自動で確認を求められます。
- プレビュー、保存、実行の配信:生成後、地図上で航線をプレビューできます。システムには航点数、高度範囲、推定飛行時間などの概要情報が表示されます。確認後、航線を保存するか、実行のために配信できます。
コマンド要素
一発成功率を高めるために、コマンドには以下の要素を含めることを推奨します。
| 要素 | 説明 | 不足時の動作 |
|---|---|---|
| タスクターゲット | 目的地、選択するアノテーション点、または選択するエリア | Agentが質問するか、地図上での選択を促します |
| タスクタイプ | 点検、旋回飛行、静止監視など | キーワードから推測されます。結果が期待と一致しない場合があります |
| 高度基準 | ASL/離陸地点相対/AGL | 常に確認されます |
| 撮影アクション | 録画、写真、AI認識など | デフォルトアクションが使用されるか、Agentから確認されます |
ゼロから航線を生成
線ベースの点検(道路、河川、境界線)
Agentが道路の中心線、河川の中心線、または境界線を自動的に識別し、それに沿って航点を等間隔で配置します。
| 要件 | コマンド例 | 生成結果 |
|---|---|---|
| デフォルト値で純粋なパトロール | 深南大道に沿ってパトロール航線を作成して | 道路中心線に沿って航点が配置され、高度と速度はデフォルト値を使用 |
| 飛行高度の指定 | 北環路に沿って飛行高度100メートルで航線を生成して | すべての航点の高度が一律100 m |
| カメラを特定方向に向ける | 深圳河の中心線に沿って120 mで飛行し、カメラを水面に向けて | 高度120 m、ジンバルを適切な角度で水面に傾ける |
| 閉ループ境界飛行 | 深圳人材公園の外周を一周飛行して | 公園境界に沿って航点を配置し、閉ループを形成 |
| 等間隔撮影 | この点検ルートを飛行し、50メートルごとに写真を撮影して | 航点間隔約50 m、各航点に写真アクション |
複数の候補ターゲットが存在する場合、Agentが候補リストを提示して選択できるようにします。プロジェクト内に既に存在する同名のアノテーションが優先されます。
旋回飛行およびスパイラル飛行
建物、送電塔、または関心地点の周囲を円形飛行し、ジンバルは常に中心に向けます。
- 旋回飛行:たとえば「平安金融センターの周りを一周飛行して、カメラは常に建物を見ている」というコマンドで、Agentがヨーモードを「常にPOIに向ける」に設定した円形航点を生成し、ジンバルを中心に向けます。
- スパイラル飛行:たとえば「この送電塔の周りを半径50メートルで上昇スパイラル飛行して」というコマンドで、Agentが半径約50 mの航線を生成し、各航点で高度を段階的に上げ、ジンバルを中心に向けます。
エリアカバレッジ点検
エリアを選択すると、Agentがその内部の地理的特徴(建物、道路、河川、湖沼など)に基づいて点検航線を計画します。
注:本リリースでは、Wayline Agentはパトロールおよび点検シナリオ向けに位置付けられており、マッピングや3Dモデリングタスクには推奨されません。
静止ホバリングおよびカスタム航点
| シナリオ | コマンド例 | 生成結果 |
|---|---|---|
| 静止監視 | 地図上のこの地点で10分間続く静止ホバリング監視タスクを生成して | 単一航点+600秒ホバリング |
| 複数点ルート | (3点をマーキング後)これら3点を接続して点検航線にして | 選択順で点を接続し、デフォルトアクションを使用 |
| 経路ナビゲーション | 点1から点3までの最短道路ルートに沿って点検航線を生成して | 各点の間を道路に沿って計画し、航点を配置 |
| カスタム点点検 | これらの点に基づいてパトロール航線を生成し、屋外エアコン室外機を45°、高度120 m、ズーム7倍で撮影して | アノテーション点にマッチ、ジンバル約-45°、高度120 m、焦点距離は7倍相当 |
AgentはAI認識とアクションシーケンスの組み合わせをサポートします。例:Inspect along these points for anyone present; if detected, take a photo, start recording, then broadcast "Fishing is prohibited here"。Agentは「AI認識 → 写真 → 録画 → 放送」のアクションシーケンスを生成します。
既存航線の修正
航線を修正する際は、どのパラメーターを修正するかと**適用範囲(すべての航点/特定の航点範囲/特定のレンズタイプ)**の2要素を指定する必要があります。
グローバル一括修正
Increase the altitude of the entire wayline by 20 meters→ すべての航点高度が20 m引き上げられます。Change the flight speed to 8 m/s→ グローバル飛行速度とすべての航点速度が8 m/sに統一されます。
ローカル修正
Change the altitude of waypoints 3 to 5 to 320 meters→ 航点3、4、5のみが高度320 mに変更されます。
アクションの追加および削除
| 操作 | コマンド例 | 生成結果 |
|---|---|---|
| 一括アクション追加 | すべての航点に写真アクションを追加して | 各航点に方向付き写真アクションを追加 |
| 一括アクション削除 | すべての航点から2つ目の写真アクションを削除して | 各航点から2つ目の写真アクションを削除 |
| ジンバル角度の統一 | すべての航点のジンバルアクション角度を垂直下向きに変更して | 航点アクションのジンバルピッチを-90°に統一 |
| ローカルホバリング | 各写真ポイントで2秒間ホバリング | 各写真ポイントの前に2秒間ホバリングを挿入 |
幾何変換
- 航線反転:
Swap the start and end points; I want to fly it in reverse - 平行移動:
Shift the entire wayline 50 meters to the east - 分割:
Split from the 6th waypoint into two segments - 複合コマンド:
Altitude +20 m, speed changed to 6 m/s, gimbal down -90°
注:ロックされた航線は編集できません。複数のユーザーまたは複数のAgentが同じ航線を同時に編集する場合、各パイプラインは独立しており、最後に保存された状態が最終となります。
実用例
以下は、Agentが複数条件およびセグメント化されたアクションを処理する能力を示す包括的なタスク例です。
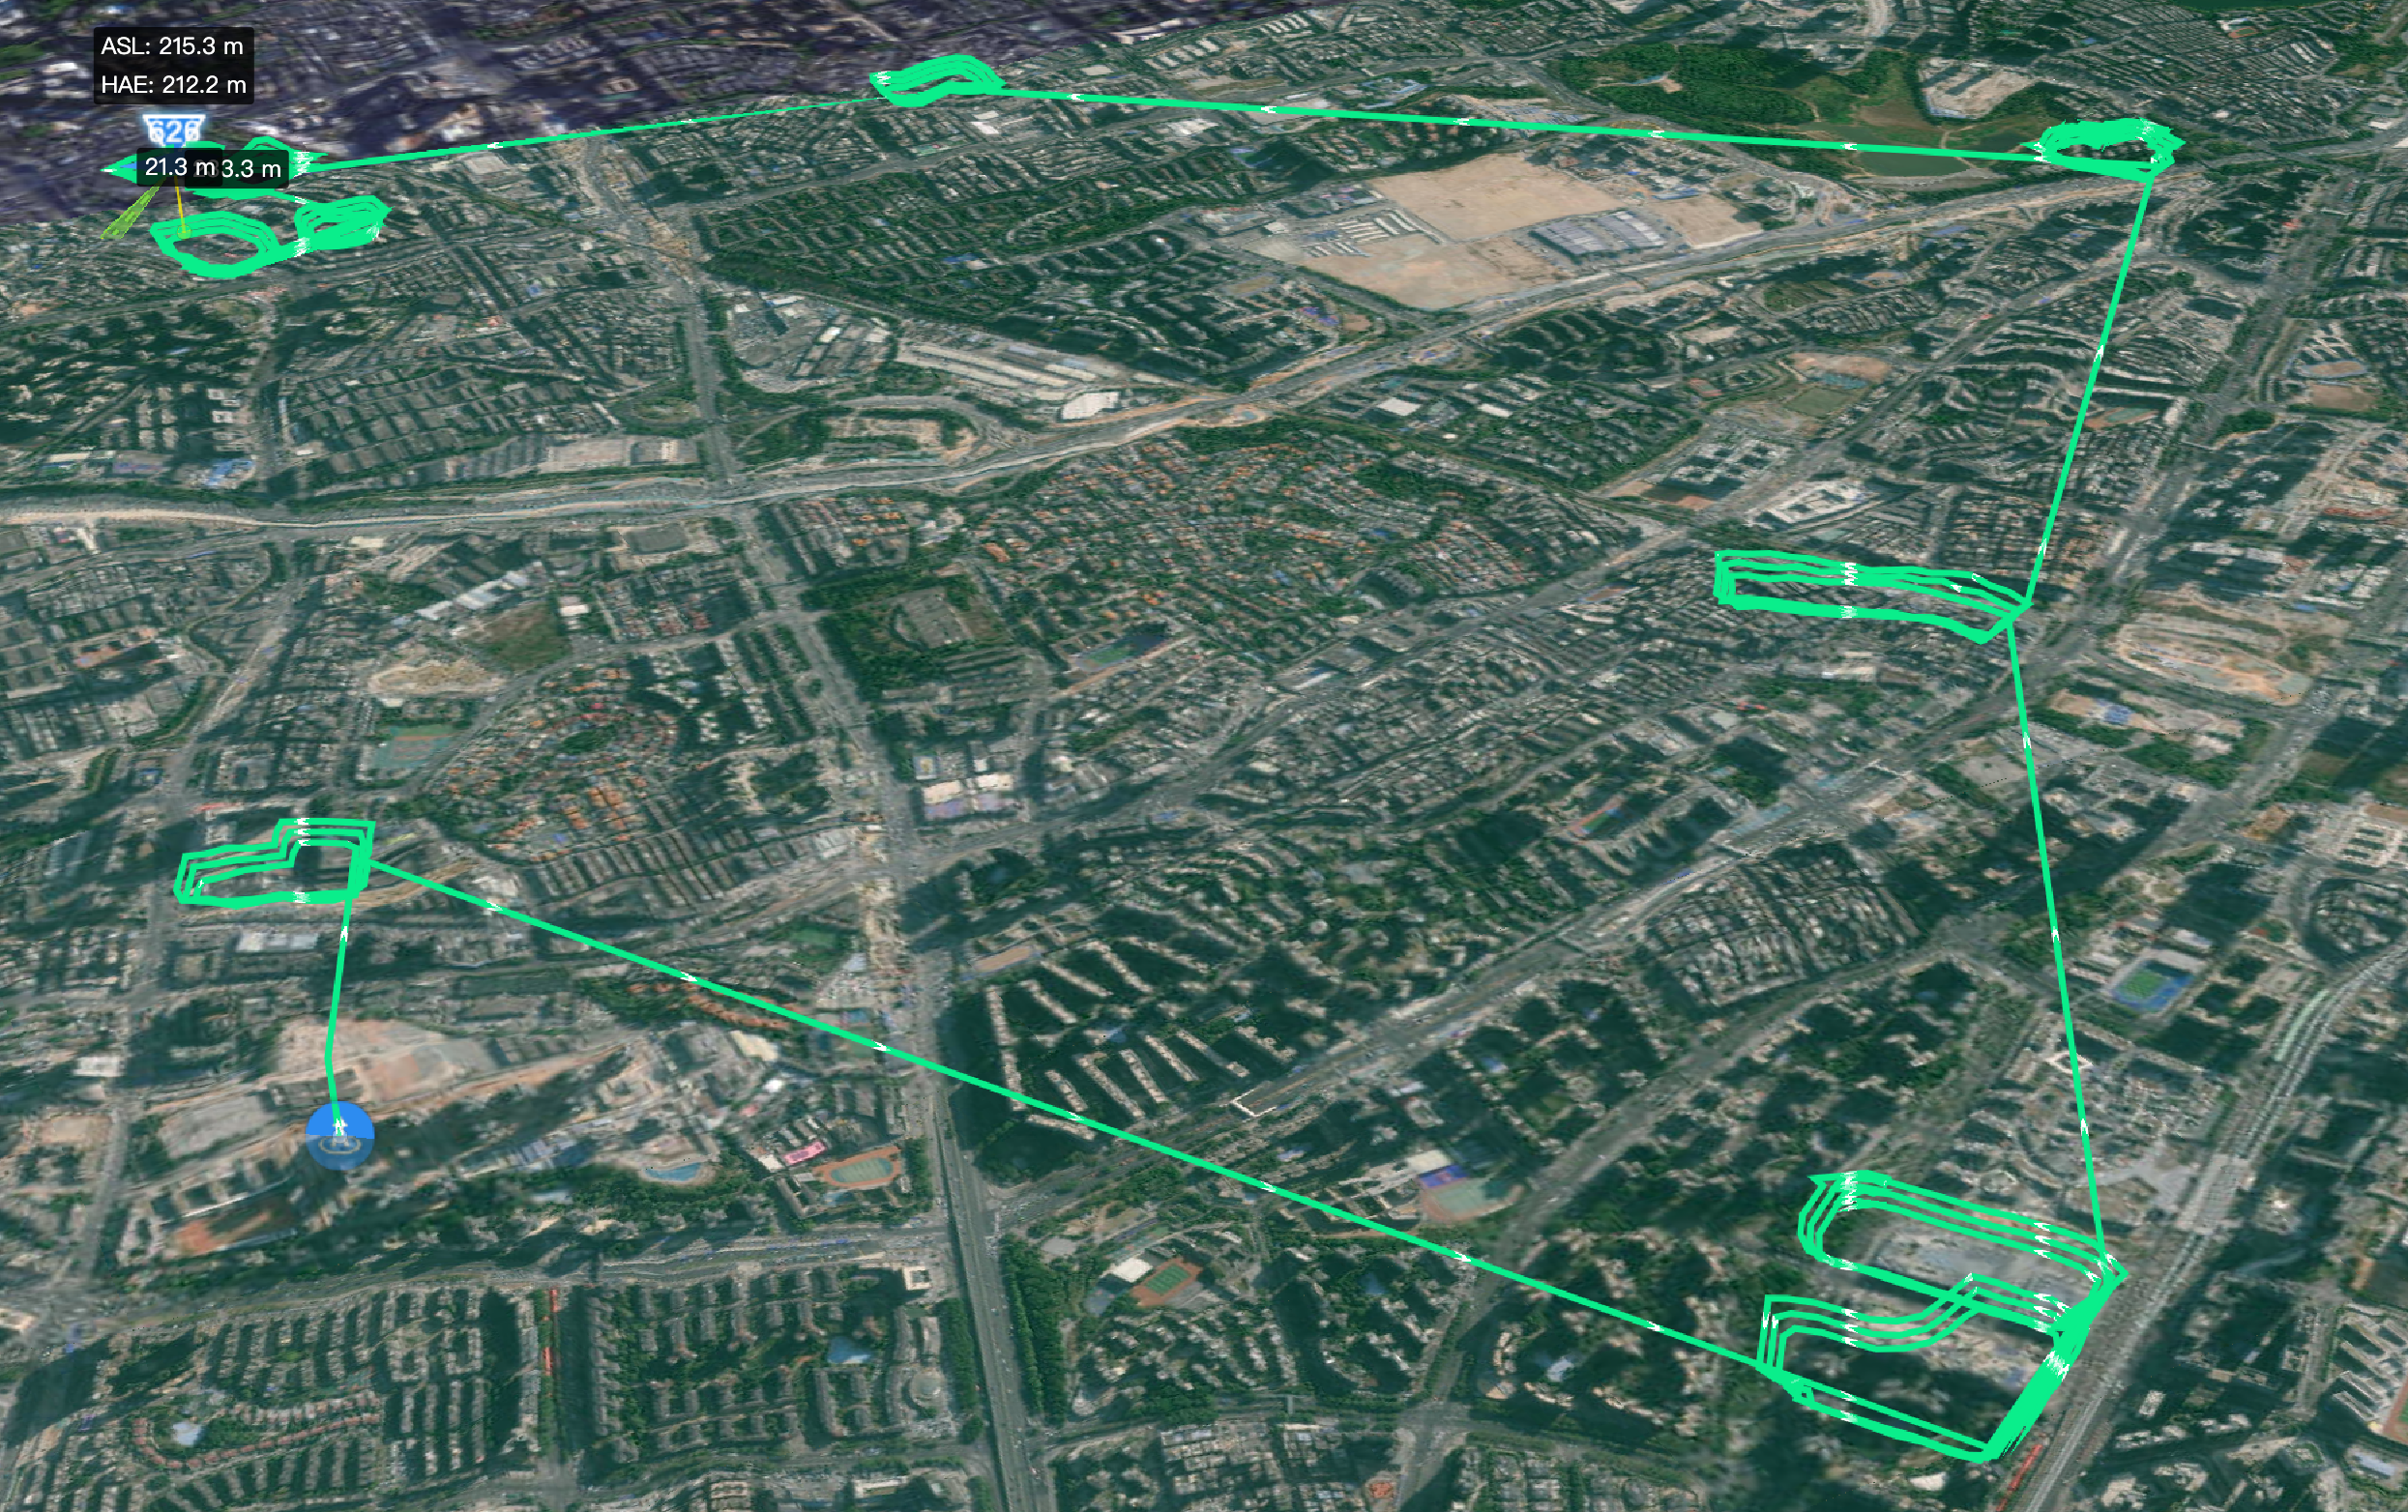
例1:商業地区エリア点検
**コマンド:**選択したエリア内のショッピングセンターを点検して。各ショッピングセンターについて、ジンバルを真下に向けたままモールの外周に沿って連続撮影して。各ショッピングセンターの最初の航点でジンバル-45°アクションを追加して録画を開始し、1つのショッピングセンターの点検が完了したら録画を停止し、次に移動して。次に飛行する前に各ショッピングセンターを3周旋回して。
**要点:**エリア選択で複数のショッピングセンターを自動識別/各モール外周を3周/各セグメントで独立して録画開始・停止/最初の航点でジンバル-45°。
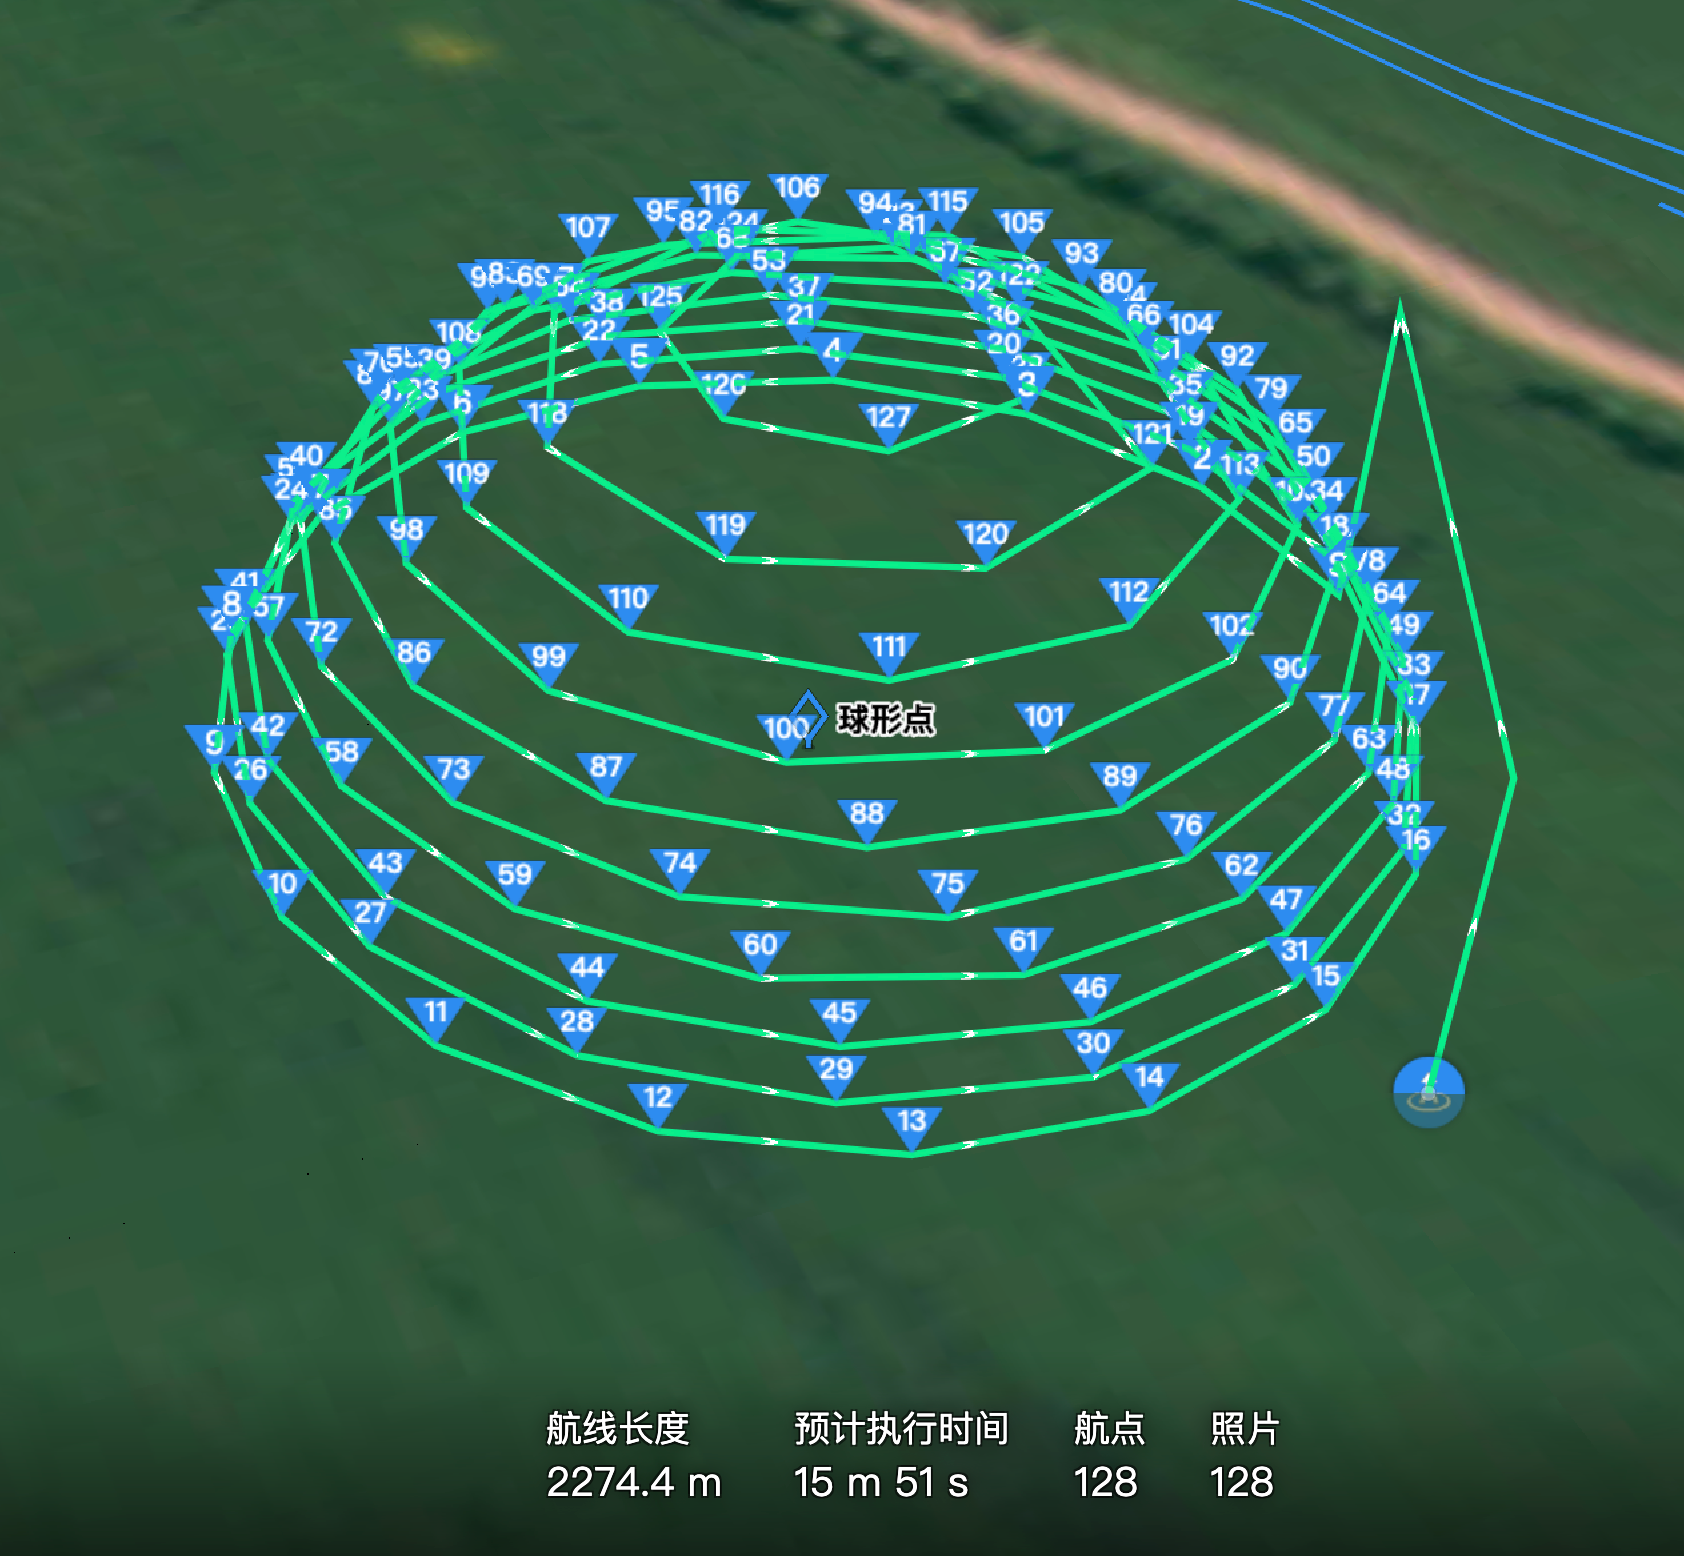
例2:半球撮影航線
**コマンド:**この点に基づいて、リングごとに上昇スパイラルする半球撮影航線を生成して。球の半径は50メートル。各点で中心点に向かって撮影して。球の底層は地面から10メートル上。
**要点:**半球のリングごとの上昇/球半径50 m/各点で中心を向いて撮影/底層は地面から10 m上。
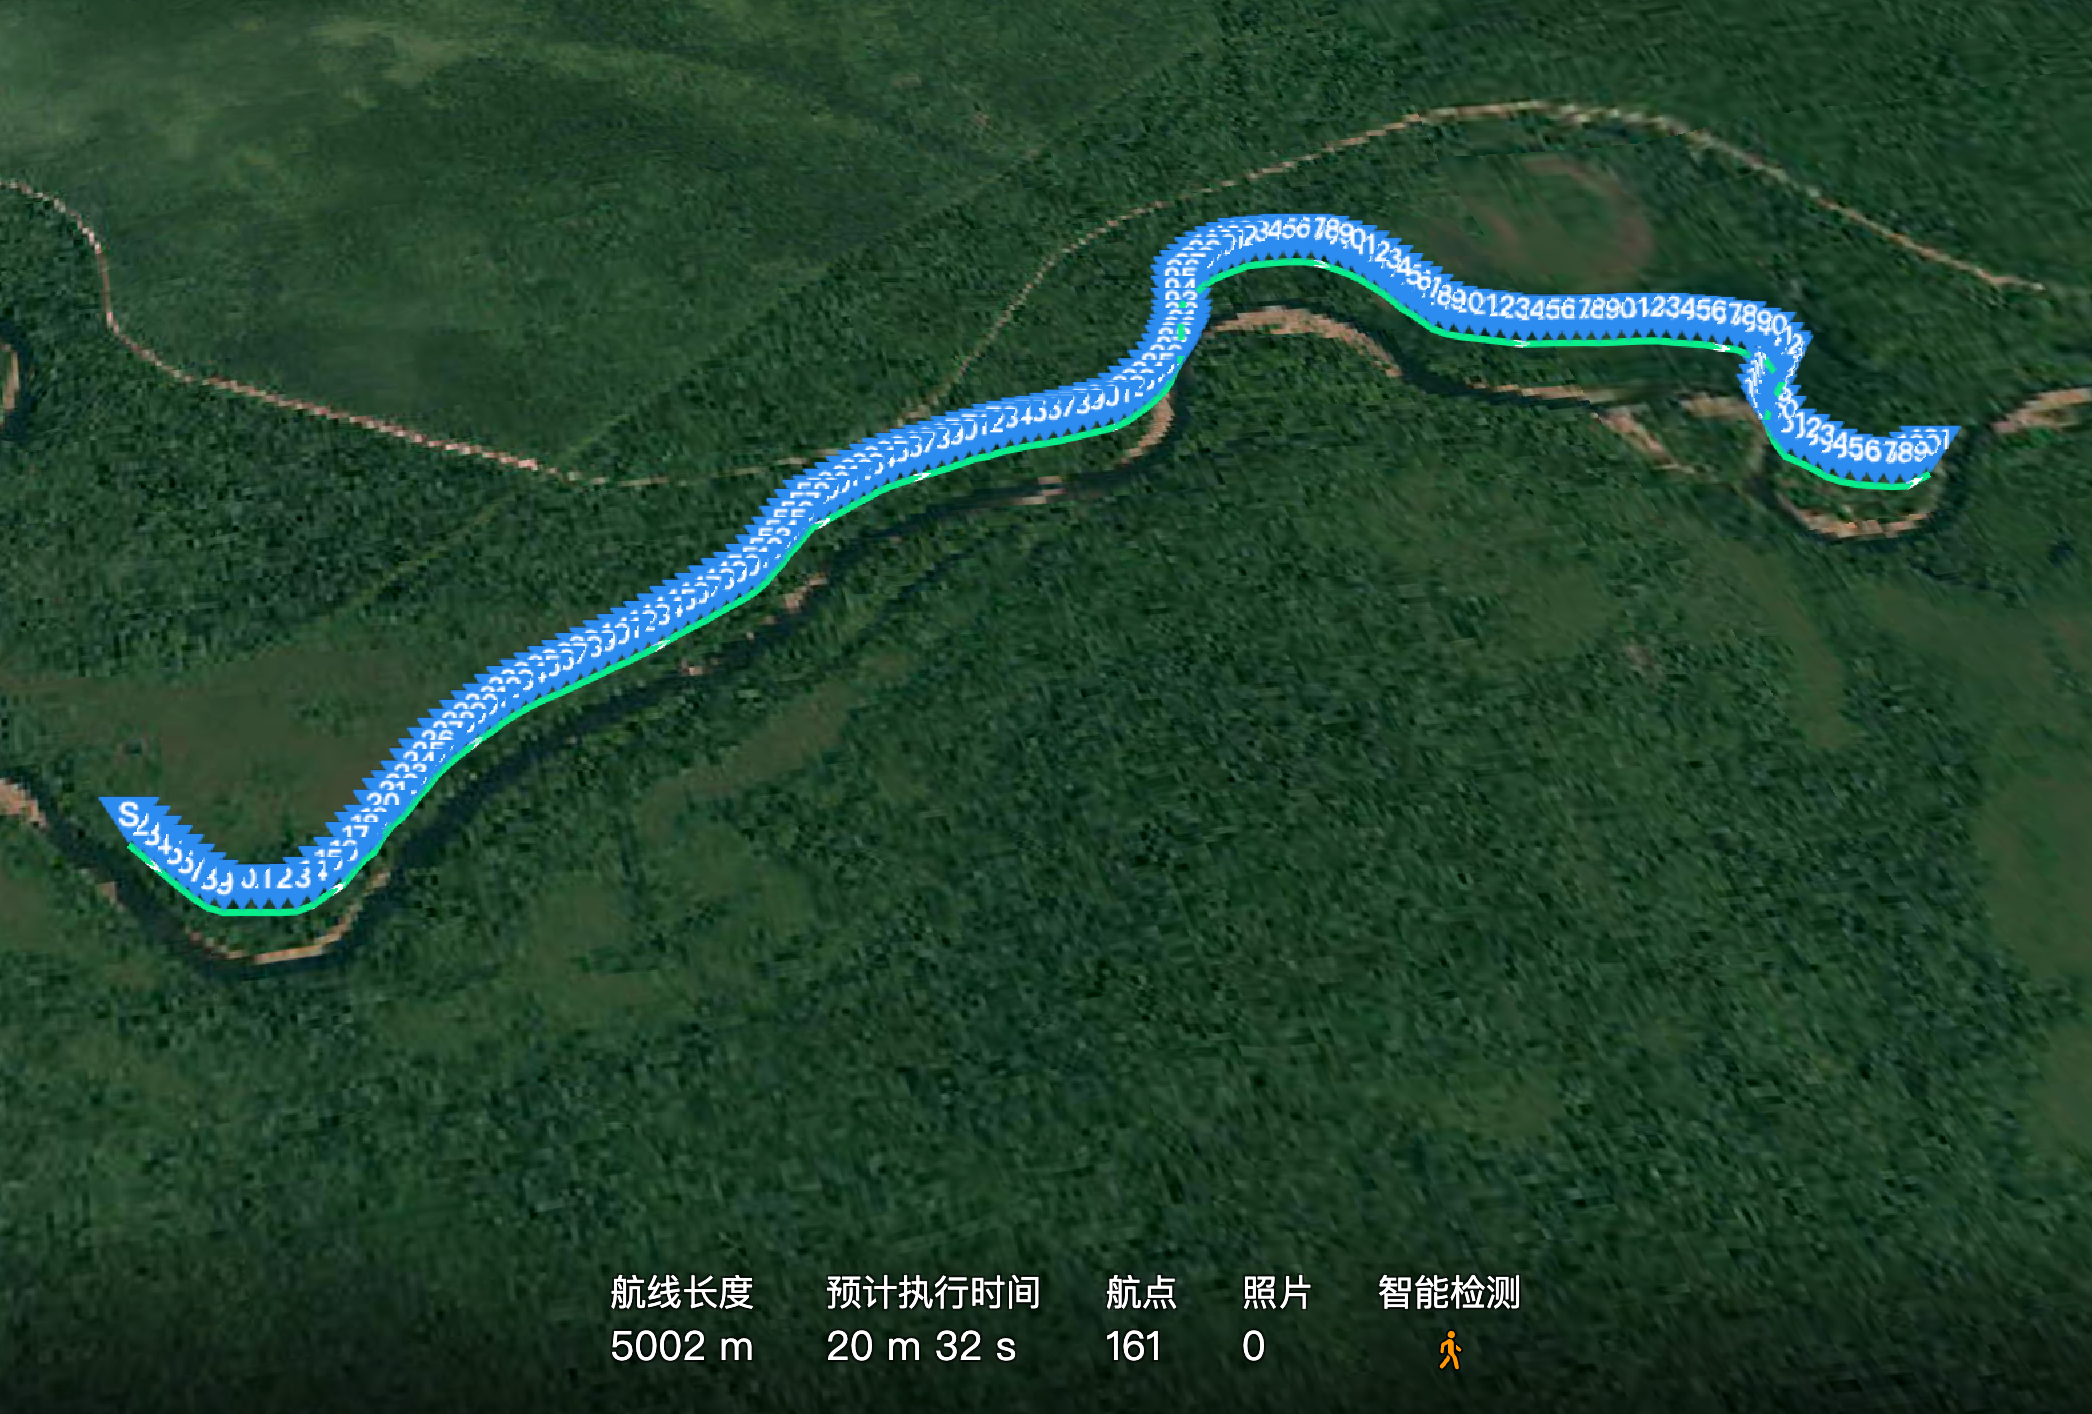
例3:河川点検+AI認識+放送
**コマンド:**私が選択したエリア内の河川に沿って、機首を北に向けて点検して。最初の航点で地面を見るジンバル-45°アクションを追加して。飛行中は人を検索し、検出された場合は方向付き写真をトリガーし、続いて「ここは森林水源保護区です、直ちに立ち去ってください」と放送して。
**要点:**エリア選択で河川を識別/機首を北に統一/AI人物検出 → 方向付き写真 → 放送/最初の航点でジンバル-45°。
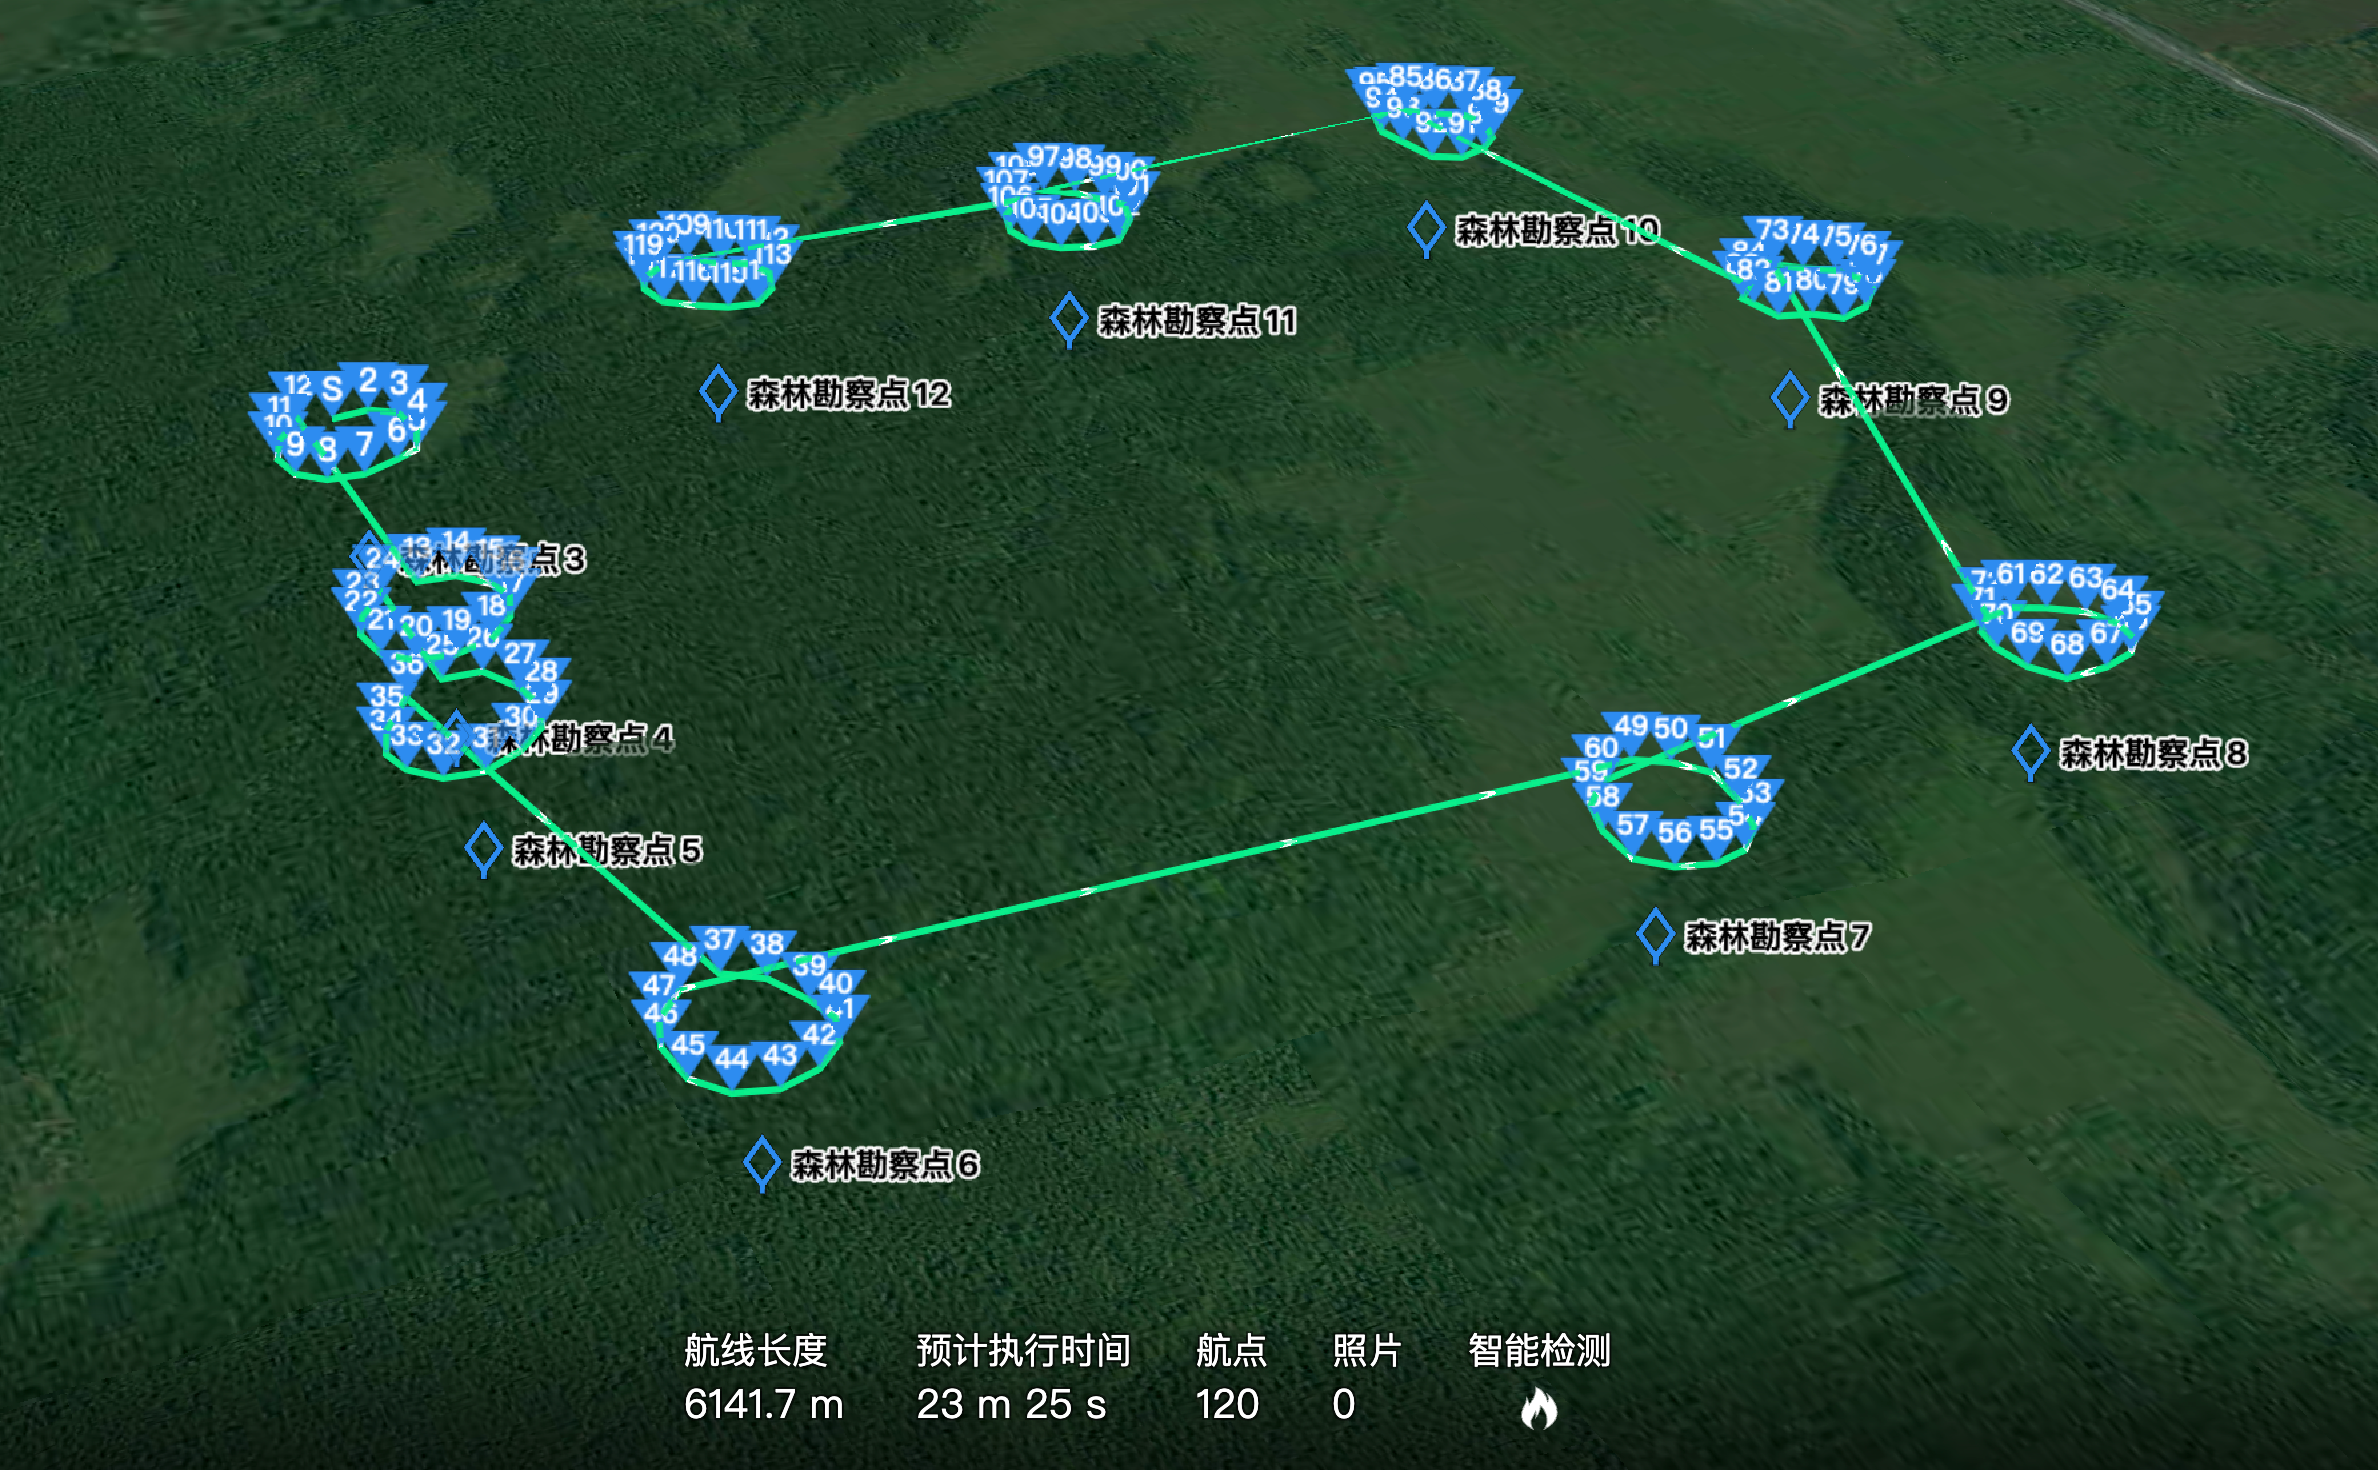
例4:森林重要リスク点旋回飛行+サーマルイメージング
**コマンド:**森林調査点3~12に沿って火災リスクを点検して。各点で点を中心として120メートル上空を1周旋回して。旋回開始時に録画を開始し、同時にサーマル温度検出を有効にして。検出温度が50°Cを超えた場合、30秒間録画を開始して。
**要点:**調査点3~12を選択/各点上空120 mで1周旋回/サーマル温度>50°Cでトリガー/条件付き録画30秒。
対話および確認メカニズム
連続対話
同一会話内でコンテキストメモリがサポートされ、複数ターンの対話を通じて「分解 → 確認 → 実行」の完全なフローが可能です。
Agentが自動で確認するとき
| 優先度 | トリガー条件 | 典型的な質問 |
|---|---|---|
| 必須 | 高度基準が不明確(ASL/離陸地点相対/AGL) | 絶対高度と離陸地点相対のどちらを意味しますか? |
| 必須 | 修正範囲が不明確(グローバル/ローカル) | すべての航点を修正しますか、それとも特定の航点を修正しますか? |
| 必須 | ターゲットオブジェクトが不明確 | ターゲットオブジェクトを指定するか、地図上で選択してください |
| 頻繁 | 「速く/遅く/高く」など、数値のないあいまいな表現のみ | 目標速度はいくつですか? |
| 頻繁 | 角度符号のあいまいさ | ジンバルピッチダウン60°(-60°)を意味しますか? |
一般的な誤解
- 「高度」の3つの意味:
ASL 300 m≠離陸地点相対 300 m≠AGL 300 m。疑問がある場合は「離陸地点相対」(最も一般的な基準)を使用してください。 - 角度には符号を含む:ジンバル「ピッチダウン60°」は-60°を意味し、60°ではありません。方位規約:北 = 0°、東 = 90°、南 = 180°、西 = -90°。
**推奨される完全なコマンド構造:**ターゲット+形状/タスク+高度+基準+速度+撮影アクション。例:Generate a patrol wayline along Liuxian Boulevard, relative to takeoff point 120 m, record throughout。
機能境界と安全制限
安全ガードレール
Agentは航線パラメーターの数値境界に基づいてコマンドを検証します。
| コマンド | Agent応答 | タイプ |
|---|---|---|
| 速度を100 m/sに設定 | 安全範囲を超過(機種により最大15 m/s)、制限されるか再設定してください | ブロッキング |
| 高度を0 mに設定 | 地面衝突のリスク、確認してください | 警告 |
| 1000航点の航線を生成 | 航点数上限またはパフォーマンスリスクに関する警告 | 警告 |
サポートされていない機能
| 機能 | 説明 |
|---|---|
| リアルタイムイベントトリガー | たとえば「違反車両を見かけたら写真を撮影して」— プリセット航点実行のみ利用可能。「ルート+AI認識」で近似することを推奨 |
| 微細構造認識 | たとえば「送電塔上の絶縁体を自動認識して撮影点を生成して」— 微細な構造要素は認識できません。手動で点をアノテーションしてください |
| 環境適応 | たとえば「今日の風速に基づいて自動調整して」— リアルタイム気象データは取得できません。手動でパラメーターを指定してください |
| 動的障害物回避 | 3Dモデルに基づく動的障害物回避はまだサポートされていません |
| マッピングおよびモデリング | 本リリースはパトロールおよび点検に焦点を当てており、マッピングやモデリングタスクは推奨されません |
| セッション間メモリ | たとえば「前回と同じように飛んで」— Agentは過去の会話にアクセスできません。具体的な航線ファイルまたはパラメーターを提供してください |
主観的記述コマンド
「もっときれいに」または「もっと映画のように」などの主観的記述コマンドについては、Agentは独自にパラメーターを調整しません。ユーザーに具体的なパラメーター(ジンバル角度、焦点距離、カメラワークスタイル)を指定するか、プリセットのカメラワークテンプレートを選択するように求めます。
FAQ
Q:Agentが生成した航線は、そのまま実行のために配信できますか?
はい、ただしまずプレビューすることを推奨します。生成後、Agentは航点数、高度範囲、推定所要時間などの概要情報を提供し、数値境界に基づいて速度超過、地面衝突リスク、航点数制限などのチェックを実行します。注:本リリースは「即時タスク」(生成後すぐに実行のために配信される)のみをサポートしており、「予約タスク」(時限実行のために予約)はまだサポートされていません。
Q:高度を修正するとき、Agentが繰り返し確認するのはなぜですか?
「高度」には2つの頻繁なあいまいさが関わっています:基準(ASL/離陸地点相対/AGL)と適用範囲(すべての航点または特定の航点)。コマンドで両方が明示された場合(たとえば「航点3~5の高度を離陸地点相対120 mに変更して」)、Agentは直接実行します。
Q:Agentは「大沙河」や「深南大道」などの特定の地名を認識できますか?
はい。現在のプロジェクト座標に基づき、Agentは最も近い一致または類似名のターゲットを選択し、地図上でハイライト表示して確認を求めます。複数の候補がある場合、Agentは候補リストを提示し、プロジェクト内に既に存在する同名のアノテーションが優先されます。地図上で先にアノテーションを選択してからコマンドを出すこともできます。
Q:機種を切り替えた後、元の航線は引き続き使用できますか?
Agentに機種の切り替えを指示できます(たとえば「M350に切り替えるので、機種を切り替えてください」)。システムが対応する機体パラメーターを更新します。機種によって機能が異なる点に注意してください(たとえば、スピーカー、スポットライト、サーマルイメージングは一部の機種でのみサポートされ、最大速度やジンバルピッチ範囲も異なります)。切り替え後、サポートされなくなったアクションがあれば、Agentから自動で通知されます。
Q:複数人が同じ航線を同時に編集すると競合しますか?
複数人が同時に編集でき、各パイプラインは独立していますが、最後に保存された状態が最終となります(後の保存が前の保存を上書きします)。ロックされた航線は編集できません。
Q:生成された航線が満足いかない場合、どうすばやく調整できますか?
同一会話内で修正コマンドを続けて発行するだけで、Agentがコンテキストを保持します。たとえば「航点が密集しすぎているので、間引いて重要なものだけ残してください」や「もっと大きな旋回半径を設定してください」。選択されたターゲットの線や点を地図上で直接微調整することもできます。