
端末ステータスウィンドウ
FlightHub 2は、デバイスステータスウィンドウを介して、DJI Dock、DJI Dock 2、DJI Dock 3、DJI Dock 4に設置された機体を遠隔操作でき、コマンド送信とタスク実行を可能にします。
注記:ライブ飛行制御を使用する前に、DJI Dockのファームウェアバージョンはv01.03.0902以降、機体のバージョンはv06.02.0803以降である必要があります。
デバイスステータスウィンドウ情報
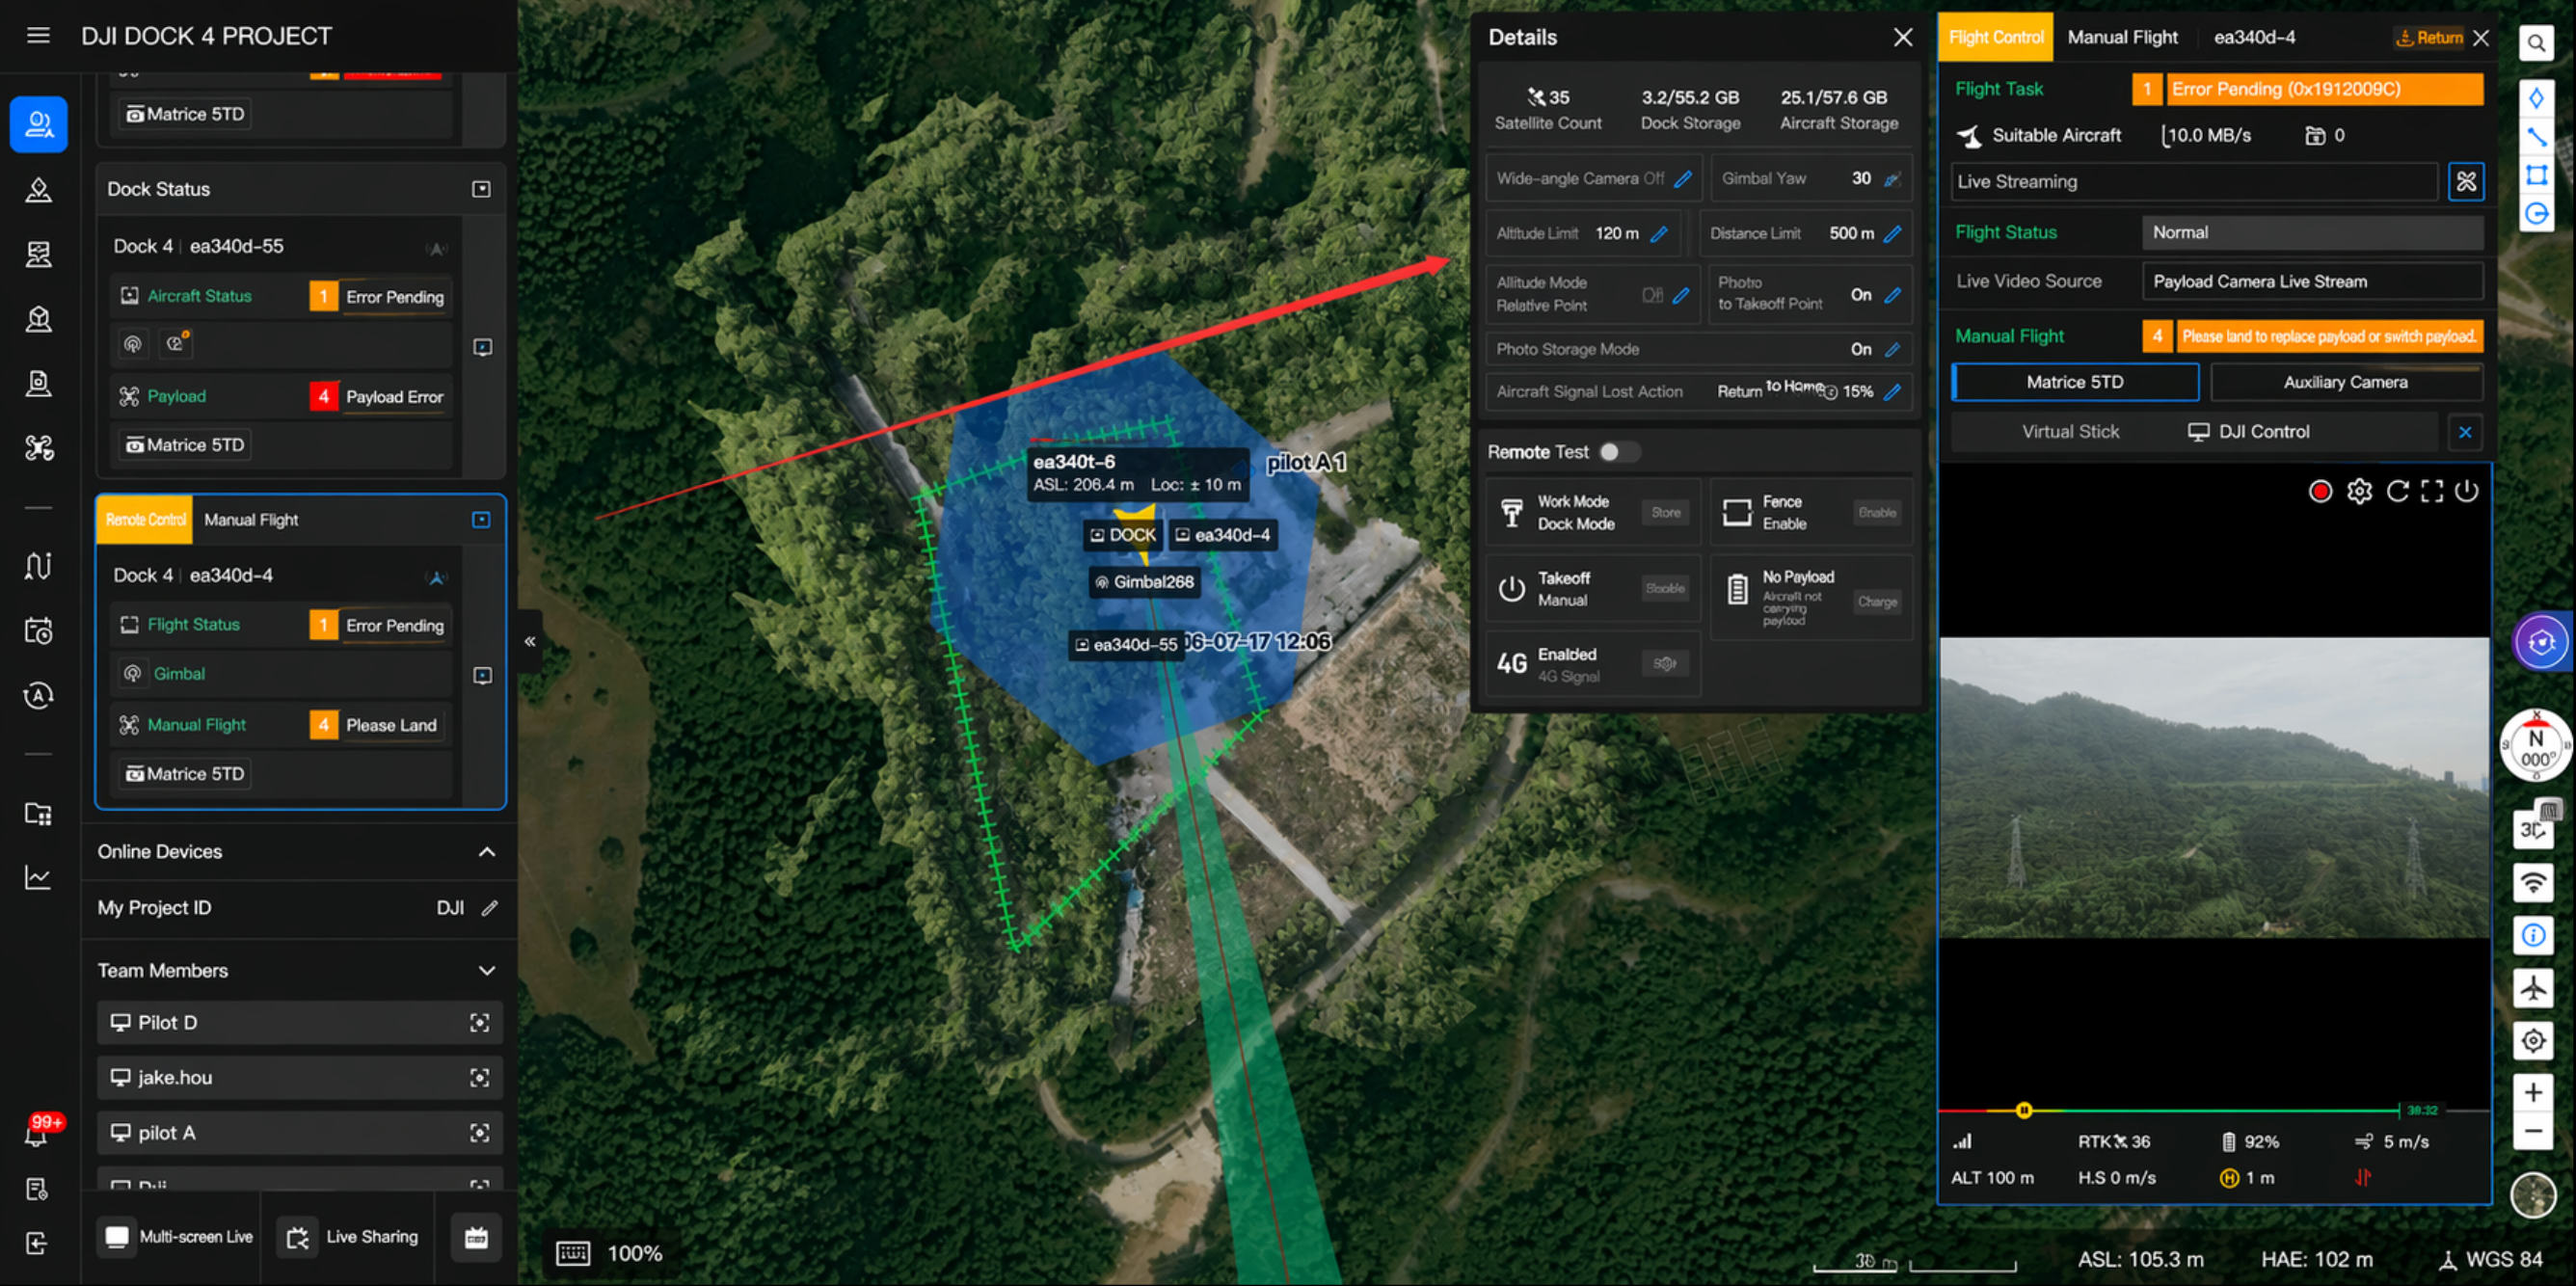
デバイスカード右上の「ウィンドウ」ボタンをクリックすると、バーチャルコックピットに入らずにデバイスステータスウィンドウを開けます。機体の飛行状態、バッテリー残量、映像伝送の信号強度、GPS 座標、飛行高度と速度などの情報をリアルタイムで確認できます。ウィンドウ内のライブ配信エリアをクリックすると、現在の映像伝送画面を表示できます。
機体制御
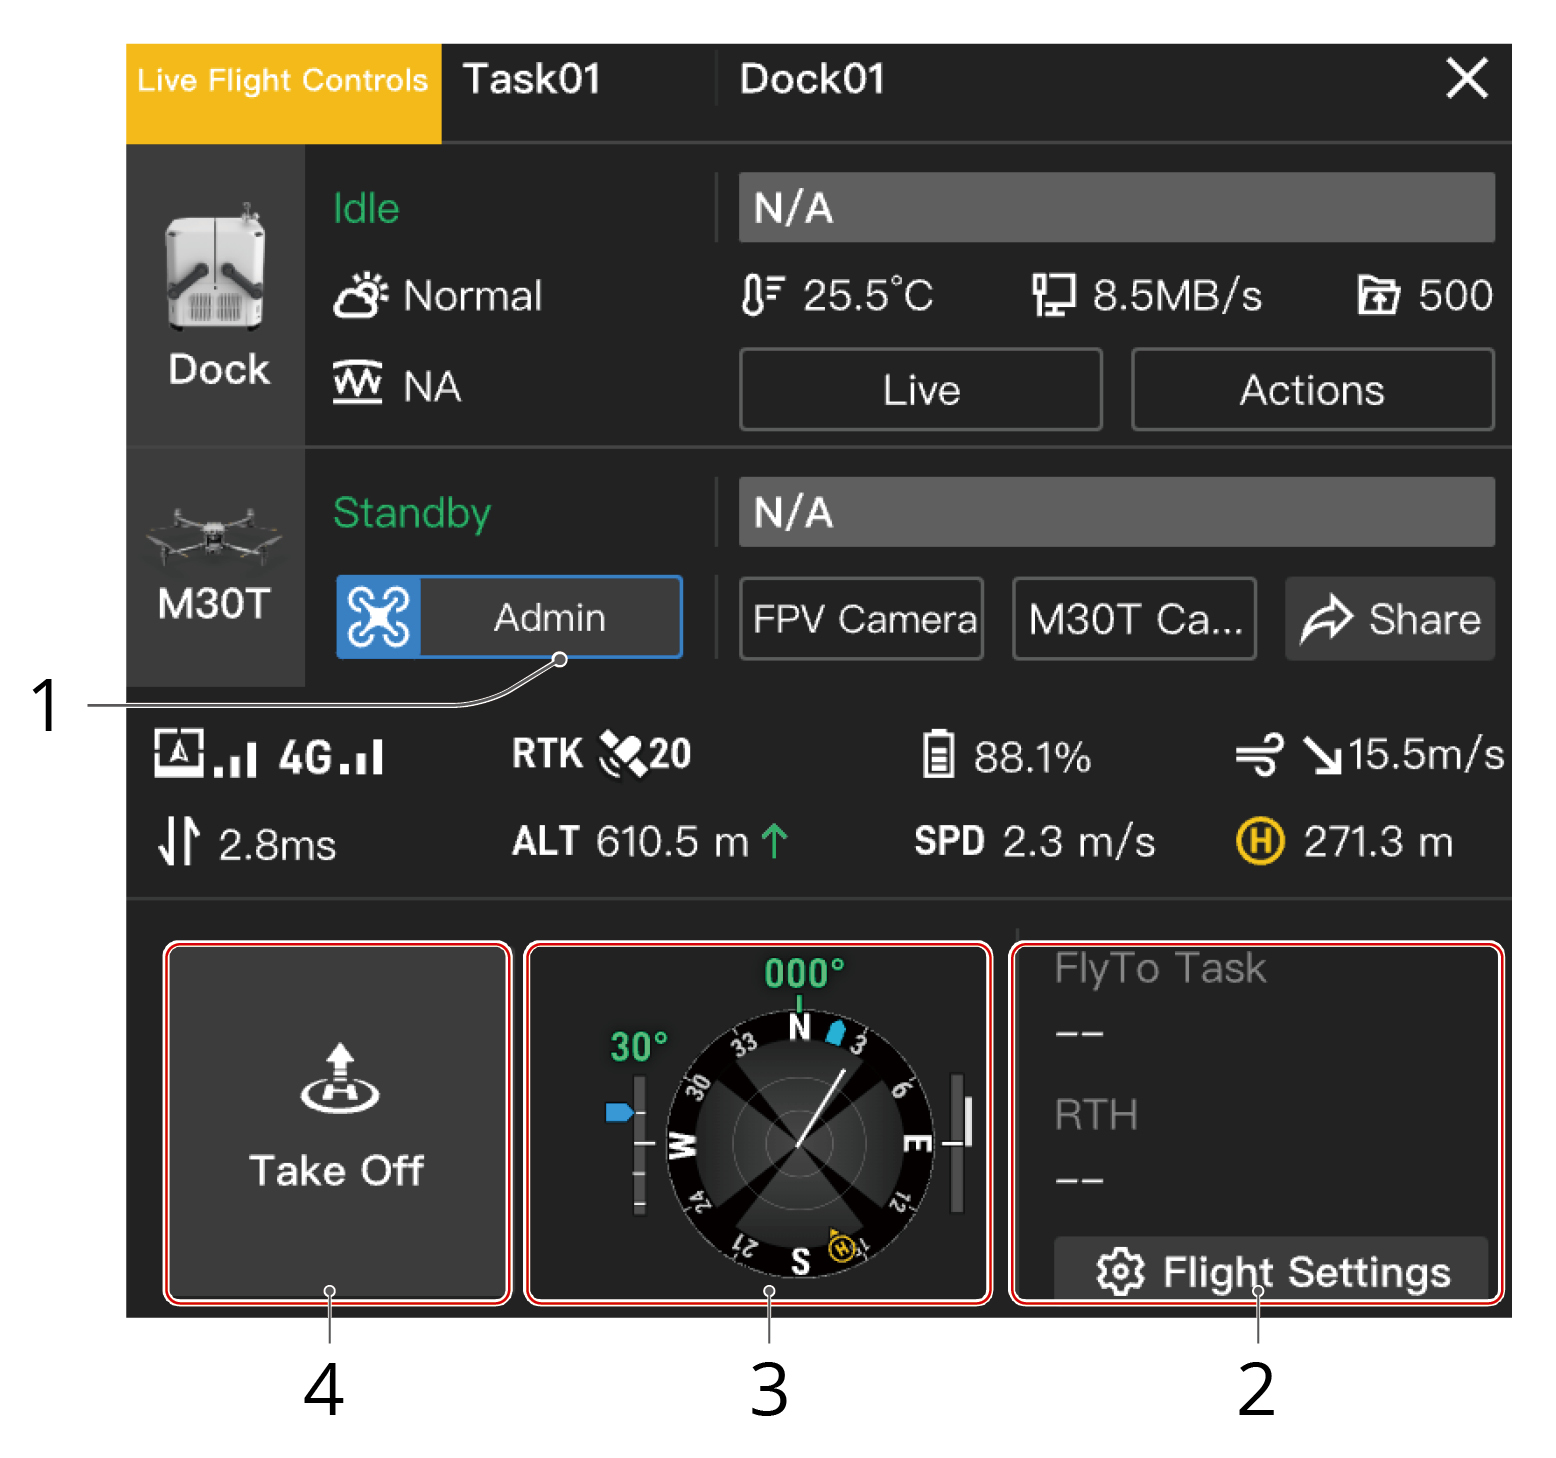
1. 機体制御権を取得
プロジェクト管理者は、マップ上のドックまたは機体アイコンを右クリックするか、デバイスステータスウィンドウで「機体制御」をクリックして、ライブ飛行制御を有効にできます。
- ライブ飛行制御が有効になると、遠隔操作の遅延が表示されます。ユーザーはマウスを
 に重ねて、アップリンクとダウンリンクの遅延を表示できます。アップリンクは機体からクラウドへのデータ転送を示し、ダウンリンクはクラウドから機体へのデータ送信を示します。
- ユーザーはFPVまたはカメラビューボタンをクリックして、ライブストリームを表示できます。
2. 飛行設定
2.1 最適なルート計画:
- ビジョンシステムが適切に機能する環境である場合、または障害物データが有効になっている場合、機体はタスク効率を向上させバッテリー寿命を維持するために、最適なルートを自動的に計画します。
- ビジョンシステムが適切に機能しない環境であり障害物データが無効になっている場合、機体はタスク高度とRTH高度設定に基づいて飛行します。
- 最適なルート計画が有効になっている場合、機体は障害物データと風速や風向などの環境条件に基づいて飛行高度と速度をインテリジェントに調整し、機体がより効率的にFlyTo目的地またはホームポイントに到達できるようにします。
- ルート計画の性能を向上させるため、タスクエリア管理で障害物データを有効にすることをお勧めします。詳細については、「障害物データ」を参照してください。
- ビジョンシステムが正常に機能しない環境、または機体がFlyToタスクを実行中やRTH中にその他の問題が発生した場合、機体は最適なルートを計画できません。障害物データも無効になっている場合、機体は設定された高度に基づいてのみ飛行でき、ルート沿いの障害物を回避できません。したがって、ユーザーはFlyToタスクを開始する前、またはホームへ帰還する前に、適切なタスク高度とRTH高度を設定する必要があります。
- 最適なルート計画が無効になっているが、ビジョンシステムが正常に機能するのに適した環境であるか、または障害物データが有効になっている場合、機体は水平または垂直に飛行して障害物を回避できます。
- 最大飛行高度が現在の機体高度よりも低い場合、機体はタスクを続行する前に、直接最大飛行高度まで下降します。最大高度が現在の機体高度よりも高い場合、機体は最大飛行高度に達すると上昇を停止します。

- 視覚センサーが検出しにくい電線や電波塔などの障害物がある場合、ユーザーは最適なルート計画を無効にし、設定されたタスク高度とRTH高度がルート沿いの障害物高度よりも高くなるようにしてください。
2.2 タスク高度(ALT):
FlyToタスクを実行する際の機体の最低高度(離陸地点を基準とした)。機体高度がタスク高度より低い場合、DJI FlightHub 2はプロンプトを表示します。
注記:ファームウェアバージョンがv08.00.0003より前のDJI Dock機体の場合、DJI FlightHub 2は、機体高度がタスク高度よりも低い場合にプロンプトを表示します。
2.3 RTH高度(ALT):
機体がドックに帰還する際の、ドックに対する機体の高度。RTH高度は、実際の飛行状況、周囲の環境、およびGEO情報に基づいて設定する必要があります。飛行エリア内の最高地点よりも高度を高く設定し、最大飛行高度よりも低くすることをお勧めします。
- DJI Dock 2の場合
- 最適なルート計画が有効になっている場合、機体は、ビジョンシステムが適切に機能する環境であるときに、障害物データまたはビジョンシステムデータに基づいて最適なルートをインテリジェントに計画します。
- 最適なルート計画が無効になっているが、ビジョンシステムが正常に機能するのに適した環境であるか、または障害物データが有効になっている場合、機体は水平または垂直に飛行して障害物を回避できます。
- ドック機体がホームポイントから水平方向に5.5メートル以上離れている場合、機体はRTH高度まで上昇し、ホームに戻ります。ドック機体がホームポイントから水平方向に5.5メートル以下の場合、機体は現在の高度を維持するか(15メートルより高い場合)、または15メートルまで上昇してから(20メートルより低い場合)ホームに戻ります。
- DJI Dockの場合
- ドック機体がホームポイントから水平方向に5.5メートル以上離れている場合、機体はRTH高度まで上昇し、ホームに戻ります。ドック機体がホームポイントから水平方向に5.5メートル以下の場合、機体は現在の高度を維持するか(20メートルより高い場合)、または20メートルまで上昇してから(20メートルより低い場合)ホームに戻ります。ビジョンシステムが適切に機能する環境である場合、機体は水平方向または垂直方向に飛行して障害物を回避できます。
- ファームウェアバージョンv08.00.0003より前のDJI Dock機体の場合、機体は障害物やGEO区域を迂回できません。機体がホームに戻る際は、周囲の環境を確認してください。
2.4 信号ロスト時:「帰還」、「ホバリング」、「続行」から選択できます。ドック機体は、機体がドックとの接続が切断された場合、信号ロスト時アクションを実行します。飛行の安全性を確保するため、信号ロスト時アクションをRTHに設定することをお勧めします。
2.5 目的地の高度(AGL):FlyTo目的地のデフォルト対地高度。
注記:すべてのパラメーターは、ドック機体の電源がオフのときに設定できます。
3. 状況認識
ユーザーは、ナビゲーション表示でホームポイントの位置、機体とペイロードの向き、および障害物検知情報を表示できます。
4. 離陸
機体がドック内にある場合、ユーザーは「離陸」をクリックでき、機体はタスク高度まで上昇してホバリングします。
5. キーボードコマンド
ライブ飛行制御のステータスが手動飛行の場合、ユーザーはボタンをクリックするか、キーボードのキーを押して機体の動きを制御できます。
| [W]:前方 | [S]:後方 |
| [C]:上昇 | [Z]:下降 |
| [A]:役割左 | [D]:役割右 |
| [Q]:ヨー左 | [E]:右ヨー |
| [Space]:一時停止 |
6. FlyToタスク
マップを右クリックしてFlyToの目的地を設定します。ユーザーは、マップ上のピンポイントまたは検索結果をFlyTo目的地として設定することもできます。FlyTo目的地が設定されると、マップ上に仮想飛行ルートが表示されます。「開始」をクリックすると、機体は目的地へ直接飛行します。
- 機体がDJI Dock 2からFlyToタスクを開始する場合:
- 最適なルート計画が有効になっている場合、機体は最適なルートを計画し、20メートル上昇してからFlyToタスクを実行します。
- 最適なルート計画が無効になっており、FlyTo高度がタスク高度よりも高い場合、機体はタスク高度まで上昇してからFlyToタスクを実行します。FlyTo高度がタスク高度よりも低い場合、機体はタスク高度で飛行し、FlyTo目的地の上空に到達してからFlyTo高度まで下降します。
- 機体がDJI DockからFlyToタスクを開始する場合:
- FlyTo高度がタスク高度よりも高い場合、機体はFlyToタスクを実行する前にタスク高度まで上昇します。FlyTo高度がタスク高度よりも低い場合、機体はタスク高度で飛行し、FlyTo目的地の上空に到達してからFlyTo高度まで下降します。
- ファームウェアバージョンがv08.00.0003より前の機体の場合、機体はタスク高度まで上昇し、FlyTo目的地へ直接飛行します。
FlyToタスク中、ユーザーは新しいFlyTo目的地を選択でき、機体は目的地へ直接飛行します。
注記:目的地を変更するには、DJI Dockのファームウェアバージョンはv01.06.17.02以降である必要があり、ドック機体のバージョンはv09.01.00.05以降である必要があります。DJI Dock 2の場合、ファームウェアバージョンはv09.02.01.08以降である必要があり、Dock 2機体のバージョンはv09.02.01.08以降である必要があります。
機体が飛行タスクを実行中にライブ飛行制御が有効になっている場合、ユーザーは「再開」をクリックしてタスクを再開するか、「RTH」をクリックしてライブ飛行制御を無効にすると、機体は自動的にホームに戻ります。
- 飛行の安全を確保するため、周囲の環境とタスク要件に基づいて、適切なタスク高度、RTH高度、およびFlyTo目的地の高度を設定し、高度制限区域で許可されている最大飛行高度よりも少なくとも5メートル低く設定する必要があります。ユーザーは飛行中に障害物がないことも確認する必要があります。
- FlyToタスク中、機体はGEO区域と障害物を回避します。現在の機体位置とFlyTo目的地との間に、最大幅が400メートルを超えるGEO区域がある場合、機体はその区域を回避できない可能性があり、区域の境界でホバリングします。ユーザーはライブストリームビューに細心の注意を払い、GEO区域を回避するために機体を手動で飛行させる必要があります。
- ローバッテリーRTHが発動された場合、RTHをキャンセルしたり、RTH中にライブ飛行制御を有効にしたりしないでください。そうしないと、機体はRTHを終了し、ドックに戻れなくなる可能性があります。
- 機体バッテリーが著しく低い場合、機体は自動的に着陸し、着陸をキャンセルすることはできません。
- キーボードコマンドを使用して機体をドックに着陸させないでください。そうしないと、機体は着陸後にプロペラを停止できず、自動的にドックに戻ることができません。
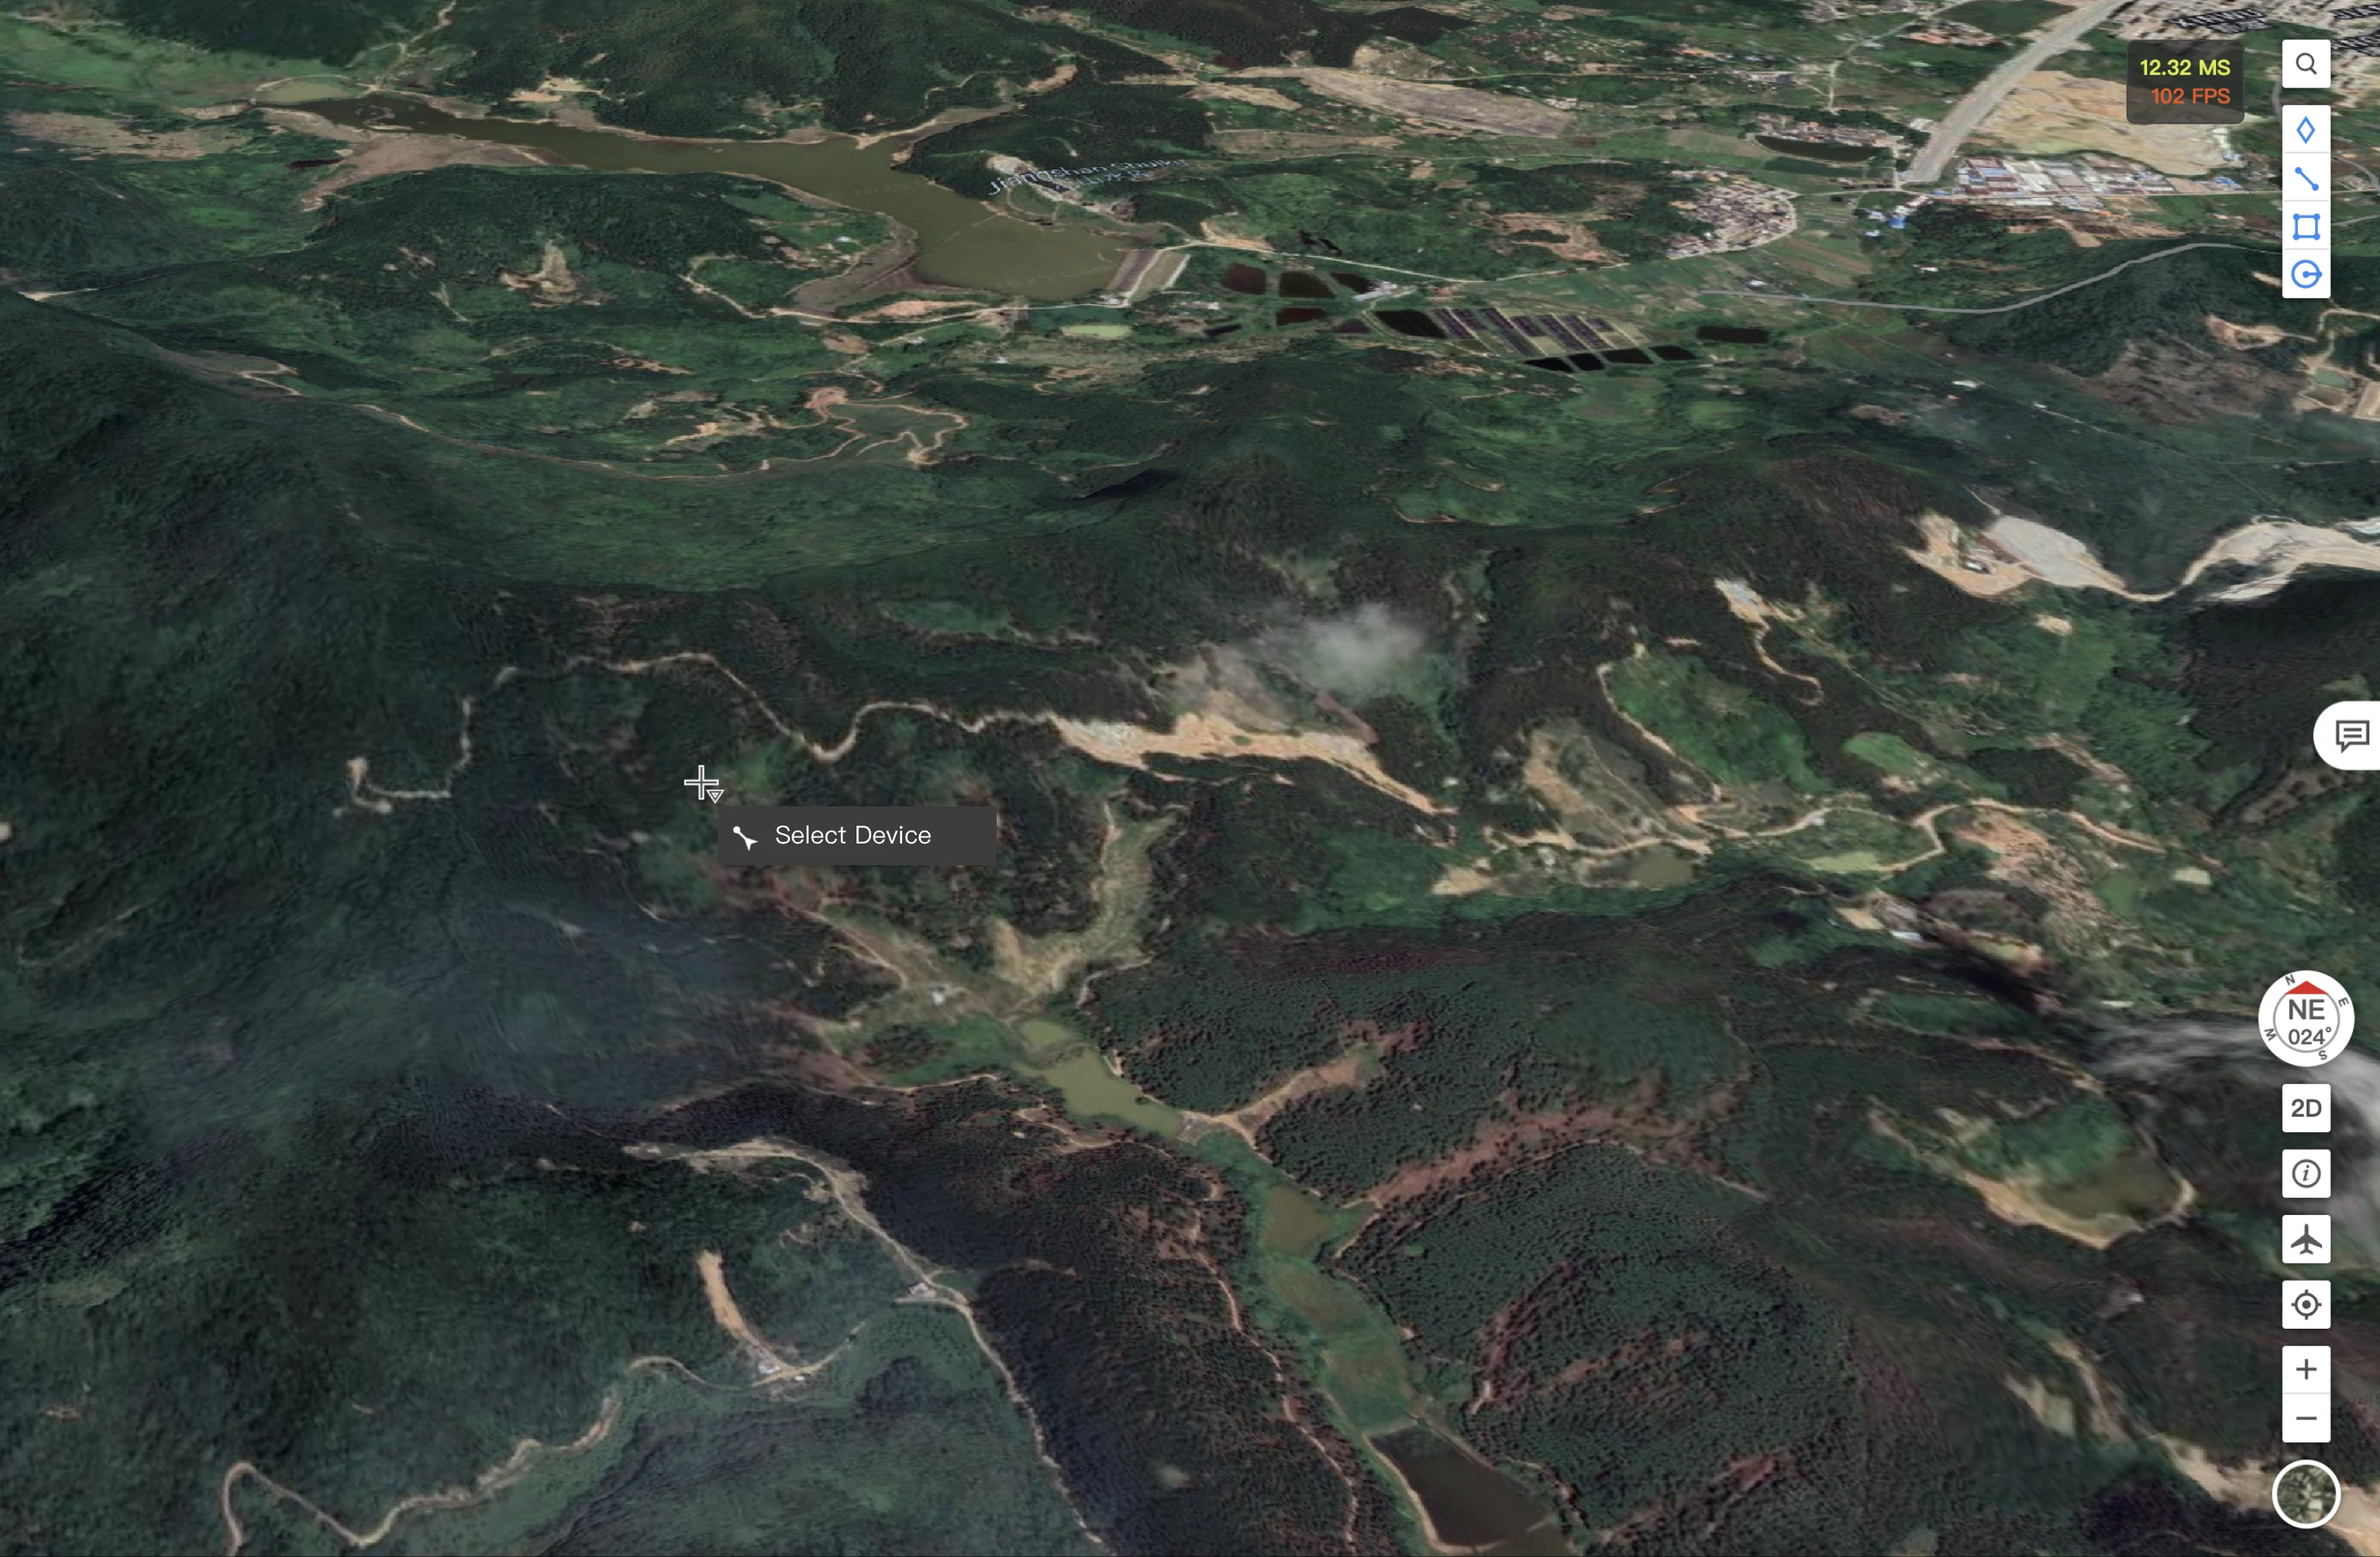
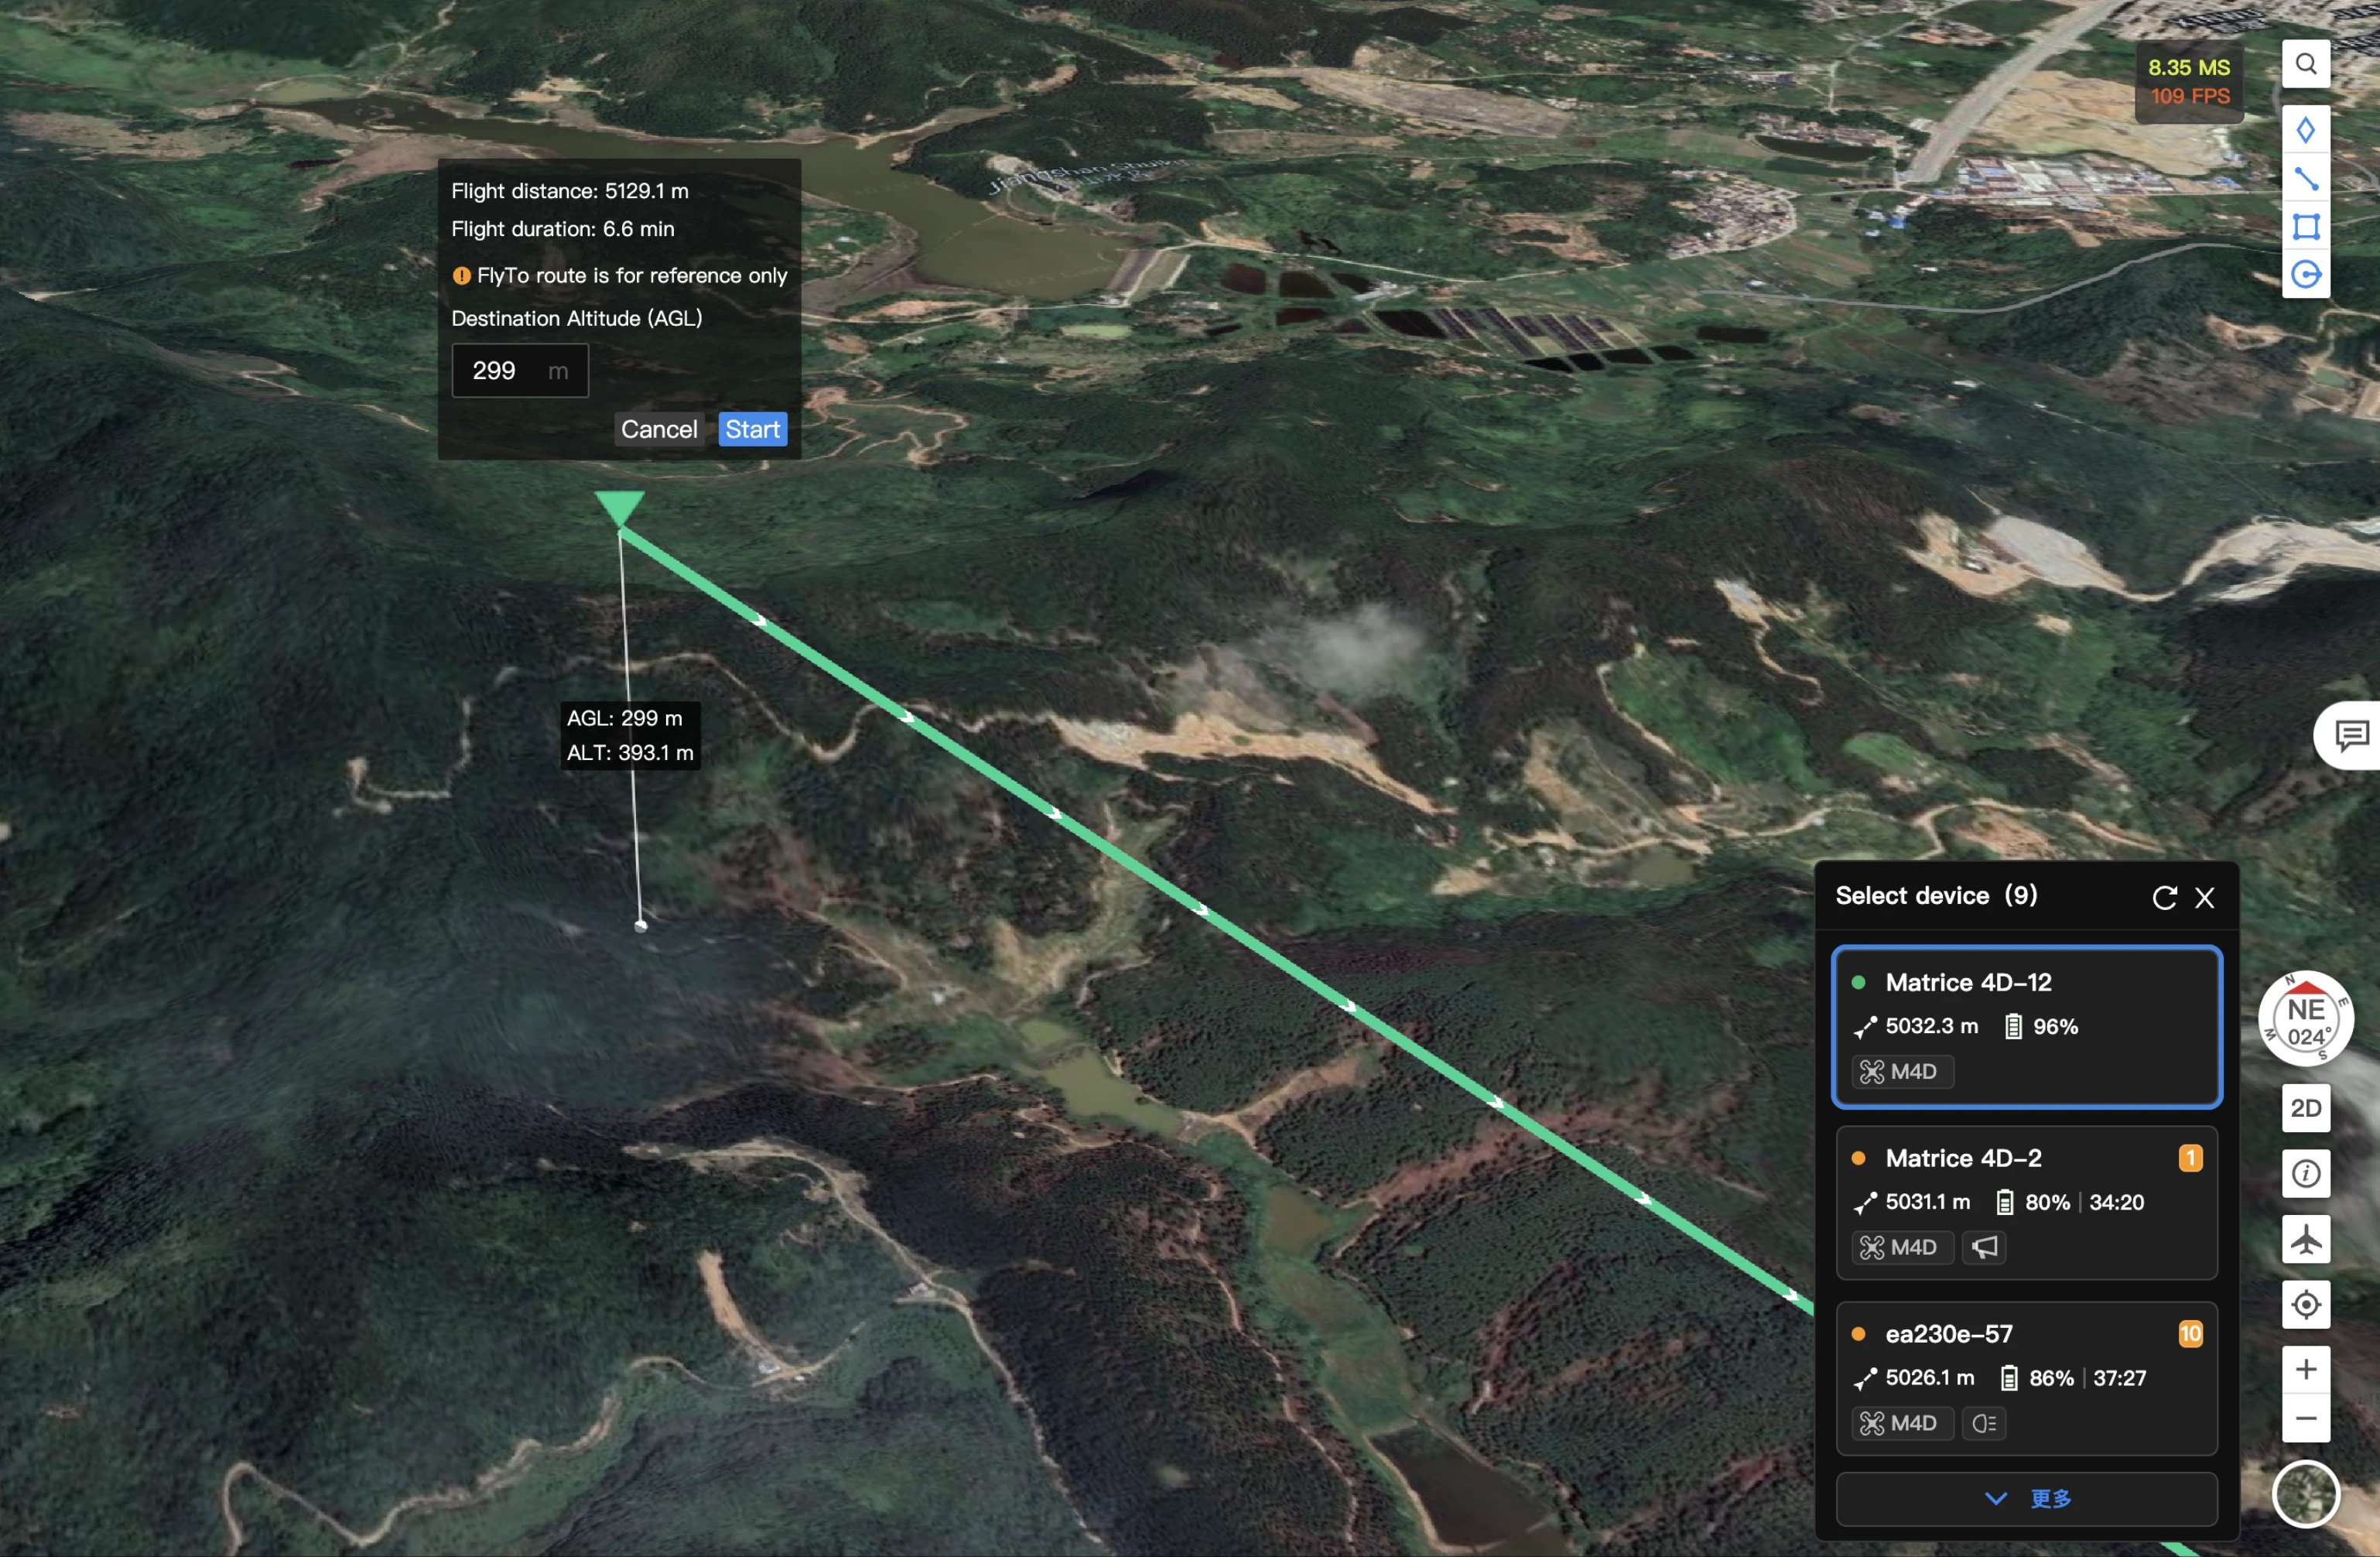
デバイスが選択されていない場合、マップ上の目的地を右クリックすると、メニューにFlyToオプションが表示されます。確認後、マップの右側にデバイス推奨リストパネルが展開され、システムは利用可能な機体を推奨順に表示します。
現在のタスクに最適なデバイスを選択した後、目的地の高度を入力し、「開始」をクリックして飛行を開始します。機体は目的地への飛行を開始します。
7. POI
FlightHub 2ユーザーは、DJI Dockがライブ飛行制御モードで、マップ上の任意の場所またはピンポイントを選択してPOIタスクを開始できます。FlyTo目的地が設定されると、ドック機体はFlyTo目的地の方を向き、マップ上に仮想飛行軌跡が表示されます。ユーザーはPOIの方向と速度を設定し、キーボードショートカットを使用して機体の高度とFlyTo目的地までの距離を調整できます。タスクパネルには、POIタスクの完了に必要な推定時間が表示されます。ユーザーは開始をクリックしてPOIタスクを開始できます。
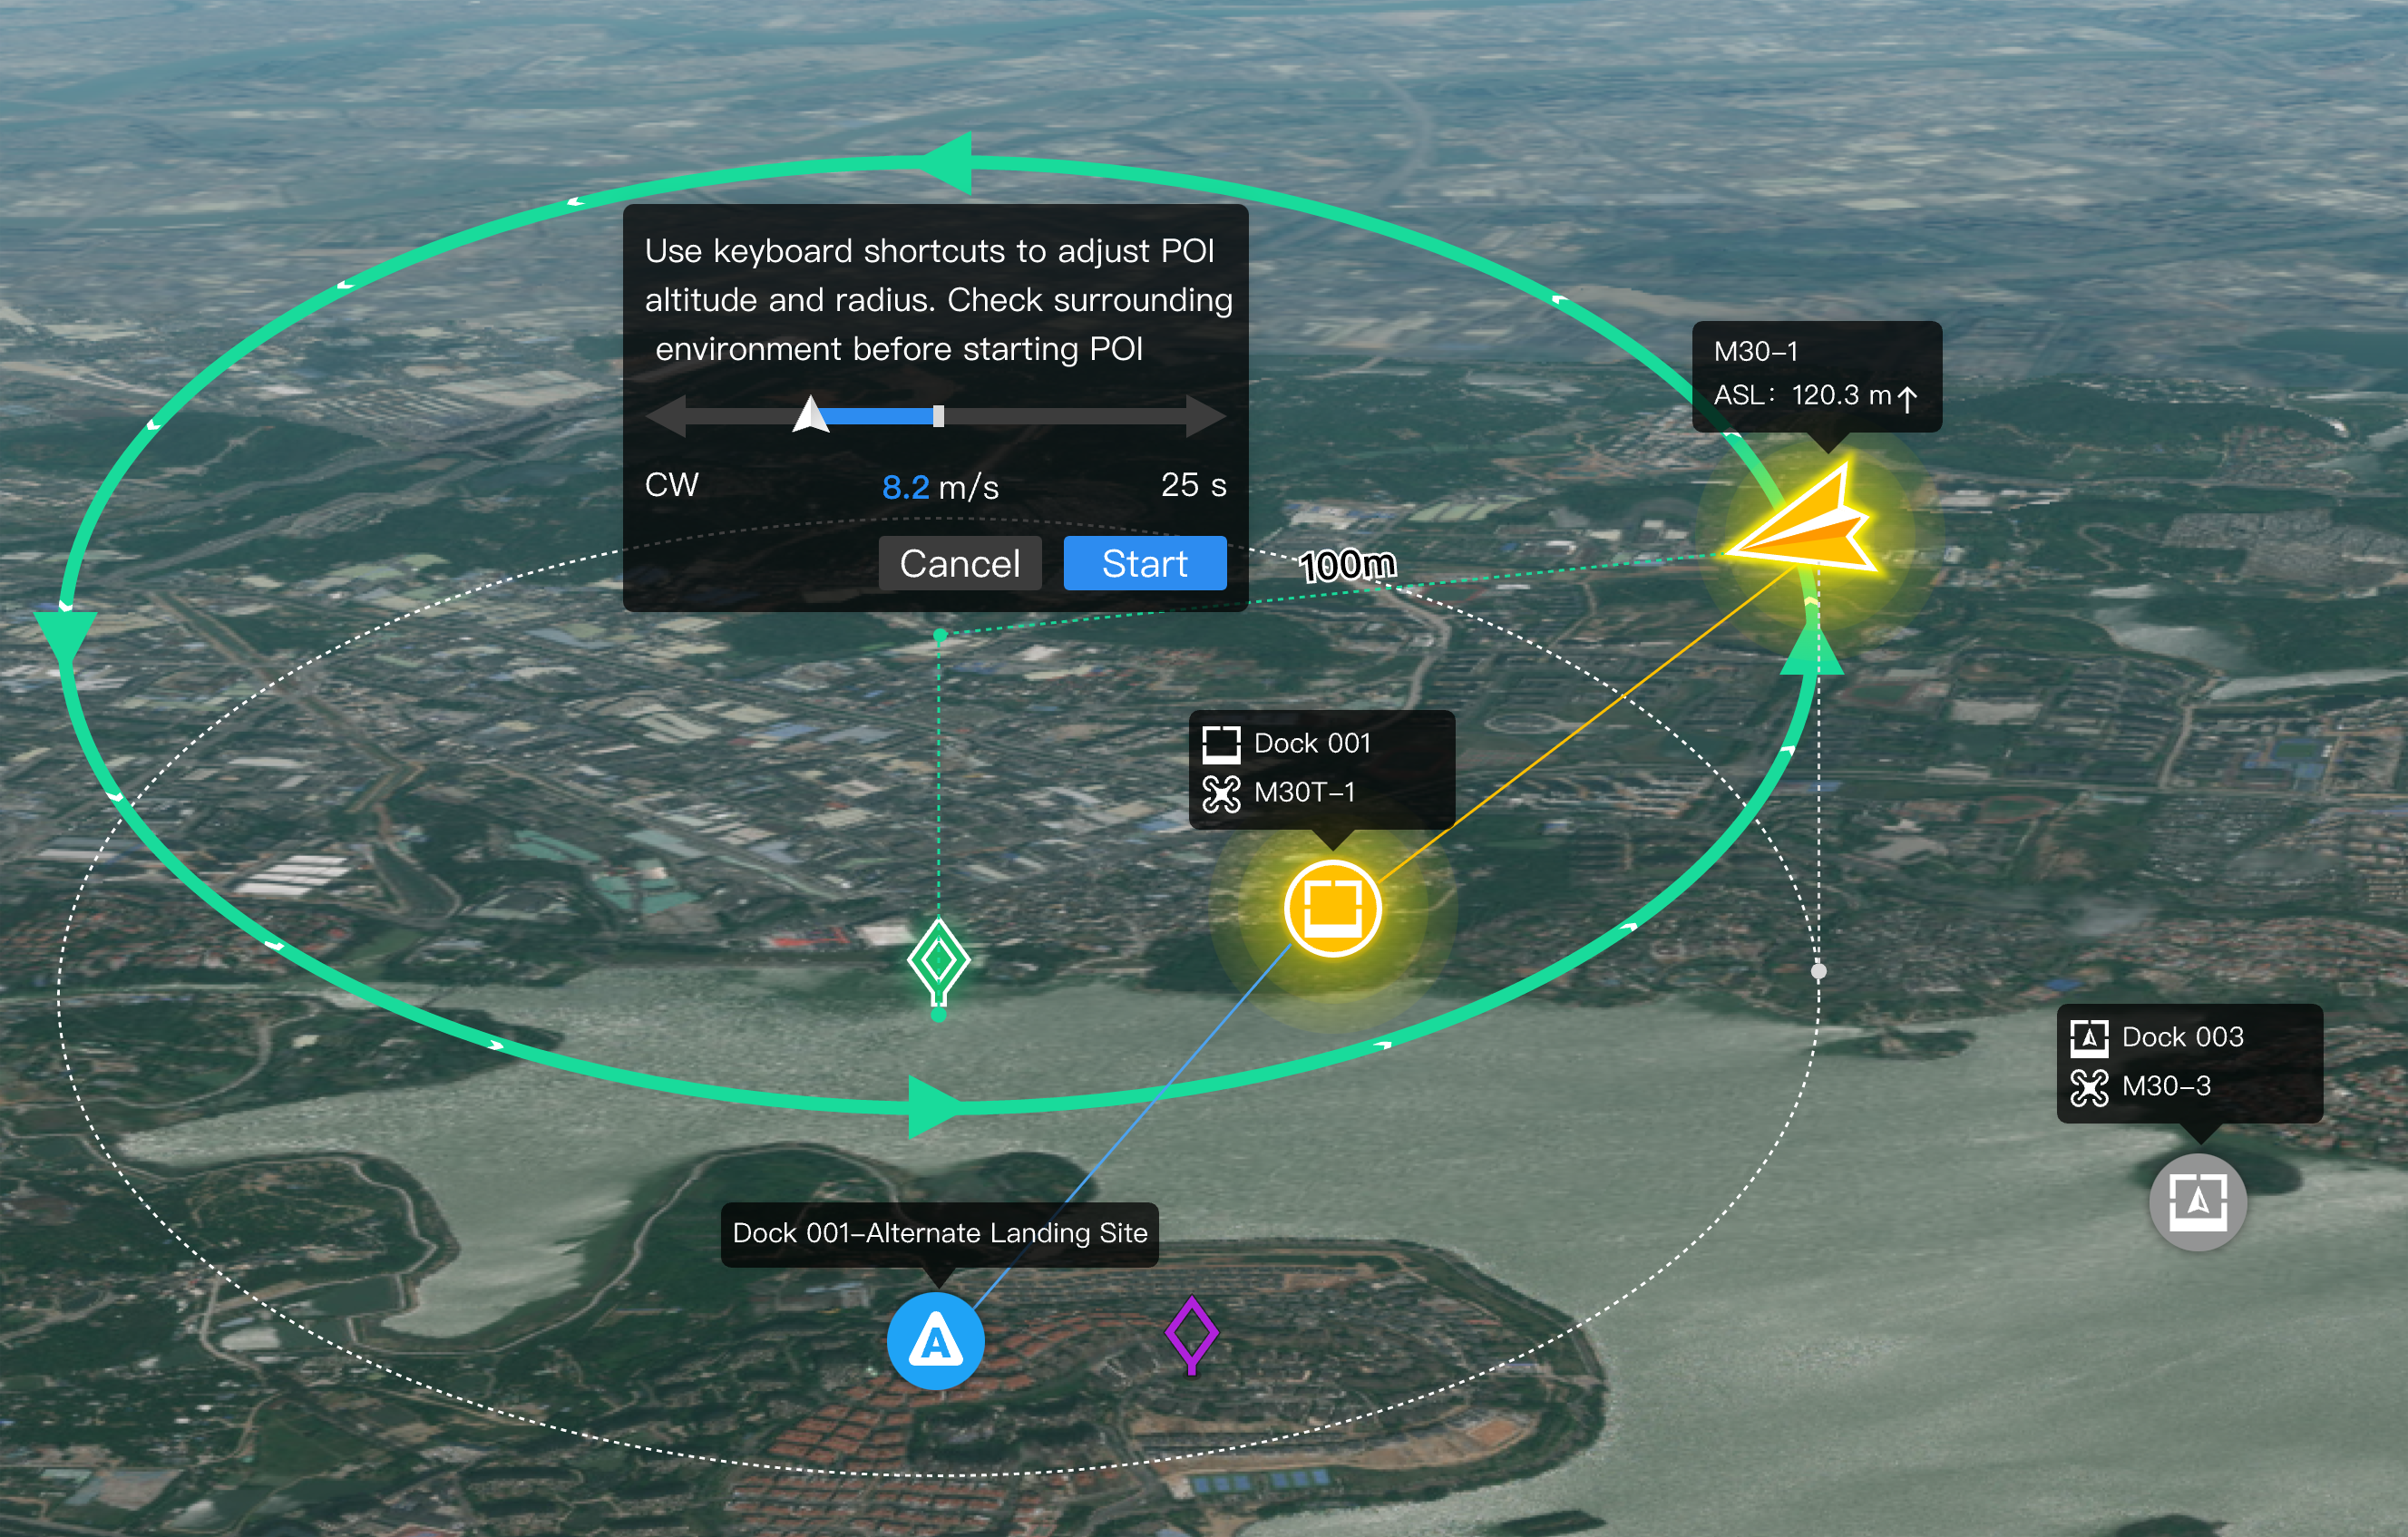
ユーザーはデバイスステータスウィンドウのボタンをクリックするか、キーボードショートカットを使用して、POI中に機体の向きと速度を調整できます。「終了」をクリックするか、スペースキーを押してPOIを終了します。
- ユーザーはPOIタスクを開始する前に、飛行およびジンバル制御を取得する必要があります。
- POIを開始するには、DJI Dockのファームウェアバージョンがv01.06.17.02以降、ドック機体バージョンがv09.01.00.05以降である必要があります。
- POI中に機体がGEO区域に接近したり、障害物を検出したりした場合、機体はホバリングします。機体ステータスとライブストリームビューに注意してください。慎重に飛行してください。
- POI中、機体は横向きに飛行します。ビジョンシステムが正常に機能するのに環境が適切でない場合、機体は障害物を回避できない場合があります。ユーザーはPOIを開始する前に、現場の周囲環境またはクラウド上の飛行経路を確認する必要があります。
- FlightHub 2は、機体とポイントオブインタレスト間の距離に基づいて、POIの最大速度をインテリジェントに調整します。
- POI中、ユーザーがライブストリームビューをダブルクリックしても、機体はクリックした地点に機首を向けることができません。ライブストリームビューのドラッグや、キーボードショートカットを使用したジンバル角度の調整もサポートされていません。
8. ワンクリック複数機ホーム帰還
マップを右クリックし、メニューから「すべてホームに帰還」を選択します。確認後、システムはプロジェクト内で現在飛行タスクを実行中の全機体へ帰還指示を送信します。自動タスクを実行中の機体の場合、現在のタスクは直ちに中断され、機体は自動でホームに帰還します。手動制御下の機体の場合、制御権限を持つオペレーターは帰還リクエストを受信し、手動で実行を確定する必要があります。
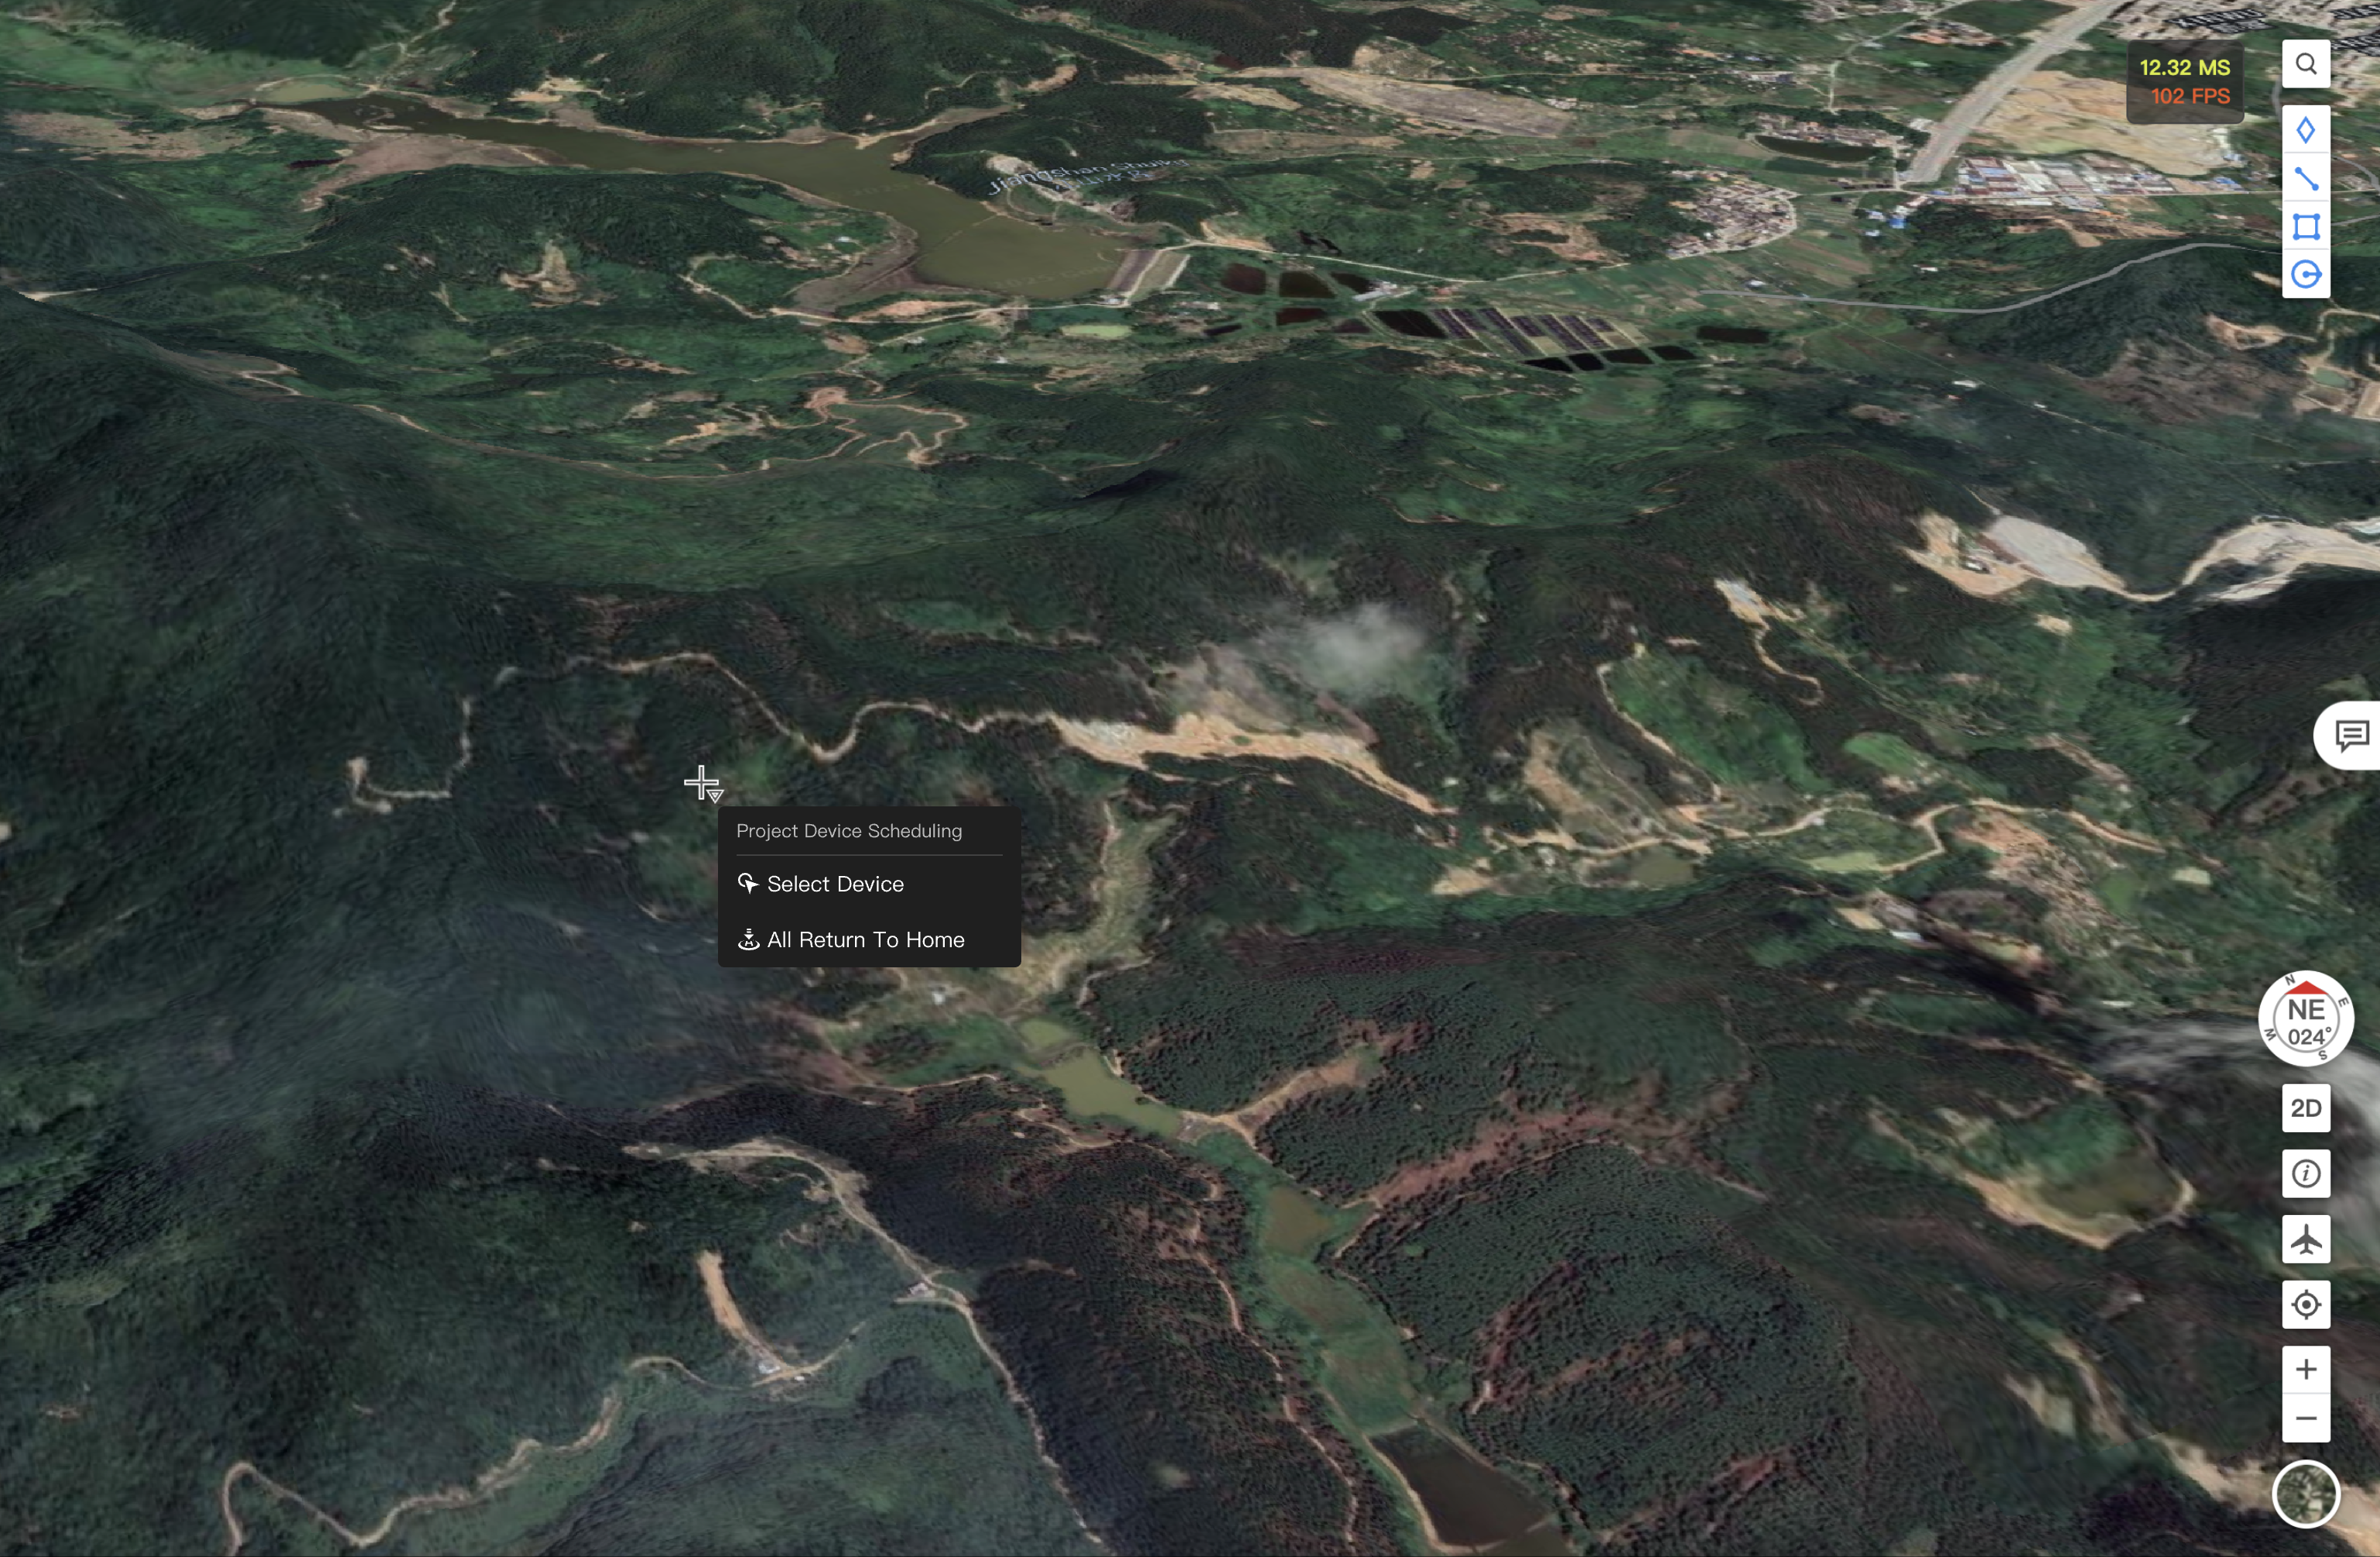
注記:すべてホームに帰還コマンドを送信する前に、プロジェクト内の全機体が安全な高度にあり、帰還プロセス中の衝突リスクを回避するため、適切な帰還高度が設定されていることを確認してください。
ジンバルカメラ制御
1. カメラ制御の取得
ユーザーはカメラビューボタンをクリックしてライブストリームを開始し、 をクリックしてジンバルカメラ制御を取得できます。
2. カメラの切り替え
デバイスモデルに応じて、ユーザーは広角、ズーム、赤外線カメラを切り替えることができます。以下はMatrice 30シリーズ(Dockバージョン)のズームカメラビューの紹介です。
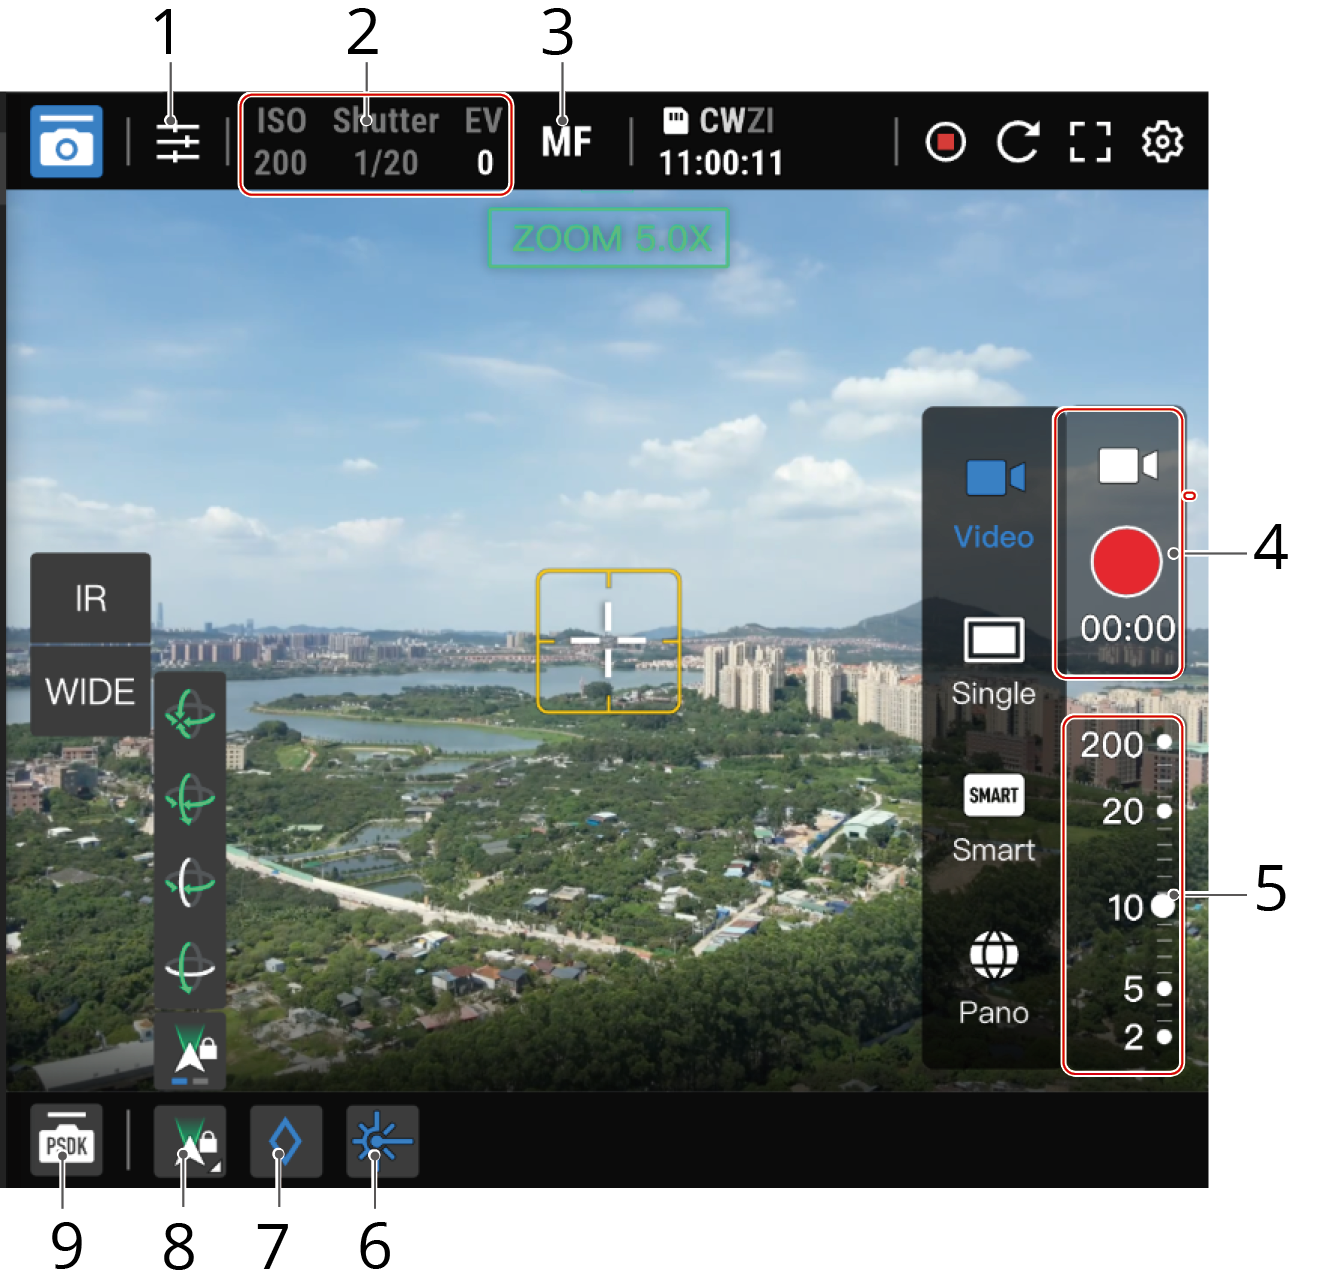
- カメラ設定:クリックしてカメラ設定をカスタマイズします。
- カメラパラメーター:ISO、シャッター、EV値を表示します。
- フォーカスモード:クリックして、MF(マニュアルフォーカス)、AFC(コンティニュアスオートフォーカス)、AFS(シングルオートフォーカス)のモードを切り替えます。
- 写真/動画モード:
- ユーザーは、シングル写真、スマート低照度写真、パノラマ写真を撮影したり、録画を開始したりできます。ズームカメラのみがスマート低照度写真の撮影に対応しています。
- :
- ユーザーはFlyToタスクを開始したり、ライブストリームビューをダブルクリックして、クリックしたポイントを中心にビューを中央に配置したりすることはできません。「ピンポイントに機首を向ける」の有効化や被写体ズームもサポートされていません。
- ユーザーは、ライブストリームビューをドラッグしたり、[←] [→] [↑] [↑]を押してジンバル角度を微調整したりすることはできません。
- 機体を操作するとプロセスは停止しますが、スティッチングが進行中の場合、パノラマスティッチングには影響しません。
- 機体制御を取得した後、ドック機体によってキャプチャされたメディアファイルは、リアルタイムでクラウドに転送されます。ユーザーは、詳細パネルでDJI Dock 2の設定を変更できます。
- DJI Dockのファームウェアバージョンはv01.06.17.02以降である必要があり、機体バージョンはv09.01.00.05以降である必要があります。
- DJI Dock 2のファームウェアバージョンはv09.02.01.08以降、機体バージョンはv09.02.01.08以降である必要があります。機体が録画中、またはPSDK機能を使用している場合、転送は中断されます。
- 機体が計画タスクを実行中で機体制御が有効になっている場合、撮影されたメディアファイルまたは記録された動画は、メディアファイルライブラリ内の対応する飛行フォルダのサブフォルダに保存されます。サブフォルダの名前は「Remote Control」です。
- 機体がFlyToタスクを実行している場合、撮影されたメディアファイルまたは記録された動画は、メディアファイルライブラリ内の個別のフォルダに保存されます。フォルダ名は、「ドック名-」で始まり、その後に「FLY-TO-」が続き、その後タスクが実行された時刻が続く命名規則に従います。
- ユーザーは、シングル写真、スマート低照度写真、パノラマ写真を撮影したり、録画を開始したりできます。ズームカメラのみがスマート低照度写真の撮影に対応しています。
- ズーム:ユーザーは、ズームスライダーを調整するか、マウスをスク役割して、ライブストリームビューをズームイン/ズームアウトできます。
- レーザー距離計:
 をクリックして、焦点上の被写体の座標と高度、および被写体とドック機体間の距離を取得します。
- ピンポイント:
 をクリックして、焦点上のオブジェクトのピンポイントを追加します。ユーザーはまた、マップ上のピンポイントを右クリックし、「ピンポイントに機首を向ける」を選択できます。
- ジンバル制御:
- ユーザーはジンバルのフリーモードとロックモードを切り替えることができます。
- フリーモード:ユーザーはジンバル角度を自由に調整でき、機体の向きはジンバル角度に追従しません。
- ロックモード:ユーザーがライブストリームビューをダブルクリックまたはドラッグしてジンバル角度を変更すると、機体はジンバルと一致するように向きを調整します。ユーザーはジンバルロックモードを有効にして、飛行安全性を強化できます。
注記:DJI Dock 2機体のジンバル角度を調整する際、機体の向きも同時に調整されます。機体の向きが限界に達すると、一部のジンバル制御機能は利用できなくなります。例えば、DJI Dock 2がライブ飛行制御モードの場合、ジンバル制御はサポートされません。
- ユーザーはショートカットキーを使用して、以下のジンバルモードを切り替えることもできます。
- 再センタリング
- ジンバルダウン
- ジンバルパンを再センタリング(DJI Dockのみ)
- ジンバルチルトダウン(DJI Dockのみ)
- ジンバル制御では以下を可能です。
- ライブストリームビューをダブルクリックすると、クリックしたポイントを中心にビューを中央に配置します。
- ライブストリームビューをドラッグするか、[←] [→] [↑] [↑] を押してジンバル角度を微調整します。
- マウスの右ボタンを長押しし、被写体を選択するとズームインします。広角ビューで被写体をズームインする際、使用中のカメラは広角カメラからズームカメラへ切り替わります。
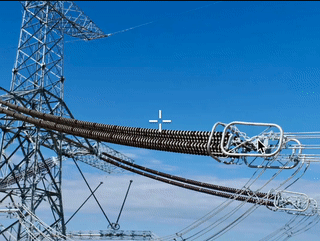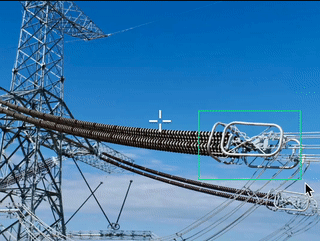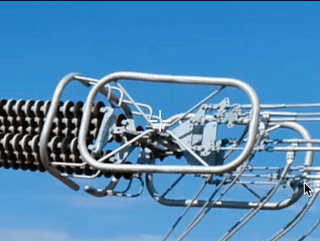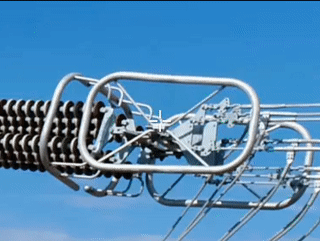
注記:DJI Dock 2のみが被写体ズームをサポートしています。この機能を使用するには、DJI Dock 2のファームウェアバージョンはv09.02.01.08以降である必要があり、ドック機体のバージョンもv09.02.01.08以降である必要があります。
- ユーザーはジンバルのフリーモードとロックモードを切り替えることができます。
- PSDK制御:DJI FlightHub 2はPSDKデバイスのリモート操作をサポートしています。詳細については、PSDK制御を参照してください。
このセクションでは、赤外線カメラビューについて説明し、ズームカメラビューとの違いのみを説明します。
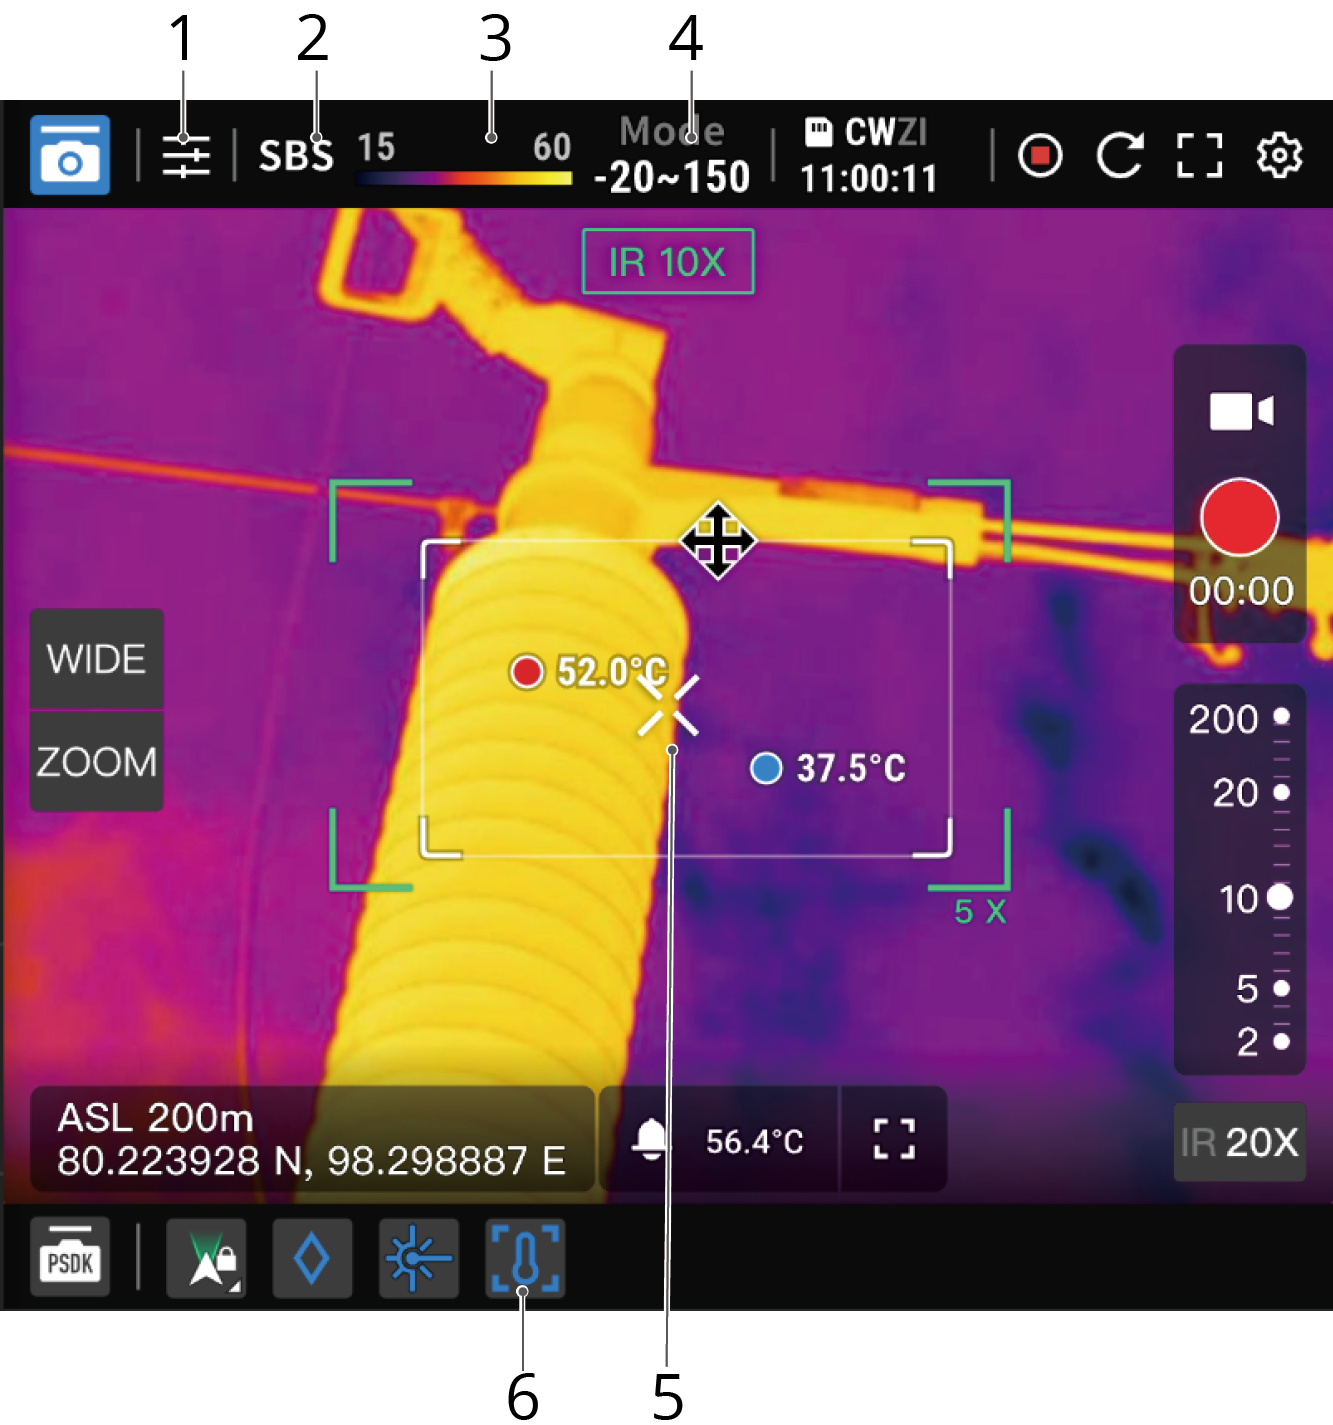
- カメラパラメーター:
- IRパレット:クリックしてIRパレットの色を変更します。
- 高温アラーム:クリックして高温アラーム設定をカスタマイズします。
- SBS:クリックして赤外線カメラとズームカメラのビューを並べて表示します。
- 温度バー:カメラビュー内のオブジェクトの最高温度と最低温度を表示します。
- ゲインモード:クリックして高ゲインモードと低ゲインモードを切り替えます。高ゲインモードはより正確な温度測定を提供し、低ゲインモードはより広い温度測定範囲に対応します。
- スポット温度測定:フォーカスポイントのオブジェクトの温度を表示します。カメラビューのどこでもクリックすると、カメラはクリックした点の対象の温度を測定します。
- エリア温度測定:エリア温度測定を有効にするには
 をクリックし、温度測定フレームを調整またはドラッグして、そのサイズまたは位置を変更します。
PSDK制御
 をクリックしてPSDK制御インターフェースを開きます。
- メインインターフェース:インストールされているPSDKデバイスに応じて、スピーカー、照明装置、ジンバル制御など、PSDK機能を表示します。
- 設定:
 をクリックしてPSDKデバイスの設定をカスタマイズします。
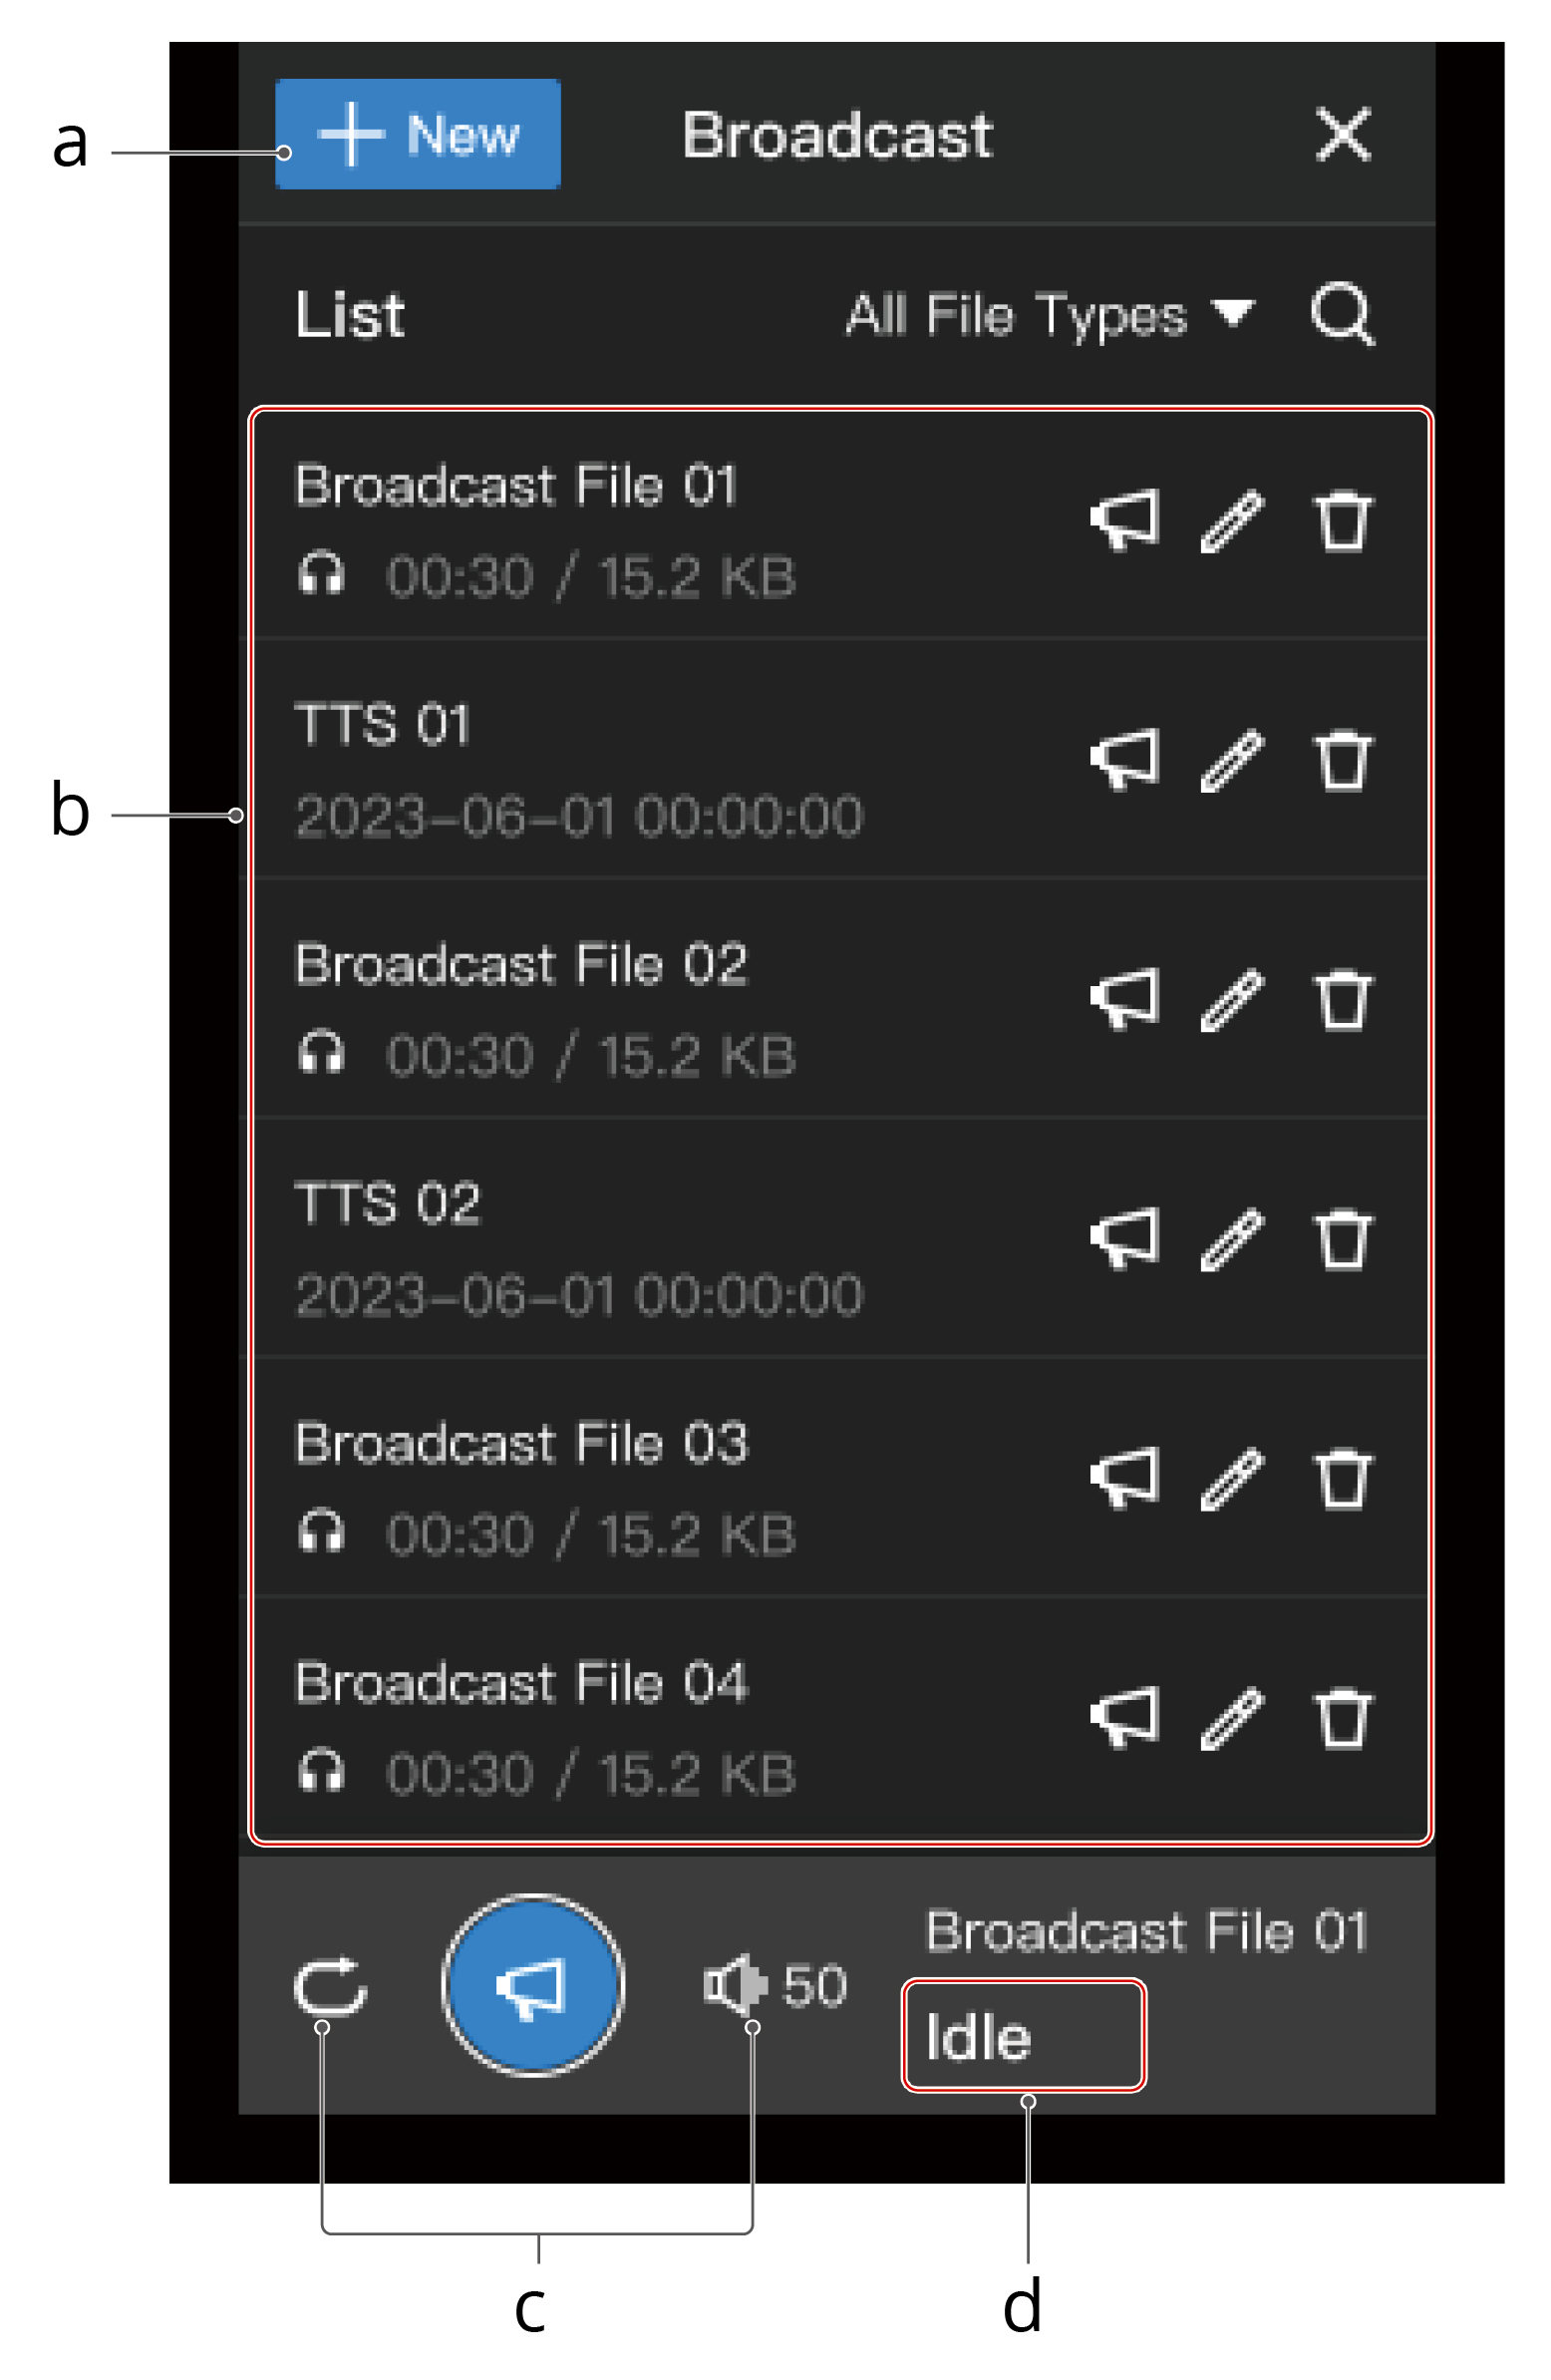
a. 配信タスクを作成
新規をクリックして、録画と配信、テキスト読み上げ、または音声ファイルをインポートから選択します。
b. 配信リスト
現在のプロジェクト内のすべてのクラウドファイルを表示します。PSDKスピーカーに保存されているファイルは含まれません。
c. 配信設定
ユーザーはループ再生を設定し、配信音量を調整できます。
d. 配信ステータス
スピーカーの現在のステータスを表示します。
 をクリックして音声をプレビューします。
 をクリックすると、ドック機体が音声を配信します。
- ユーザーは、DJI FlightHub 2がマイクにアクセスすることを許可し、必要に応じて音声入力デバイスをインストールする必要があります。
- PSDKデバイスのバージョンが古すぎる場合、ユーザーはPSDKデバイスメーカーに連絡してデバイスを最新バージョンにアップグレードする必要があります。