
シングルドック計画
プロジェクトメンバーは、 をクリックしてタスク計画ライブラリに入り、タスク計画を表示できます。管理者はシングルドックタスクを作成および管理できます。
計画を作成
「計画を作成」をクリックして、計画作成ページに入ります。
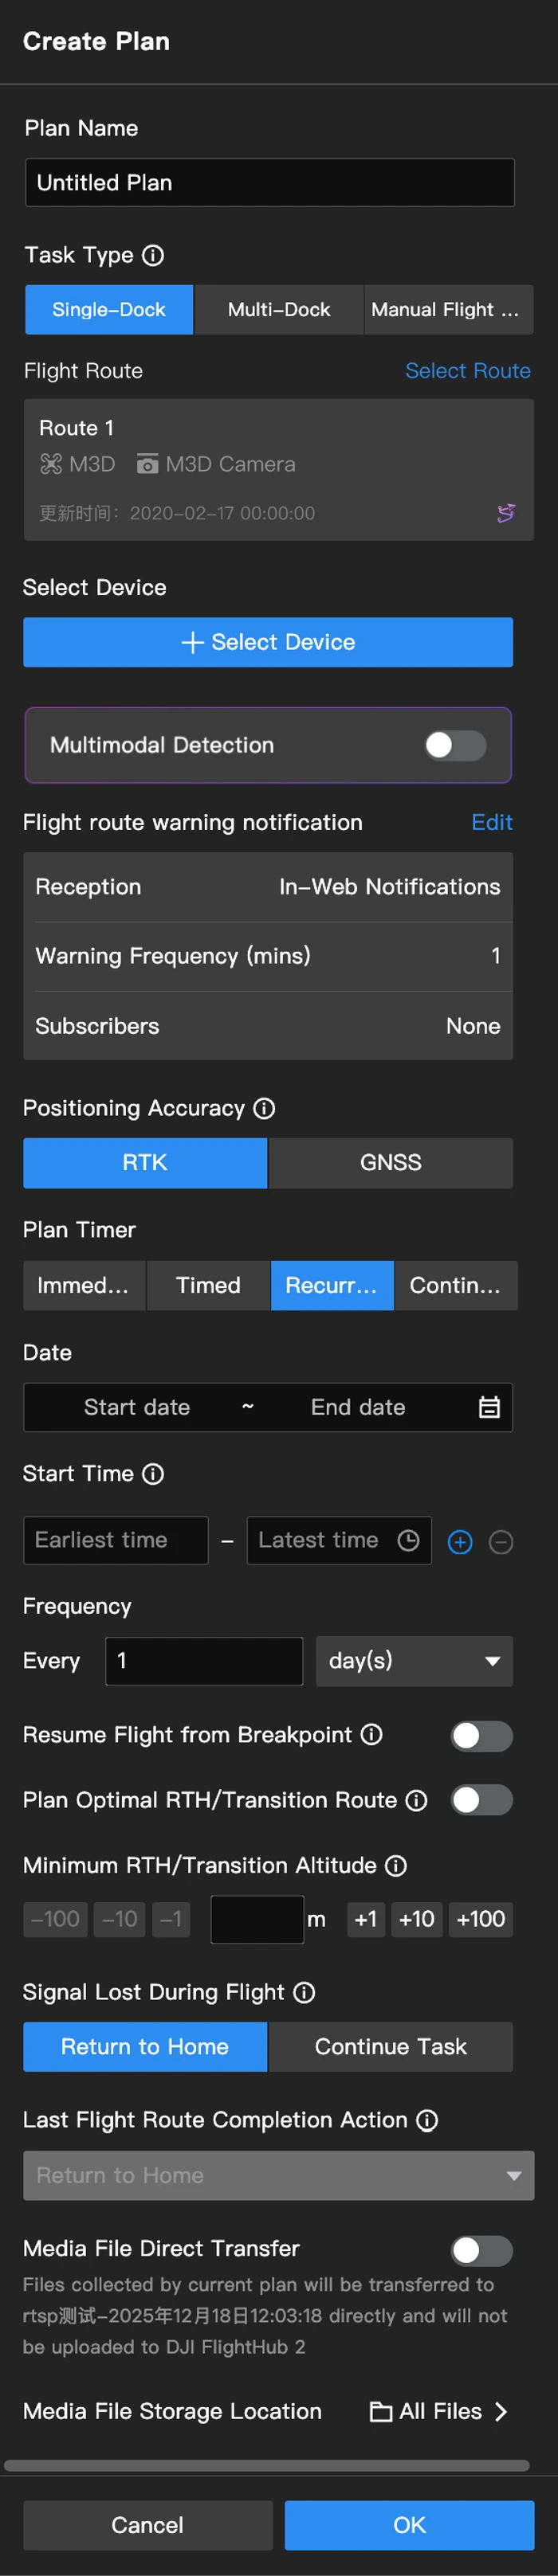
1. 計画名
計画名を入力します(50文字以内)。
2. タスクタイプ
シングルドックを選択します。
3. 飛行ルート
ドックの機体タイプが対応している飛行ルートを選択します。選択後、飛行ルートの複製が自動的に作成されます。
- 複製はプラン作成後に変更できません。また、プラン削除後に複製は削除されます。
- 飛行ルートライブラリ内の飛行ルートを変更しても、飛行ルートの複製には影響しません。編集された飛行タスクを実行するには、ユーザーは新しいプランを作成する必要があります。
4. デバイスを選択
選択できるのはドックのみです。
5. マルチモーダル認識設定
マルチモーダル認識設定を有効にできます。
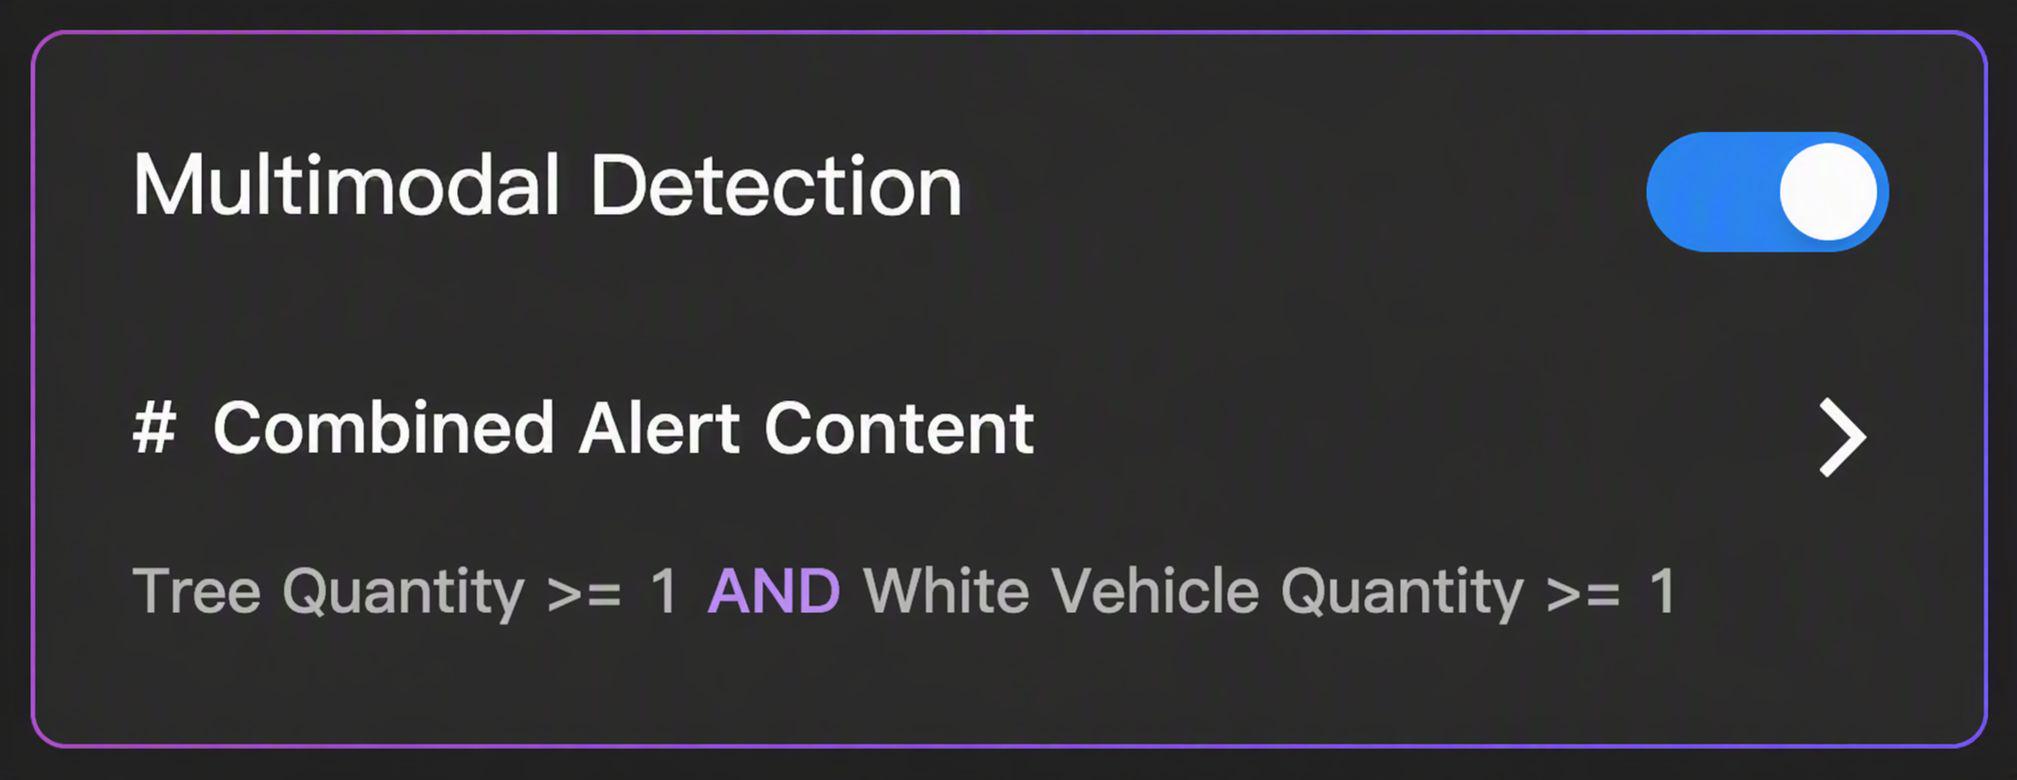
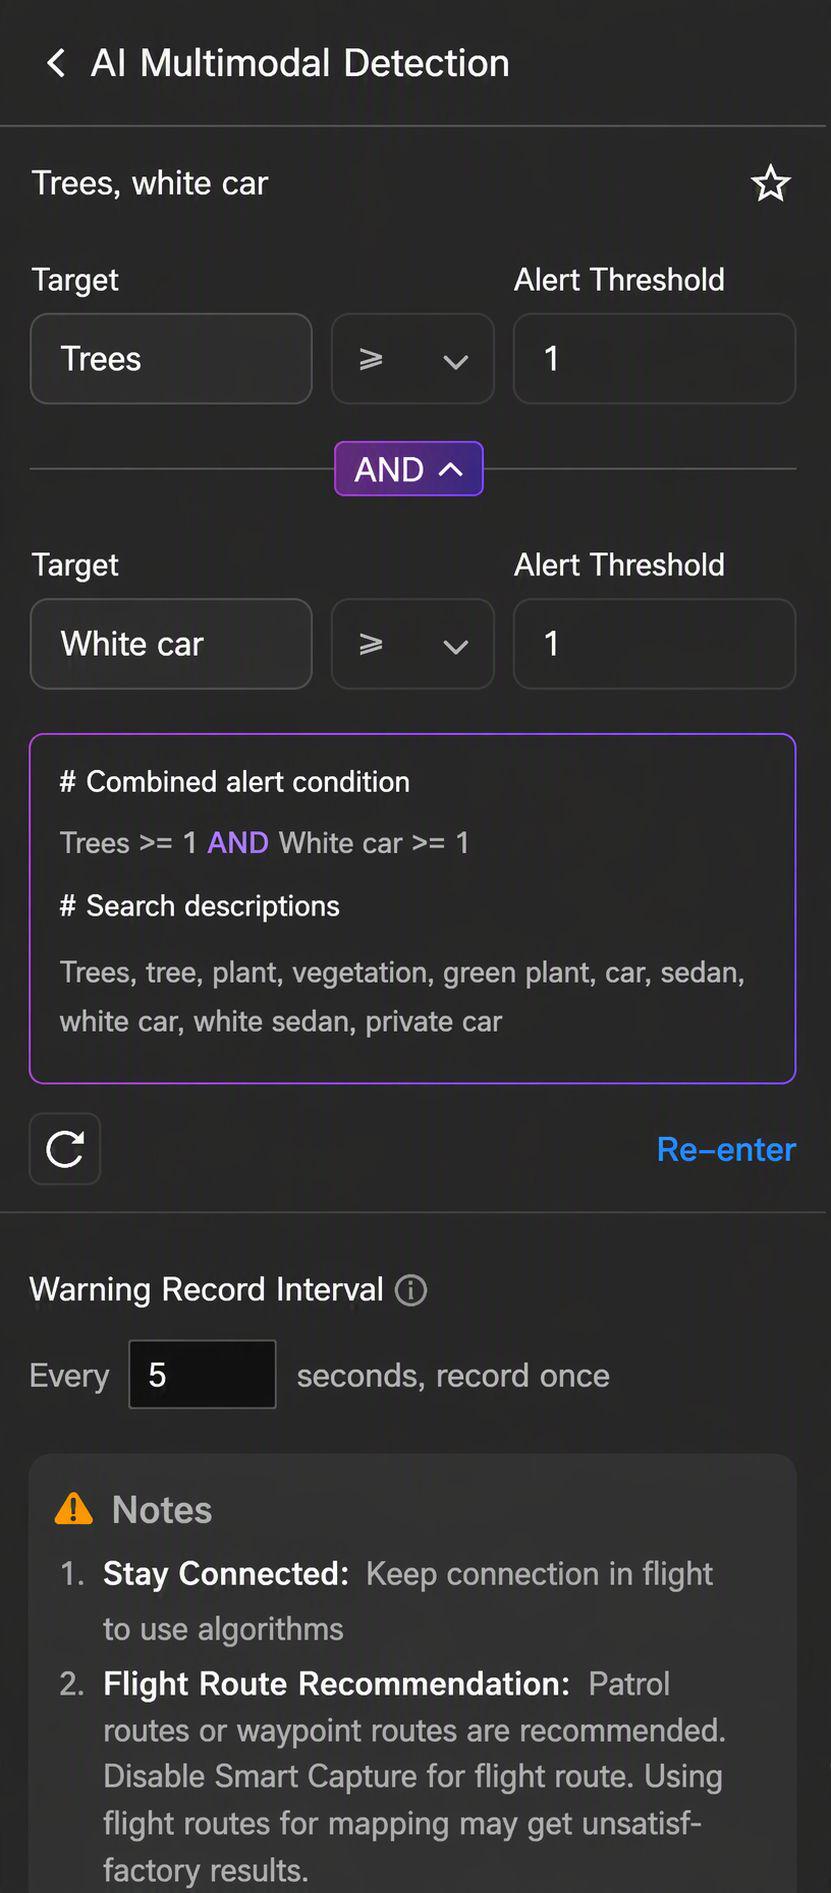
マルチモーダル検索ターゲットを設定できます。検索内容を入力すると、AIモデルが入力の意図を分析し、要約されたアラートターゲットタグを出力します(最大10タグ)。各タグのアラート閾値設定(1〜128)に対応し、複数ターゲットの組み合わせ検索もサポートされています。タグは作成後に編集・変更することはできません。
AIモデル認識の間隔も設定できます。最小間隔は2秒です。
6. AIルート警告通知
注記:この機能をサポートするのはDJI Dock 3およびDJI Dock 4のみです。
AIルートを選択後、ユーザーはタスク中にアラート条件が満たされた場合のアラート通知の受信方法、頻度、および登録者を設定する必要があります。
- 受信方法:ウェブ、SMS、またはメール通知を選択できます。組織がWebhook URLを設定している場合、予約済みのWebhookにアラートメッセージをプッシュすることも選択できます。
- 警告頻度:ウェブおよびWebhook通知の警告頻度が0に設定されている場合、アラート条件が満たされ次第、通知がプッシュされます。その他のすべての受信方法の場合、警告頻度は1分より長く設定する必要があります。
- 登録者:登録者は、ウェブ、SMS、およびメール通知にのみ有効です。追加されたメンバーは、「ユーザーセンター」>「基本情報」で携帯電話番号とメールアドレスを登録している必要があります。
- Webhook URL:アラートが発生すると、システムは設定されたWebhook URLに2つの通知をプッシュします。1つ目は即時通知であり、すぐに送信されます。2つ目は写真生成後に送信され、アラート発生時に撮影された写真が含まれます。各通知には以下の情報が含まれます:
| 情報 | 説明 |
|---|---|
notify_type | 通知のタイプを識別します。この通知のタイプはalert_notificationです。 |
title | ユーザーによってカスタマイズされたアラートのタイトル。 |
content | ユーザーによってカスタマイズされたアラートのコンテンツ。 |
dateTime | アラートが発生した時刻。 |
location | アラート発生時のアラート対象の位置。複数のアラート対象が同時に認識された場合、これはフレームの中央です。 |
mediaUrl | キャプチャされたメディアファイルのURL。メディアファイルを直接転送が有効になっている場合、これはメディアファイルのファイル名になります。 |
flight_id | アラートが発生した飛行の識別子。 |
organization_uuid | アラートに関連付けられた組織の識別子。 |
project_uuid | アラートに関連付けられたプロジェクトの識別子。 |
警告頻度をY分に設定した場合、Y分ごとに1つのアラートのみがプッシュされ、プッシュされる内容にはY分以内の最新のアラート情報のみが含まれます。
7. 測位精度
注記:DJI Dock 2、DJI Dock 3、およびDJI Dock 4でサポートされています。
測位精度には高精度RTKとGNSSが含まれます。
- 高精度RTK:離陸後、機体はタスクを実行する前に空中で待機してRTKデータを収束させます。収束中にタスクを一時停止することはできません。高精度の飛行タスクにはこのモードの使用をお勧めします。
- GNSS:機体はRTKの収束を待たずに直接タスクを実行します。精度要件が比較的低い飛行タスクにはこのモードの使用をお勧めします。
推奨地上局への自動接続を有効にすると、測位精度を選択する必要はありません。
8. 計画タイマー
計画タイマーは、即時、時間指定、反復、または連続に設定できます。
- 即時:即時タスクが作成されると、機体は直ちに飛行タスクを実行します。
- 時間指定:実行日と実行時間帯(最早開始時刻~最遅開始時刻)を設定します。最早開始時刻に達すると、システムはタスクをデバイスに配信します。時間帯内にデバイスがアイドル状態の場合、タスクは直ちに実行されます。最遅開始時刻を過ぎてもデバイスがビジー状態の場合、タスクは失敗します。
- 反復:実行期間、実行時間帯、および反復頻度を設定します。実行時間帯を追加するごとにタスクの実行が1回追加され、システムは時間帯が競合していないかをチェックします。
- 連続:実行日、実行時刻、タスク開始時のバッテリー残量、反復頻度、およびルールを設定すると、実行時刻になりバッテリー残量が設定値に達したときに機体は飛行タスクを実行します。
- [中断地点から飛行を再開]で単一の時間帯が選択されている場合、バッテリー残量不足などでタスクが中断されても、設定された時間帯内に機体は中断地点から飛行を継続できます。ただし、次の時間帯ではタスクは最初から開始されます。
- [中断地点から飛行を再開]で複数の時間帯が選択されている場合、中断地点の位置は自動的に保存されます。そして、次の時間帯の開始時に、機体は中断地点から飛行を再開します。
9. 中断地点から飛行を再開
1回の飛行でタスクを完了できない場合、新しいタスクが自動的に生成され、機体は完全に充電された後、中断地点から飛行を再開してタスクを完了します。
注記:タスクが3日間以上実行されない場合、中断地点から再開するタスクは自動的に期限切れになります。
10. 最適なRTH/経由ルート計画
最適なRTH/経由ルート計画が有効になっている場合、機体はRTHまたは経由中に環境(風速と風向、障害物など)に基づいて飛行高度と速度をインテリジェントに調整し、RTHまたは経由をより効率的かつ省エネルギーにします。
- ビジョンシステムが適切に機能するのに適した環境である場合、または障害物データが有効になっている場合、機体は効率を向上させバッテリー寿命を維持するために最適なルートを自動的に計画します。
- ビジョンシステムが適切に機能するのに適していない環境であり、障害物データが無効になっている場合、機体は設定されたタスク高度とRTH高度に基づいて飛行します。障害物に遭遇すると、飛行高度を上げます。
- 最適化されたルート計画のために、「タスクエリア管理」で障害物データを有効にすることをお勧めします。詳細については、「障害物データ」を参照してください。
- ビジョンシステムが正常に機能しない環境、または機体のホームへの帰還中にその他の問題が発生した場合、機体はセンサーデータに基づいて最適なルートを計画できません。障害物データも無効になっている場合、機体は設定された高度に基づいてのみ飛行でき、ルート沿いの障害物を回避できません。ユーザーは、機体がホームに帰還する前に適切なRTH高度を設定する必要があります。
- 最適なRTHルート計画が無効になっているが、ビジョンシステムが正常に機能するのに適した環境であるか、または障害物データが有効になっている場合、機体は水平または垂直に飛行して障害物を回避できます。
- 最大飛行高度が現在の機体高度よりも低い場合、機体はタスクを続行する前に、直接最大飛行高度まで下降します。最大高度が現在の機体高度よりも高い場合、機体は最大飛行高度に達すると上昇を停止します。

- 視覚センサーが検出しにくい電線や電波塔などの障害物がある場合、ユーザーは最適なルート計画を無効にし、設定されたタスク高度とRTH高度がルート沿いの障害物高度よりも高くなるようにしてください。
11. RTH高度(ドックに対する相対高度)
機体がドックに帰還する際の、ドックに対する機体高度。RTH高度は、実際の飛行状況、周囲の環境、およびGEO情報に基づいて設定する必要があります。飛行エリア内の最高地点よりも高度を高く設定し、最大飛行高度よりも低くすることをお勧めします。
- DJI Dock、DJI Dock 3、およびDJI Dock 4の場合、RTH高度範囲は20 - 1500 mです。
- DJI Dock 2の場合、RTH高度範囲は15 - 1500 mです。
12. 飛行中に信号ロスト
ドックとの接続が切断された場合、機体はホームに戻るか、飛行タスクを続行します。
13. 最終ルート完了後のアクション
計画を作成する場合、完了アクションとしてサポートされているのはホームへの帰還のみです。
14. メディアファイルを直接転送
有効にすると、現在の計画で収集されたメディアファイルは、サードパーティプラットフォームに直接転送されます。
計画の実行
タスク開始後、ユーザーはドックパネルでシングルドックのタスク計画のステータスを確認できます。デバイスステータスウィンドウをクリックすると、デバイスの詳細とライブストリームを確認できます。詳細については、オンラインプロジェクト情報を参照してください。
タスク管理
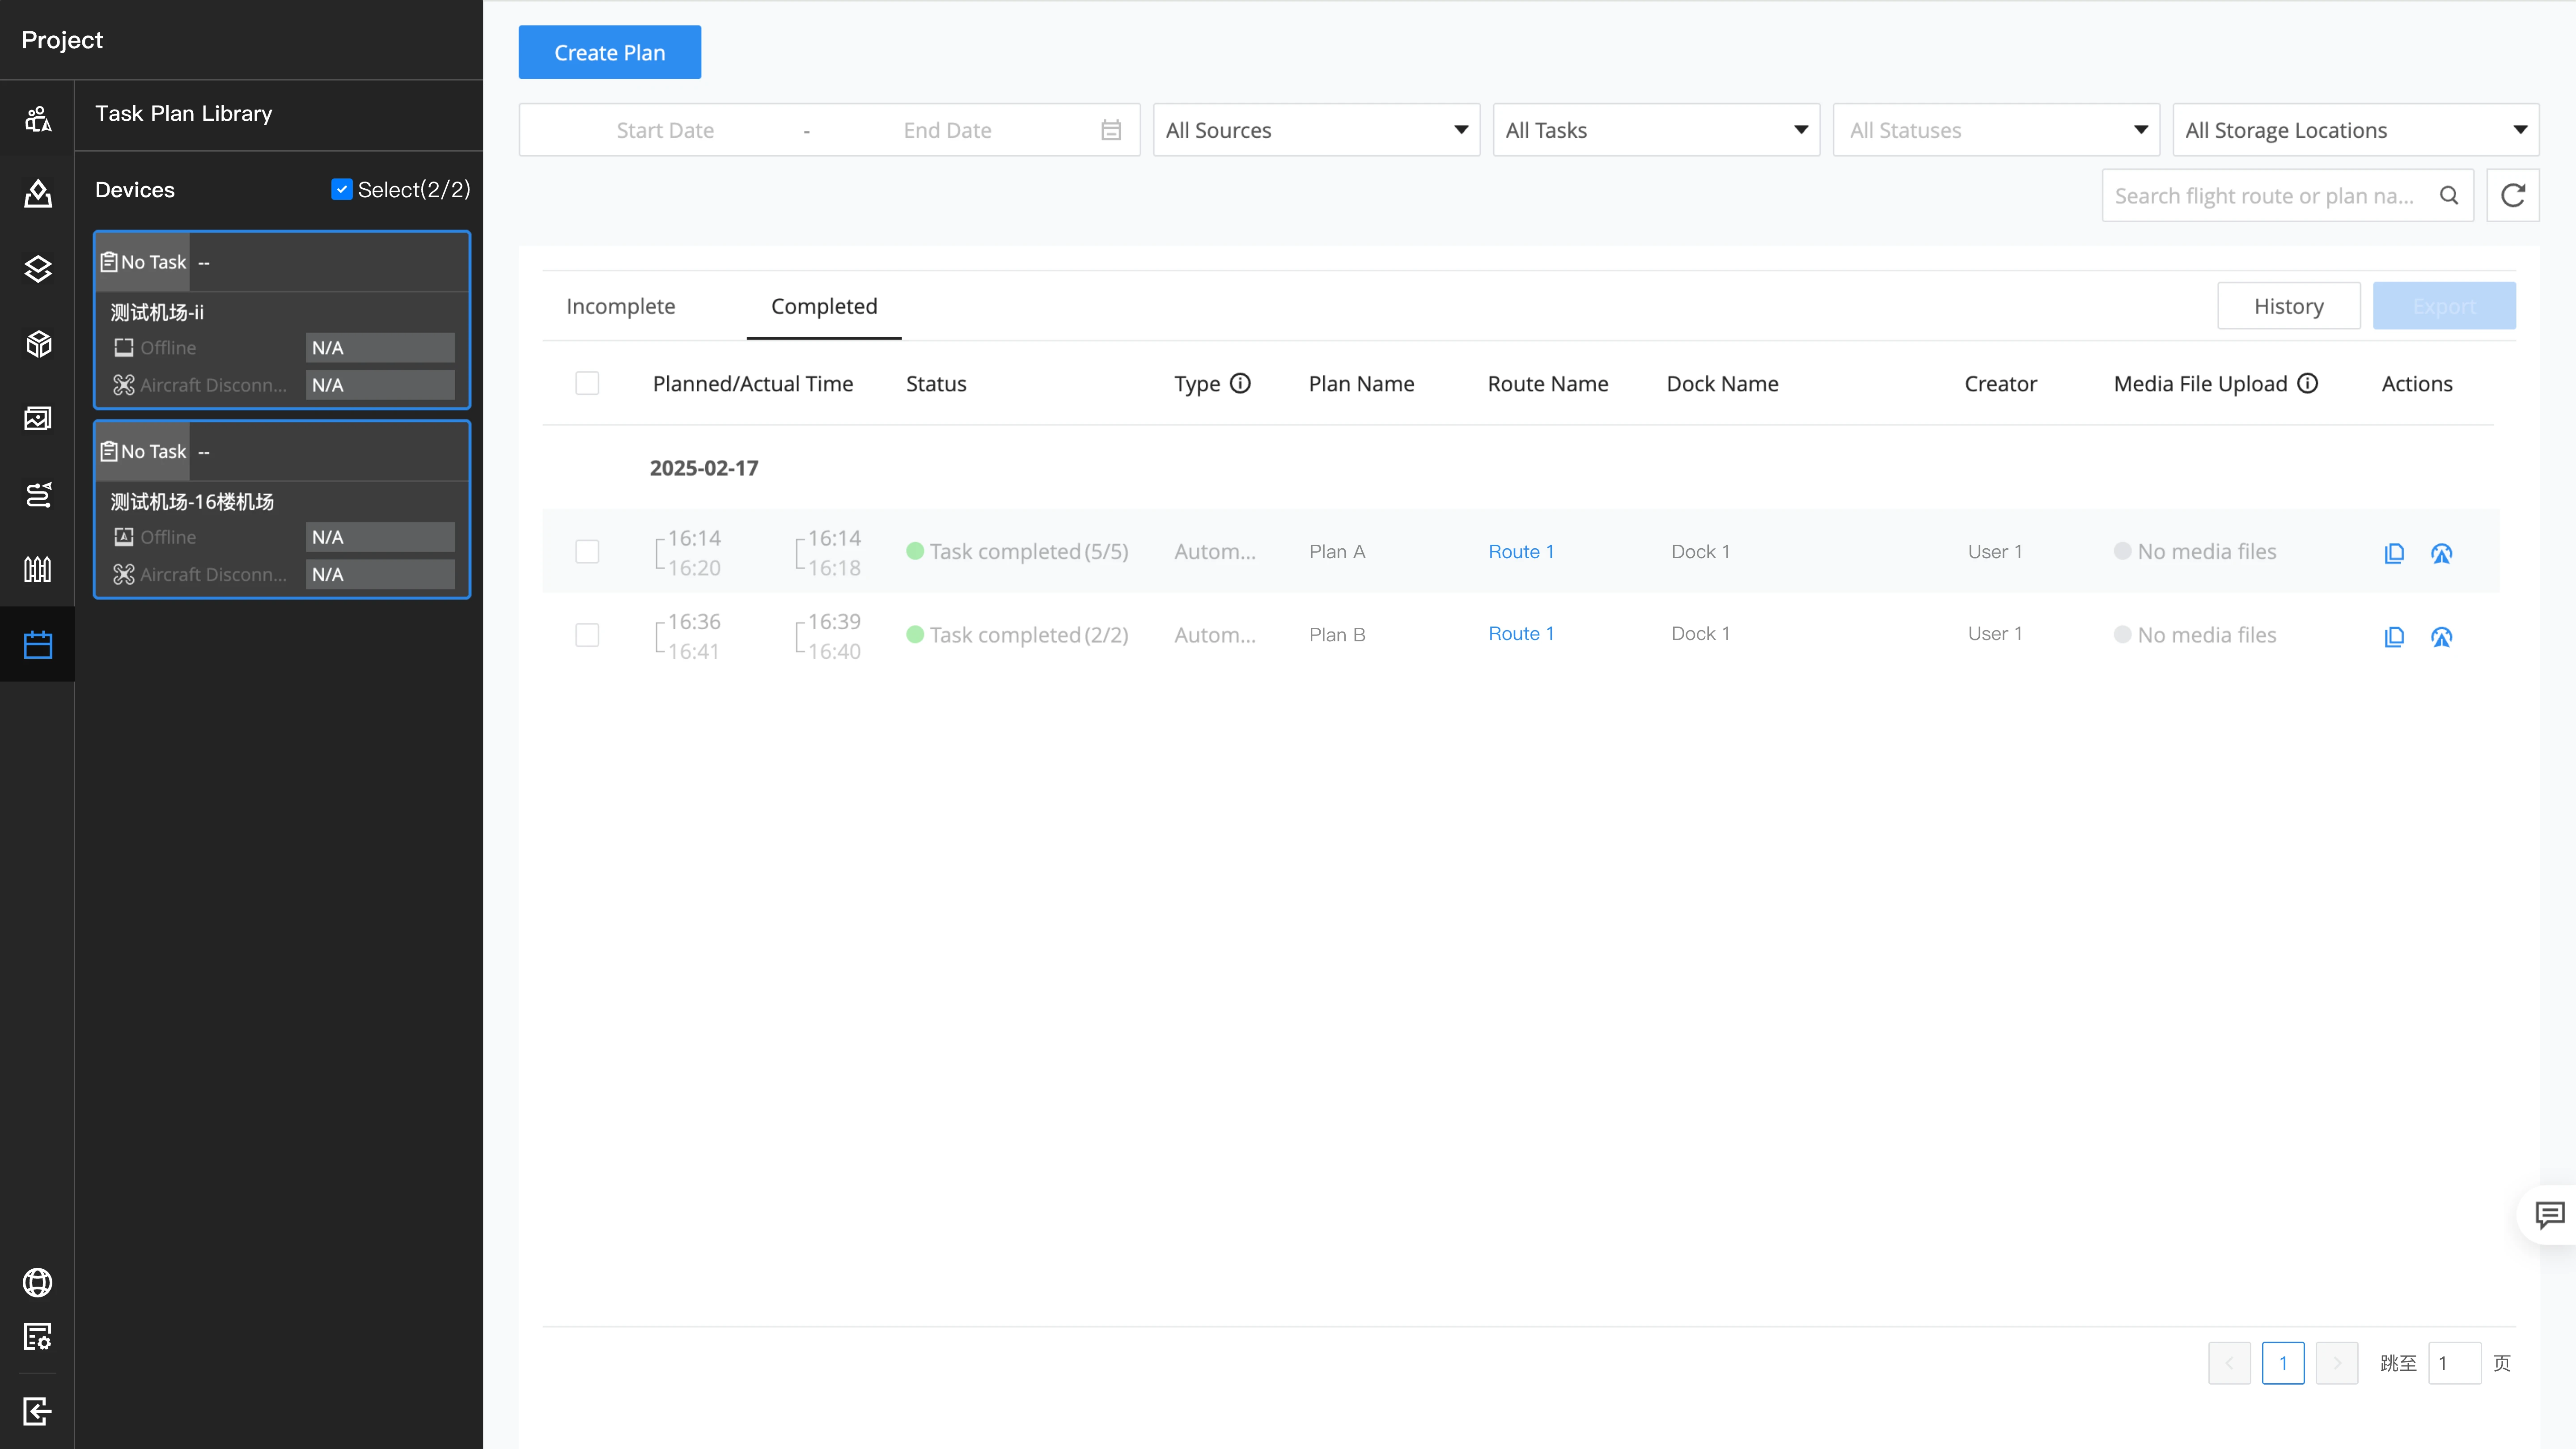
タスク計画ライブラリでは、ユーザーは自動および手動の飛行タスクの詳細(予定と実際の実行時間、実行ステータス、タイプ、計画名、ルート名、デバイス名、作成者、およびメディアのアップロードステータスなど)を確認できます。ユーザーはこれらのタスクに関連する操作も実行できます。
「未完了」タブをクリックすると、計画済みまたは進行中の飛行タスクを確認できます。
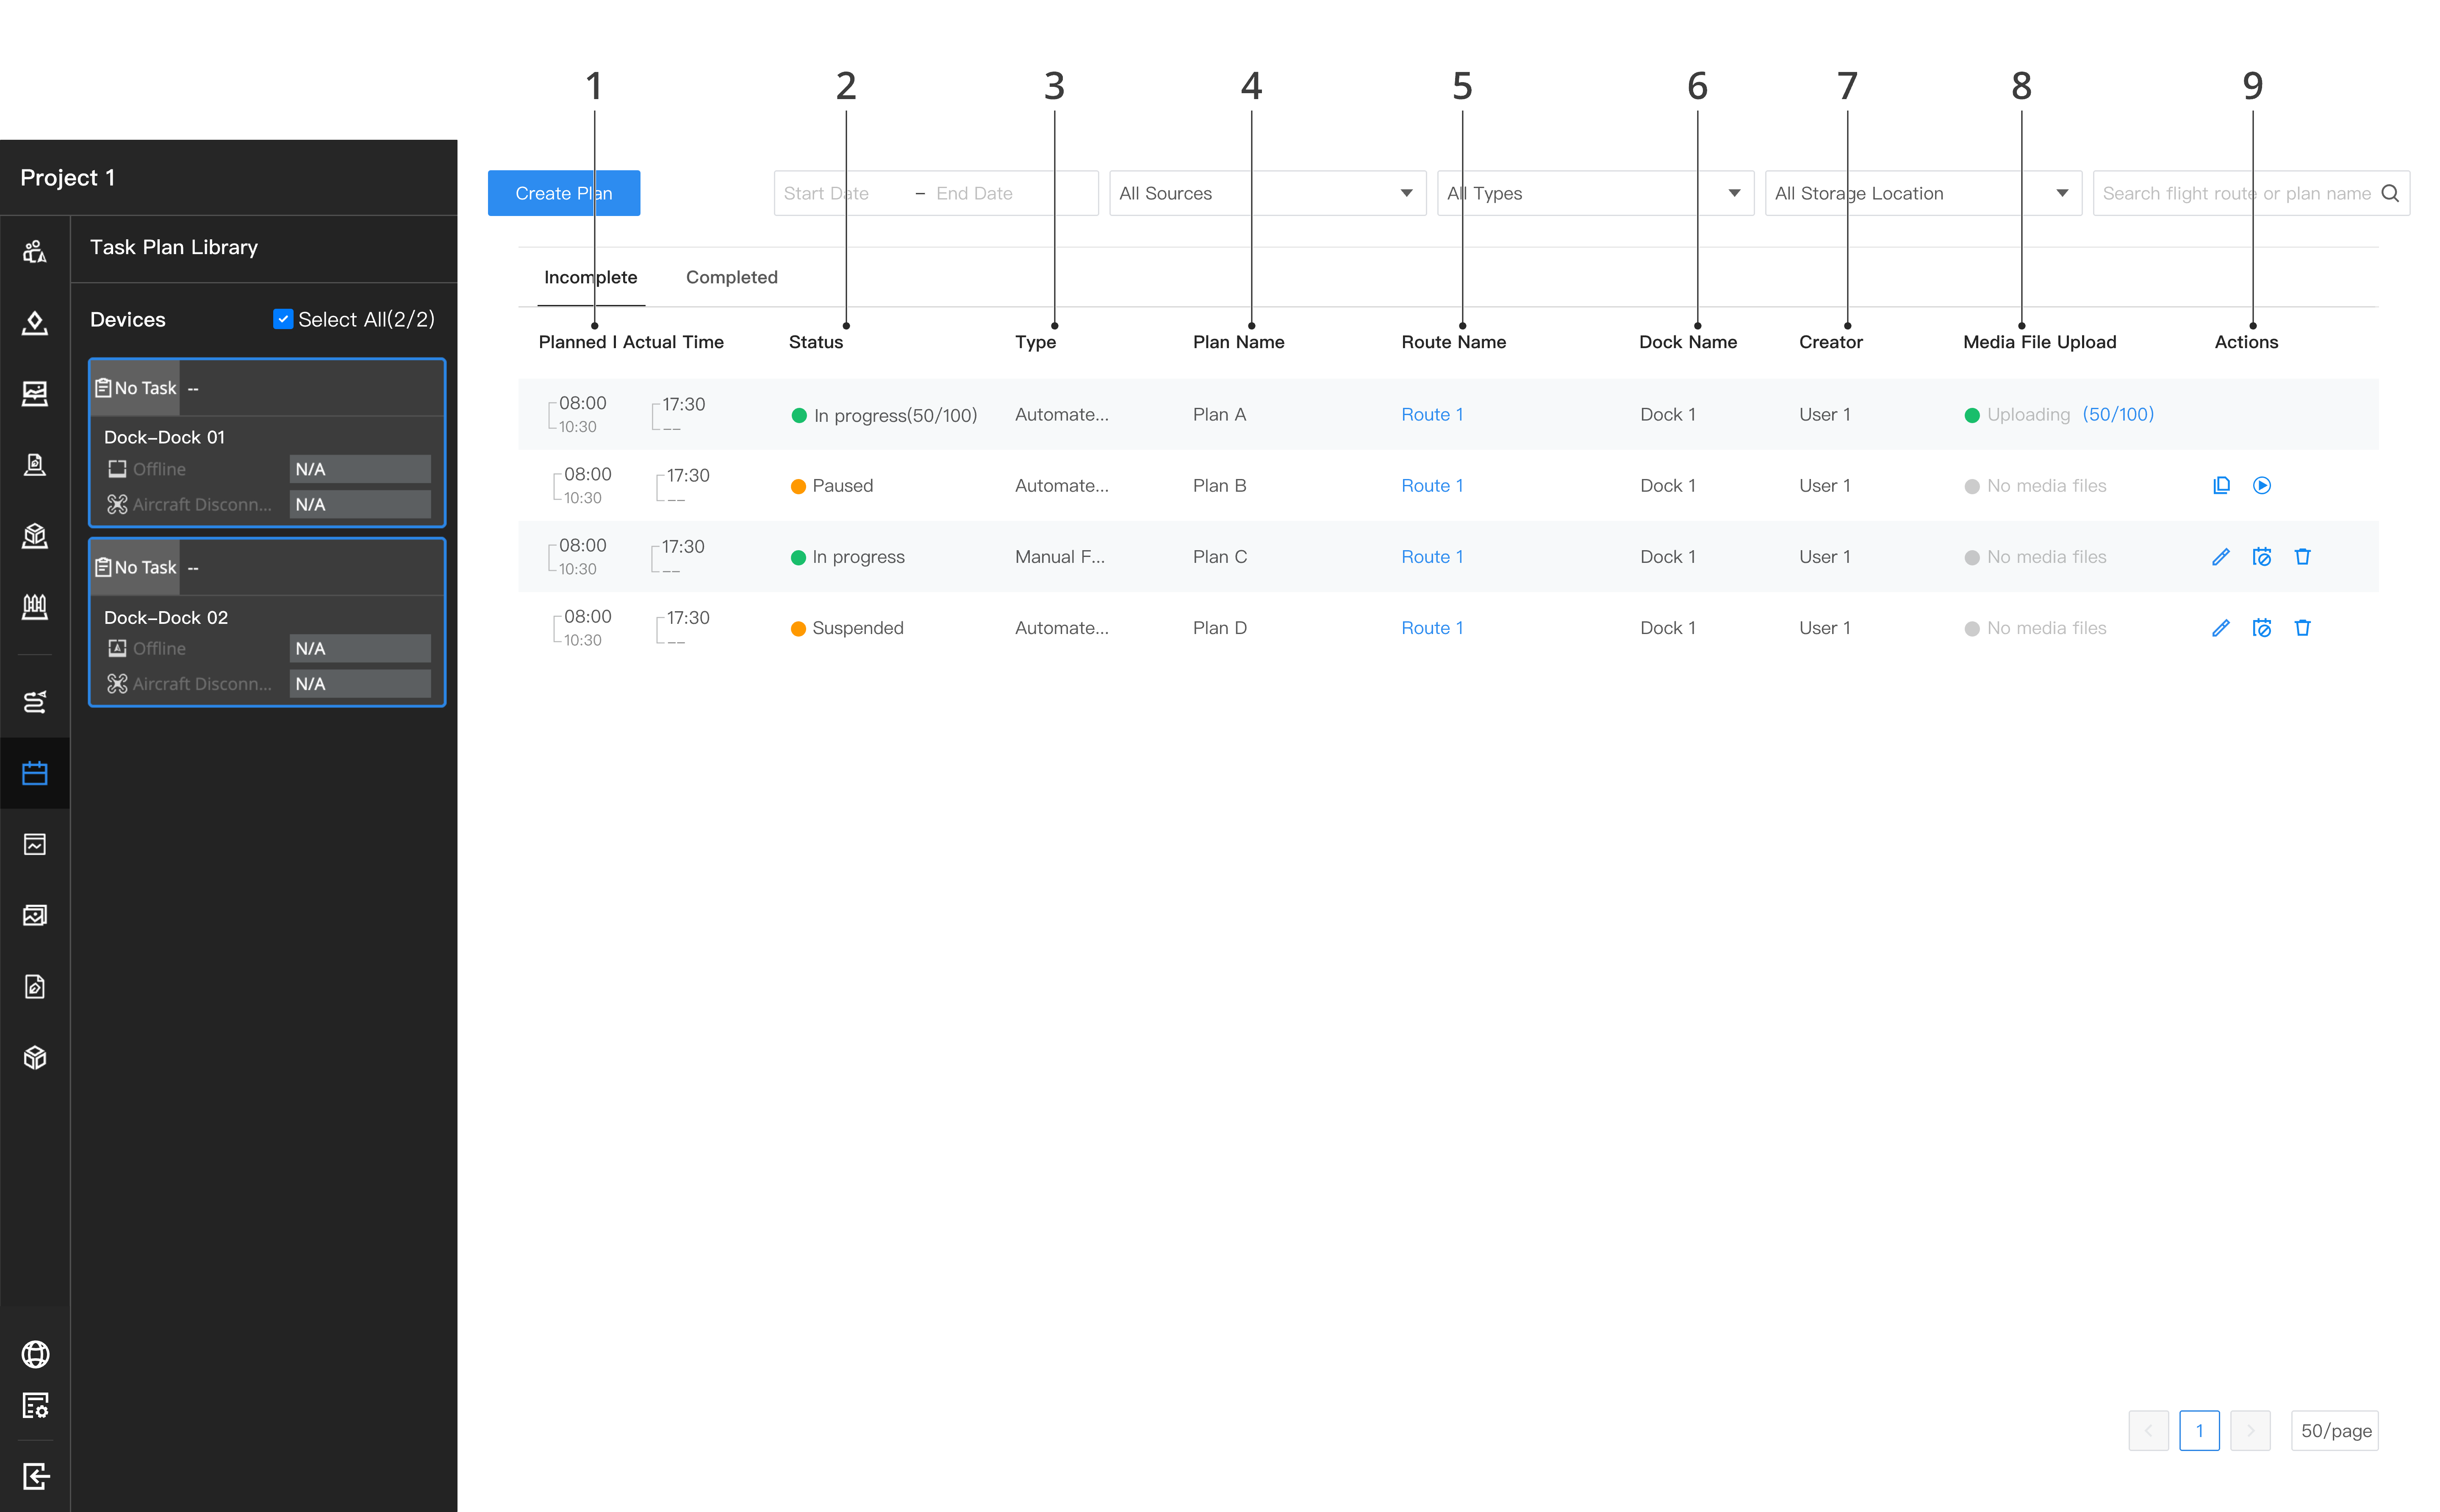
「終了」タブをクリックすると、完了した飛行タスクを確認できます。
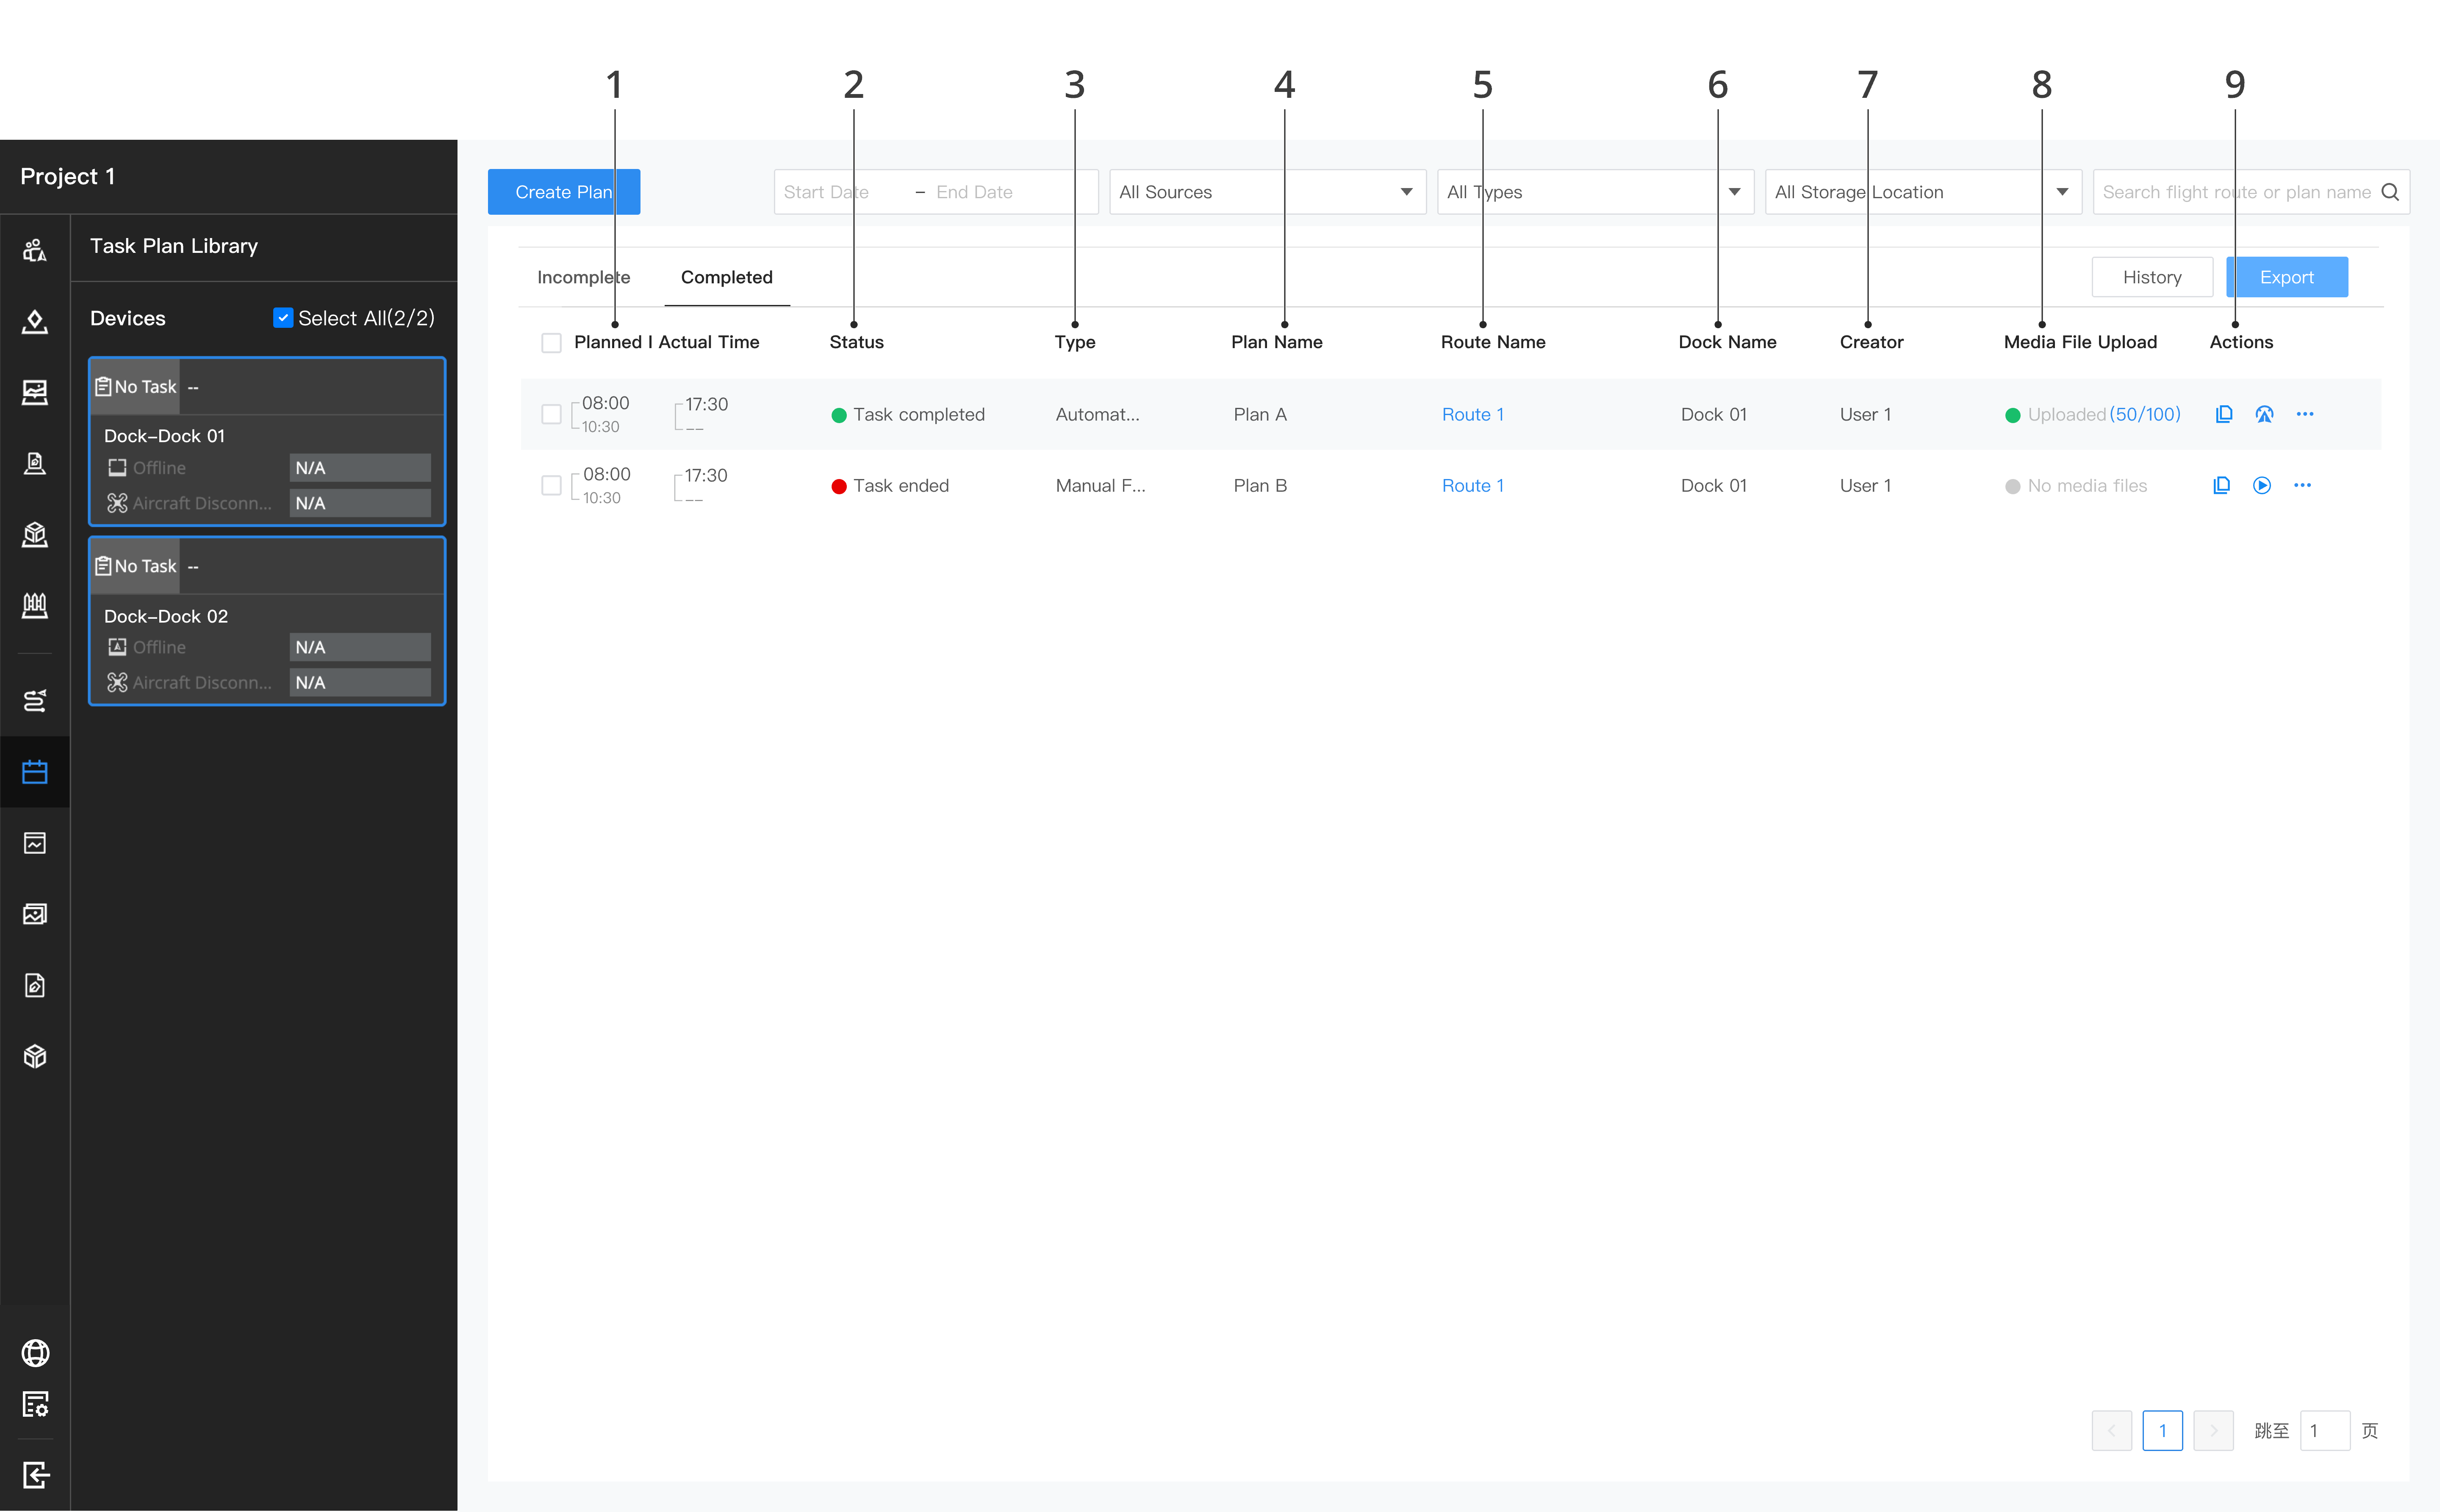
1. 計画/実績時間
飛行タスクの予定と実際の実行時間を表示します。予定実行時間は推定値であり、実際の実行時間は飛行タスクの実際の実行時間です。
2. ステータス
- 未完了タスクに含まれるもの:実行予定、進行中、一時停止、および中断。
- 完了タスクに含まれるもの:一部実行済み、タスク完了、タスク失敗、およびタスク中断。
3. 種類
- 自動タスク:タスク計画ライブラリから配信されたタスク。
- 手動飛行タスク:ドックまたは送信機によって制御される飛行。
4. 計画名
タスク作成時にユーザーが定義した名前を表示します。
5. ルート名
飛行タスクの飛行ルートの複製を表示します。飛行ルートの複製をクリックするとルートを表示できます。飛行ルートの複製は編集または保存できません。
6. ドック名
タスクに参加しているデバイスの名前を表示します。
7. 作成者
作成者情報を表示します。
8. メディアファイルのアップロード
タスク中に機体がキャプチャしたメディアファイルのアップロードステータスと進捗状況を表示します(アップロードされたファイル数と合計数を含む)。メディアのアップロードステータスには、アップロード待機中、アップロード中、およびアップロード完了があります。アップロードの進捗状況をクリックすると、メディアファイルライブラリに移動してメディアファイルを表示できます。メディアファイルのアップロード順序は次のとおりです:
- 即時タスクのメディアファイルが最初にアップロードされます。時間指定タスクおよび反復タスクのメディアファイルは、実際の完了時間順にアップロードされます。
- アップロード待機中のメディアファイルの「今すぐアップロード」アイコンをクリックすると、すぐにアップロードできます。
- 表示されるのは自動タスクのメディアアップロード情報のみです。
9. アクション
- 実行予定の飛行タスクについては、ユーザーはタスクを編集、中断、または削除できます。飛行タスクが中断されると、機体はタスクを実行しません。ユーザーはタスクを再開して、機体がタスクの実行を継続できるようにします。飛行タスクが計画時間を超過した場合、タスクは失敗として表示されます。
- 実行された飛行タスクについては、ユーザーはタスク計画をコピーし、飛行軌跡を表示できます。
 をクリックして計画をコピーし、飛行ルートエディターに入り、編集して新しいタスク計画を作成します。タスクが完了すると、ユーザーは
 をクリックして飛行軌跡を表示できます。
- 部分的に実行された飛行タスクについては、ユーザーは中断地点から飛行を再開することを選択できます。
 をクリックすると、新しいタスクが自動的に生成され、機体は完全に充電された後、中断地点から飛行を再開してタスクを完了します。
10. 飛行記録の表示とエクスポート
10.1 飛行記録を表示
「終了」タブをクリックし、単一の飛行タスクの後に飛行記録をクリックして表示します。対応する飛行タスクの詳細な操作情報を確認できます。
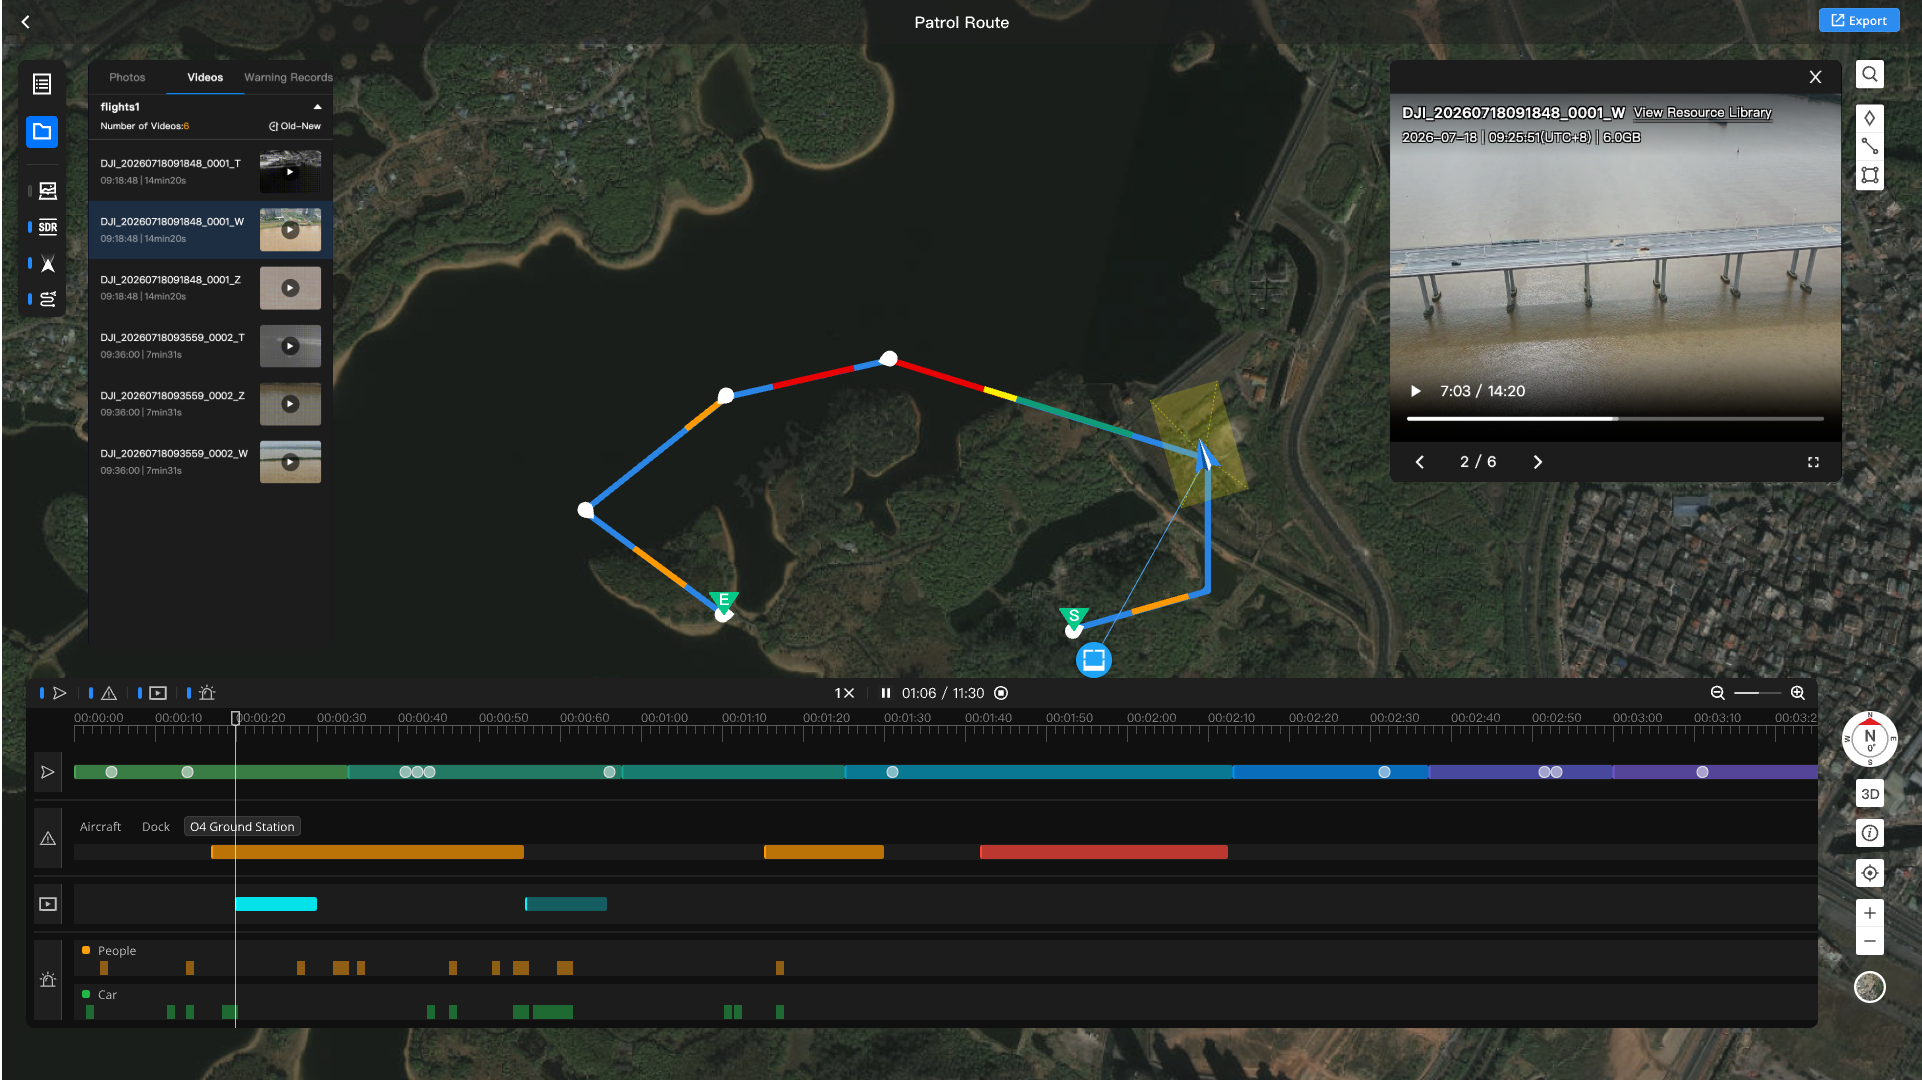
飛行記録ページの左側のツールバーは、情報パネルと表示切替の2つのグループに分かれています。
| 情報パネル | 説明 |
|---|---|
 | データ記録:タスクの詳細、飛行ステータス、およびデバイス情報を表示できます:
|
 | メディア記録:この飛行記録内のすべてのメディアファイルを表示でき、写真、動画、およびアラートの3つのタブに分かれています:
|
| 表示切替 | 説明 |
|---|---|
 | メディア:マップ上の写真撮影ポイントと動画PINポイントを表示または非表示にします。 |
 | 映像伝送:マップ上の飛行軌跡に対応するOcuSync映像伝送品質を表示します。 |
 | FOV:軌跡再生中にマップ上で機体の視野を表示します。 |
 | ルート:マップ上の飛行軌跡を表示または非表示にします。 |
10.2 プログレスバー
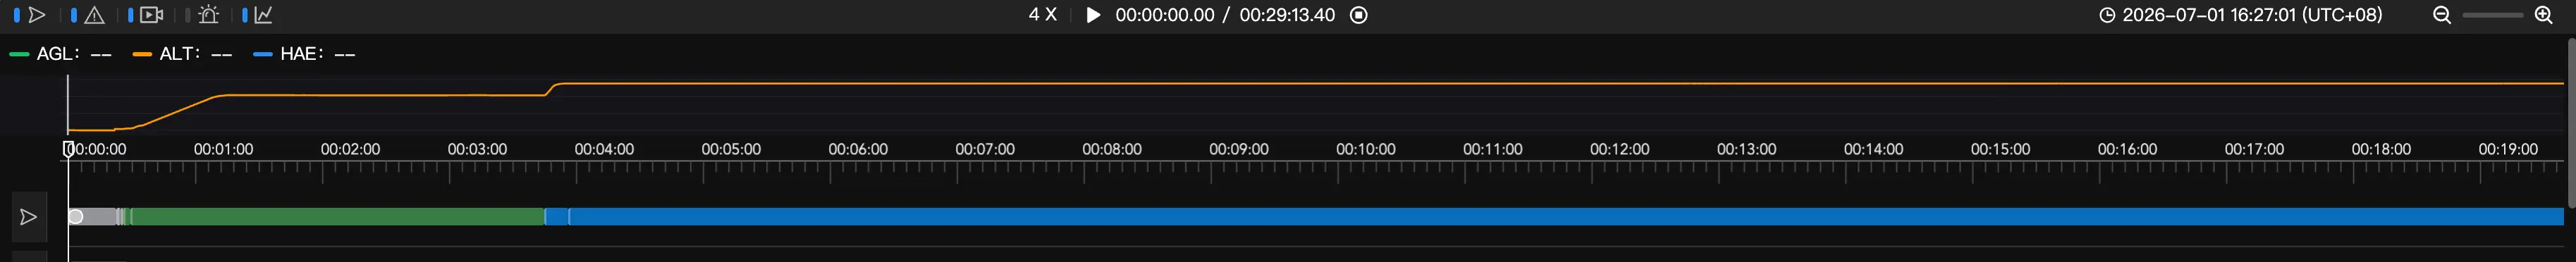
飛行記録のプログレスバーはページの下部にあります。 をクリックして飛行軌跡を再生します。再生速度の調整、再生/一時停止、およびドラッグによるシークが可能です。プログレスバーには以下のトラックが含まれます:
- 飛行トラック:マップ上で飛行軌跡を再生し、機体アイコンが軌跡に沿って移動します。
- アラートトラック:飛行中に機体、ドック、および地上局で生成されたアラートイベントを表示します。デバイスタイプを切り替えて表示できます。
- 録画トラック:飛行中の録画期間を表示し、機体がキャプチャした動画ファイルの表示に対応しています。カラーバンドをクリックすると、対応する動画のプレビューウィンドウが開きます。
- AIターゲットアラートトラック:AIがアラートターゲットを認識した期間を表示し、ターゲットタイプごとに別々の行で表示されます。
10.3 メディアプレビュー
マップ上の写真撮影ポイントまたは動画PINポイントをクリックするか、プログレスバー上の動画録画カラーバンドをクリックすると、ページ右側にメディアプレビューウィンドウが開きます。
- 写真プレビュー:キャプチャしたメディア写真を表示し、下部の切り替えボタンでファイルを切り替えることができます。
- 動画プレビュー:動画ファイルを動画プレーヤーでプレビューし、再生/一時停止、プログレスバーのドラッグ、およびファイルの切り替えに対応しています。動画の再生進捗は、飛行記録のプログレスバーのタイムラインと双方向に同期されます。
- メディアプレビューウィンドウは、メディアファイルライブラリに移動して完全なメディアファイルを表示できます。
10.4 飛行記録をエクスポート
- 個別エクスポート:飛行記録の詳細の右上隅をクリックして、飛行の概要または詳細情報をエクスポートすることを選択します。詳細情報をエクスポートする際、必要なフィールドを選択できます。過去にエクスポートされた記録を表示したり、履歴でエクスポートの進捗状況を確認したりできます。
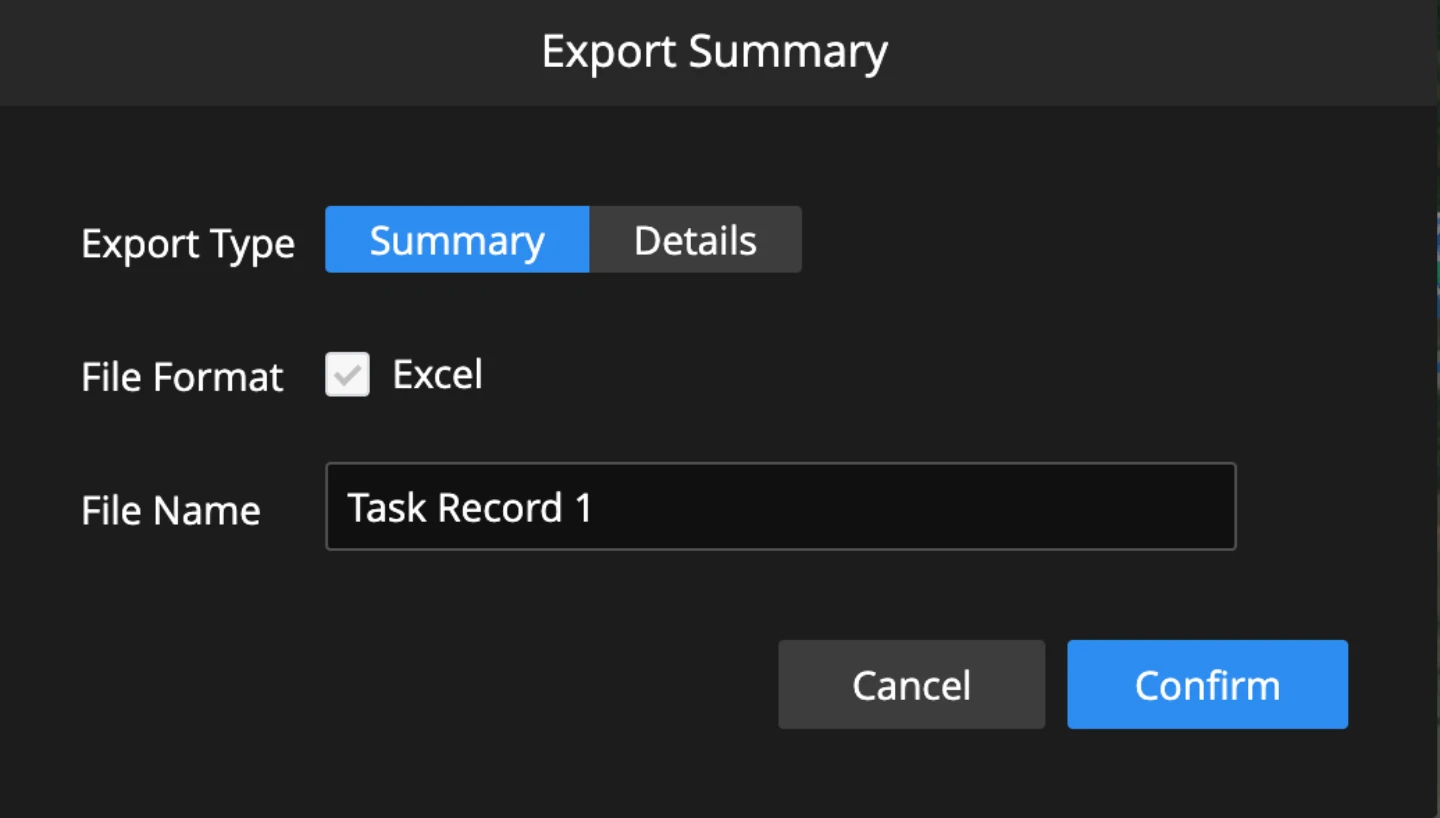
- バッチエクスポート:タスク計画ライブラリの完了リストで、エクスポートしたい飛行記録にチェックを入れ、「エクスポート」をクリックし、飛行の概要または詳細情報をエクスポートすることを選択します。
注記:飛行記録の表示とエクスポートをサポートするのはDock 3およびDock 4のみです。その他のバージョンおよびデバイスは、飛行記録の概要情報の表示のみをサポートしています。
エラーコード
連続タスク中に以下のエラーコードが発生した場合、無意味な連続再試行と失敗を防ぐため、次の連続タスクは自動的に延期され、10分後に再試行されます。
| エラーコード | 説明 |
|---|---|
219102 | ドックがオフラインです。タスクを実行できません。ドックの電源およびネットワーク接続が安定しているか確認してください。 |
219103 | プロジェクトにドックが見つかりません。タスクを実行できません。 |
316026 | ドックの緊急停止ボタンが押されました。タスクを実行できません。ボタンを解除して、再度お試しください。 |
319001 | タスクを実行できません。ドックがタスクを進行中、または問題ログをアップロード中です。タスクが完了するか、ログのアップロードが完了するまで待機し、再度お試しください。 |
319016 | ドックが他のタスクを進行中。現在のタスクを実行できません。 |
319018 | タスクを実行できません。ドックが問題ログをアップロード中。後でやり直してください。 |
319019 | タスクを実行できません。ドックが問題ログを取得中。後でやり直してください。 |
321513 | タスクを実行できません。飛行ルートの高度が機体の最大飛行高度を超えています。 |
321514 | タスクの実行に失敗しました。飛行ルートの開始点または終了点がバッファ区域内にあるか、または距離制限を超えています。 |
321515 | タスクを実行できません。機体がGEO区域を横断します。 |
514120 | ドックと機体の接続が解除されました。ドックを再起動して再度お試しいただくか、ドックと機体を再リンクしてください。 |
514134 | 大雨。タスクを実行できません。後でやり直してください。 |
514135 | タスクを実行できません。風速が高すぎます。後でやり直してください。 |
514136 | ドック電源エラー。タスクを実行できません。電源を再開して、もう一度お試しください。 |
514137 | タスクを実行できません。環境温度が-20° C (-4° F)未満です。後でやり直してください。 |
514145 | ドックはローカルデバッグモードです。現在の操作またはタスクを実行できません。ドックを送信機から接続解除して、もう一度お試しください。 |
514146 | ドックはリモートデバッグモードです。タスクを実行できません。デバッグモードを終了して、もう一度お試しください。 |
514147 | リモートデバッグを開始できません、またはタスクを実行できません。デバイスのファームウェアを更新中。更新が完了するまで待機してください。 |
514148 | タスクが進行中。ドックはリモートデバッグモードに入ることができないか、タスクを再度実行できません。現在のタスクが完了するまで待機し、再度お試しください。 |
オンプレミス版に関する注意事項
AIルート向けのSMSおよびメールサービスは、サードパーティ製クラウドサービス機能に依存しています。DJI FlightHub 2オンプレミス版は、現在SMS通知をサポートしていません。
内部通信サーバーまたはアラートサーバーにWebhook URLを設定することも、現在サポートされていません。
迅速マッピング
DJI FlightHub 2のオンプレミス版は、エリアベースのルートタスクを発行する際に迅速モデリング機能を有効にすることに対応しています。有効にすると、ルート実行中に機体がサムネイルを継続的に送信します。サムネイルの送信が完了すると、自動的にモデル再構築が開始されます。これは、低精度モデルに迅速にアクセスする必要がある緊急時シナリオに適しています。
Matrice 4業界シリーズは、Pilot 2アプリでもこの機能を有効にすることに対応しており、傾斜(オブリーク)モデリングルートの計画時または発行時に有効にできます。
注記:DJI FlightHub 2のオンプレミス版がアプリに発行されると、計画はすぐに実行されます。ルートタスクを発行する前に、周辺環境の安全を確認してください。
FlightHub飛行ルート計画タスクをPilotに配信
FlightHubオンプレミス版は、飛行タスクをDJI Matrice 4 Enterpriseシリーズの機体に直接配信し、タスクを即座に開始することに対応しており、エンドクラウド連携効率を向上させます。
注記:FlightHubオンプレミス版からアプリに配信されると、計画されたタスクはすぐに開始されます。飛行タスクを配信する前に、周辺の安全を確認してください。