
自動スワップ
自動スワップタスクは、2つのドックから機体を自動で割り当てることにより、指定された被写体の途切れない観測に対応します。
- DJI Dock 3のみが自動スワップ機能をサポートしています。
前提条件およびチェックリスト
プライマリ機が正常に離陸し、安全な離着陸エリアから飛行し、現在、手動飛行モードにあります。
プライマリ機がホバリングしており、観測する被写体またはエリアが確認されています。
タスク設定手順
- バーチャルコックピットで自動スワップタスクを作成します。
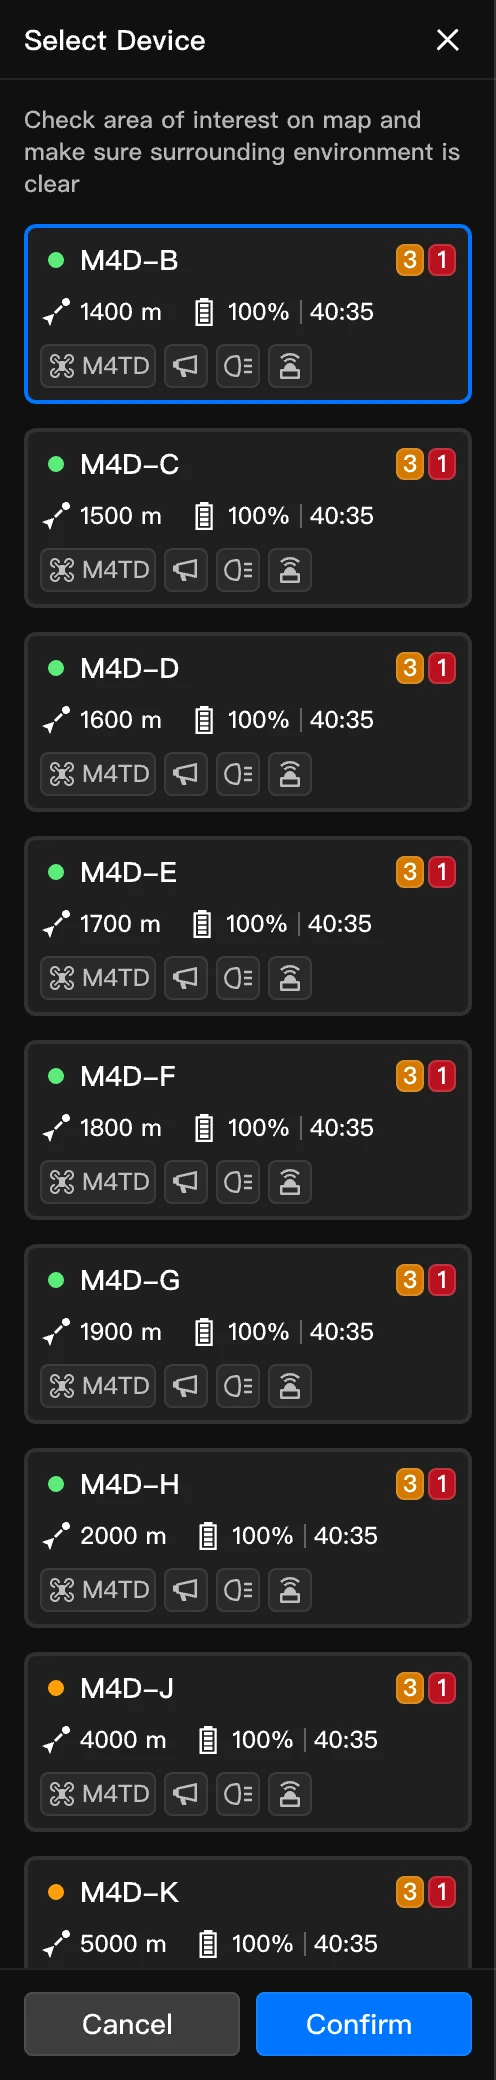
- 推奨デバイスリストで、リザーブ機を選択します。空中タスクポイントから5 km以内にあるドックのみが選択できます。
- タスクパラメーターを設定します。
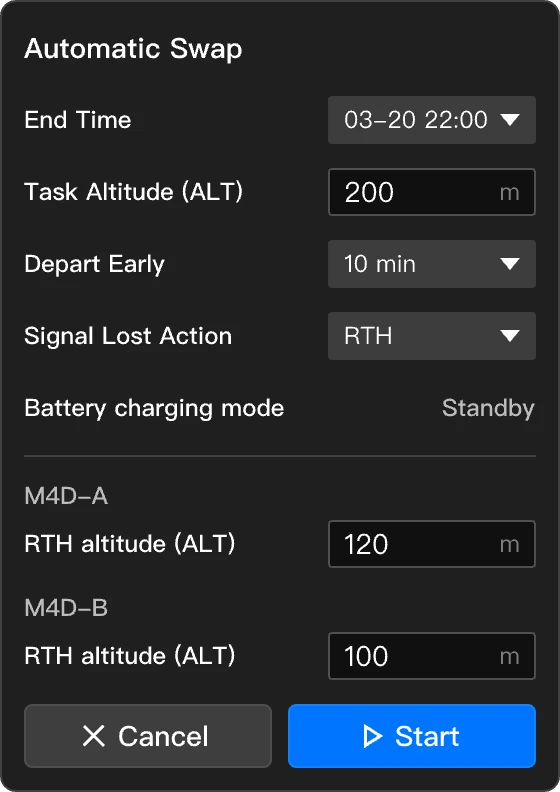
| パラメーター | 範囲 | 説明 |
| 終了時間 | タスク開始後1~12時間 | タスクの最大継続時間を示します。タスクの期限に達すると、タスクは自動的に終了します。 |
| 早期出発 | 0~30分 | 10分早めに出発することをお勧めします。環境の複雑さ(例:風速、障害物)に応じて調整し、複雑なシーンでは早めの出発時間を設定してください。 |
| バッテリー充電モード | システムはデフォルトでバッテリー待機モードになります。 | 自動スワップタスク中、機体は効率的な運用を確保するため、バッテリーを90%まで自動的に再充電します。 |
タスク実行と管理
タスク開始後、システムは観測対象、プライマリ機、リザーブ機の位置に基づいて、2つの空中タスクポイントを自動的に算出します。自動スワップタスク中、機体は対象領域を観測するため、空中タスクポイントに順次自動的に到達するようスケジュールされます。
- リザーブ機の空中タスクポイントは、プライマリ機から半径50メートル以内に設定されます。タスクの安全を確保するため、このエリアが比較的障害物がないことを確認してください。
- タスク完了後、リザーブ機はタスク作成時にプライマリ機が向いていた目標位置の方向を向き、ズームレベルをプライマリ機と一致するように調整します。
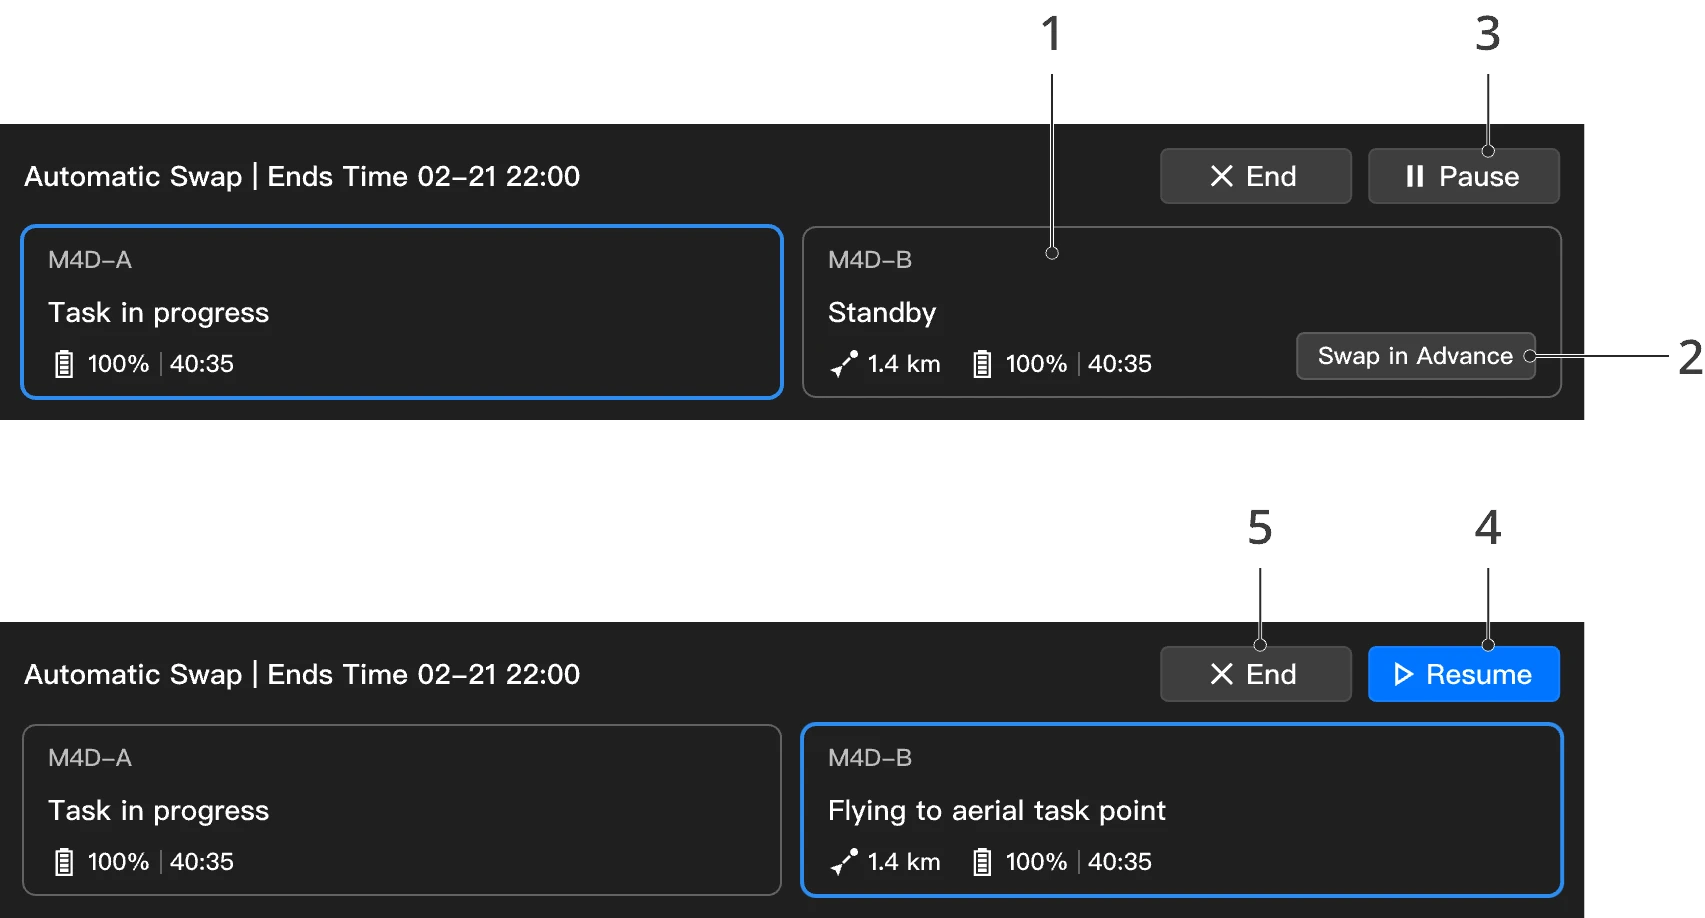
(1) ライブストリームデバイスとペイロード制御の切り替え
- バーチャルコックピットに入室後、ユーザーはデフォルトでプライマリ機の飛行およびペイロード制御権を持ちます。
- 機器カードをクリックすると、リザーブ機の映像伝送を表示し、対応する操作を実行できます。
- 自動スワップタスク中、ジンバルのみ手動で制御できます。その他の操作は一時停止するか、タスクの完了後に実行する必要があります。
複数機リレー(フリートスケジューリング)
フリートスケジューリングのシナリオでは、複数のドックの機体が同時にリレータスクを開始できます。各機体のリレー関係は個別に管理され、タスク管理パネルで各リレータスクの状態と進捗をそれぞれ確認できます。
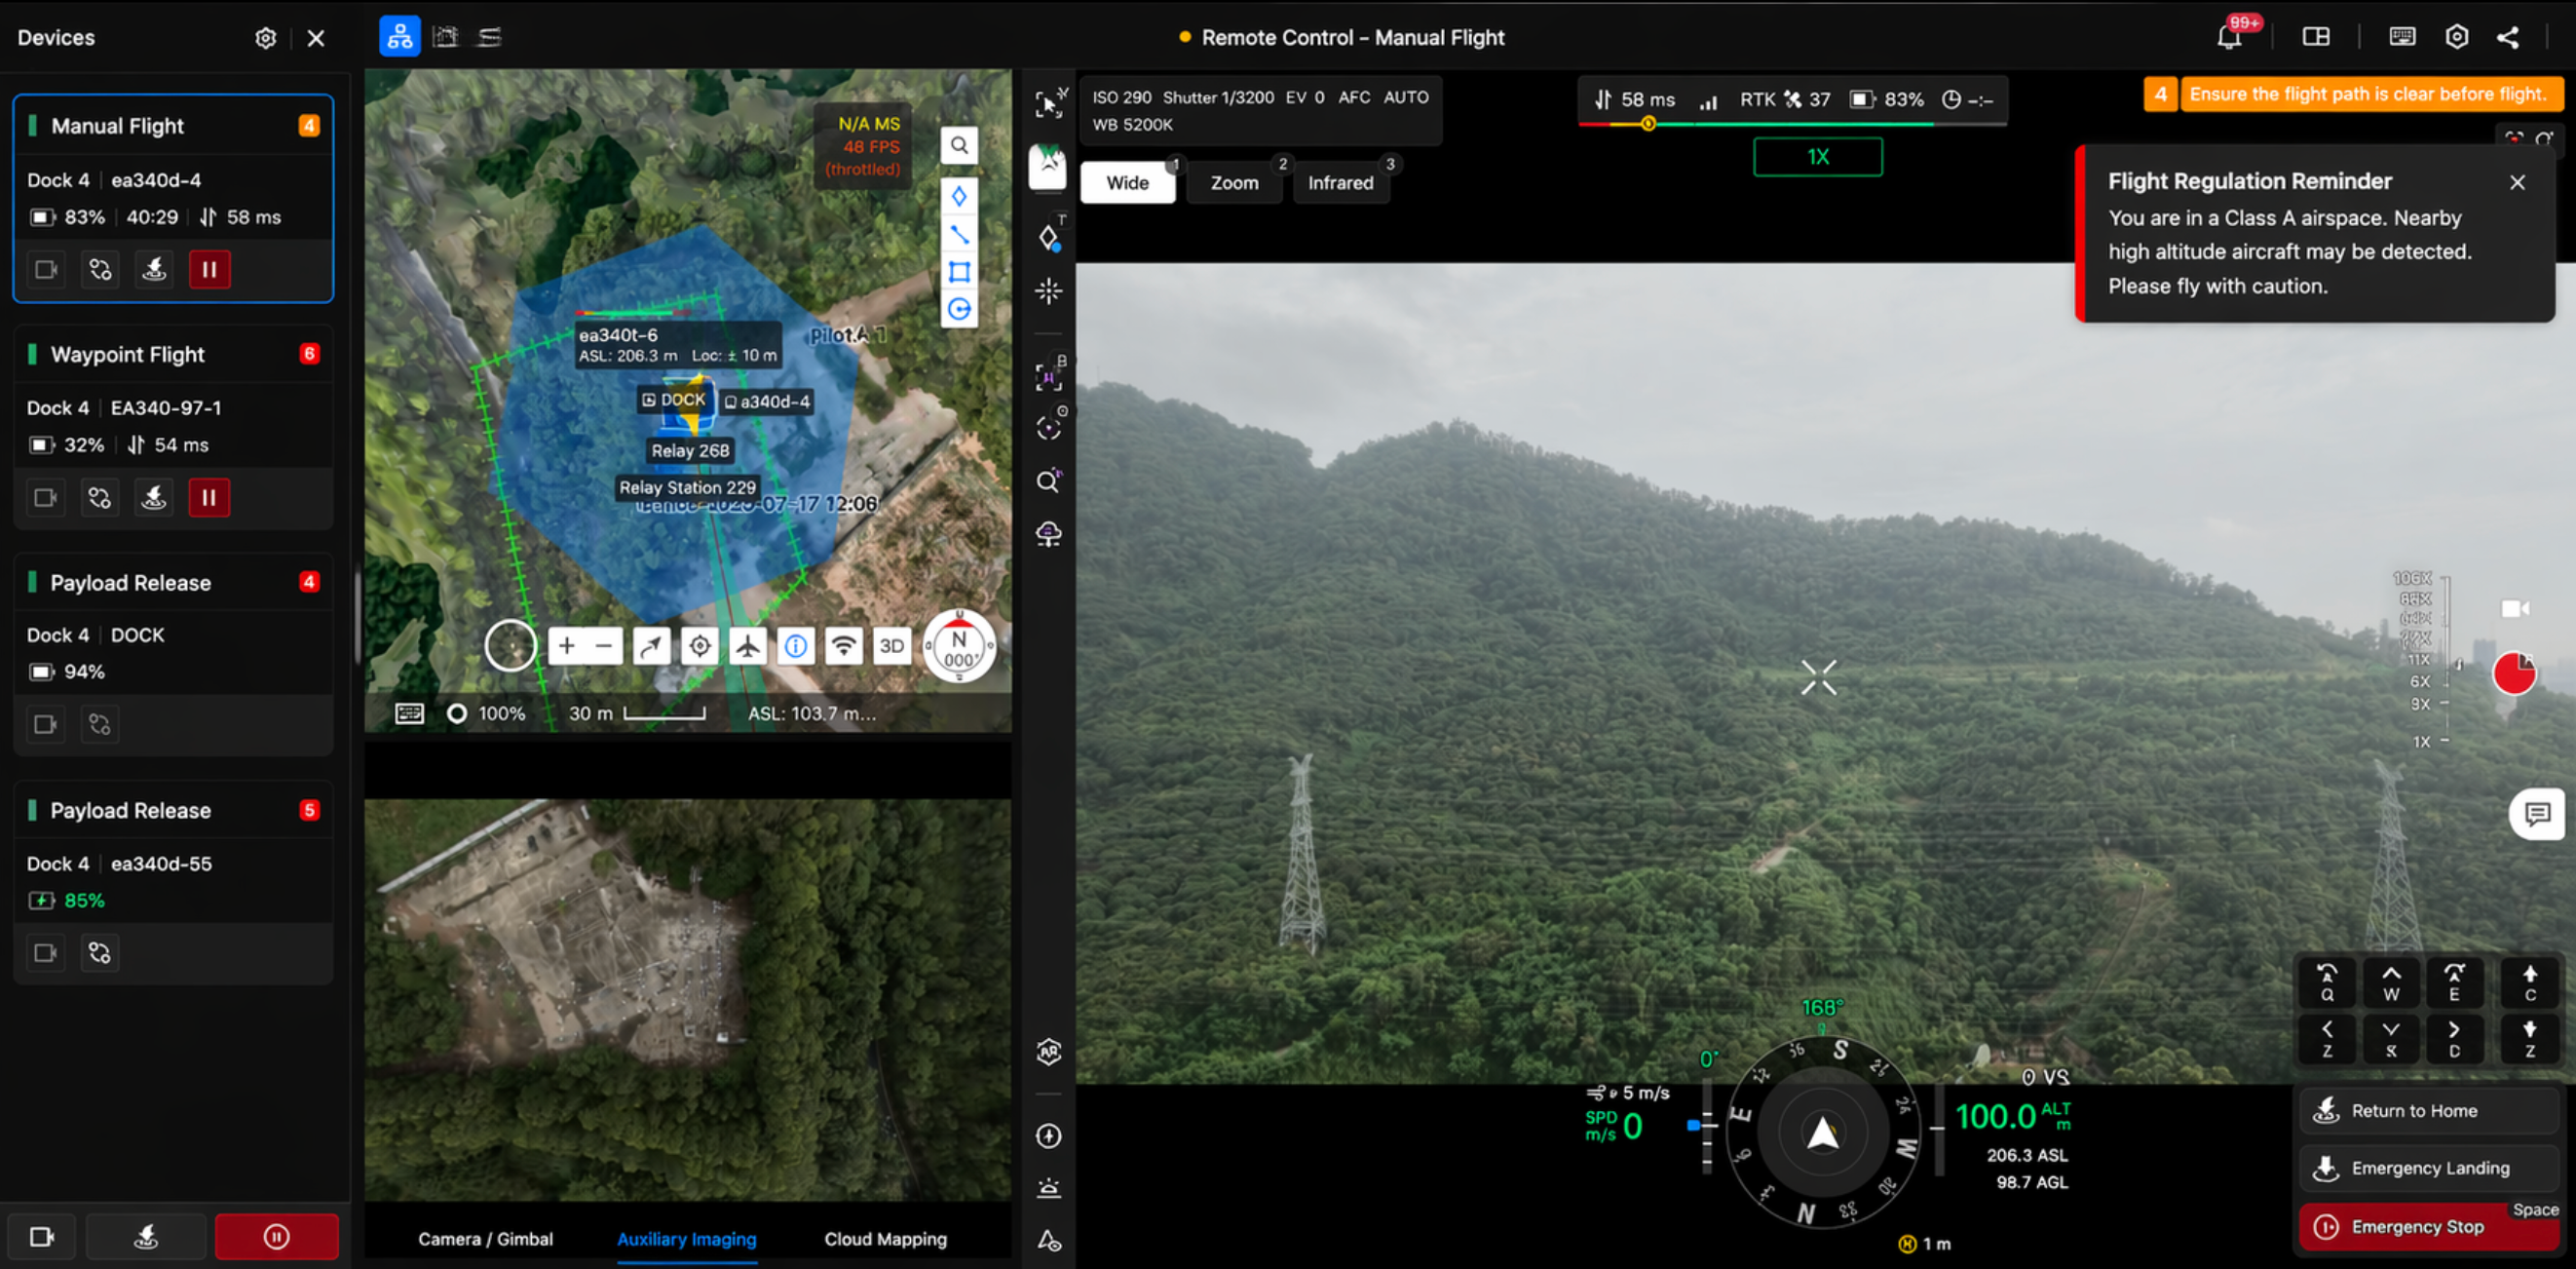
(2) 事前スワップ:「事前スワップ」をクリックすると、リザーブ機が事前に離陸し、空中タスクポイントに到達し、デバイス切り替えを完了します。
(3) タスクの一時停止:「タスクの一時停止」をクリックすると、任意の機体を自由に制御できます(RTH中または着陸プロセス中を除く)。
(4) タスクの再開:タスクを再開すると、システムは観測対象と空中タスクポイントの位置に基づいてタスクを再開します。プライマリ機がタスク中断中に移動した場合、システムはタスクを再開する前に、プライマリ機の新しい位置に基づいて空中タスクポイントを再計算します。
(5) タスクの完了:タスクが完了すると、プライマリ機とリザーブ機は互いに独立して動作します。両方の機体がまだ空中でタスクを実行している場合、自動的にホームに戻ります。
- 切り替えプロセス中に、離陸失敗やバッテリー残量不足などの理由によりリザーブ機が空中タスクポイントに到達できない場合、自動スワップタスクは一時停止されます。