
자동 교체
자동 교체 임무는 두 개의 Dock에서 기체를 자동으로 스케줄링하여 지정된 피사체를 중단 없이 관찰하도록 지원합니다.
- DJI Dock 3만 자동 교체 기능을 지원합니다.
전제 조건 및 체크리스트
주 기체는 성공적으로 이륙하여 안전 이착륙 영역 밖으로 비행했으며 현재 수동 비행 모드에 있습니다.
주 기체가 호버링 중이며 관찰할 피사체 또는 영역이 확인되었습니다.
임무 구성 프로세스
- 버추얼 콕핏에서 자동 교체 임무를 생성합니다.
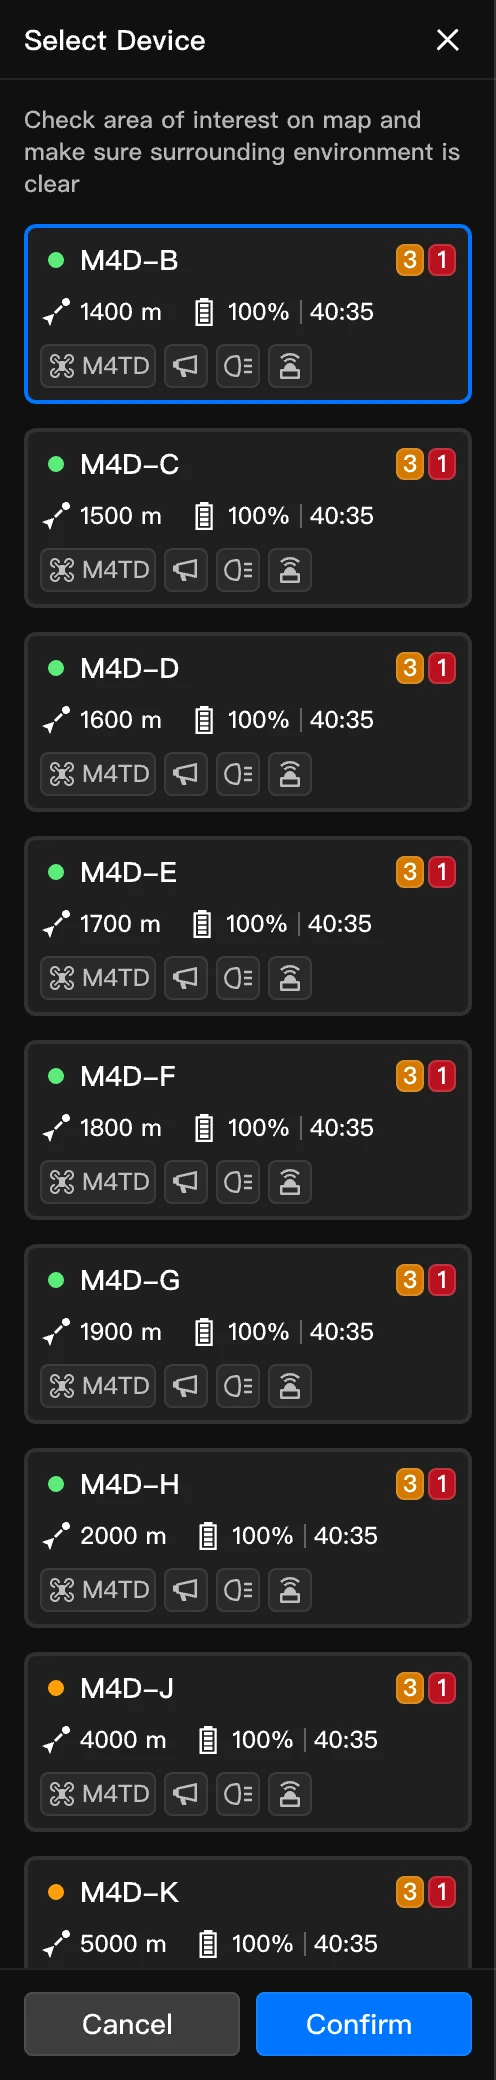
- 권장 기기 목록에서 예비 기체를 선택합니다. 항공 임무 지점에서 5km 이내에 있는 Dock만 선택할 수 있습니다.
- 임무 매개변수를 설정합니다.
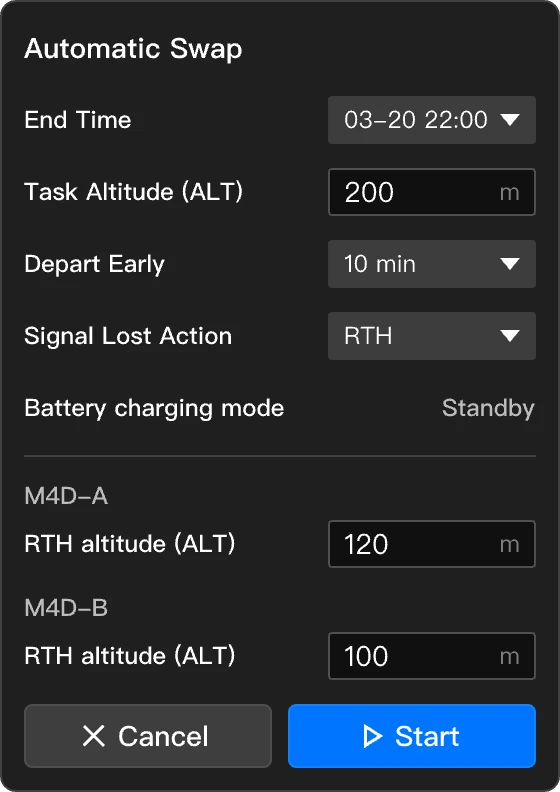
| 매개변수 | 범위 | 설명 |
| 종료 시간 | 임무 시작 후 1~12시간 | 임무의 최대 지속 시간을 나타냅니다. 임무 마감 시간에 도달하면 임무가 자동으로 종료됩니다. |
| 조기 출발 | 0~30분 | 10분 일찍 출발하는 것이 좋습니다. 환경 복잡성(예: 풍속, 장애물)에 따라 조정하고, 복잡한 환경에서는 출발 시간을 더 일찍 설정하십시오. |
| 배터리 충전 모드 | 시스템은 기본적으로 배터리 대기 모드로 설정됩니다. | 자동 교체 임무 중, 기체는 효율적인 작동을 위해 배터리를 90%까지 자동으로 충전합니다. |
임무 수행 및 관리
임무 시작 후, 시스템은 관찰된 피사체, 주 기체, 예비 기체의 위치를 기반으로 두 개의 항공 임무 지점을 자동으로 계산합니다. 자동 교체 임무 중, 기체는 관심 영역을 관찰하기 위해 항공 임무 지점에 순서대로 도달하도록 자동으로 스케줄링됩니다.
- 예비 기체의 항공 임무 지점은 주 기체로부터 50미터 반경 내에 정의됩니다. 임무의 안전을 보장하기 위해 이 영역이 비교적 개방되어 있는지 확인하십시오.
- 임무 완료 후, 예비 기체는 임무 생성 시 주 기체가 향하고 있던 목표 위치를 향해 방향을 잡고, 주 기체의 줌 레벨과 일치하도록 줌 레벨을 조정합니다.
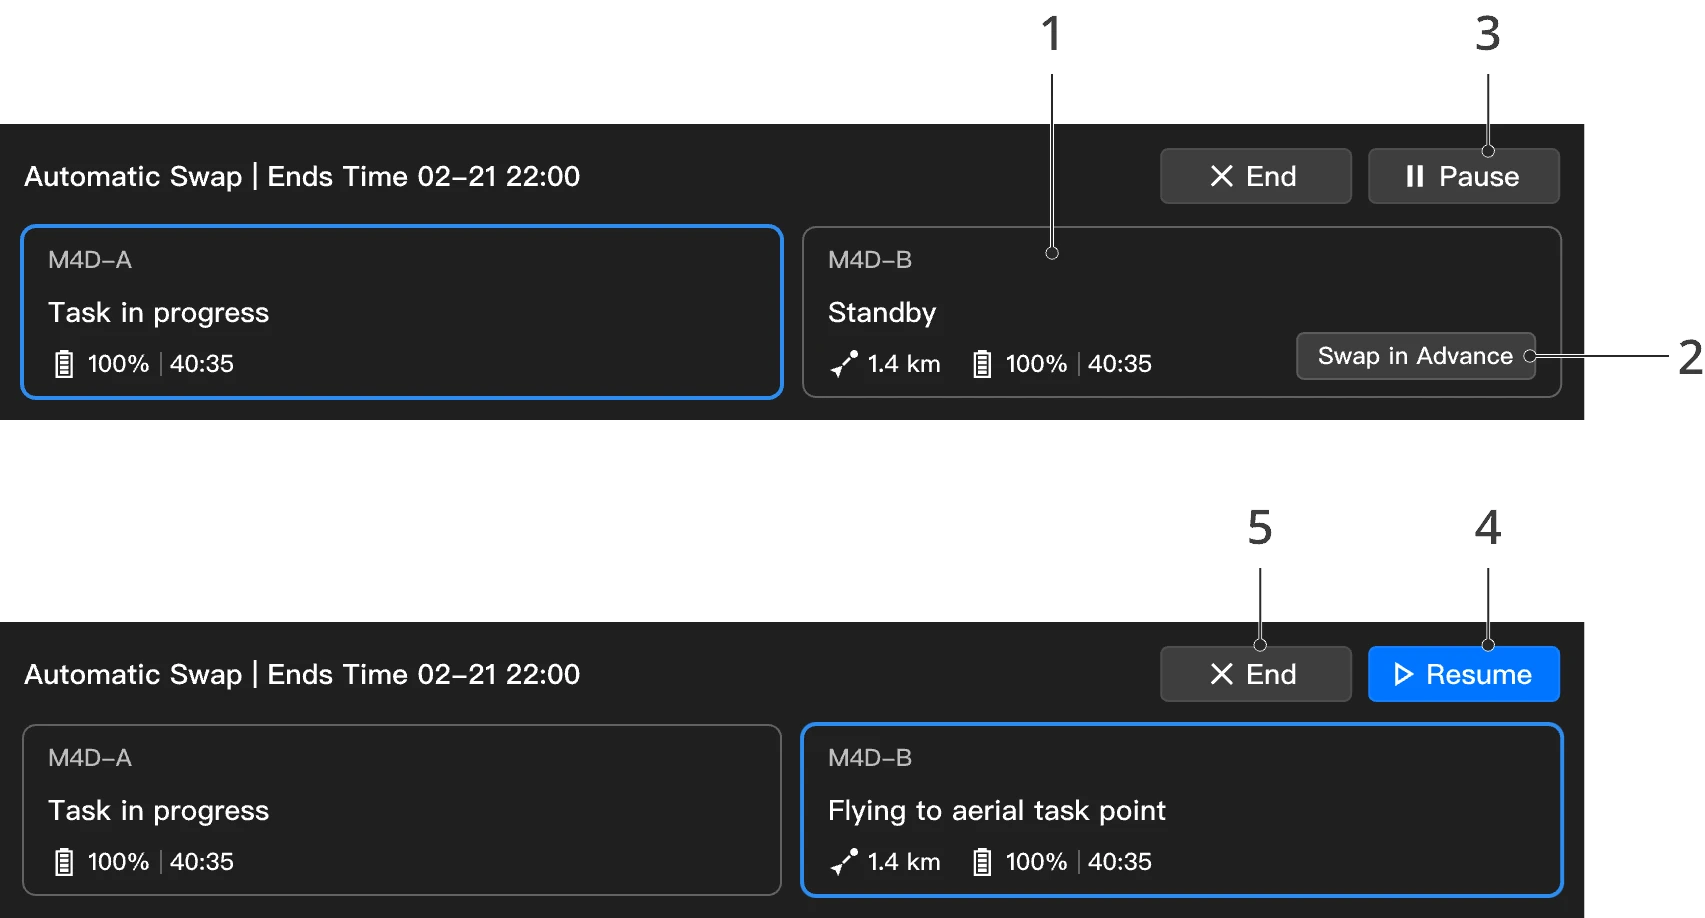
(1) 라이브 스트림 기기 및 페이로드 제어 전환
- 버추얼 콕핏으로 이동하면, 사용자는 기본적으로 주 기체의 비행 및 페이로드 제어 권한을 갖게 됩니다.
- 기기 카드에서 클릭하여 예비 기체의 동영상 전송을 확인하고 해당 작업을 수행합니다.
- 자동 교체 임무 중에는 짐벌만 수동으로 제어할 수 있습니다. 다른 작업은 일시 중지하거나 임무 후에 수행해야 합니다.
다중 기체 릴레이(플릿 스케줄링)
플릿 스케줄링 시나리오에서는 여러 도크의 기체가 동시에 릴레이 작업을 시작할 수 있습니다. 각 기체의 릴레이 관계는 독립적으로 관리되며, 작업 관리 패널에서 각 릴레이 작업의 상태와 진행 상황을 개별적으로 확인할 수 있습니다.
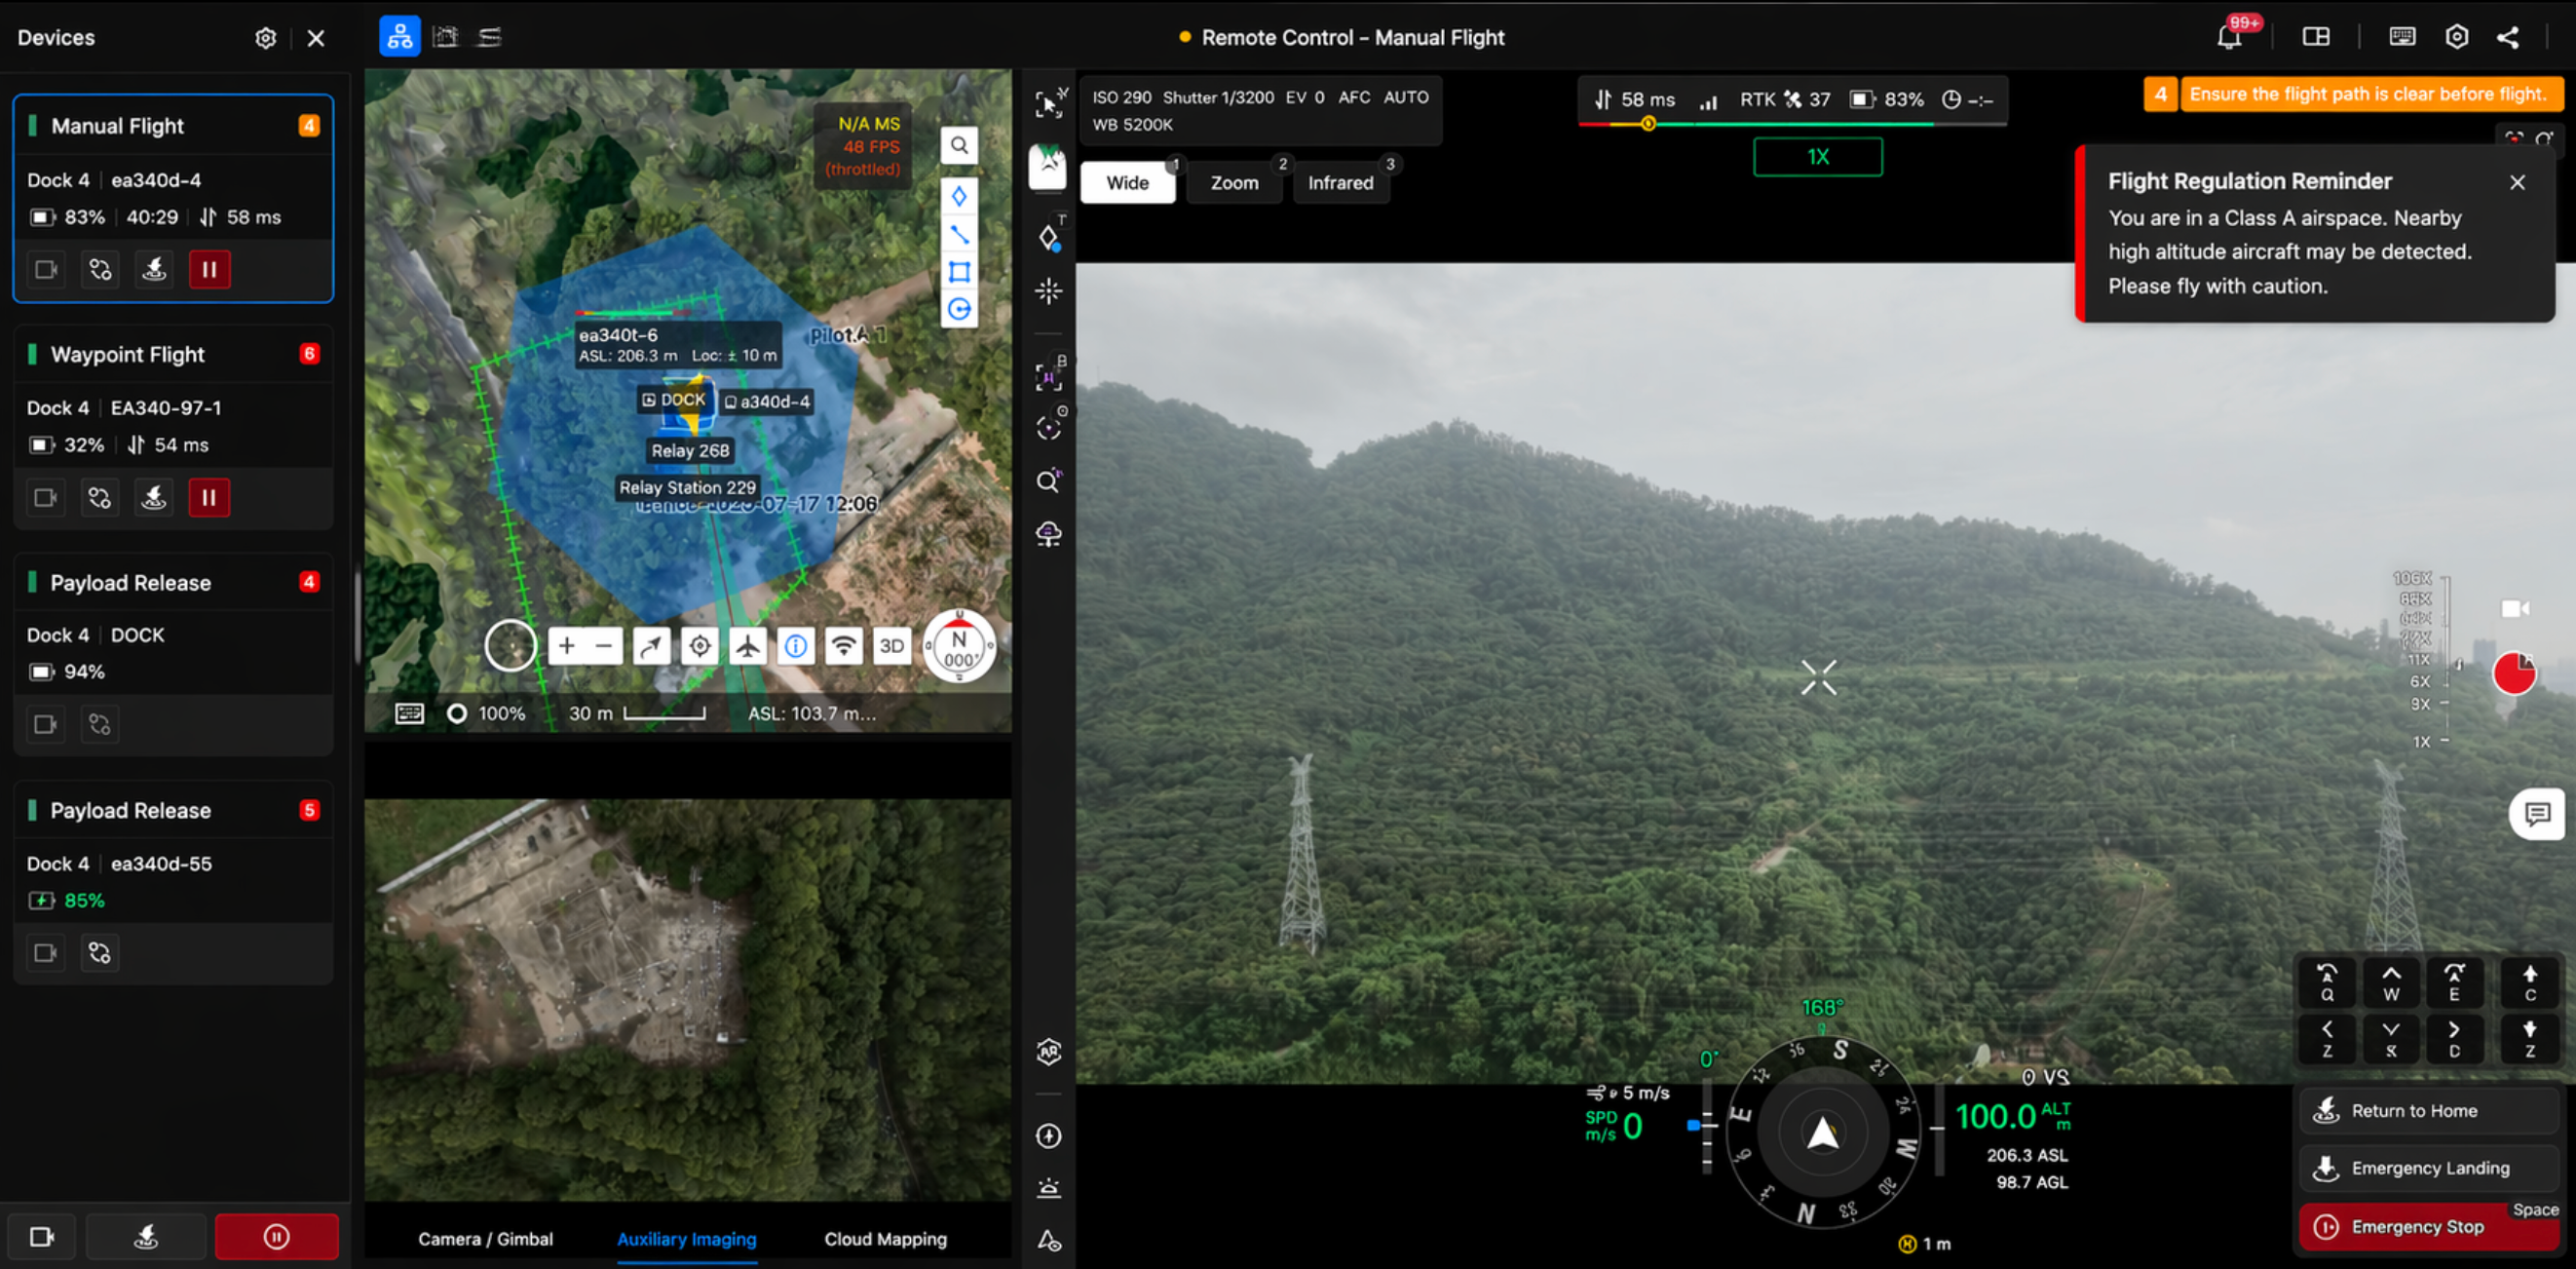
(2) 사전 스왑: ‘사전 스왑’을 클릭하면 예비 기체가 미리 이륙하여 항공 임무 지점에 도달하고 기기 스왑을 완료할 수 있습니다.
(3) 임무 일시 중지: ‘임무 일시 중지’를 클릭하면 어떤 기체든 자유롭게 제어할 수 있습니다(RTH 또는 착륙 과정 중에는 제외).
(4) 임무 재개: 임무를 재개할 때, 시스템은 관찰된 피사체와 항공 임무 지점의 위치를 기반으로 임무를 재개합니다. 주 기체가 임무 일시 중지 중에 움직이면, 시스템은 임무를 재개하기 전에 주 기체의 새로운 위치를 기반으로 항공 임무 지점을 다시 계산합니다.
(5) 임무 완료: 임무가 완료되면, 주 기체와 예비 기체는 서로 독립적으로 작동합니다. 두 기체 모두 여전히 공중에서 임무를 수행 중인 경우, 자동으로 홈으로 돌아갑니다.
- 교체 과정 중에 이륙 실패 또는 배터리 부족과 같은 이유로 예비 기체가 항공 임무 지점에 도달할 수 없는 경우, 자동 교체 임무는 일시 중지됩니다.