
매핑
매핑 소개
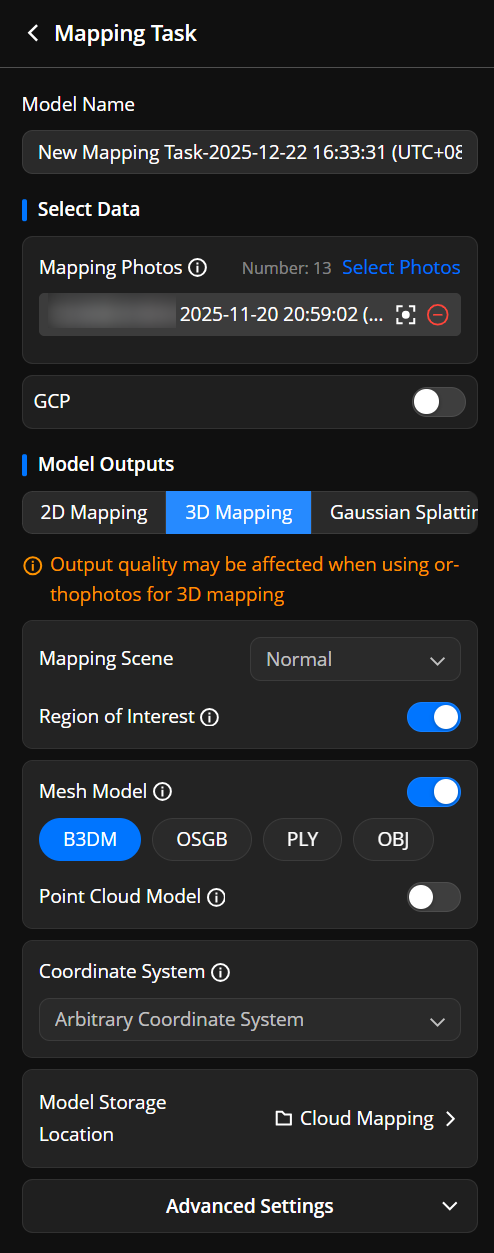
모델 라이브러리에 들어가서 "매핑 시작"을 클릭하세요.
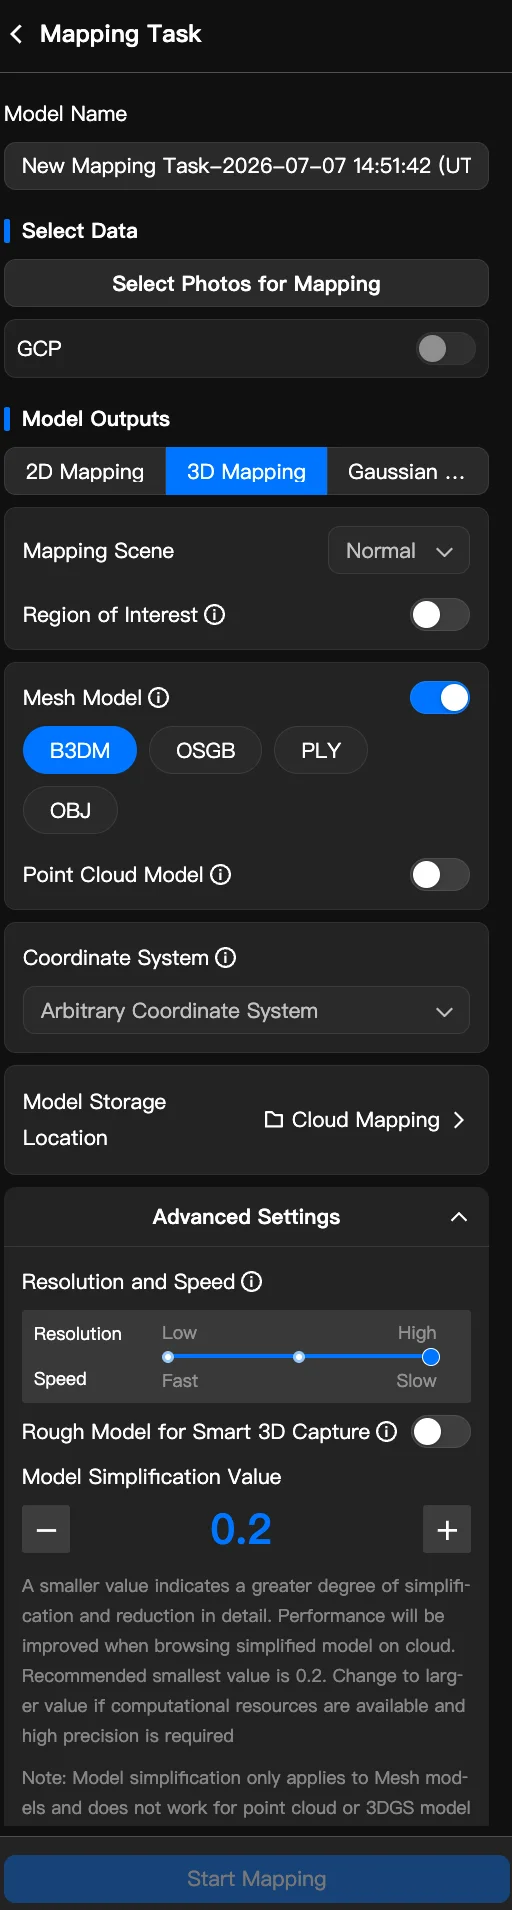
모델 이름: 모델 이름을 편집할 수 있습니다.
사진 매핑: 사진 선택을 클릭하고 "기체에서 촬영한 파일" 또는 "미디어 파일 라이브러리의 파일"에서 매핑 사진을 선택합니다.
매핑 유형: 선택 사항 "2D", "3D" 또는 "가우시안 스플래팅".
매핑 장면: 사용자는 3D 모델을 생성하기 전에 일반 및 원형 중에서 선택할 수 있습니다. 매핑을 위한 사진이 기하학적 경로나 특정 지역을 중심으로 원형을 이루는 경로를 통해 수집된 경우 원형을 선택하는 것이 좋습니다.
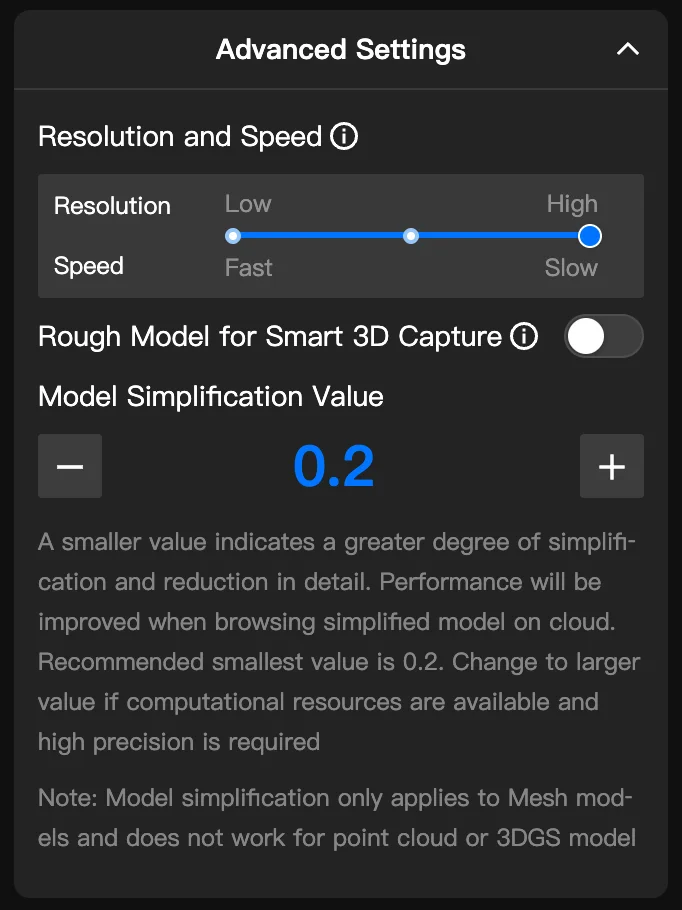
해상도와 속도: (「고급 설정」 패널) 매핑 속도를 높이려면 모델 해상도를 낮출 수 있습니다. 모델 해상도와 매핑 속도는 반비례합니다.
속도와 해상도의 참고 효과는 다음과 같으며, 627장의 사진을 매핑 예로 사용합니다:
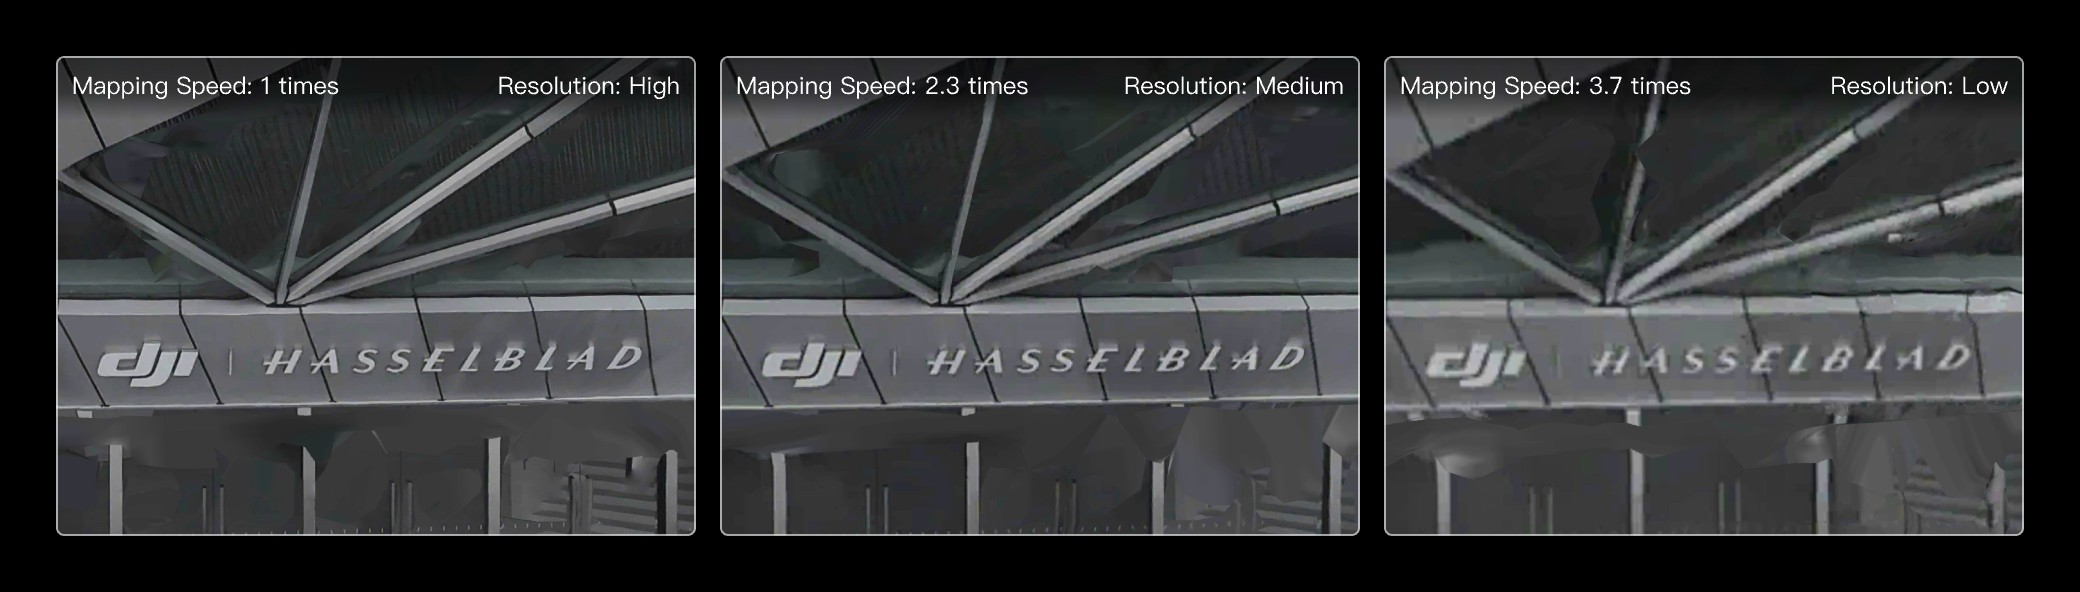
- 알림: 매핑 효과 및 속도는 참고용입니다.
- 관심 지역: 활성화되면, 관심 지역 내의 사진만 매핑에 사용되어 효율성을 높입니다.
- 하나의 관심 지역 설정이 지원됩니다.
- 클라우드에서 계획된 비행 임무의 경우, 관심 지역은 자동으로 매핑 영역으로 설정됩니다. 매핑 임무를 위한 사진을 단일 비행으로 수집할 수 없는 경우, 모델 가장자리에 흐릿함이 발생할 수 있습니다. 관심 지역을 매핑 영역 내에 있도록 줄이는 것이 좋습니다.
모델 출력: 사용자는 3D 모델을 생성하기 전에 최소 하나 이상의 출력 형식을 선택해야 합니다. 스마트 3D 캡처 경로 계획에 모델을 사용하려면, 사용자는 스마트 3D 캡처용 거친 모델을 활성화해야 합니다.
좌표계: 사용자는 알려진 좌표계 및 임의 좌표계에서 선택할 수 있습니다. 특별한 요구 사항이 없는 경우, 기본 선택을 사용하는 것이 좋습니다.
모델 단순화 값: 매핑 효율성을 높이고 더 나은 브라우징 경험을 위해 모델 단순화 값을 0.2로 설정하는 것이 좋습니다.
확인을 딸깍하여 매핑 임무를 시작합니다.
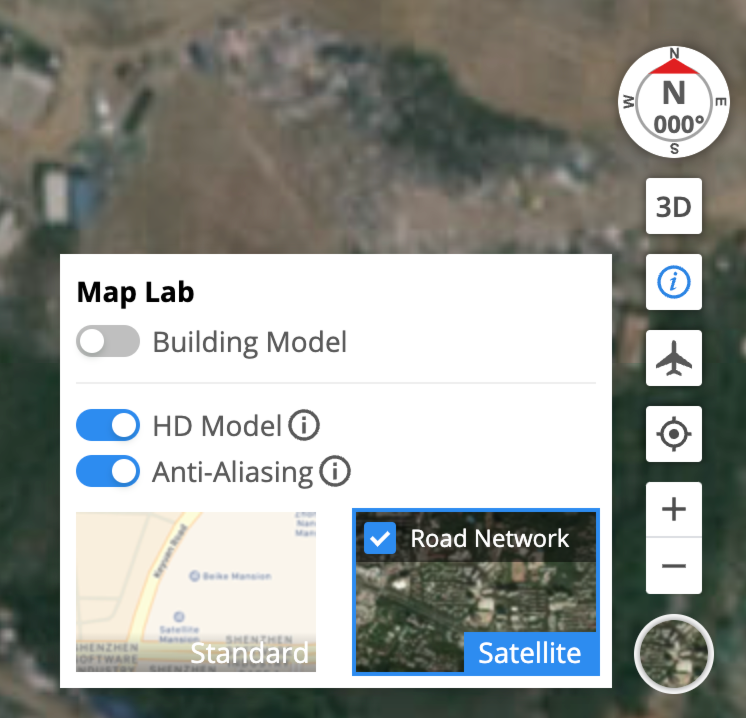
- 컴퓨터 성능이 좋거나 높은 정밀도가 필요한 경우 사용자는 더 큰 모델 단순화 값으로 변경할 수 있습니다. 사용자는 웹 페이지의 오른쪽 하단에서 HD 모델을 활성화하여 모델 세부 정보를 향상시킬 수도 있습니다.
- 필요한 매핑 시간은 매핑 유형과 사진 수에 따라 달라집니다.
매핑에 그라운드 컨트롤 포인트 사용
더 정확한 모델 재구성을 위해 그라운드 컨트롤 포인트(GCP)를 사용할 수 있습니다. 매핑 작업용 사진을 선택한 후 GCP 기능을 활성화하십시오.
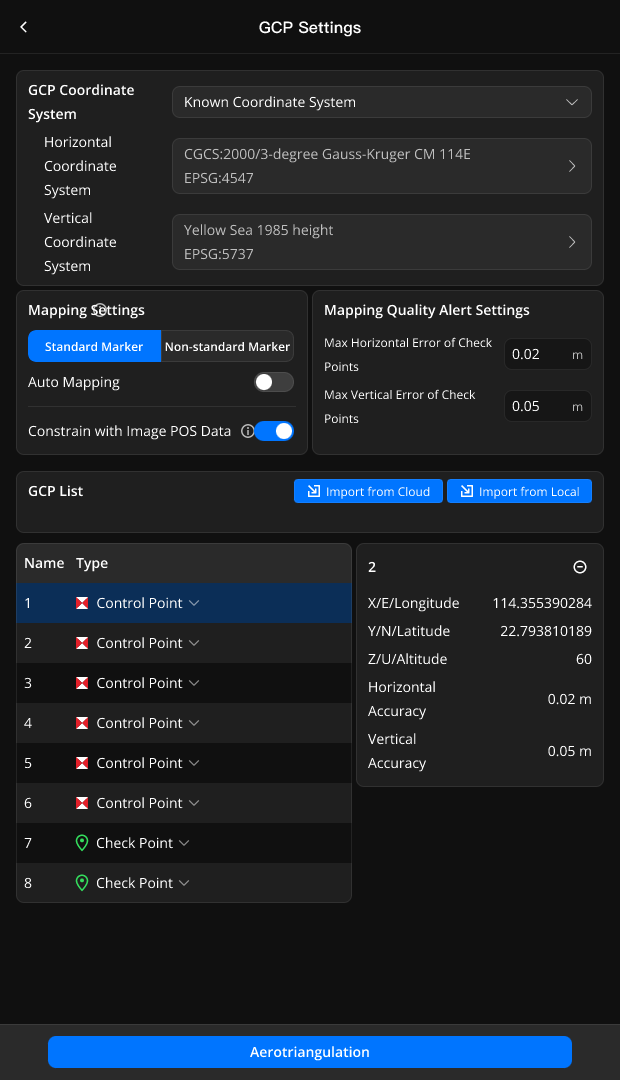
GCP 설정
좌표계 및 데이터
- GCP 좌표계: 표준 EPSG 코드를 사용하여 수평 및 수직 좌표계를 선택합니다.
- 이미지 POS 데이터: 활성화하면 이미지의 위치 데이터를 사용할 수 있습니다. 이를 통해 재구성 정확도를 높이고 필요한 제어 포인트 수를 줄일 수 있습니다.
마커 유형
매핑 영역에서 사용할 물리적 마커 유형을 선택하십시오.
- 표준 마커: 빨간색과 흰색 패턴의 마커입니다.
- 비표준 마커: 다른 마커 스타일을 사용하려면 이 옵션을 선택합니다.
표준 마커 배치 크기 권장 사항: 지상 비행 고도 150m에서는 최소 114cm 크기의 마커를 권장합니다. 비행 고도 100m에서는 76cm 크기의 마커를 권장합니다. 비행 고도 65m에서는 50cm 크기의 마커를 권장합니다.

자동 매핑
- 자동 마킹은 표준 마커에서만 사용할 수 있습니다.
- 활성화하면 소프트웨어가 항공 삼각 측량 단계 후 표시를 자동으로 추가합니다. 마킹이 완료되면, 자동으로 항공 삼각 측량 최적화와 최종 모델 매핑이 진행됩니다.
- 필요한 최소 제어 포인트 개수를 설정할 수 있습니다. 소프트웨어가 찾은 제어 포인트 수가 이 임계값보다 적으면, 자동화 프로세스가 일시 중지되어 수동으로 개입할 수 있습니다. 모델 라이브러리에서 자동으로 추가된 표시를 검토하고 편집할 수도 있습니다. 재투영 오류 및 3D 포인트 오류와 같은 값을 확인하여 마커의 오식별 또는 의도적인 이동과 같은 문제를 식별하고 수정하십시오.
매핑 품질 경고
확인 포인트에 허용 가능한 최대 오류 임계값을 설정하십시오. 최종 모델의 확인 포인트 오류가 이 값을 초과하면, 모델의 정확도가 요구 사항을 충족하지 못할 수 있음을 알리는 경고가 시스템에 표시됩니다. 이로써 모델의 잠재적인 데이터 정확도 문제를 파악할 수 있습니다.
GCP 가져오기 및 구성
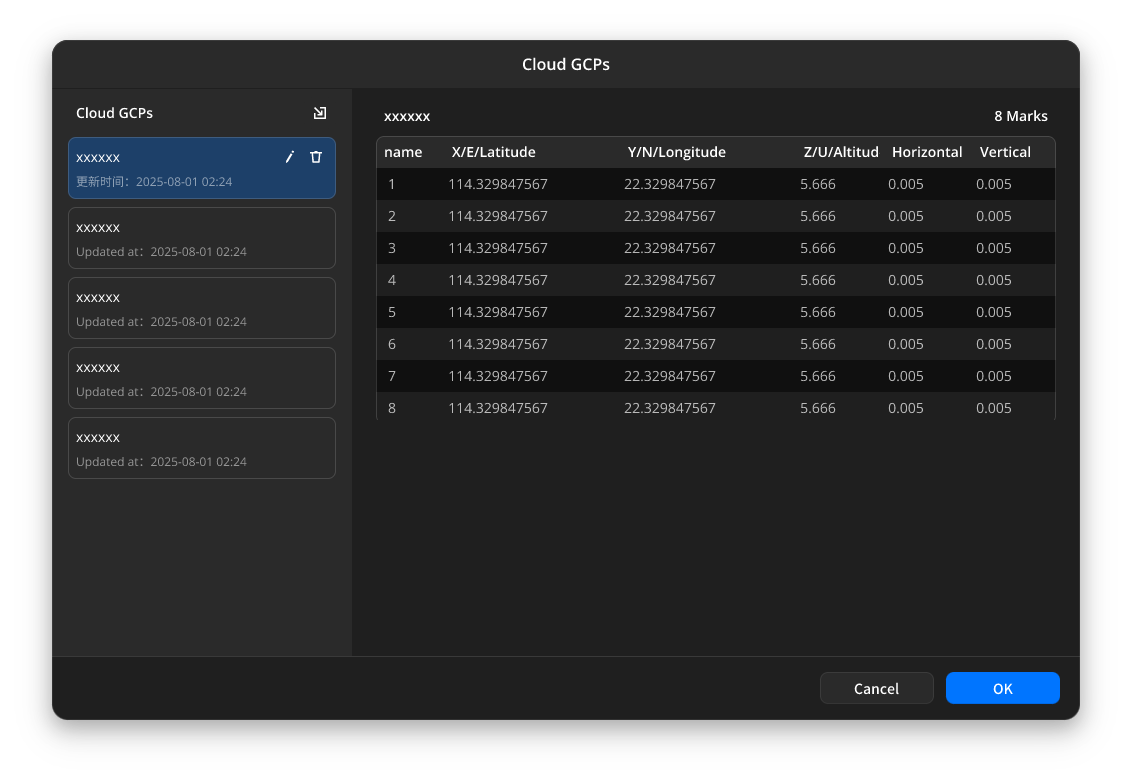
- 로컬 CSV 또는 TXT 파일에서 GCP를 가져올 수 있습니다. 가져온 후에는 GCP 파일이 자동으로 FlightHub 클라우드에 저장되어, 향후 프로젝트에서도 사용할 수 있습니다.
- 저장된 GCP는 모델 라이브러리에서 관리할 수 있습니다.
- 가져온 후에는 제어 포인트 또는 확인 포인트를 설정해야 합니다. 최상의 결과를 얻으려면, 지도에 표시된 것처럼 GCP가 영역 전체에 최대한 고르게 분포되도록 하십시오.
- 참고: 지도에 표시된 GCP 위치는 오로지 해당 EPSG 좌표를 기준으로 표시된 것입니다. 약간의 오차가 있을 수 있습니다.
온프레미스 버전 유의 사항
FlightHub 2 On-premises 버전의 모델 재구성 기능은 Terra 서비스와 컴퓨팅 서버를 별도로 배포해야 합니다. 공식 웹사이트를 방문하거나 공인 대리점에 문의하여 평가판을 요청할 수 있습니다.
알림: 한 번에 하나의 재구성 임무만 시작할 수 있으며, 각 임무는 2,000장 이하의 사진으로 제한됩니다.
빠른 매핑
FlightHub 2 온프레미스 버전에서는 썸네일이 수집된 사진에 대해 빠른 매핑 기능을 활성화할 수 있습니다. 임무를 배포할 때 빠른 매핑 기능을 활성화해야 썸네일 수집이 가능하며 반환되는 미디어 파일에 썸네일이 포함됩니다.
유의 사항: 단일 매핑 임무에 대해 빠른 매핑을 선택하면 매핑에 원본 이미지를 사용하지 않습니다.
매핑에 그라운드 컨트롤 포인트 사용
현재 GCP 매핑은 지원되지 않습니다.