
단일 Dock 계획
프로젝트 멤버는  을 클릭하여 임무 계획 라이브러리에 진입하여 임무 계획을 볼 수 있으며, 관리자는 단일 도크 임무를 생성하고 관리할 수 있습니다.
계획 생성
계획 생성을 클릭하여 계획 생성 페이지로 이동합니다.
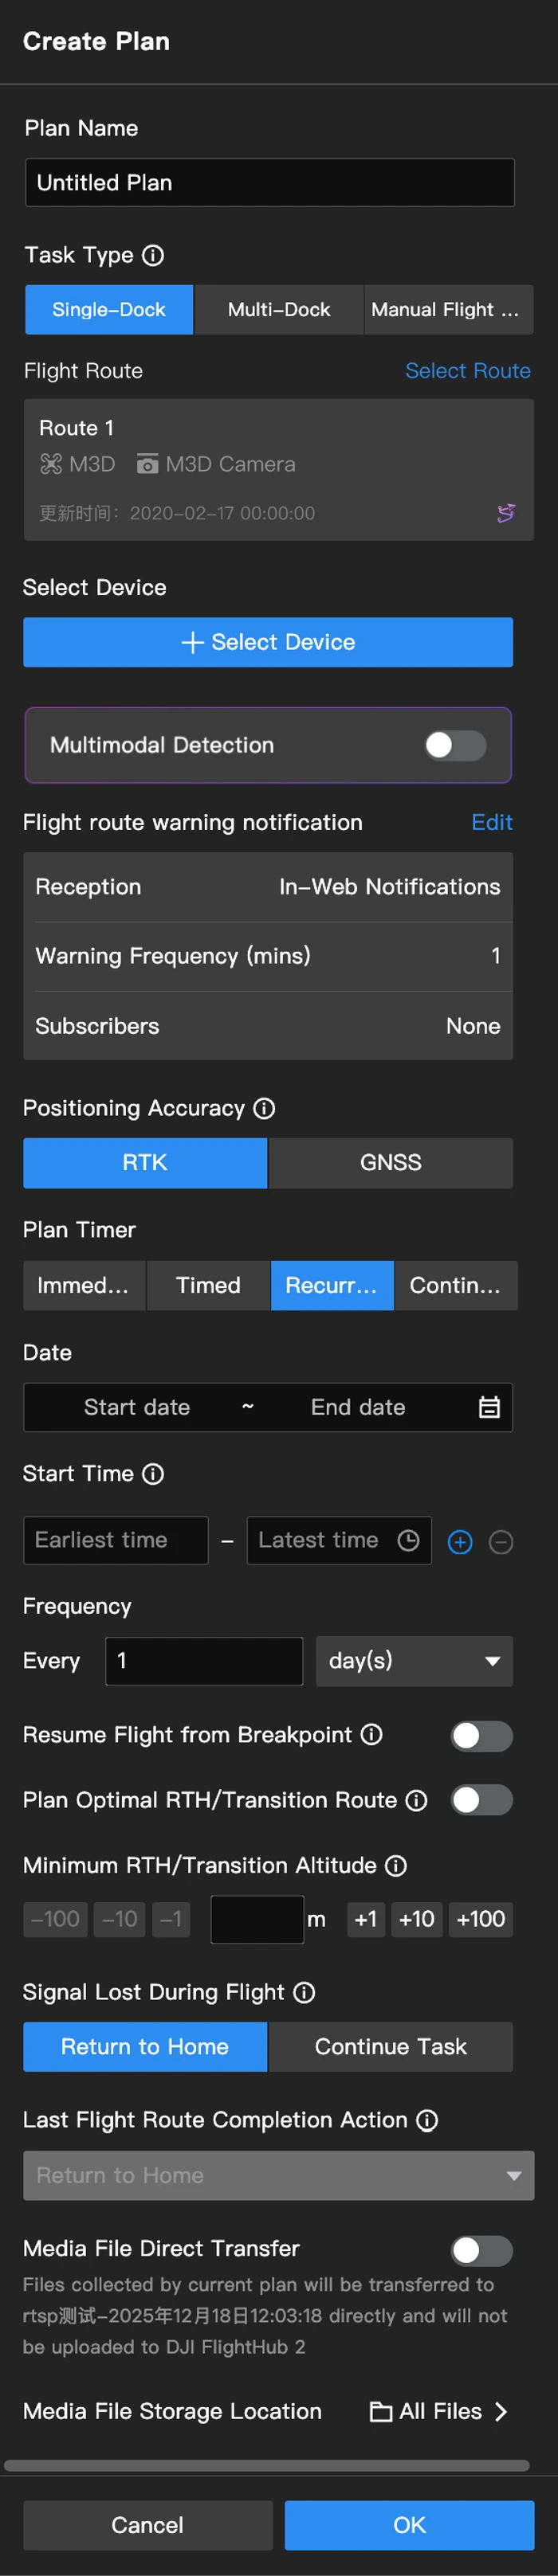
1. 계획 이름
계획 이름을 입력합니다(50자 이내).
2. 임무 유형
단일 도크를 선택합니다.
3. 비행경로
도크의 기체 유형이 지원하는 비행 경로를 선택합니다. 선택하면 비행 경로 사본이 자동으로 생성됩니다.
- 계획이 생성된 후에는 사본을 수정할 수 없으며, 계획이 삭제되면 사본도 삭제됩니다.
- 비행 경로 라이브러리에서 비행 경로를 수정해도 비행 경로 사본에는 영향을 미치지 않습니다. 사용자는 수정된 비행 임무를 수행하려면 새 계획을 생성해야 합니다.
4. 기기 선택
도크만 선택할 수 있습니다.
5. 멀티모달 인식 구성
멀티모달 인식 구성을 활성화할 수 있습니다.
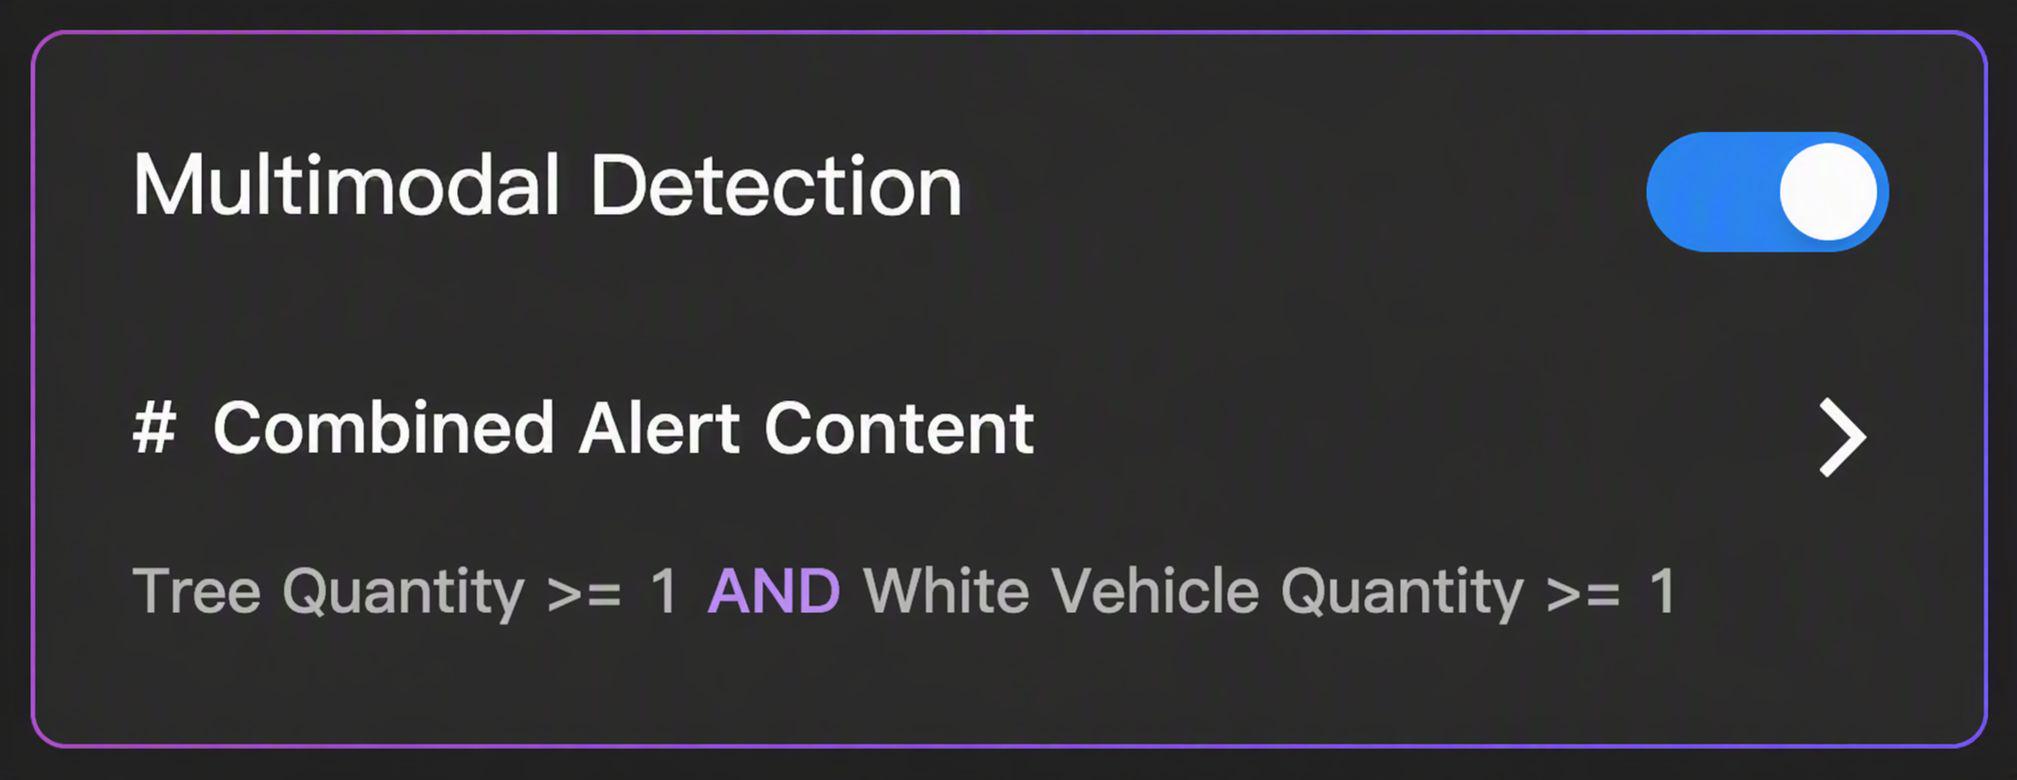
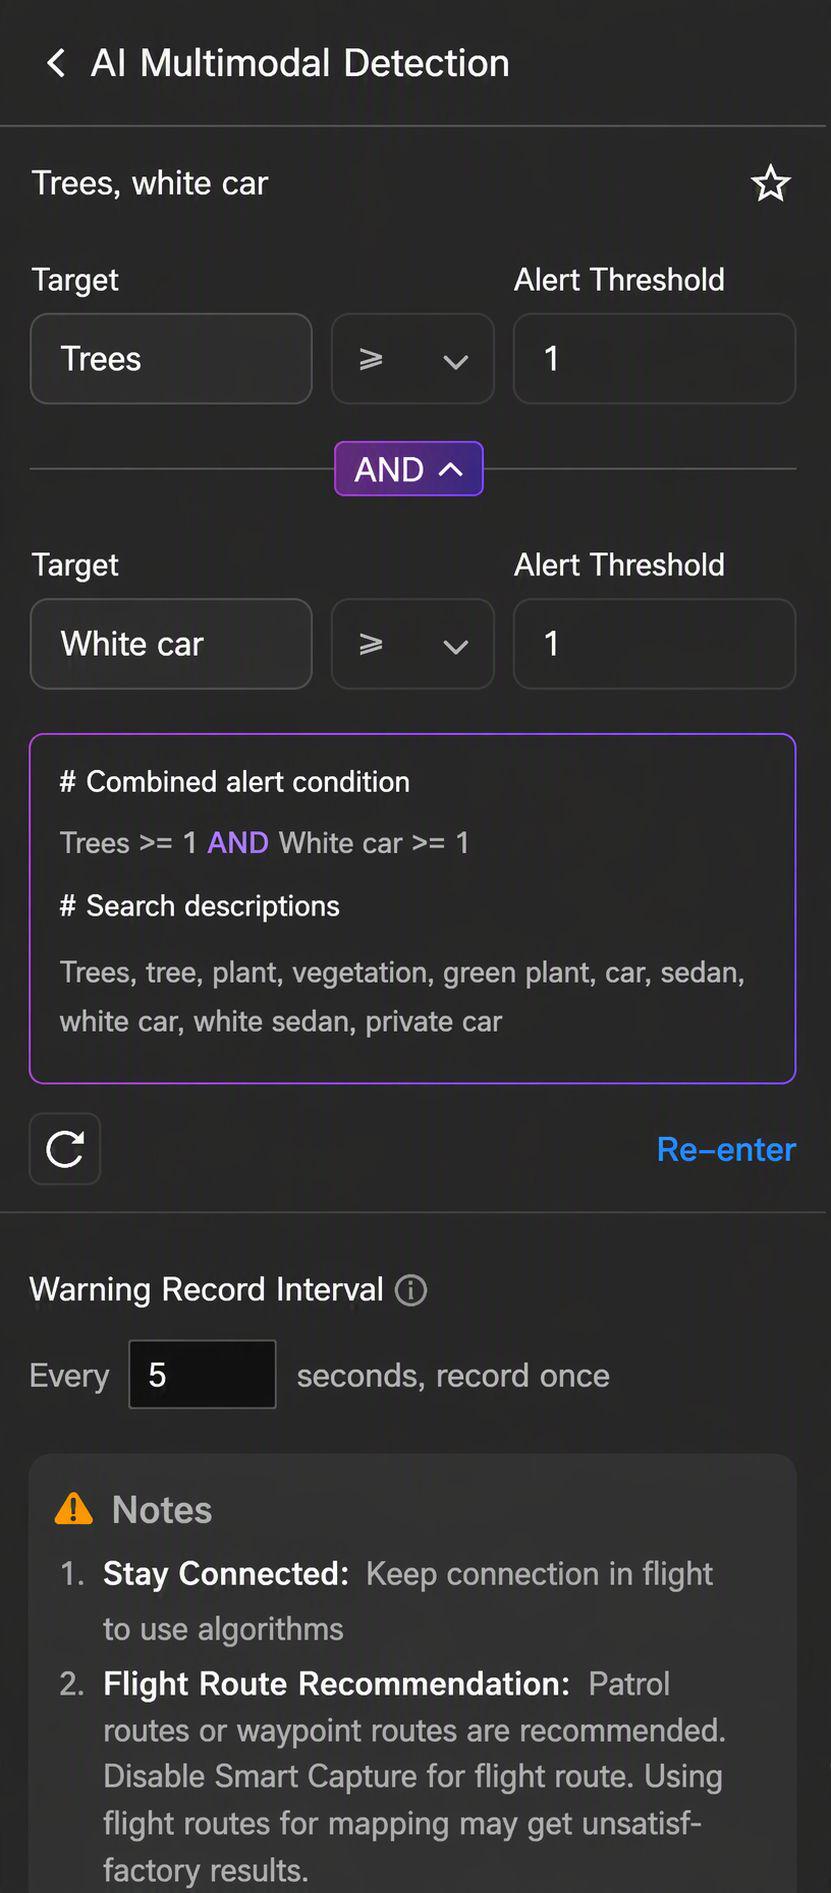
멀티모달 검색 대상을 구성할 수 있습니다. 검색 내용을 입력하면 AI 모델이 입력 의도를 분석하고 요약된 알림 대상 태그를 출력합니다(최대 10개 태그). 각 태그의 알림 임계값 설정(1–128) 및 다중 대상 조합 검색도 지원됩니다. 태그는 생성 후 편집하거나 수정할 수 없습니다.
AI 모델 인식 간격도 설정할 수 있습니다. 최소 간격은 2s입니다.
6. AI 경로 경고 알림
참고: DJI Dock 3 및 DJI Dock 4만 이 기능을 지원합니다.
AI 경로를 선택한 후, 사용자는 임무 중 경고 조건이 충족될 때 경고 알림의 수신 방법, 빈도 및 구독자를 구성해야 합니다.
- 수신: 웹, SMS 또는 이메일 알림을 선택할 수 있습니다. 조직에서 웹훅 URL을 구성한 경우, 예약된 웹훅으로 경고 메시지를 푸시하도록 선택할 수도 있습니다.
- 경고 빈도: 인웹 및 웹훅 알림의 경고 빈도가 0으로 설정된 경우, 경고 조건이 충족되는 즉시 알림이 푸시됩니다. 다른 모든 수신 방법의 경우, 경고 빈도는 1분 이상으로 설정되어야 합니다.
- 구독자: 구독자는 인웹, SMS 및 이메일 알림에만 적용됩니다. 추가된 멤버는 사용자 센터 > 기본 정보에서 모바일 번호와 이메일 주소를 유지해야 합니다.
- 웹훅 URL: 경고가 발생하면 시스템은 구성된 웹훅 URL로 두 개의 알림을 푸시합니다. 첫 번째는 즉시 알림이며, 즉시 전송됩니다. 두 번째는 사진 생성 후 전송되며, 경고 발생 시 캡처된 사진을 포함합니다. 각 알림에는 다음 정보가 포함됩니다:
| Information | Description |
|---|---|
notify_type | 알림 유형을 식별합니다. 이 알림의 유형은 alert_notification입니다. |
title | 사용자가 사용자 지정한 알림 제목입니다. |
content | 사용자가 사용자 지정한 알림 내용입니다. |
dateTime | 알림이 발생한 시간입니다. |
location | 알림 발생 시 알림 대상의 위치입니다. 여러 알림 대상이 동시에 인식되는 경우 프레임의 중앙입니다. |
mediaUrl | 캡처된 미디어 파일의 URL입니다. 미디어 파일 직접 전송이 활성화된 경우 미디어 파일의 파일 이름입니다. |
flight_id | 알림이 발생한 비행의 식별자입니다. |
organization_uuid | 알림과 관련된 조직의 식별자입니다. |
project_uuid | 알림과 관련된 프로젝트의 식별자입니다. |
경고 빈도를 Y분으로 설정하면 Y분마다 하나의 경고만 푸시되며, 푸시되는 내용에는 해당 Y분 이내의 최신 경고 정보만 포함됩니다.
7. 포지셔닝 정확도
참고: DJI Dock 2, DJI Dock 3 및 DJI Dock 4에서 지원됩니다.
포지셔닝 정확도에는 고정밀 RTK와 GNSS가 포함됩니다.
- 고정밀 RTK: 이륙 후 기체는 임무를 수행하기 전에 공중에서 대기하며 RTK 데이터를 수렴합니다. 수렴 중에는 임무를 일시 중지할 수 없습니다. 높은 정밀도가 필요한 비행 임무에는 이 모드를 사용하는 것이 좋습니다.
- GNSS: 기체는 RTK 수렴을 기다리지 않고 직접 임무를 수행합니다. 비교적 낮은 정확도 요구 사항의 비행 임무에는 이 모드를 사용하는 것이 좋습니다.
권장 지상국 자동 연결을 활성화하면 포지셔닝 정확도를 선택할 필요가 없습니다.
8. 계획 타이머
계획 타이머는 즉시, 시간 지정, 반복 또는 연속으로 설정할 수 있습니다.
- 즉시: 즉시 임무가 생성된 후 기체는 즉시 비행 임무를 수행합니다.
- 시간 지정: 실행 날짜와 실행 시간대(가장 빠른 시작 시간 - 가장 늦은 시작 시간)를 설정합니다. 가장 빠른 시작 시간이 되면 시스템이 기기에 임무를 전달합니다. 시간대 내에 기기가 유휴 상태이면 임무가 즉시 수행됩니다. 가장 늦은 시작 시간 이후에도 기기가 사용 중이면 임무는 실패합니다.
- 반복: 실행 기간, 실행 시간대 및 반복 빈도를 설정합니다. 실행 시간대를 추가할 때마다 임무 실행이 하나씩 추가되며, 시스템은 시간대가 충돌하는지 확인합니다.
- 연속: 실행 날짜, 실행 시간, 임무 시작 배터리 잔량, 반복 빈도 및 규칙을 설정하면, 실행 시간이 되고 배터리 잔량이 설정값을 충족할 때 기체가 비행 임무를 수행합니다.
- 브레이크포인트에서 비행 재개에서 단일 시간대를 선택한 경우, 배터리 부족 등으로 임무가 중단되면 기체는 설정된 시간대 내에서 브레이크포인트부터 비행을 계속할 수 있습니다. 하지만 다음 시간대에는 임무가 처음부터 시작됩니다.
- 브레이크포인트에서 비행 재개에서 교차 시간대를 선택하면 브레이크포인트 위치가 자동으로 저장됩니다. 그런 다음 다음 시간대가 시작될 때 기체는 브레이크포인트부터 비행을 계속합니다.
9. 브레이크포인트에서 비행 재개
단일 비행으로 임무를 완료할 수 없는 경우 새 임무가 자동으로 생성되며, 기체는 완전히 충전된 후 브레이크포인트에서 비행을 재개하고 임무를 완료합니다.
참고: 브레이크포인트에서 재개되는 임무는 3일 이상 수행되지 않으면 자동으로 만료됩니다.
10. 최적 RTH/이동 경로 계획
최적 RTH/이동 경로 계획이 활성화되면, 기체는 RTH 또는 이동 중 환경(풍속 및 풍향, 장애물 등)에 따라 비행 고도와 속도를 지능적으로 조정하여 RTH 또는 이동을 더 효율적이고 에너지 절약적으로 만듭니다.
- 환경이 비전 시스템이 제대로 작동하기에 적합하거나 장애물 데이터가 활성화된 경우, 기체는 효율성을 개선하고 배터리 수명을 보존하기 위해 최적 경로를 자동으로 계획합니다.
- 환경이 비전 시스템이 제대로 작동하기에 적합하지 않고 장애물 데이터가 비활성화된 경우, 기체는 설정된 임무 고도와 RTH 고도를 기준으로 비행합니다. 장애물을 만나면 비행 고도를 높입니다.
- 최적화된 경로 계획을 위해 임무 영역 관리에서 장애물 데이터를 활성화하는 것이 좋습니다. 자세한 내용은 장애물 데이터를 참조하십시오.
- 비전 시스템이 제대로 작동하기에 환경이 적합하지 않거나 기체가 홈으로 복귀할 때 다른 문제가 발생하면, 기체는 센서 데이터를 기반으로 최적 경로를 계획할 수 없습니다. 장애물 데이터도 비활성화된 경우, 기체는 설정된 고도에 따라 비행할 수만 있으며 경로를 따라 장애물을 회피할 수 없습니다. 사용자는 기체가 홈으로 복귀하기 전에 적절한 RTH 고도를 설정해야 합니다.
- 최적 RTH 경로 계획이 비활성화되었지만 비전 시스템이 제대로 작동하기에 환경이 적합하거나 장애물 데이터가 활성화된 경우, 기체는 여전히 수평 또는 수직으로 비행하여 장애물을 회피할 수 있습니다.
- 최대 비행 고도가 현재 기체 고도보다 낮은 경우, 기체는 임무를 계속하기 전에 최대 비행 고도로 직접 하강합니다. 최대 고도가 현재 기체 고도보다 높은 경우, 기체가 최대 비행 고도에 도달하면 상승을 멈춥니다.

- 비전 센서가 감지하기 어려운 전선 및 전신주와 같은 장애물이 있는 경우, 사용자는 최적 경로 계획을 비활성화하고 설정된 임무 고도와 RTH 고도가 경로를 따라 있는 장애물 고도보다 높은지 확인해야 합니다.
11. RTH 고도 (도크 기준)
기체가 도크로 복귀할 때 도크를 기준으로 한 기체 고도입니다. RTH 고도는 실제 비행 조건, 주변 환경 및 GEO 정보를 기반으로 설정해야 합니다. 고도는 비행 구역 내 최고 지형 지점보다 높게 설정하고 최대 비행 고도보다 낮게 설정하는 것을 권장합니다.
- DJI Dock, DJI Dock 3 및 DJI Dock 4의 경우 RTH 고도 범위는 20 - 1500 m입니다.
- DJI Dock 2의 경우 RTH 고도 범위는 15 - 1500 m입니다.
12. 비행 중 신호 손실
기체가 도크에서 연결이 끊어지면 홈으로 복귀하거나 비행 임무를 계속 수행합니다.
13. 마지막 경로 완료 후 동작
계획 생성 시 완료 동작으로 홈으로 복귀만 지원됩니다.
14. 미디어 파일 직접 전송
활성화되면 현재 계획으로 수집된 미디어 파일이 타사 플랫폼으로 직접 전송됩니다.
계획 수행
사용자는 임무 시작 후 도크 패널에서 단일 도크 임무 계획의 상태를 확인할 수 있습니다. 기기 상태 창을 클릭하여 기기 세부 정보 및 라이브스트림을 확인합니다. 자세한 내용은 온라인 프로젝트 정보를 참조하십시오.
임무 관리
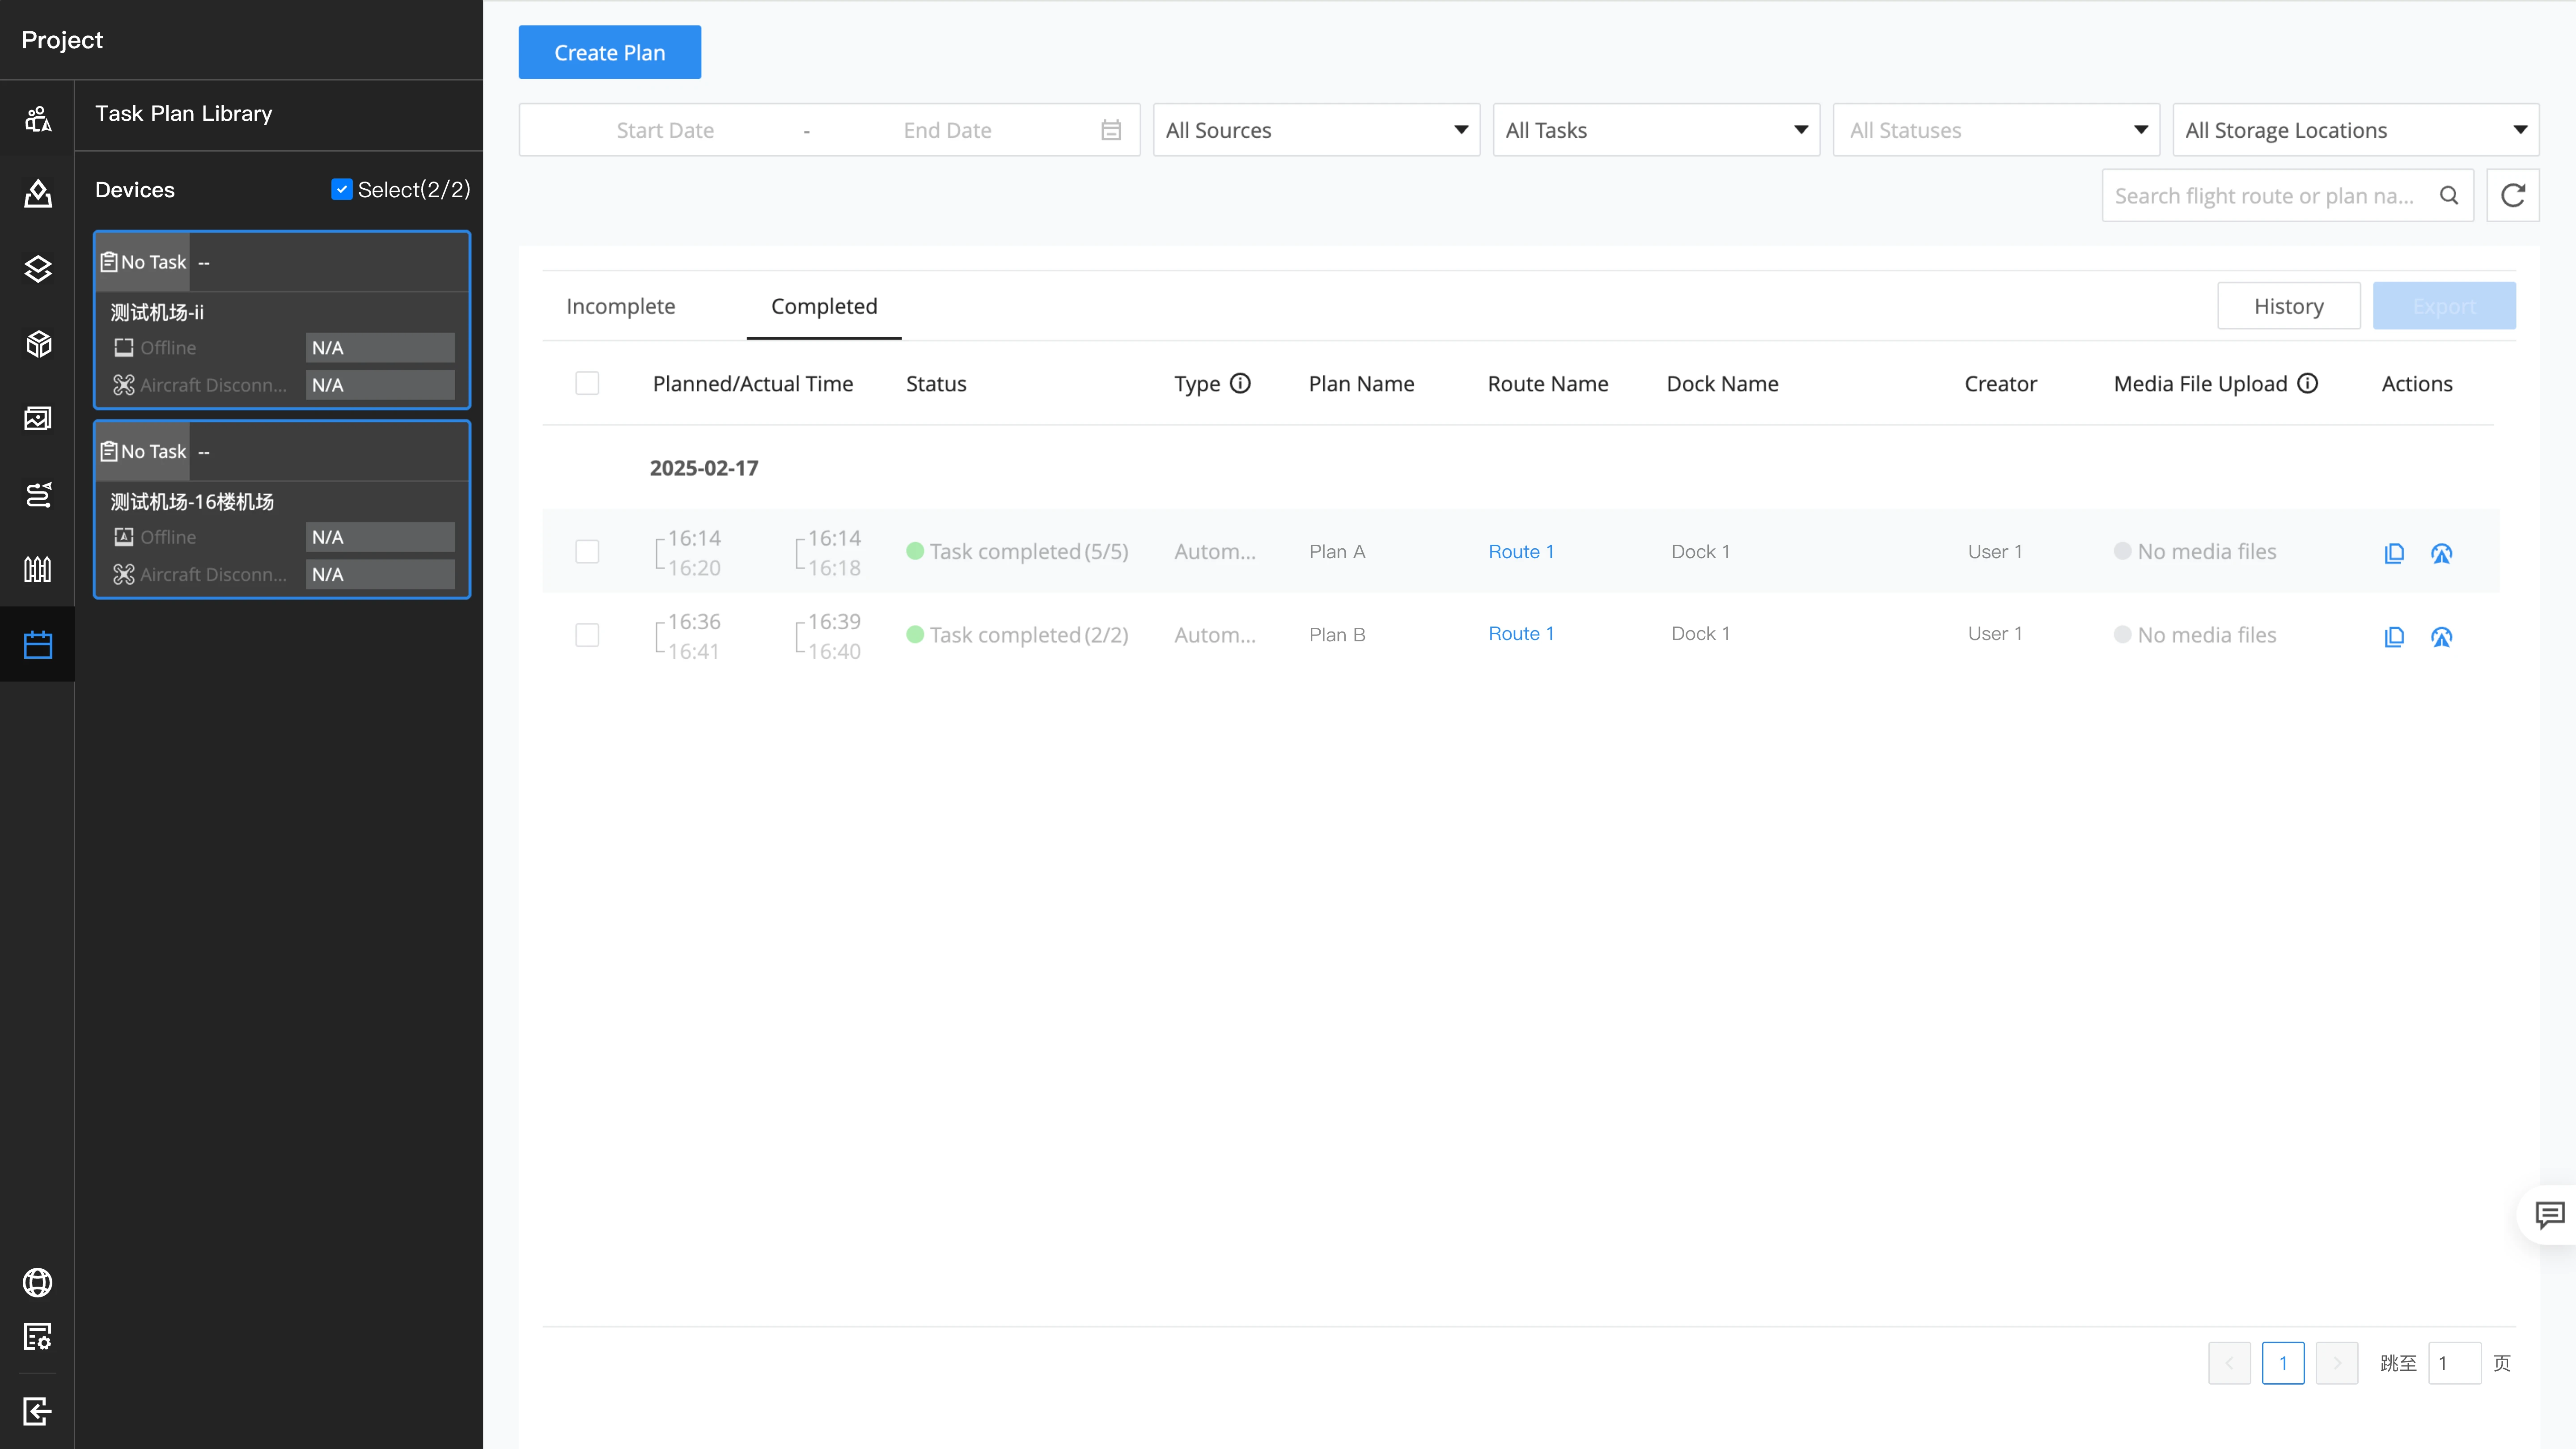
임무 계획 라이브러리에서 사용자는 계획 및 실제 실행 시간, 실행 상태, 유형, 계획 이름, 경로 이름, 기기 이름, 생성자 및 미디어 업로드 상태를 포함하여 자동 및 수동 비행 임무의 세부 정보를 확인할 수 있습니다. 사용자는 또한 이러한 임무와 관련된 작업을 수행할 수 있습니다.
미완료 탭을 클릭하여 계획되었거나 진행 중인 비행 임무를 확인할 수 있습니다.
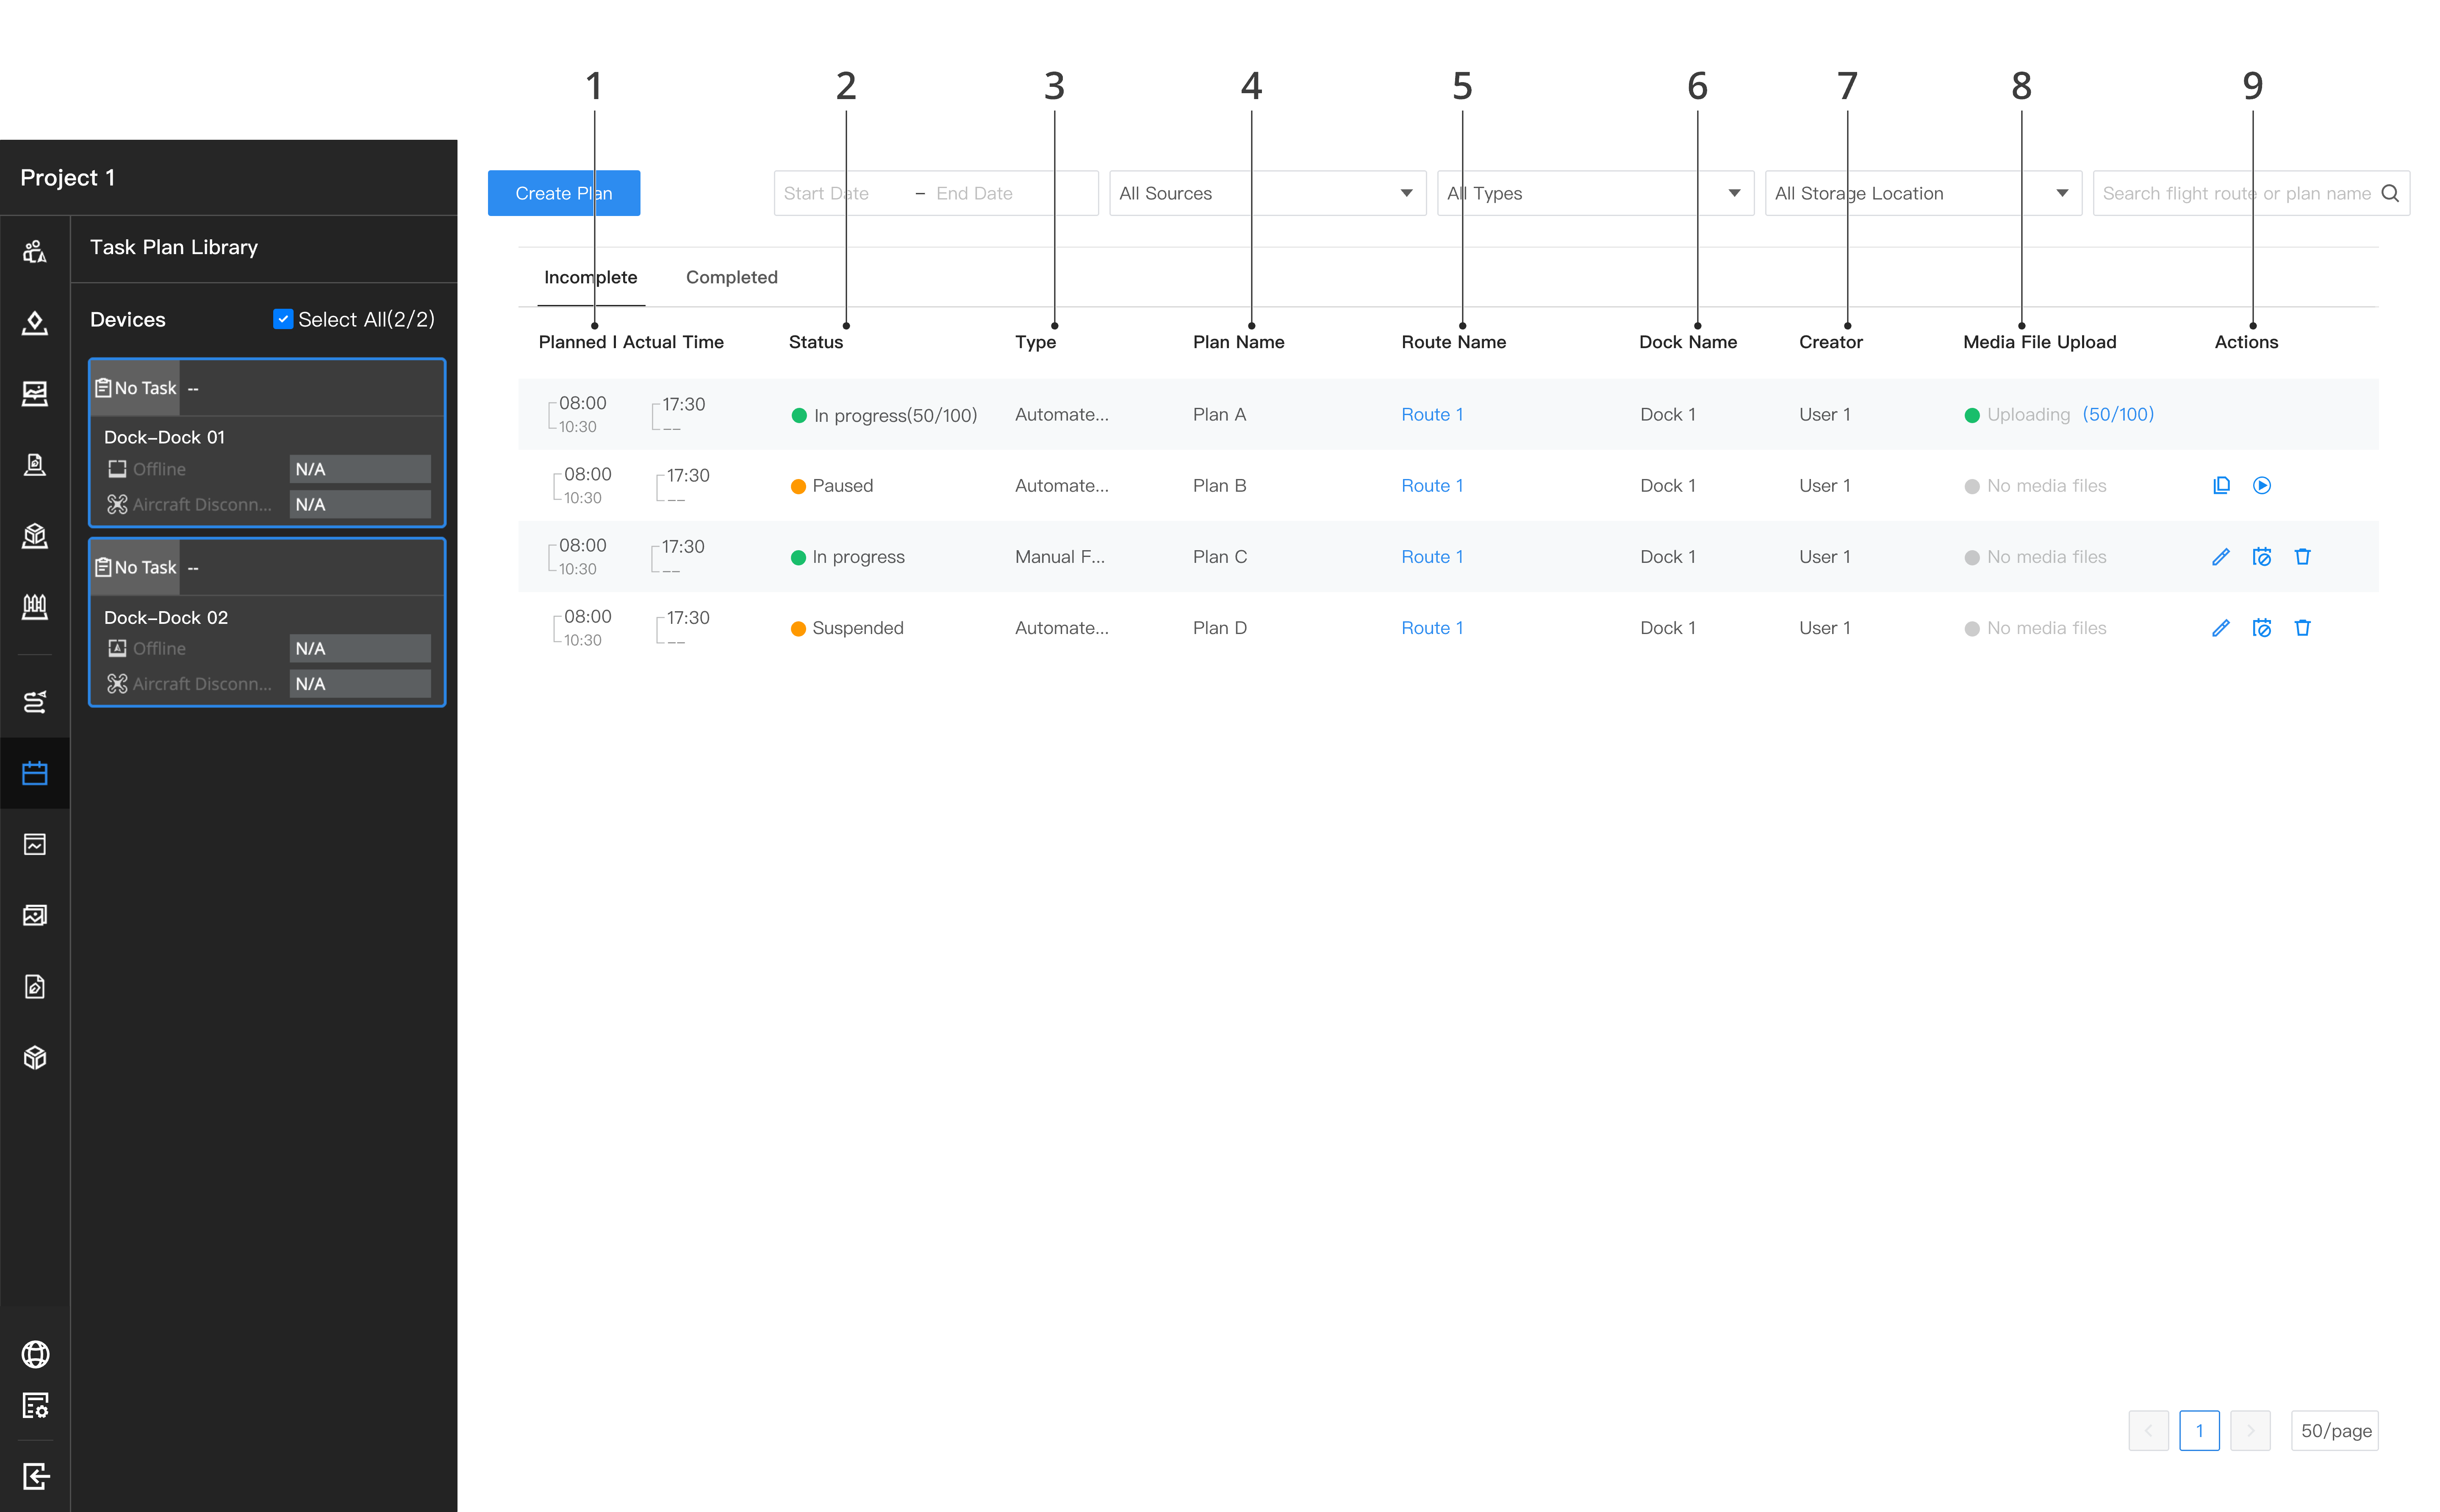
종료됨 탭을 클릭하여 완료된 비행 임무를 확인합니다.
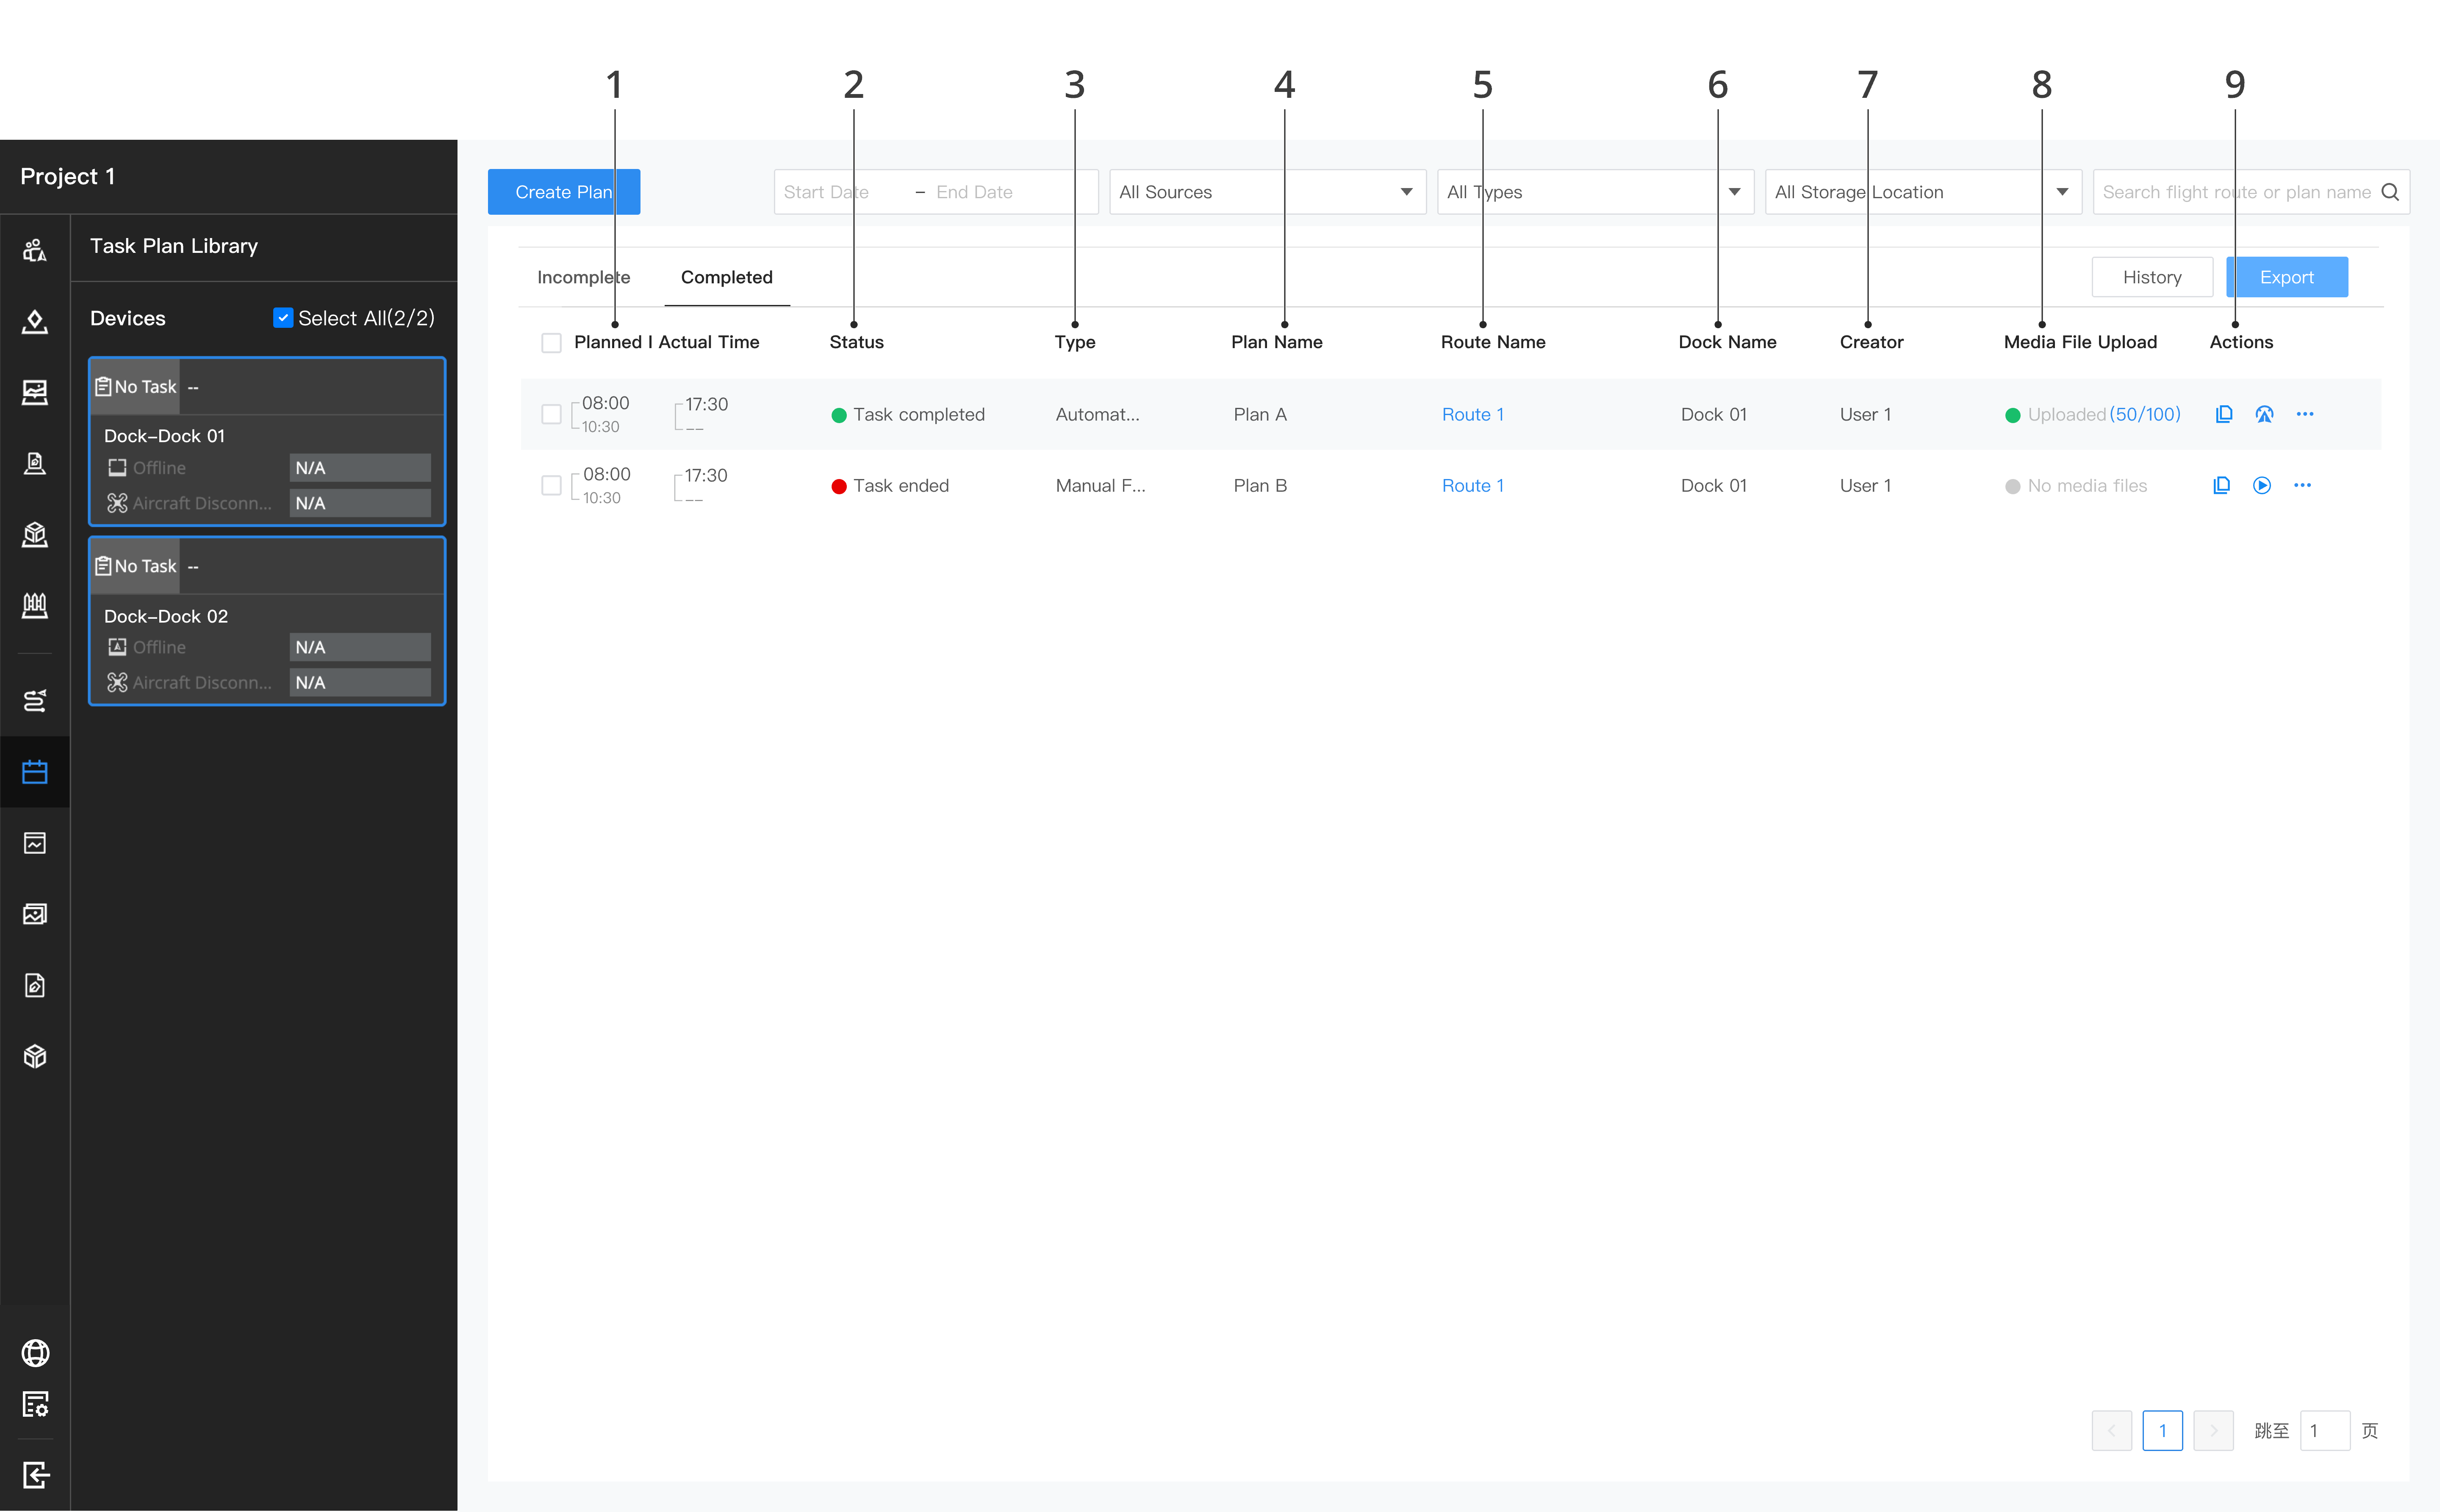
1. 계획/실제 시간
비행 임무의 계획 및 실제 실행 시간을 표시합니다. 계획 실행 시간은 예상치이며 실제 실행 시간은 비행 임무의 실제 실행 시간입니다.
2. 상태
- 미완료 임무 포함: 수행 예정, 진행 중, 일시 중지됨, 중단됨.
- 완료된 임무 포함: 부분 수행됨, 임무 완료됨, 임무 실패, 임무 중단됨.
3. 유형
- 자동화된 임무: 임무 계획 라이브러리에서 배포된 임무.
- 수동 비행 임무: 도크 또는 조종기를 통해 제어되는 비행.
4. 계획 이름
사용자가 임무 생성 시 정의한 이름을 표시합니다.
5. 경로 이름
비행 임무의 비행 경로 사본을 표시합니다. 비행 경로 사본을 클릭하여 경로를 봅니다. 비행 경로 사본은 편집하거나 저장할 수 없습니다.
6. 도크 이름
임무에 참여하는 기기의 이름을 표시합니다.
7. 생성자
생성자 정보를 표시합니다.
8. 미디어 파일 업로드
임무 중 기체가 캡처한 미디어 파일의 업로드 상태 및 진행률을 표시하며, 업로드된 파일 수와 총 개수를 포함합니다. 미디어 업로드 상태에는 업로드 대기 중, 업로드 중, 업로드 완료가 포함됩니다. 업로드 진행률을 클릭하여 미디어 파일 라이브러리로 이동해 미디어 파일을 확인합니다. 미디어 파일의 업로드 순서는 다음과 같습니다:
- 즉시 임무의 미디어 파일이 먼저 업로드됩니다. 시간 지정 및 반복 임무의 미디어 파일은 실제 완료 시간 순서로 업로드됩니다.
- 업로드 대기 중인 미디어 파일에서 지금 업로드 아이콘을 클릭하면 즉시 업로드됩니다.
- 자동화된 임무의 미디어 업로드 정보만 표시됩니다.
9. 동작
- 수행 예정인 비행 임무의 경우 사용자는 임무를 편집, 일시 중단 또는 삭제할 수 있습니다. 비행 임무가 일시 중단되면 기체는 해당 임무를 수행하지 않습니다. 사용자는 임무를 재개하여 기체가 임무를 계속 수행하도록 할 수 있습니다. 비행 임무가 계획된 시간을 초과하면 해당 임무는 실패로 표시됩니다.
- 수행된 비행 임무의 경우 사용자는 임무 계획을 복사하고 비행 궤적을 볼 수 있습니다.
 을 클릭하여 계획을 복사하고, 비행 경로 편집기에 진입하여 편집해 새 임무 계획을 생성합니다. 임무가 완료되면 사용자는
 을 클릭하여 비행 궤적을 볼 수 있습니다.
- 부분적으로 수행된 비행 임무의 경우 사용자는 브레이크포인트에서 비행을 재개하도록 선택할 수 있습니다.
 을 클릭하면 새 임무가 자동으로 생성되며, 기체는 브레이크포인트에서 비행을 재개하고 완전히 충전된 후 임무를 완료합니다.
10. 비행 기록 보기 및 내보내기
10.1 비행 기록 보기
종료됨 탭을 클릭한 다음, 단일 비행 임무 후에 클릭하여 비행 기록을 봅니다. 해당 비행 임무의 자세한 작업 정보를 확인할 수 있습니다.
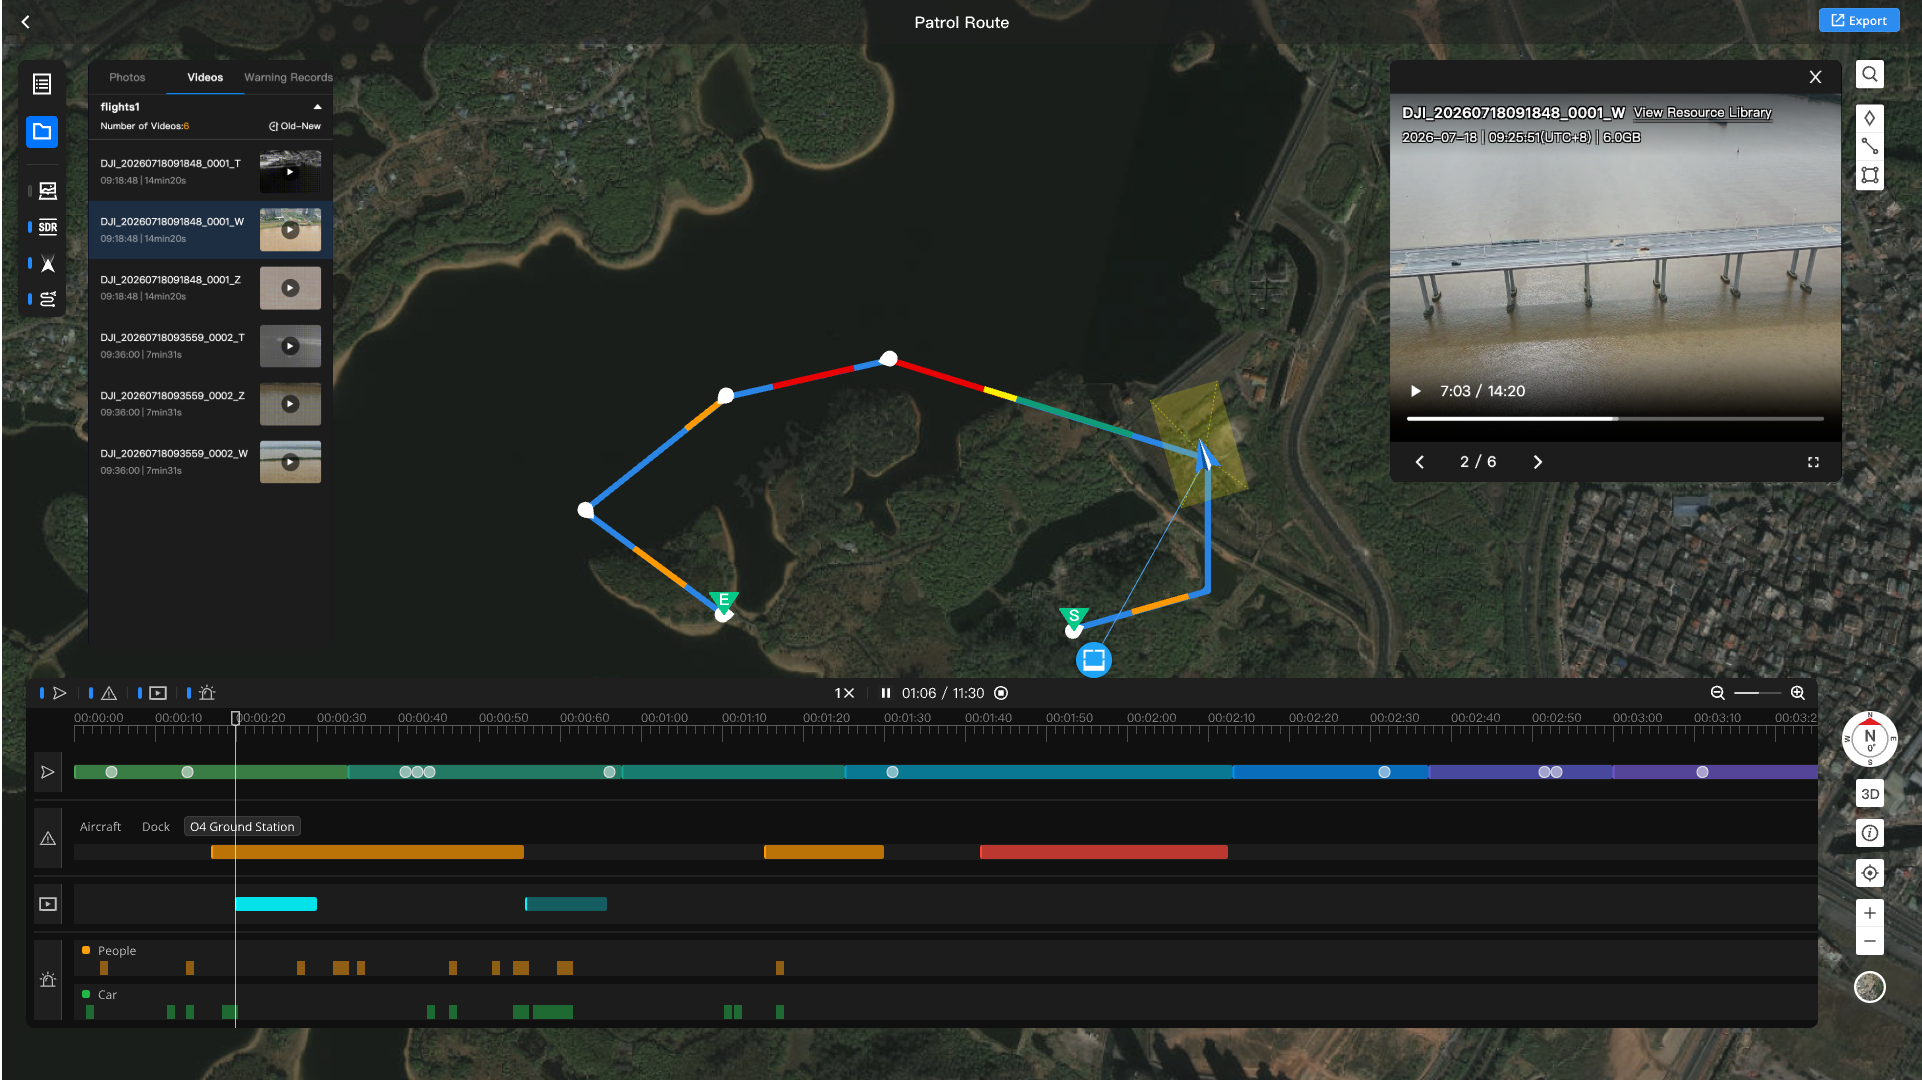
비행 기록 페이지의 왼쪽 도구 모음은 정보 패널과 표시 전환의 두 그룹으로 나뉩니다.
| Information Panel | Description |
|---|---|
 | 데이터 기록: 임무 세부 정보, 비행 상태 및 기기 정보를 확인할 수 있습니다:
|
 | 미디어 기록: 이 비행 기록의 모든 미디어 파일을 확인할 수 있으며, 사진, 동영상 및 알림의 세 가지 탭으로 나뉩니다:
|
| Visibility Toggle | Description |
|---|---|
 | 미디어: 지도에서 사진 캡처 지점 및 동영상 PIN 지점을 표시하거나 숨깁니다. |
 | 동영상 전송: 지도에서 비행 궤적에 해당하는 OcuSync 동영상 전송 품질을 확인합니다. |
 | FOV: 궤적 재생 중 지도에서 기체의 시야를 확인합니다. |
 | 경로: 지도에서 비행 궤적을 표시하거나 숨깁니다. |
10.2 진행률 표시줄
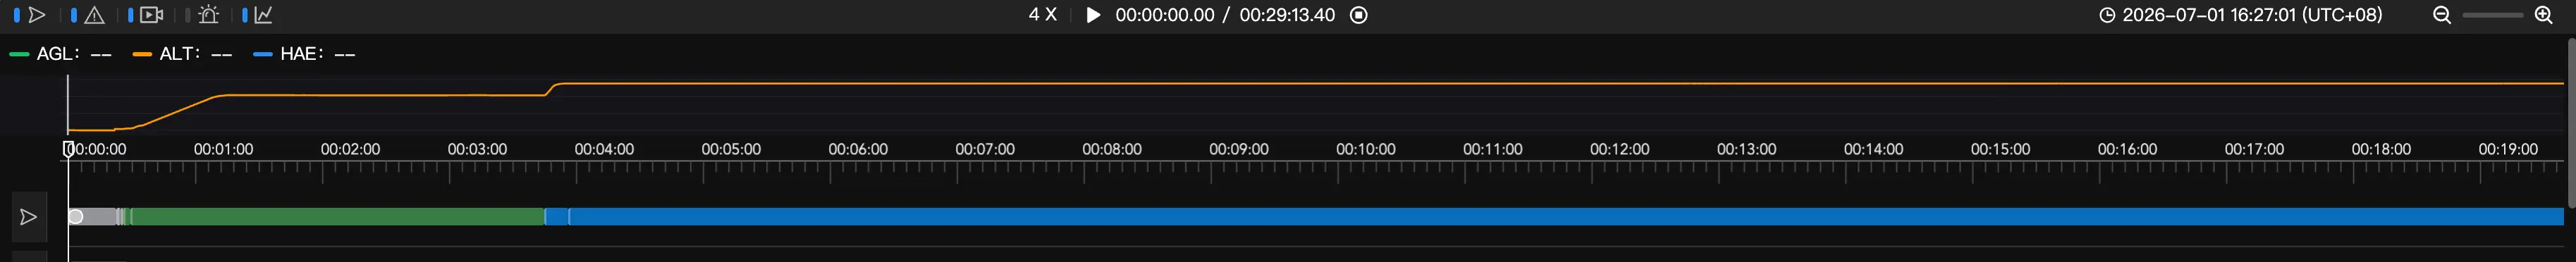
비행 기록의 진행률 표시줄은 페이지 하단에 있습니다.  을 클릭하여 비행 궤적을 재생합니다. 재생 속도를 조정하고, 재생/일시 중지하며, 드래그하여 탐색할 수 있습니다. 진행률 표시줄에는 다음 트랙이 포함됩니다:
- 비행 트랙: 지도에서 비행 궤적을 재생하며, 기체 아이콘이 궤적을 따라 이동합니다.
- 알림 트랙: 비행 중 기체, 도크 및 지상국에서 생성된 알림 이벤트를 표시합니다. 기기 유형을 전환하여 확인할 수 있습니다.
- 동영상 녹화 트랙: 비행 중 동영상 녹화 기간을 표시하며, 기체가 캡처한 동영상 파일 표시를 지원합니다. 색상 밴드를 클릭하여 해당 동영상의 미리보기 창을 엽니다.
- AI 대상 알림 트랙: AI가 알림 대상을 인식한 기간을 표시하며, 대상 유형별로 별도의 행에 표시됩니다.
10.3 미디어 미리보기
지도에서 사진 캡처 지점 또는 동영상 PIN 지점을 클릭하거나 진행률 표시줄에서 동영상 녹화 색상 밴드를 클릭하여 페이지 오른쪽에 미디어 미리보기 창을 엽니다.
- 사진 미리보기: 캡처된 미디어 사진을 표시하며 하단의 전환기를 통해 파일 전환을 지원합니다.
- 동영상 미리보기: 동영상 플레이어에서 동영상 파일을 미리보기하며, 재생/일시 중지, 진행률 표시줄 드래그 및 파일 전환을 지원합니다. 동영상 재생 진행률은 비행 기록 진행률 표시줄의 타임라인과 양방향으로 동기화됩니다.
- 미디어 미리보기 창은 미디어 파일 라이브러리로 이동하여 전체 미디어 파일을 확인하는 것을 지원합니다.
10.4 비행 기록 내보내기
- 단일 내보내기: 비행 기록 세부 정보의 오른쪽 상단을 클릭하여 비행 요약 또는 상세 정보를 내보내도록 선택합니다. 상세 정보를 내보낼 때 필요한 필드를 선택할 수 있습니다. 기록에서 이전에 내보낸 기록을 보거나 내보내기 진행률을 확인할 수 있습니다.
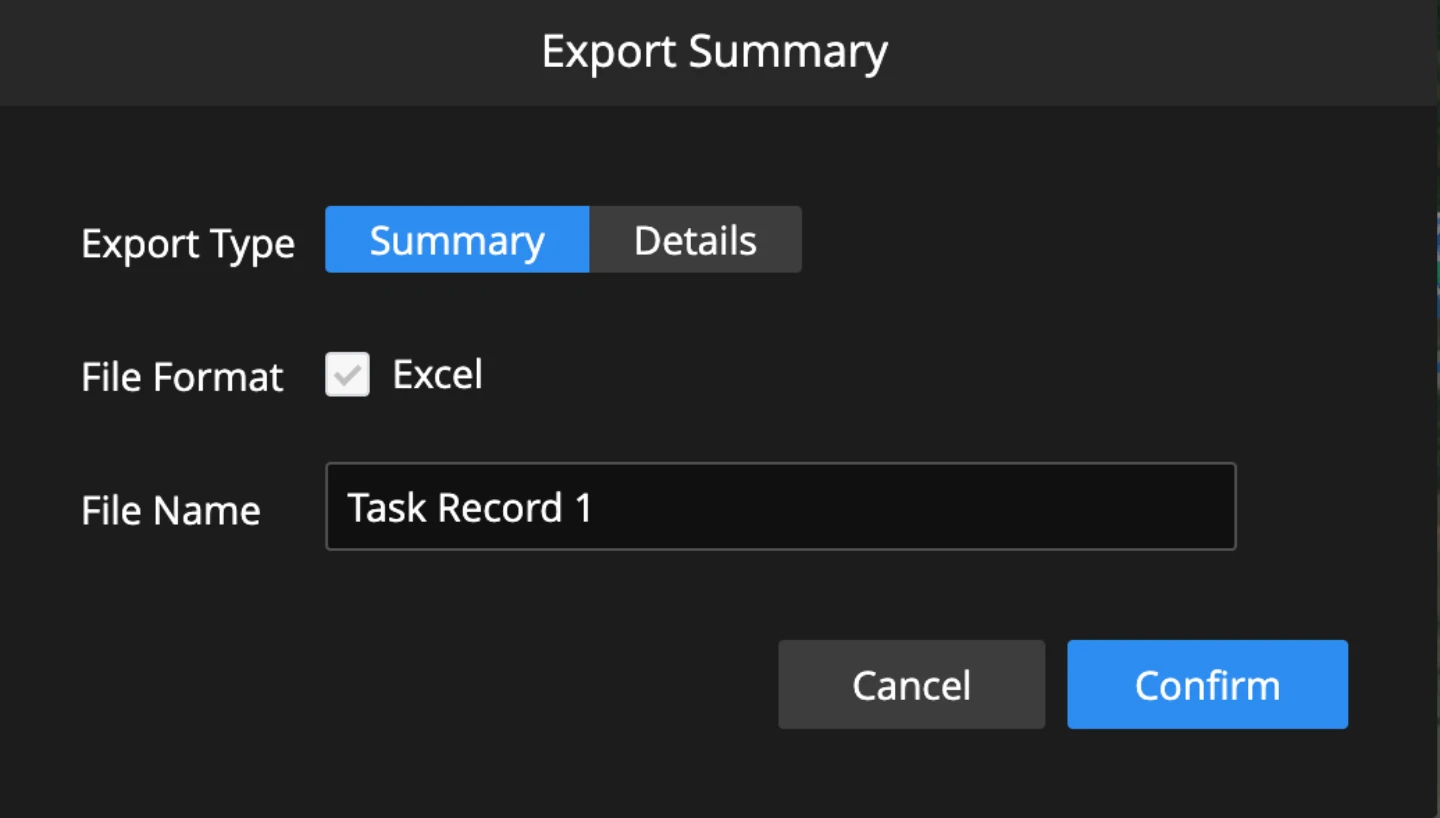
- 일괄 내보내기: 임무 계획 라이브러리의 완료 목록에서 내보낼 비행 기록을 선택하고 내보내기를 클릭한 다음 비행 요약 또는 상세 정보를 내보내도록 선택합니다.
참고: Dock 3 및 Dock 4만 비행 기록 보기 및 내보내기를 지원합니다. 다른 버전 및 기기는 비행 기록 요약 정보 보기만 지원합니다.
오류 코드
연속 임무 수행 중 다음 오류 코드가 발생하면 무의미한 연속 재시도 및 실패를 방지하기 위해 다음 연속 임무는 자동으로 10분 후로 연기되고 재시도됩니다.
| Error Code | Description |
|---|---|
219102 | 도크가 오프라인입니다. 임무 수행 불가. 도크 전원 공급 및 네트워크 연결이 안정적인지 확인하십시오. |
219103 | 프로젝트에서 도크를 찾을 수 없습니다. 임무 수행 불가. |
316026 | 도크 비상 정지 버튼이 눌려 있습니다. 임무 수행 불가. 버튼을 해제하고 다시 시도하십시오. |
319001 | 임무 수행 불가. 도크가 임무를 수행 중이거나 문제 로그를 업로드 중입니다. 임무가 완료되거나 로그가 업로드될 때까지 기다린 후 다시 시도하십시오. |
319016 | 도크가 다른 임무를 수행 중입니다. 현재 임무를 수행할 수 없습니다. |
319018 | 임무 수행 불가. 도크가 문제 로그를 업로드 중입니다. 나중에 다시 시도하십시오. |
319019 | 임무 수행 불가. 도크가 문제 로그를 가져오는 중입니다. 나중에 다시 시도하십시오. |
321513 | 임무 수행 불가. 비행 경로 고도가 기체 최대 비행 고도보다 높습니다. |
321514 | 임무 수행 실패. 비행 경로 시작점 또는 끝점이 버퍼 구역 내에 있거나 거리 제한을 초과했습니다. |
321515 | 임무 수행 불가. 기체가 GEO 구역을 가로질러 비행할 예정입니다. |
514120 | 도크와 기체 연결이 끊어졌습니다. 도크를 재시작하고 다시 시도하거나 도크와 기체를 다시 연결하십시오. |
514134 | 폭우. 임무 수행 불가. 나중에 다시 시도하십시오. |
514135 | 임무 수행 불가. 풍속이 너무 높습니다. 나중에 다시 시도하십시오. |
514136 | 도크 전원 공급 오류입니다. 임무 수행 불가. 전원 공급을 재개하고 다시 시도하십시오. |
514137 | 임무 수행 불가. 환경 온도가 -20° C(-4° F) 미만입니다. 나중에 다시 시도하십시오. |
514145 | 도크가 로컬 디버깅 모드입니다. 현재 작업 또는 임무를 수행할 수 없습니다. 조종기에서 도크 연결을 해제하고 다시 시도하십시오. |
514146 | 도크가 원격 디버깅 모드입니다. 임무 수행 불가. 디버깅 모드를 종료하고 다시 시도하십시오. |
514147 | 원격 디버깅을 시작하거나 임무를 수행할 수 없습니다. 기기 펌웨어 업데이트 중입니다. 업데이트가 완료될 때까지 기다리십시오. |
514148 | 임무 진행 중입니다. 도크가 원격 디버깅 모드에 진입하거나 임무를 다시 수행할 수 없습니다. 현재 임무가 완료될 때까지 기다린 후 다시 시도하십시오. |
온프레미스 버전 유의 사항
AI 경로의 SMS 및 이메일 서비스는 타사 클라우드 서비스 기능에 의존합니다. DJI FlightHub 2 온프레미스 버전은 현재 SMS 알림을 지원하지 않습니다.
내부 통신 서버 또는 알림 서버를 웹훅 URL로 구성하는 것도 현재 지원되지 않습니다.
빠른 매핑
DJI FlightHub 2 온프레미스 버전은 영역 기반 경로 임무를 발행할 때 신속 모델링 기능 활성화를 지원합니다. 활성화하면 기체는 경로 실행 중 지속적으로 썸네일을 전송합니다. 썸네일 전송이 완료되면 모델 재구성이 자동으로 트리거됩니다. 이는 저정밀도 모델의 신속한 획득이 필요한 긴급 상황에 적합합니다.
Matrice 4 산업 시리즈는 Pilot 2 앱에서 이 기능 활성화도 지원하며, 비스듬한 모델링 경로 계획 또는 발행 중에 활성화할 수 있습니다.
참고: DJI FlightHub 2 온프레미스 버전에서 앱으로 발행한 후 계획이 즉시 실행됩니다. 경로 임무를 발행하기 전에 주변 환경의 안전을 확인하십시오.
FlightHub 비행경로 계획 임무를 Pilot에 배포
FlightHub 온프레미스 버전은 DJI Matrice 4 엔터프라이즈 시리즈 기체에 비행 임무를 직접 배포하고 즉시 시작할 수 있어 엔드-클라우드 협업 효율을 높입니다.
참고: FlightHub 온프레미스 버전에서 앱으로 배포한 후 계획된 임무가 즉시 시작됩니다. 비행 임무를 배포하기 전에 주변이 안전한지 확인하십시오.