
マルチドローン離着陸
この機能は、ドックが近接して配置されている場合に、離陸時および着陸時に発生する可能性のある、衝突やドックへの誤った着陸といった潜在的な問題に優先して対処します。ここでこの機能を有効または無効にできます。有効にすると、システムはドックの配置場所に基づいてドックを自動的にグループ化し、タスクの実行中にドックを自動的にスケジュールします。
- DJI Dock 3のみがマルチドローン離着陸機能をサポートしています。
1. ドックの自動グループ化条件
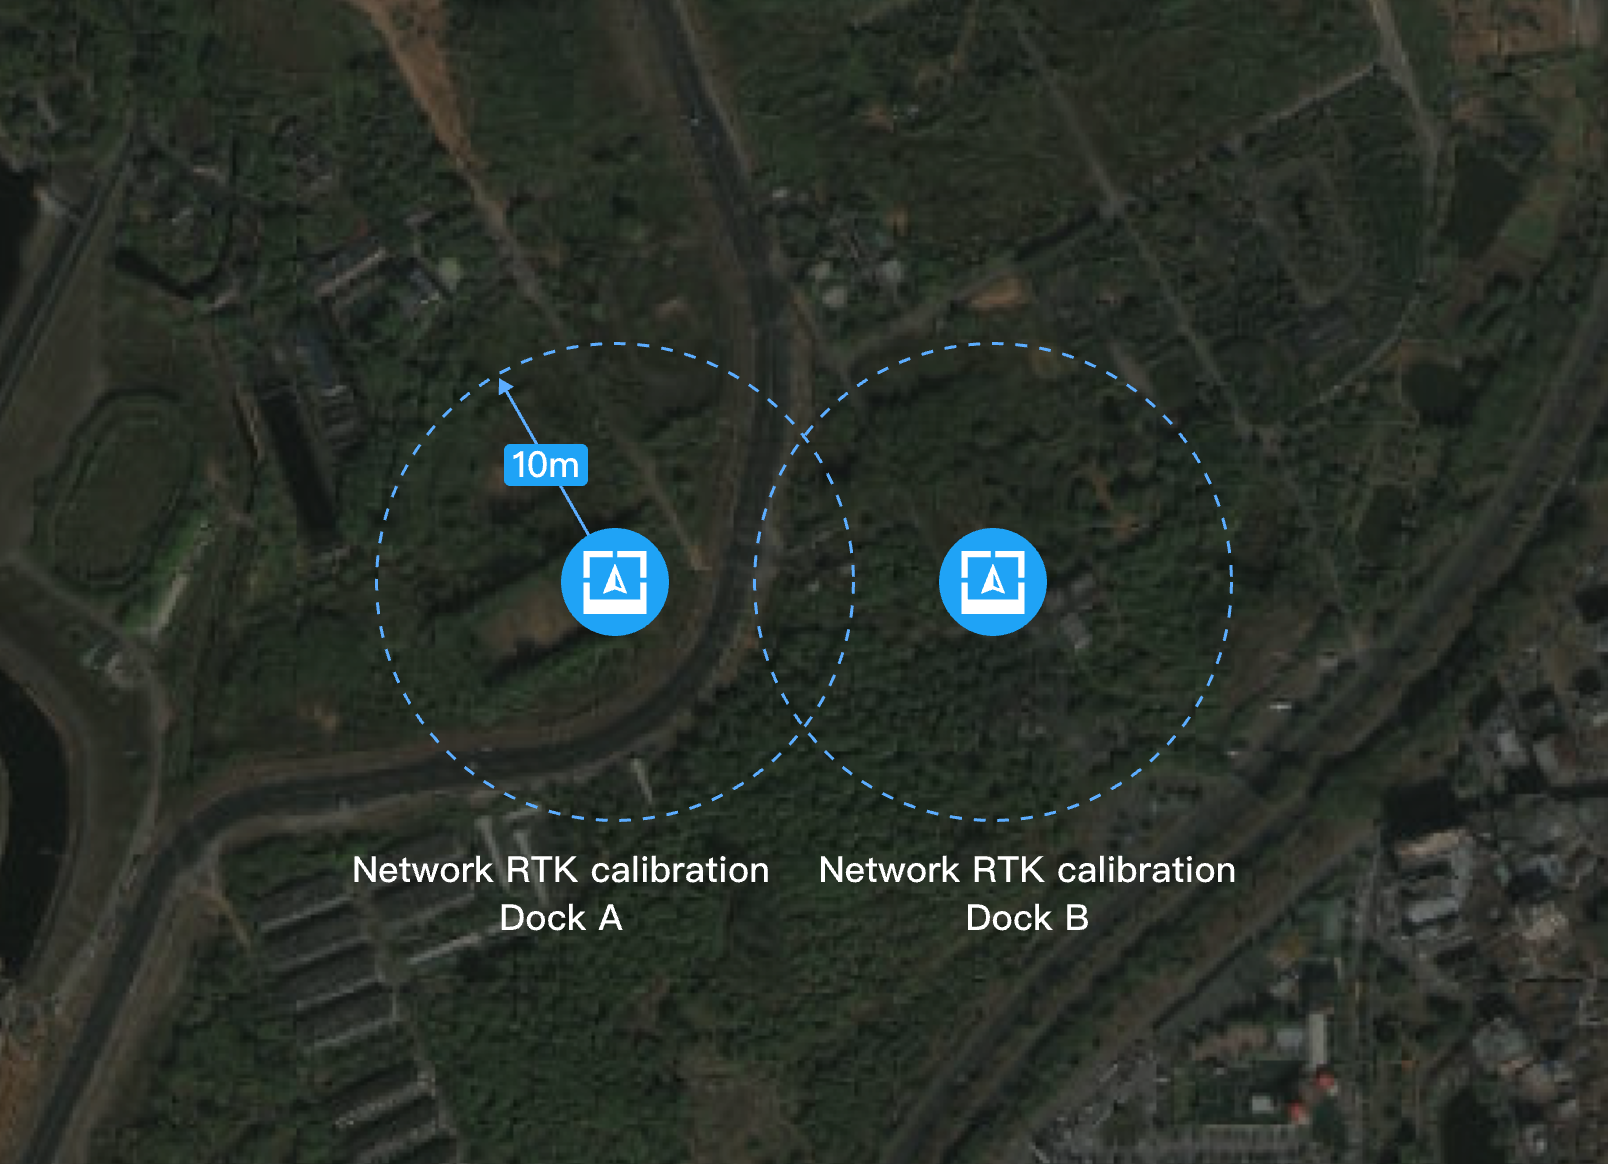
シナリオ1:ネットワークRTKを介して位置がキャリブレーションされ、20メートル以内に配置されているドックの場合、各ドックの離着陸エリアとして、半径10mの円形エリアが定義されます。離着陸エリアが重複するドックは自動的にグループ化されます。
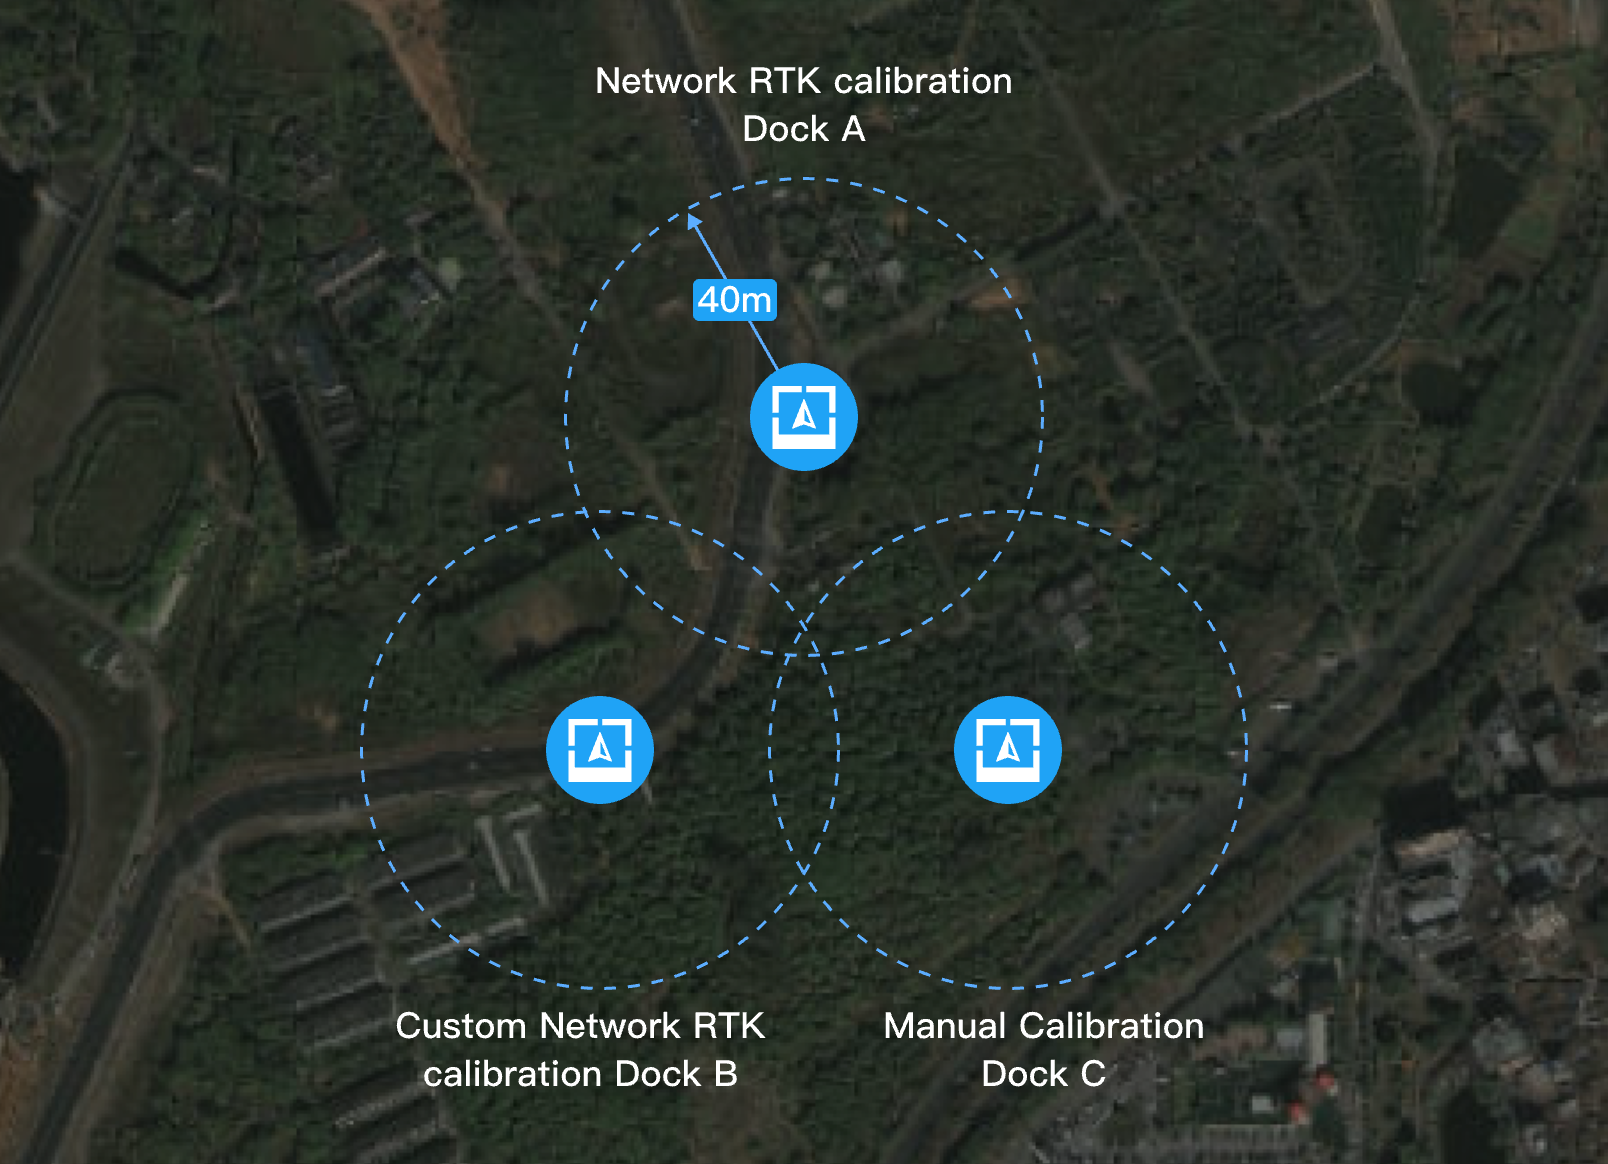
シナリオ2:ネットワークRTKではなく、GNSS、手動キャリブレーション、またはカスタムネットワークRTKを介して位置がキャリブレーションされ、80メートル以内に配置されているドックの場合、各ドックの離着陸エリアとして、半径40mの円形エリアが定義されます。離着陸エリアが重複するドックは自動的にグループ化されます。
2. 離陸および着陸のスケジュール設定
1. 離陸のスケジュール設定
機体が離陸する前に、システムはまず、ドックグループ内の他の機体が離陸または着陸しているかどうかを確認します。その場合、機体は離着陸エリアが利用可能になるまで待機します。そうでない場合、機体は離陸し、グループ内の離着陸エリアを占有します。エリアは、機体が離着陸エリアを離れた後にのみ解放されます。
2. 着陸のスケジュール設定
機体が帰還する際、離着陸エリアに戻るか、ドックカバーの開放を要求すると、システムはグループ内のいずれかの機体が離陸または着陸しているかを確認します。
- 離着陸区域が占有されている場合、機体はエリアの端でホバリングし、エリアが利用可能になるのを待ちます。バッテリー残量が少ない場合、機体は帰還を続行します。
- 離着陸エリアが占有されていない場合、機体は帰還を続け、ドックにカバーを開くよう要求します。エリアは、機体が着陸を完了し、ドックがカバーを閉じるまで空きになりません。
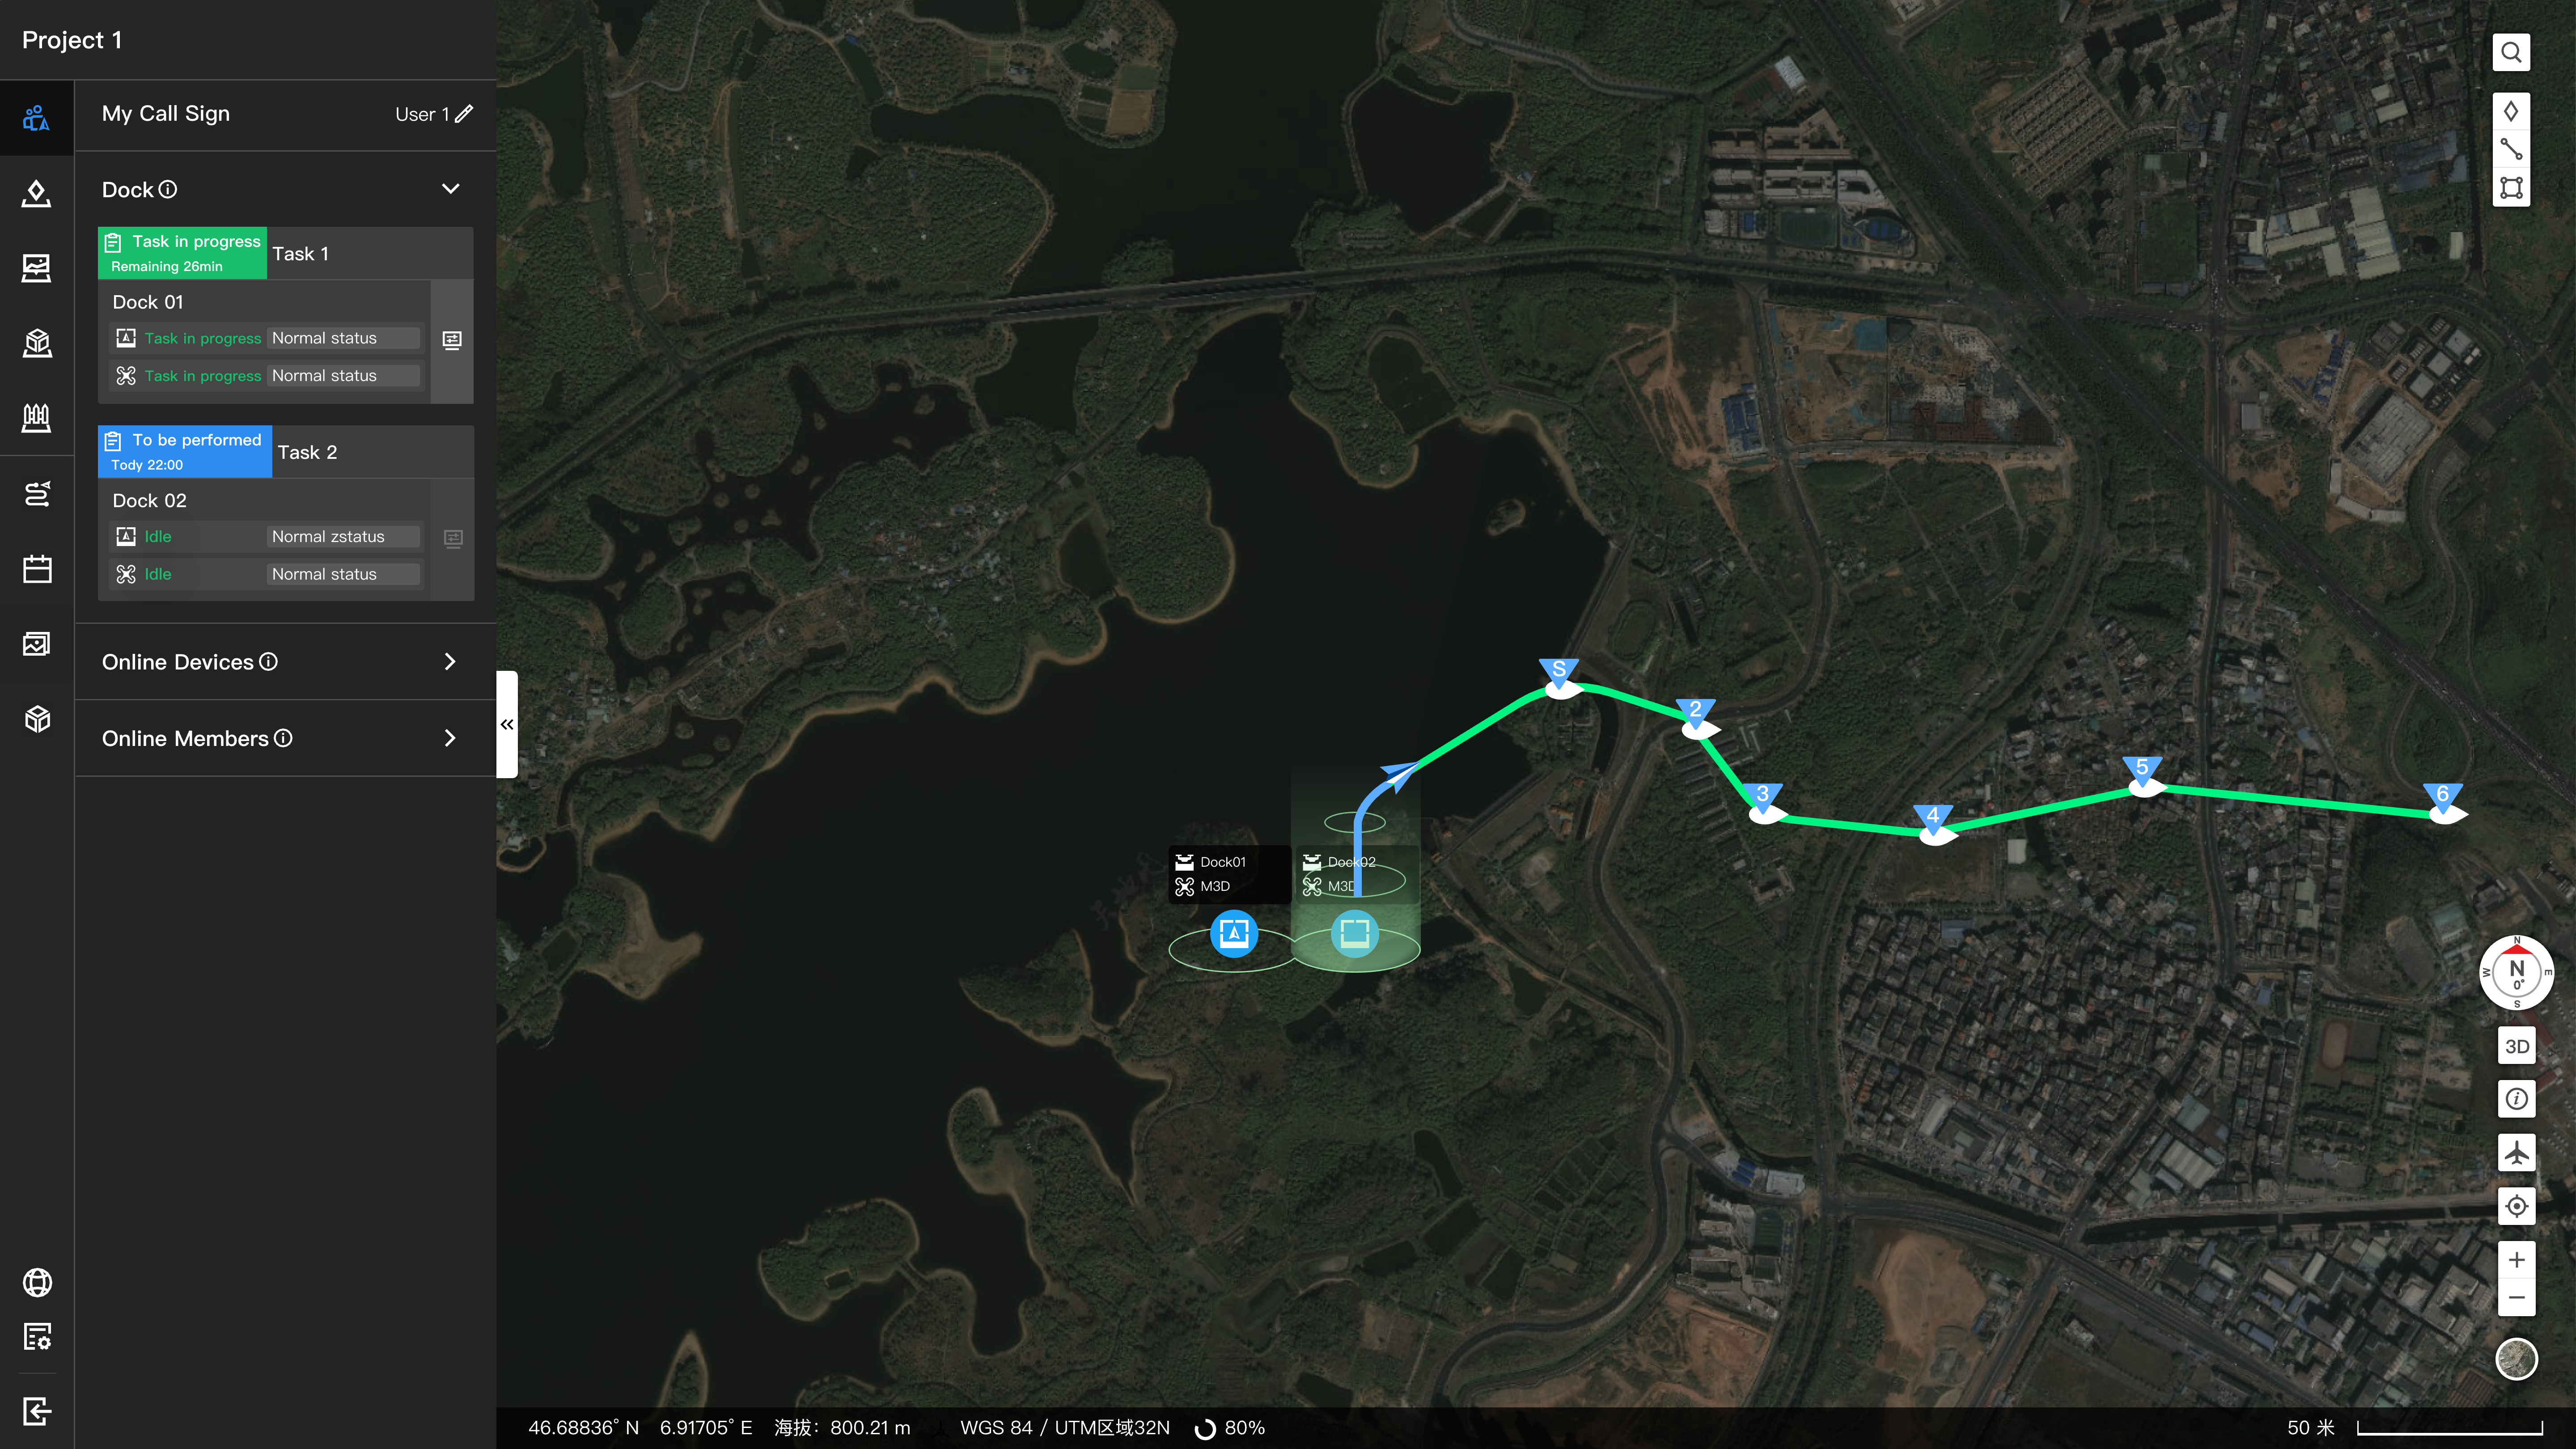
タスク実行中、マップ上で離着陸エリアの状態を確認できます。
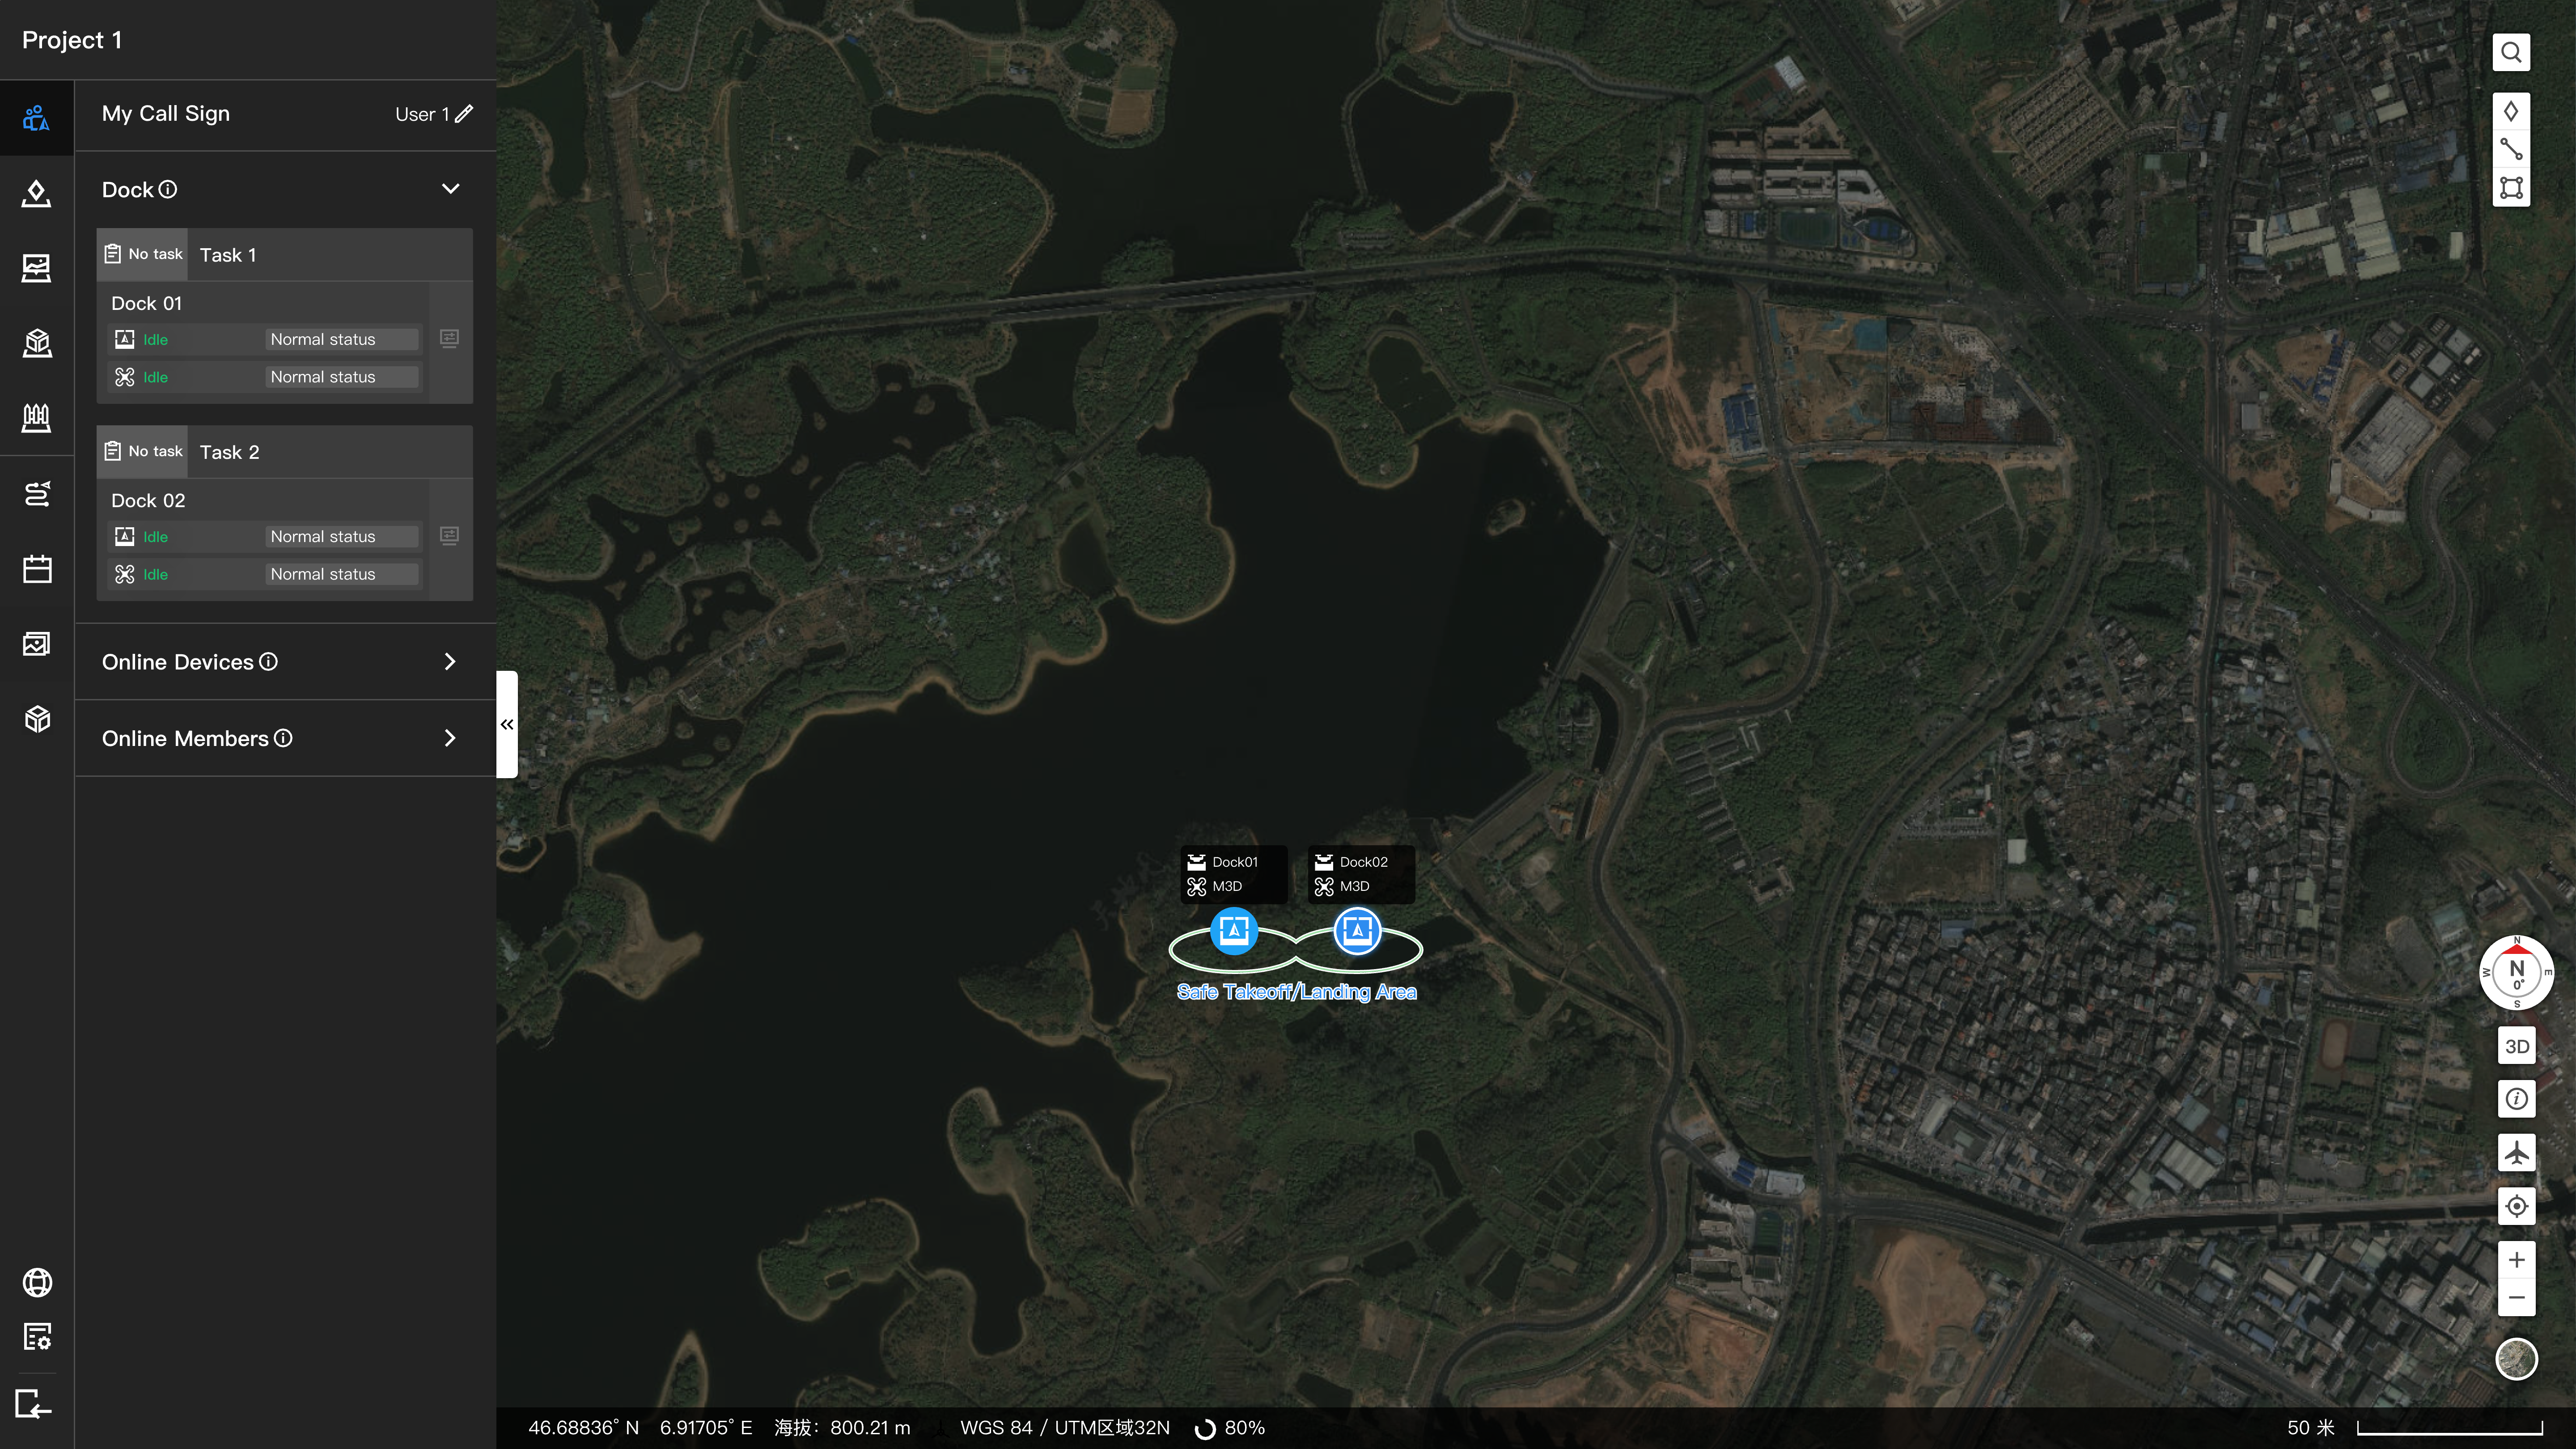
また、マップ上のドックをクリックして、離着陸エリア内のグループ化の状態を確認できます。
- リモートデバッグまたは現場でのカバー開放は、離着陸エリアの占有状態には影響しませんが、他の機体の離着陸プロセスに影響を与える可能性があります。近くで機体が運用されている場合は、デバッグを行う際に注意してください。
3. 例外的な状況
- 飛行タスク終了後、カバーが適切に閉じない場合、占有されている離着陸エリアは自動的に解放されません。この場合、エリアが利用可能になるように、リモートまたはオンサイトデバッグでカバーを閉じてください。タスク実行後にカバーが閉じない理由には、以下が含まれますが、これらに限定されません。
- ドックカバー機構の動作異常。
- 飛行タスクが配信される前に、ドックがすでにリモートまたはオンサイトデバッグ状態にあり、カバーが開いていた。
- 機体が離陸して離着陸エリアを離れる前、または着陸中にエリアを占有した後にドックがオフラインになった場合、エリア解放のメッセージを送信できません。通信が復旧するか、30分で占有がタイムアウトするまで、エリアは占有され続けます。