
Decollo/atterraggio multi-drone
Questa funzione affronta principalmente i potenziali problemi di collisione e di atterraggio errato nel dock che possono verificarsi durante il decollo e l'atterraggio quando i dock sono distribuiti ravvicinati. Puoi abilitare o disabilitare questa funzione qui. Quando è abilitata, il sistema raggrupperà automaticamente i dock in base alle loro posizioni di distribuzione e pianificherà automaticamente i dock durante l'esecuzione delle missioni.
- Solo DJI Dock 3 supporta la funzione di decollo/atterraggio multi-drone.
1. Condizioni di raggruppamento automatico dei dock
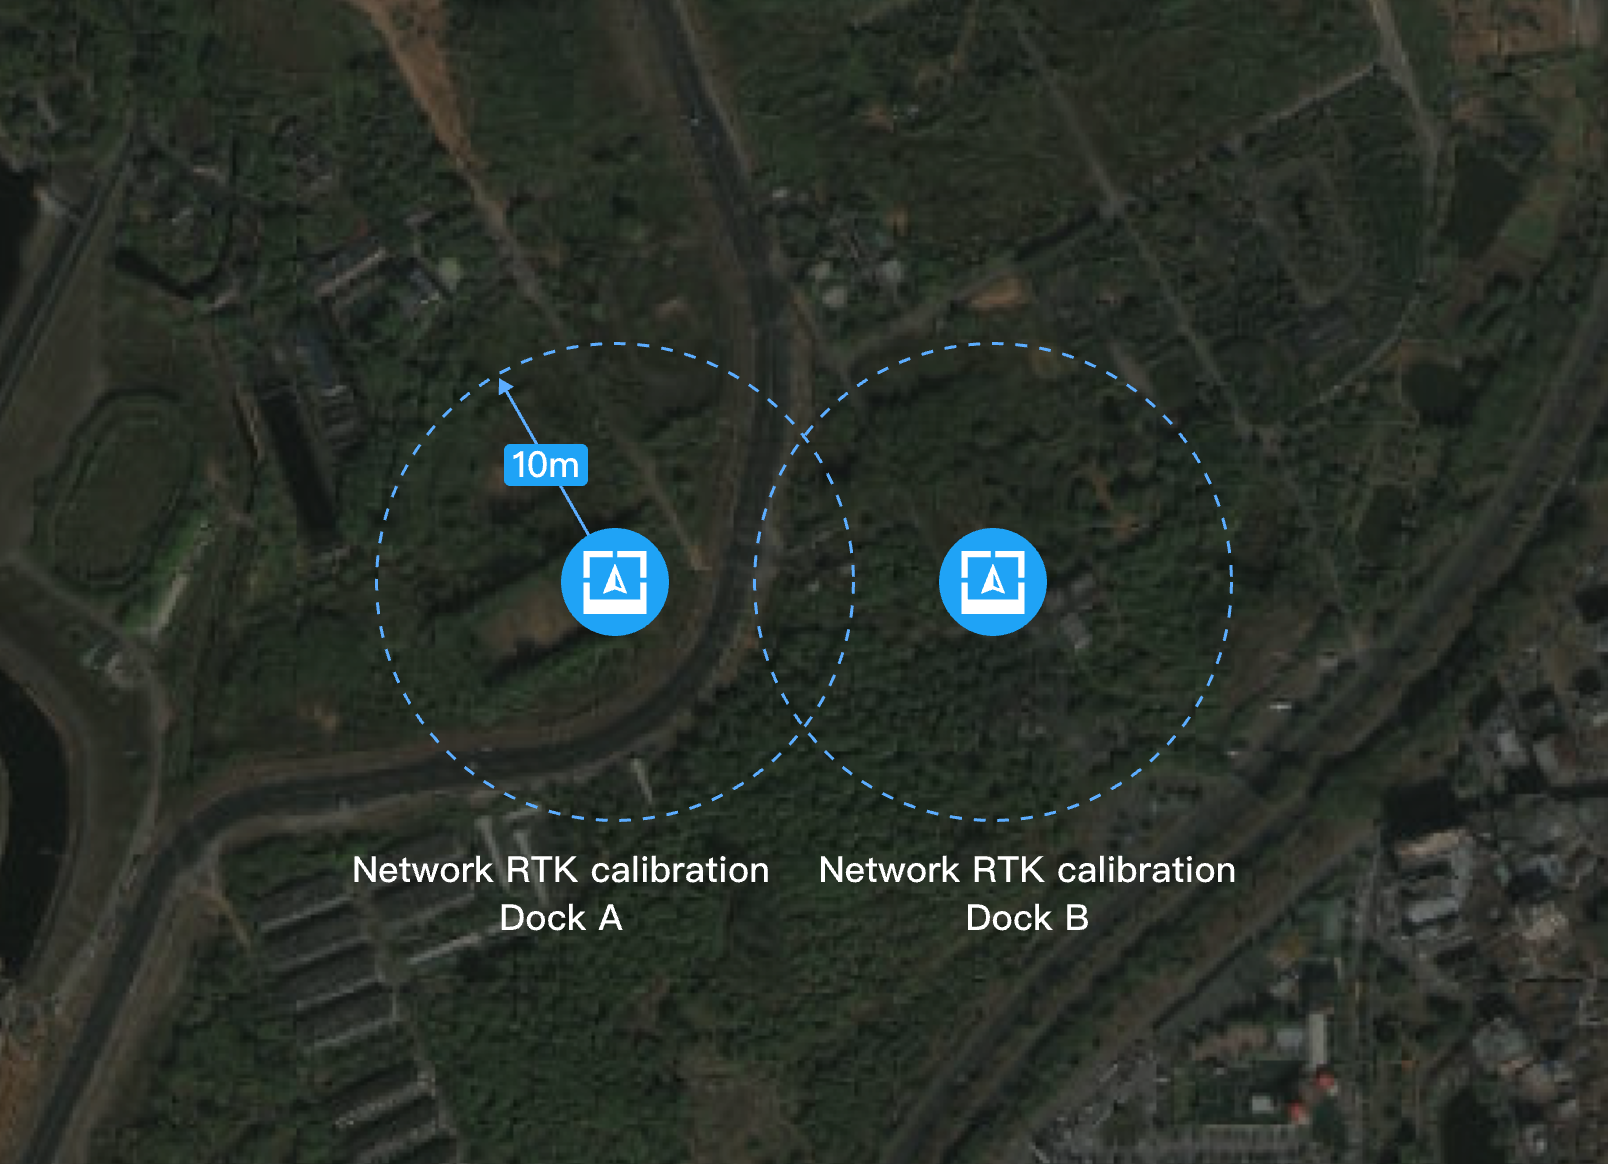
Scenario 1: per i dock le cui posizioni sono calibrate tramite RTK di rete e distribuiti entro 20 metri, viene definita come area di decollo/atterraggio per ciascun dock un'area circolare con un raggio di 10 m. I dock con aree di decollo/atterraggio sovrapposte verranno raggruppati automaticamente.
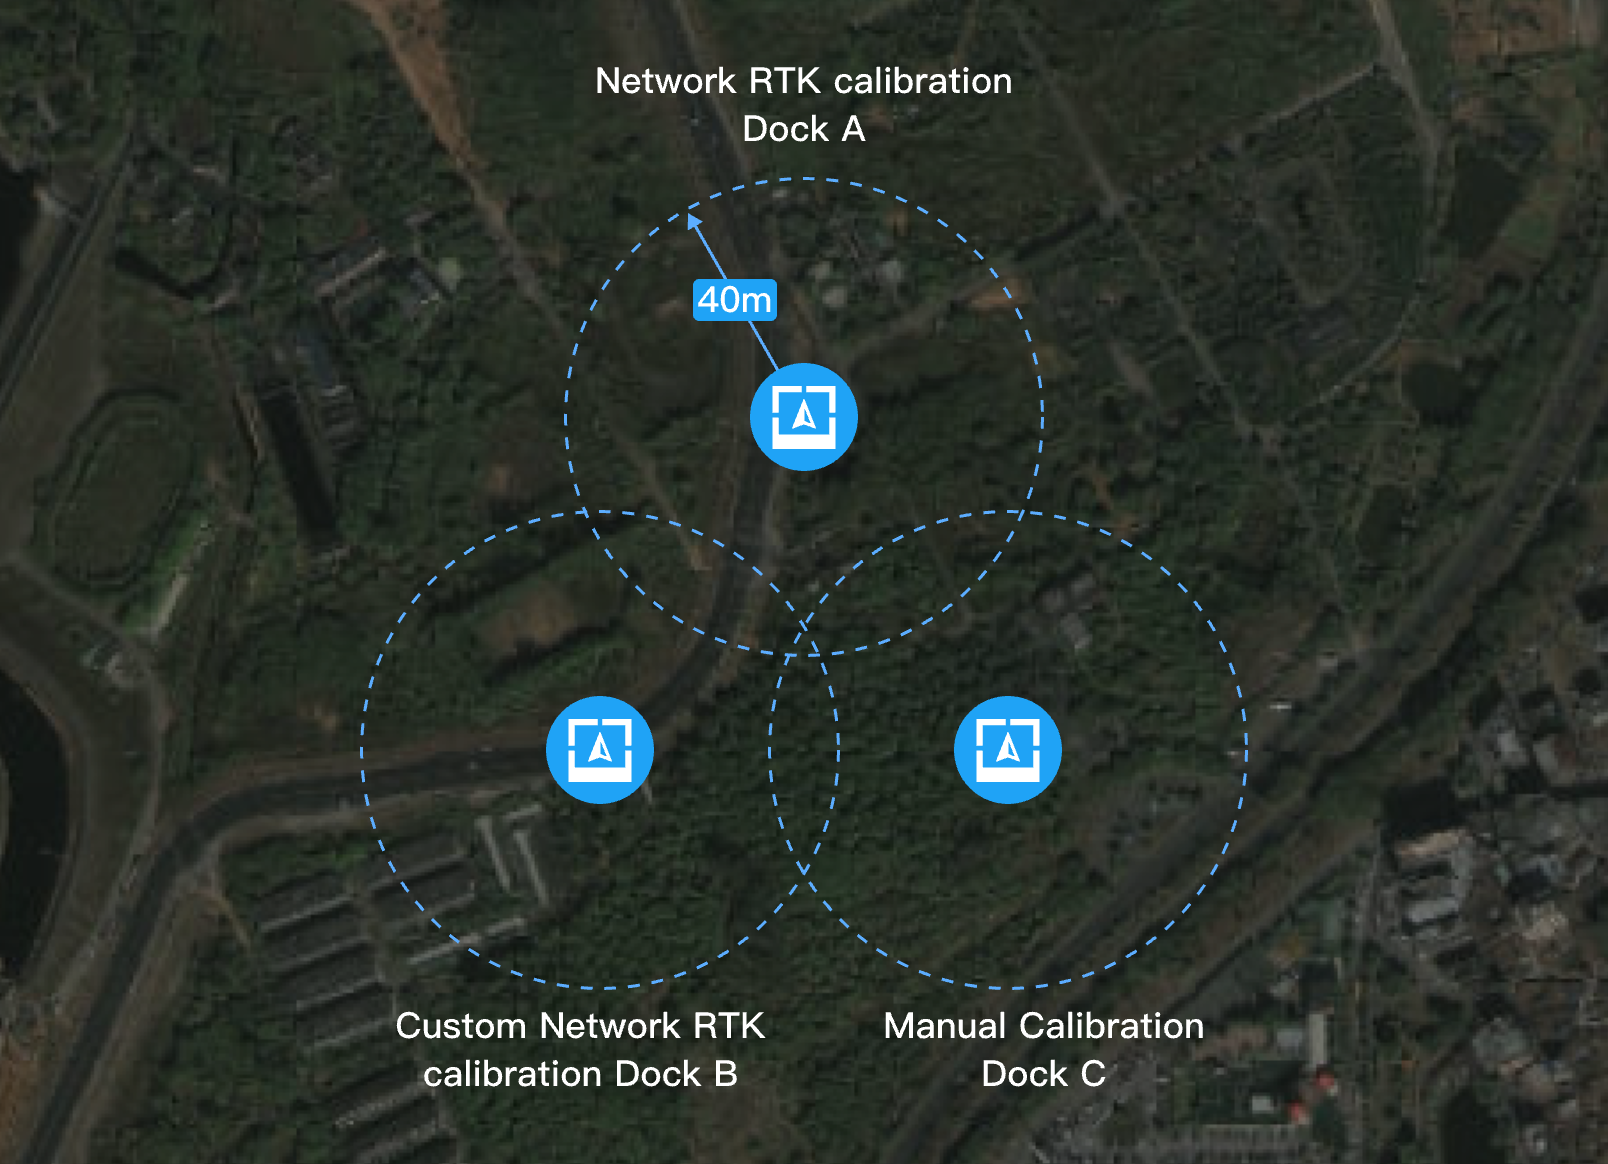
Scenario 2: per i dock le cui posizioni non sono calibrate tramite RTK di rete, ma tramite GNSS, calibrazione manuale o RTK di rete personalizzato, e distribuiti entro 80 metri, viene definita come area di decollo/atterraggio per ciascun dock un'area circolare con un raggio di 40 m. I dock con aree di decollo/atterraggio sovrapposte verranno raggruppati automaticamente.
2. Pianificazione di decollo e atterraggio
1. Pianificazione del decollo
Prima che un aeromobile decolli, il sistema verificherà prima se un altro aeromobile nel gruppo di dock sta decollando o atterrando. In tal caso, l'aeromobile attenderà finché l'area di decollo/atterraggio non sarà disponibile. In caso contrario, l'aeromobile decollerà e occuperà l'area di decollo/atterraggio nel gruppo. L'area verrà rilasciata solo dopo che l'aeromobile avrà lasciato l'area di decollo/atterraggio.
2. Pianificazione dell'atterraggio
Quando un aeromobile ritorna a casa, al rientro nell'area di decollo/atterraggio o quando richiede di aprire le coperture del dock, il sistema verificherà se un aeromobile nel gruppo sta decollando o atterrando.
- Se l'area di decollo/atterraggio è occupata, l'aeromobile si manterrà in volo stazionario al bordo dell'area, in attesa che l'area diventi disponibile. L'aeromobile continuerà a ritornare a casa se la batteria è scarica.
- Se l'area di decollo/atterraggio non è occupata, l'aeromobile continuerà a ritornare a casa e richiederà al dock di aprire le coperture. L'area non diventerà disponibile finché l'aeromobile non avrà completato l'atterraggio e il dock non avrà chiuso le coperture.
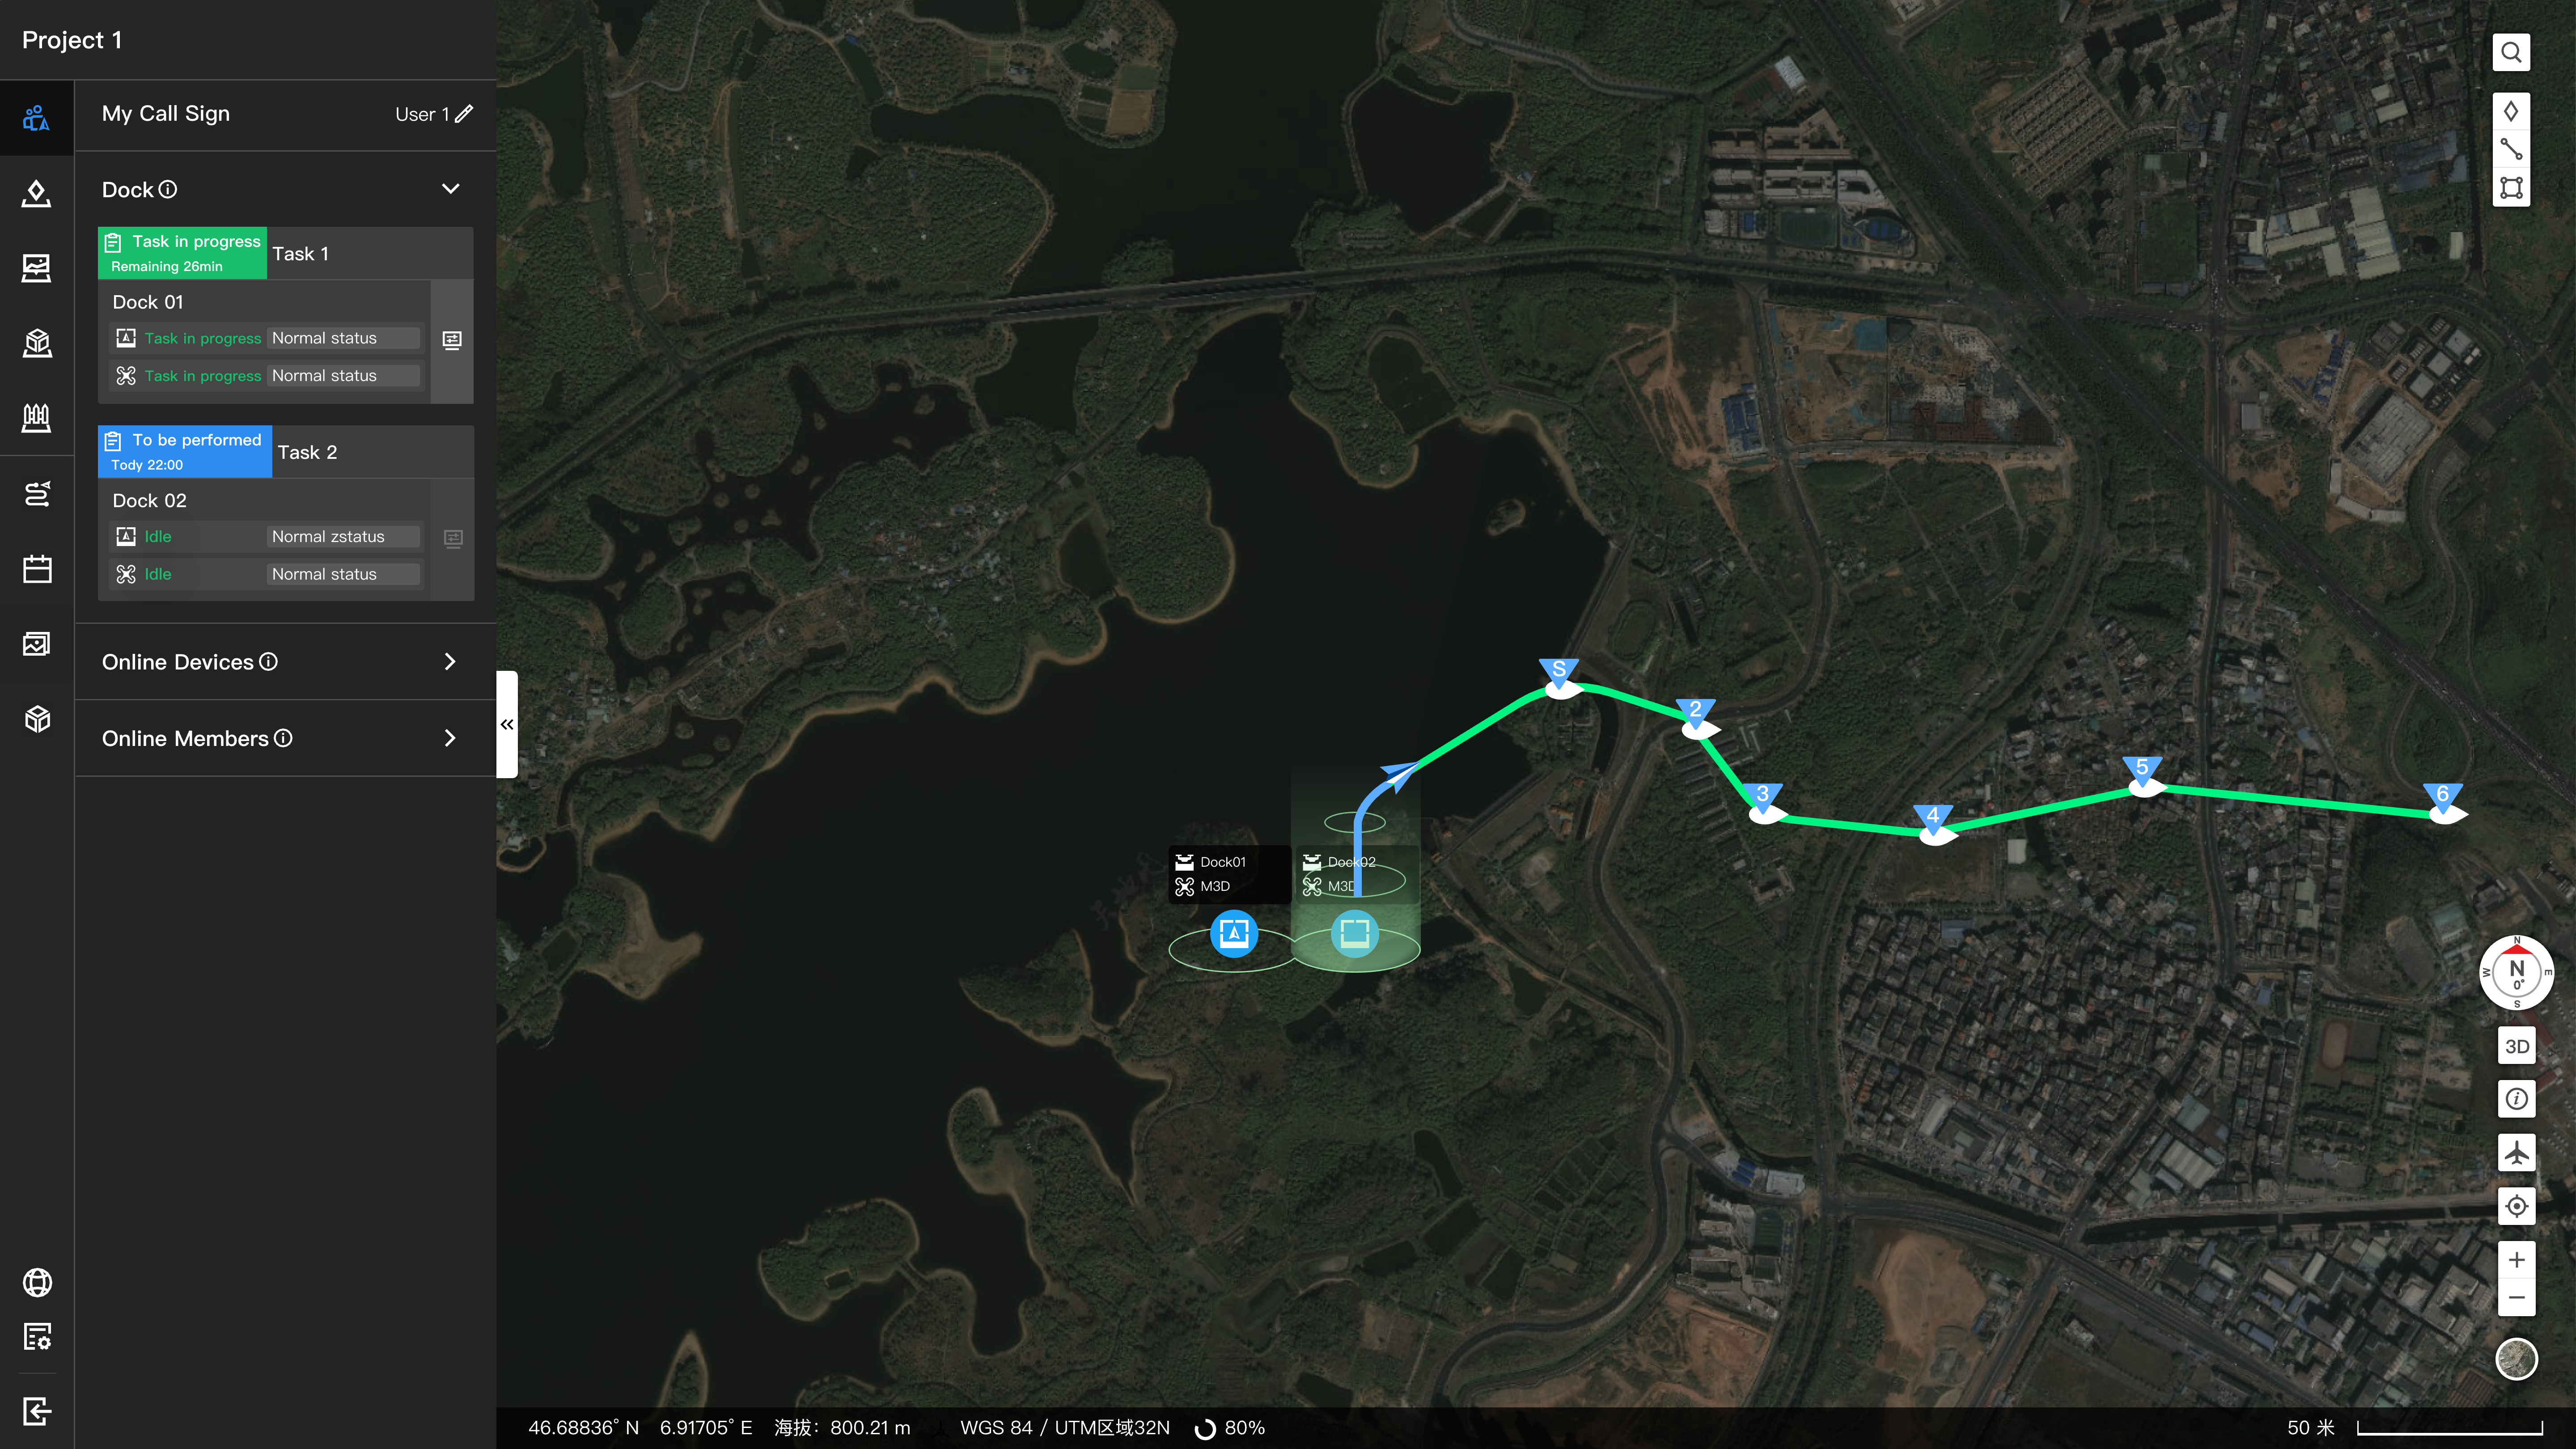
Durante le missioni, puoi visualizzare lo stato dell'area di decollo/atterraggio sulla mappa.
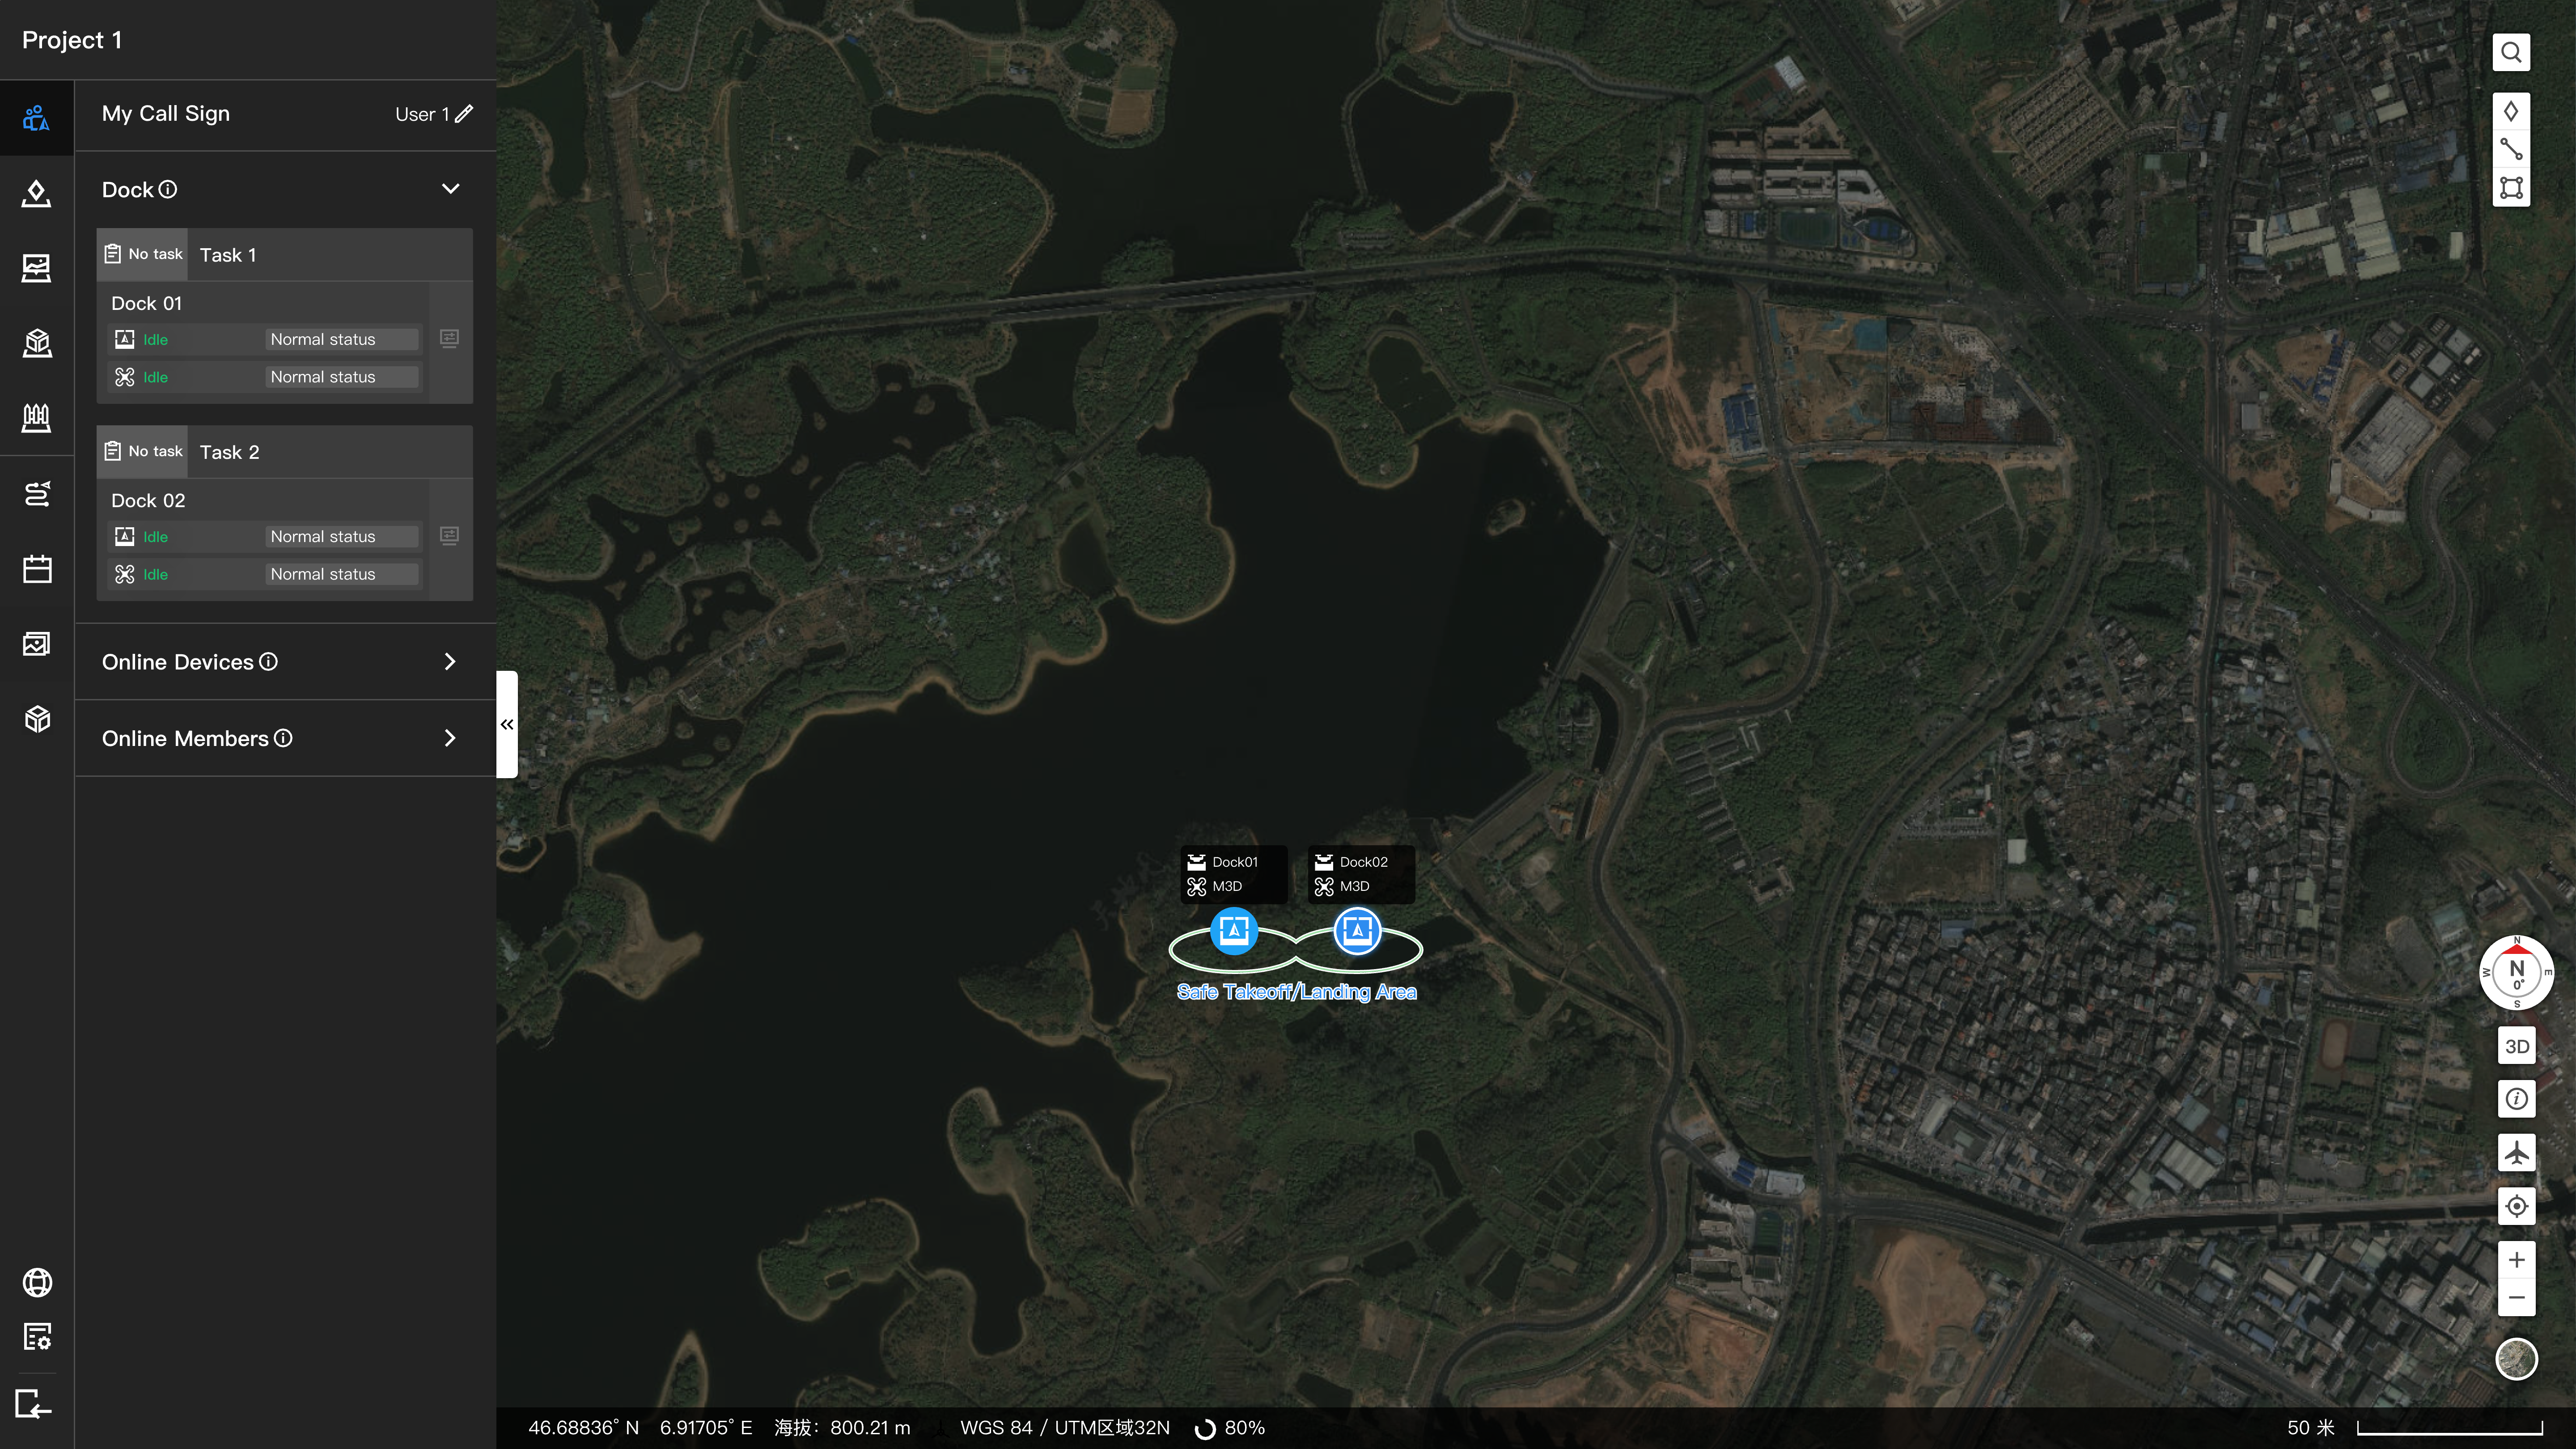
Puoi anche fare clic sul dock sulla mappa per visualizzare lo stato di raggruppamento nell'area di decollo/atterraggio.
- Il debug remoto o l'apertura delle coperture sul posto non influisce sullo stato di occupazione dell'area di decollo/atterraggio, ma può avere un impatto sul processo di decollo e atterraggio di altri aeromobili. Presta cautela durante il debug se vi sono aeromobili in funzione nelle vicinanze.
3. Situazioni eccezionali
- Al termine di una missione di volo, se le coperture non si chiudono correttamente, l'area di decollo/atterraggio occupata non verrà rilasciata automaticamente. In questo caso, le coperture devono essere chiuse tramite debug remoto o sul posto affinché l'area diventi disponibile. Le cause della mancata chiusura delle coperture dopo l'esecuzione delle missioni includono, a titolo esemplificativo ma non esaustivo:
- Funzionamento anomalo della struttura meccanica della copertura del dock.
- Il dock era già in debug remoto o sul posto con le coperture aperte prima che la missione di volo fosse distribuita.
- Se il dock va offline prima che l'aeromobile decolli e lasci l'area di decollo/atterraggio o dopo aver occupato l'area durante l'atterraggio, il messaggio di rilascio dell'area non può essere inviato. L'area continuerà a essere occupata finché non viene ripristinata la comunicazione o finché l'occupazione non scade dopo 30 minuti.