
Редактирование маршрута Copilot
Wayline Agent — это интеллектуальный инструмент планирования маршрутов полета, встроенный в Copilot Assistant на платформе FlightHub 2. Пользователи описывают полетные задачи на естественном языке, а система автоматически интерпретирует намерение, определяет цели на карте и создает или изменяет маршруты полета. Инструмент предназначен для сценариев патрулирования и инспекции.
【Текущие поддерживаемые устройства: DJI Dock 3, DJI Dock 2, DJI Dock, Matrice 4 Series, Matrice 3D/3TD】
Обзор
Wayline Agent предоставляет следующие основные возможности:
- Ввод на естественном языке: Не требуется вручную добавлять точки маршрута или настраивать параметры, такие как высота полета, скорость, углы стабилизатора и другие — полный маршрут полета может быть сформирован из описания в разговорном стиле.
- Выбор целей на карте: Поддерживается выбор точек PinPoint на карте, разметка пользовательских точек и выбор прямоугольных областей в качестве входных данных для планирования маршрута.
- Многоэтапное уточнение: Поддерживается итеративная модификация и уточнение сгенерированных результатов в рамках одной беседы.
Как получить доступ
Wayline Agent можно запустить из следующих мест:
| Точка входа | Применимый сценарий |
|---|---|
| Страница проекта | Планирование нового маршрута с нуля на основе целей на карте |
| Библиотека маршрутов / Редактор маршрутов | Изменение и корректировка существующего маршрута |
Базовые понятия
- Селектор: Интерактивный инструмент для передачи целей с карты Wayline Agent. Поддерживает три режима:
- Выбор точек PinPoint: Выберите одну или несколько существующих точек PinPoint на карте. Порядок можно скорректировать для указания желаемой последовательности выполнения точек маршрута.
- Разметка точек на карте: Быстро расставьте несколько точек на карте в качестве входных данных для точек маршрута.
- Выбор области: Выберите прямоугольную область, и Agent спланирует маршрут на основе географических объектов (таких как здания, дороги, реки, озера и т. д.), которые вы укажете в пределах этой области.
- Опорная высота: Все параметры высоты в маршруте требуют явного указания системы отсчета, включая Абсолютную высоту (ASL), Относительно точки взлета и Над уровнем земли (AGL). Если это не указано в команде, Agent проактивно спросит.
- Контекст беседы: Agent сохраняет контекст в рамках одной беседы, что позволяет постепенно уточнять маршрут через несколько раундов диалога.
Рабочий процесс
Формирование маршрута обычно состоит из трех этапов:
- Запуск Agent и описание задачи: Откройте диалог Agent на странице проекта, в библиотеке маршрутов или в редакторе маршрутов и опишите цель задачи и ключевые параметры на естественном языке.
- Подтверждение целей и ключевых параметров: Agent подсвечивает идентифицированные цели на карте. Если отсутствует ключевая информация (например, опорная высота или объем модификации), система проактивно запросит уточнение.
- Предпросмотр, сохранение и отправка на выполнение: После формирования маршрут можно просмотреть на карте. Система отображает сводную информацию, такую как количество точек маршрута, диапазон высот и расчетную длительность полета. После подтверждения маршрут можно сохранить или отправить на выполнение.
Элементы команды
Для повышения вероятности успеха с первого раза рекомендуется включать в команды следующие элементы:
| Элемент | Описание | Поведение при отсутствии |
|---|---|---|
| Цель задачи | Пункт назначения, точки PinPoint для выбора или область для выбора | Agent спросит или предложит пользователю выбрать на карте |
| Тип задачи | Инспекция, облет по орбите, стационарное наблюдение и т. д. | Определяется по ключевым словам; результат может не соответствовать ожиданиям |
| Опорная высота | ASL / Относительно точки взлета / AGL | Спрашивается всегда |
| Действие съемки | Запись, фото, распознавание ИИ и т. д. | Используется действие по умолчанию, либо Agent спрашивает |
Создание маршрута с нуля
Инспекция по линии (дороги, реки, границы)
Agent автоматически определяет осевые линии дорог, осевые линии рек или граничные линии и равномерно расставляет точки маршрута вдоль них.
| Требование | Пример команды | Результат |
|---|---|---|
| Простое патрулирование со значениями по умолчанию | Draw a patrol wayline along Shennan Boulevard | Точки маршрута расположены вдоль осевой линии дороги; высота и скорость — по умолчанию |
| Указать высоту полета | Generate a wayline along North Ring Road with a flight altitude of 100 meters | Все точки маршрута имеют одинаковую высоту 100 м |
| Камера направлена в определенную сторону | Fly along the centerline of the Shenzhen River at 120 m, camera facing the water | Высота 120 м, стабилизатор наклонен под соответствующим углом к поверхности воды |
| Полет по замкнутому контуру границы | Fly one loop around the perimeter of Shenzhen Talent Park | Точки маршрута расположены вдоль границы парка, образуя замкнутый контур |
| Съемка с равными интервалами | Fly this inspection route and take a photo every 50 meters | Интервал между точками маршрута около 50 м, в каждой точке — действие съемки фото |
Если существует несколько кандидатов, Agent представляет список кандидатов для выбора. Приоритет отдается точкам PinPoint с таким же именем, уже существующим в проекте.
Облет по орбите и по спирали
Выполнение кругового полета вокруг зданий, вышек связи или точек интереса с постоянно направленным на центр стабилизатором.
- Облет по орбите: Например, команда "Fly one loop around Ping An Finance Center, camera always looking at the building" заставляет Agent сгенерировать круговые точки маршрута с режимом рыскания "Всегда в сторону POI" и стабилизатором, направленным на центр.
- Полет по спирали: Например, команда "Spiral upward around this transmission tower with a radius of 50 meters" заставляет Agent сгенерировать маршрут с радиусом около 50 м, с постепенным увеличением высоты в каждой точке и стабилизатором, направленным на центр.
Инспекция области с покрытием
Выберите область, и Agent спланирует маршрут инспекции на основе географических объектов (зданий, дорог, рек, озер и т. д.), находящихся внутри нее.
Примечание: В данной версии Wayline Agent ориентирован на сценарии патрулирования и инспекции и не рекомендуется для задач картографирования или 3D-моделирования.
Стационарное зависание и пользовательские точки маршрута
| Сценарий | Пример команды | Результат |
|---|---|---|
| Стационарное наблюдение | Generate a stationary hover surveillance task at this point on the map, lasting 10 minutes | Одна точка маршрута + зависание на 600 с |
| Многоточечный маршрут | (After marking three points) Connect these three points into an inspection wayline | Точки соединяются в порядке выбора с действиями по умолчанию |
| Навигация по пути | Generate an inspection wayline along the shortest road route from point 1 to point 3 | Маршрут спланирован вдоль дорог между точками с расставленными точками маршрута |
| Инспекция по пользовательским точкам | Generate a patrol wayline based on these points, photographing each outdoor A/C unit at a 45° angle, altitude 120 m, zoom 7x | Соответствует точкам PinPoint, стабилизатор около -45°, высота 120 м, фокусное расстояние соответствует 7-кратному увеличению |
Agent поддерживает комбинированные последовательности распознавания ИИ и действий. Например: Inspect along these points for anyone present; if detected, take a photo, start recording, then broadcast "Fishing is prohibited here". Agent сформирует последовательность действий «распознавание ИИ → фото → запись → объявление».
Изменение существующего маршрута
При изменении маршрута необходимо указать два элемента: какие параметры изменить и область применения (все точки маршрута / определенный диапазон точек / определенный тип объектива).
Глобальные пакетные изменения
Increase the altitude of the entire wayline by 20 meters→ Высоты всех точек маршрута увеличиваются на 20 м.Change the flight speed to 8 m/s→ Глобальная скорость полета и скорости всех точек маршрута унифицируются до 8 м/с.
Локальное изменение
Change the altitude of waypoints 3 to 5 to 320 meters→ Только у точек маршрута 3, 4 и 5 высота меняется на 320 м.
Добавление и удаление действий
| Операция | Пример команды | Результат |
|---|---|---|
| Пакетное добавление действия | Add a photo action to every waypoint | Каждая точка маршрута получает ориентированное действие съемки фото |
| Пакетное удаление действия | Remove the second photo action from all waypoints | Второе действие съемки фото удаляется из каждой точки маршрута |
| Унифицированный угол стабилизатора | Change the gimbal action angle at all waypoints to vertical downward | Угол тангажа действия стабилизатора в точках маршрута унифицируется до -90° |
| Локальное зависание | Hover for 2 seconds at each photo point | Перед каждой точкой съемки фото вставляется зависание на 2 секунды |
Геометрические преобразования
- Реверс маршрута:
Swap the start and end points; I want to fly it in reverse - Смещение:
Shift the entire wayline 50 meters to the east - Разделение:
Split from the 6th waypoint into two segments - Комбинированная команда:
Altitude +20 m, speed changed to 6 m/s, gimbal down -90°
Примечание: Заблокированные маршруты нельзя редактировать. Когда несколько пользователей или несколько Agent редактируют один маршрут одновременно, каждый конвейер независим, и итоговым становится последнее сохраненное состояние.
Практические примеры
Ниже приведены комплексные примеры задач, демонстрирующие способность Agent обрабатывать множество условий и сегментированные действия.
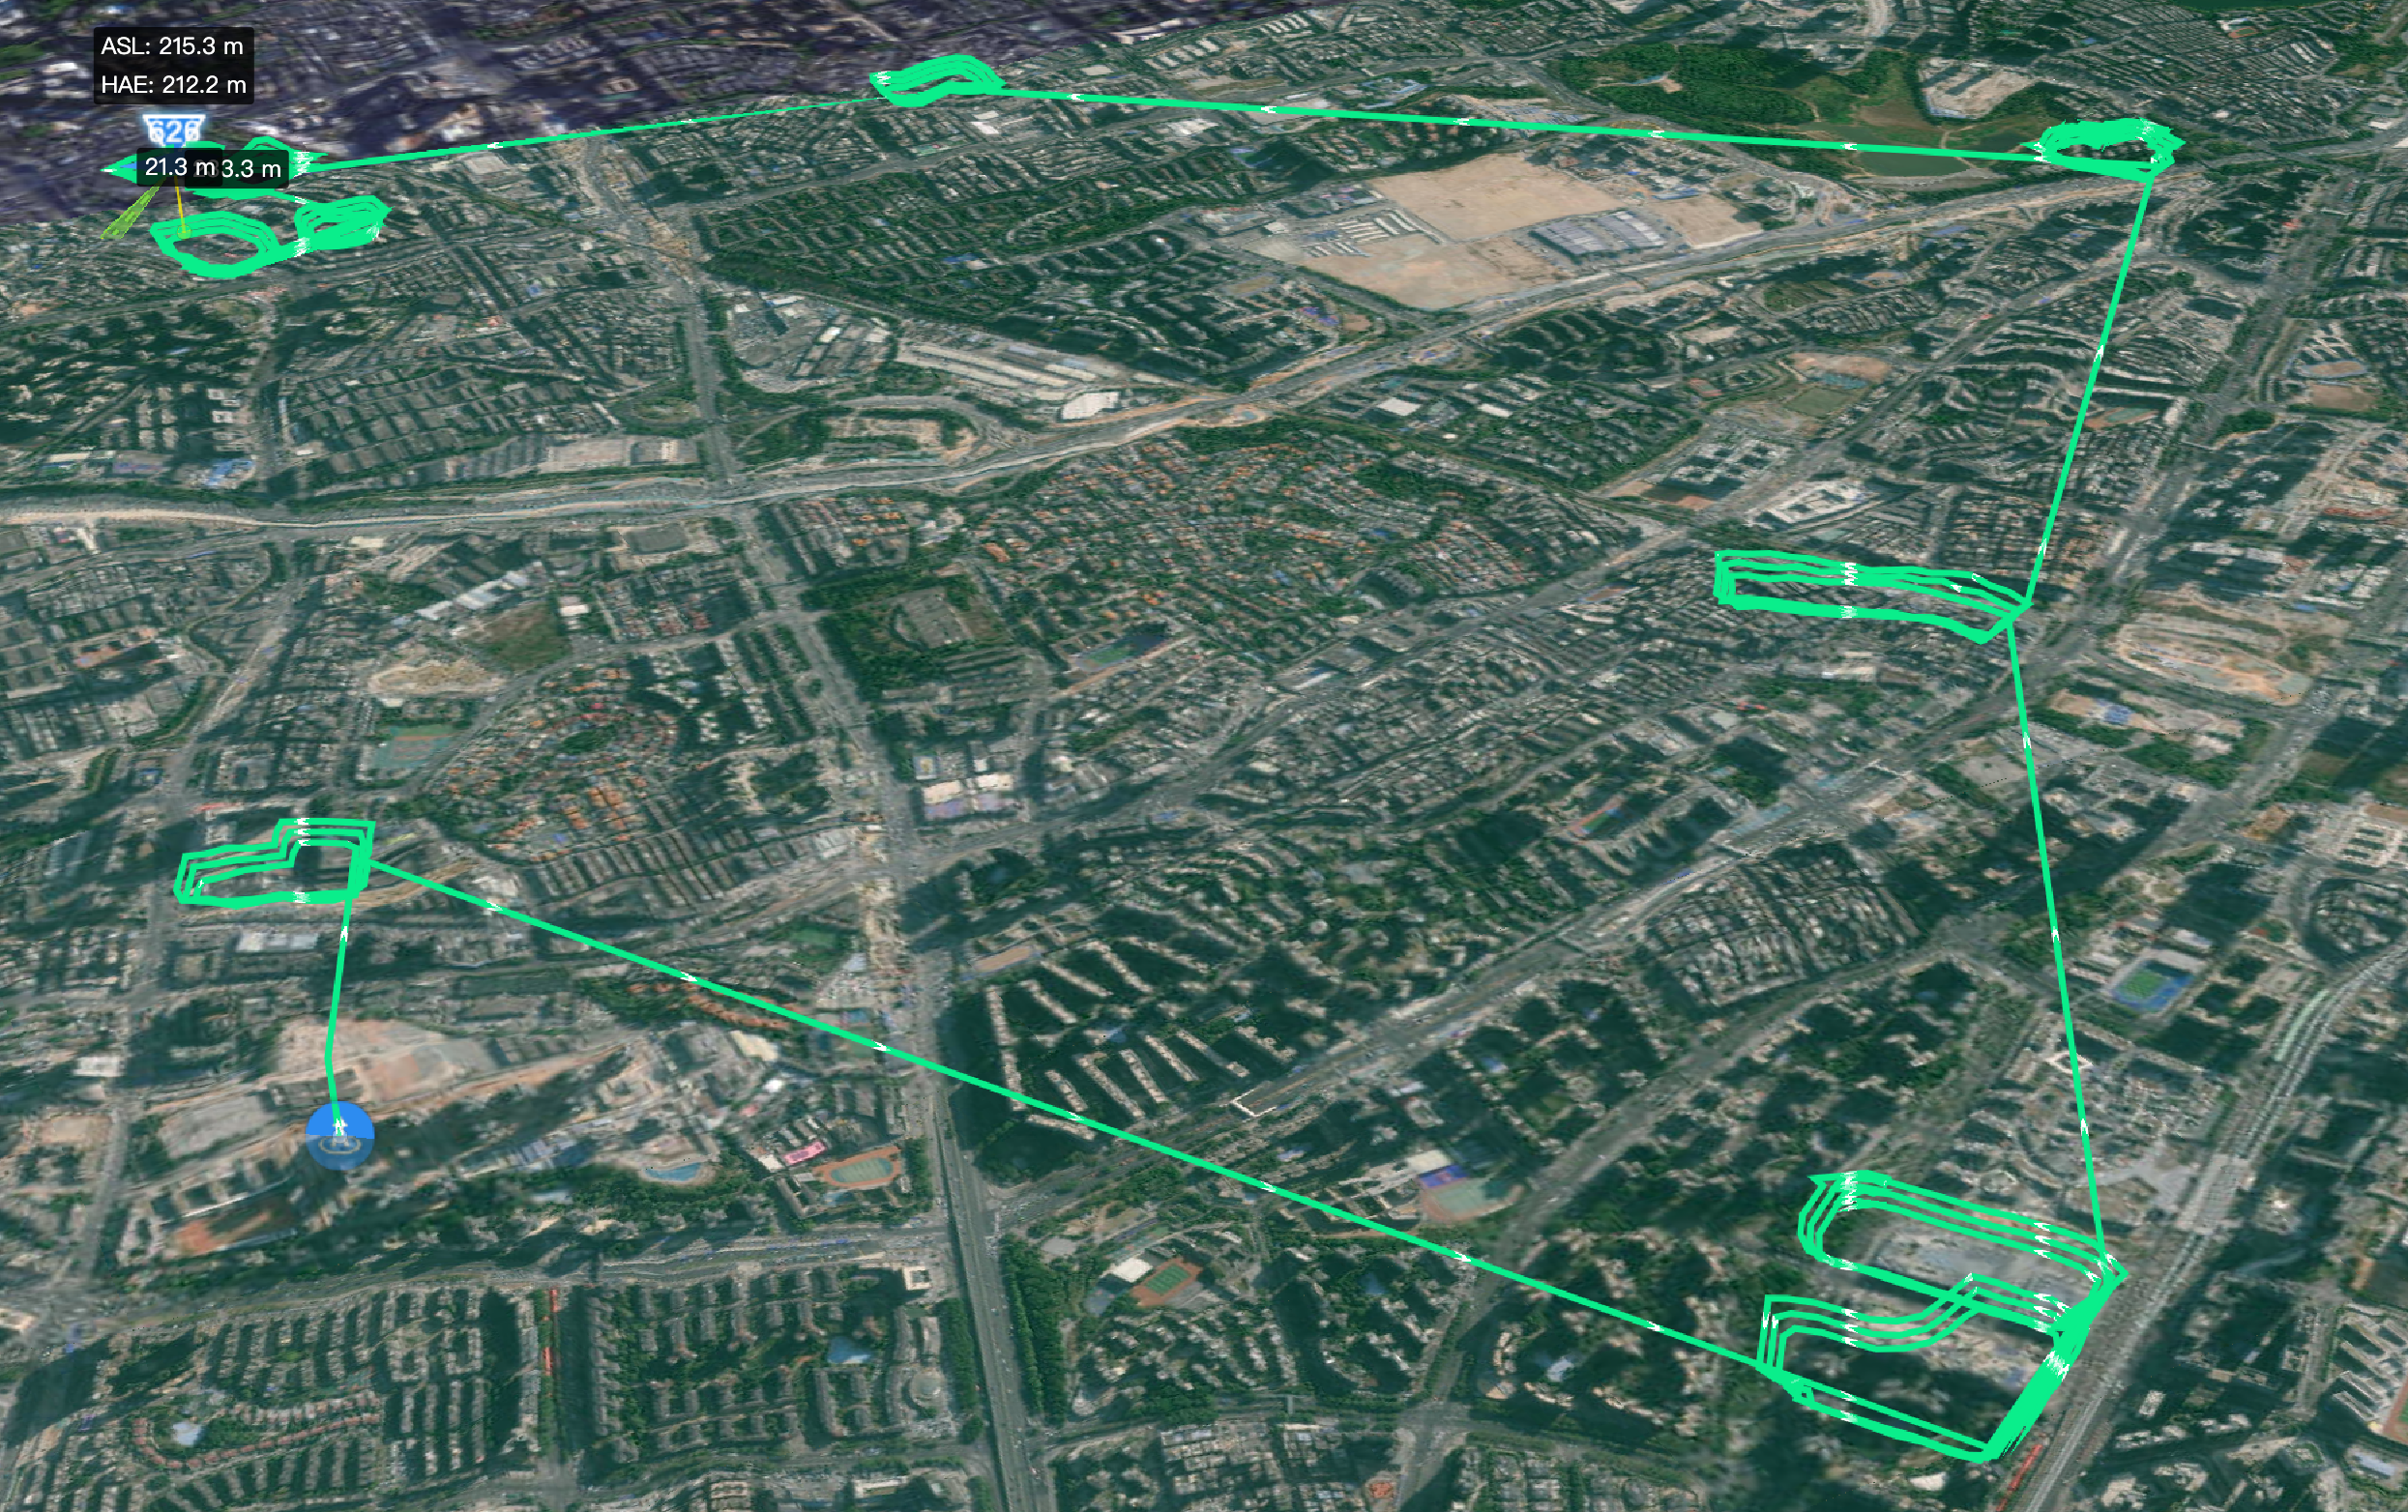
Пример 1: Инспекция области в коммерческом районе
Команда: Инспектируйте торговые центры в пределах выбранной области. Для каждого торгового центра ведите непрерывную съемку вдоль периметра здания, направив стабилизатор строго вниз. В первой точке маршрута каждого торгового центра добавьте действие стабилизатора -45° и начните запись; остановите запись после завершения инспекции одного торгового центра, затем переходите к следующему. Облетите каждый торговый центр 3 раза, прежде чем лететь к следующему.
Ключевые моменты: Выбор области автоматически определяет несколько торговых центров / 3 облета вдоль периметра каждого торгового центра / Независимый запуск/остановка записи для каждого сегмента / Стабилизатор -45° в первой точке маршрута.
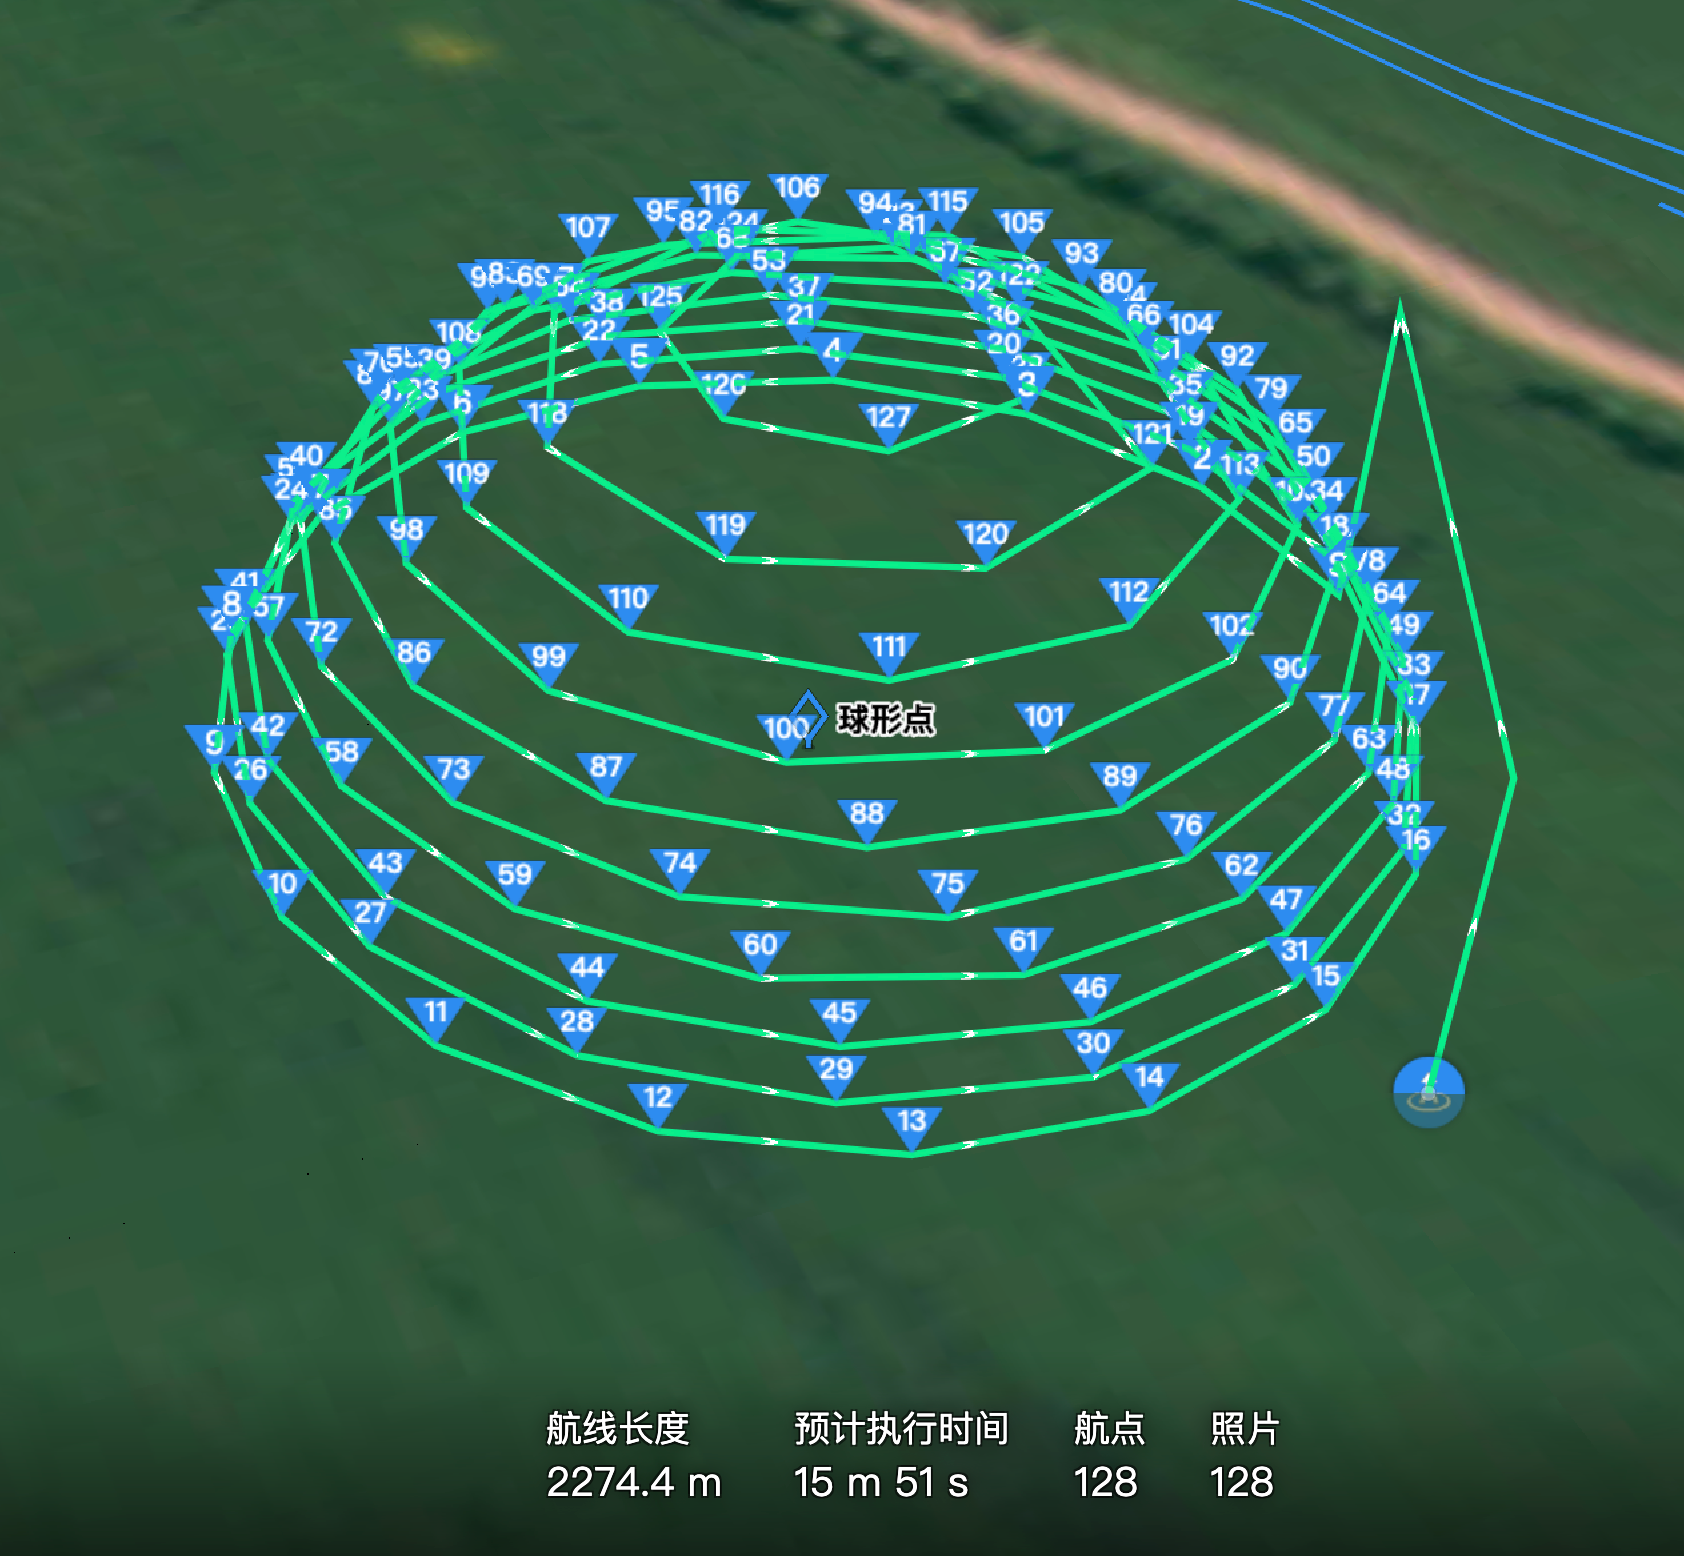
Пример 2: Маршрут полусферической фотосъемки
Команда: На основе этой точки создайте маршрут полусферической фотосъемки, поднимающийся по спирали кольцо за кольцом. Радиус сферы — 50 метров. В каждой точке направляйте камеру к центру для съемки. Нижний слой сферы должен находиться на высоте 10 метров над землей.
Ключевые моменты: Полусферический подъем кольцо за кольцом / Радиус сферы 50 м / Каждая точка направлена в центр для съемки / Нижний слой на высоте 10 м над землей.
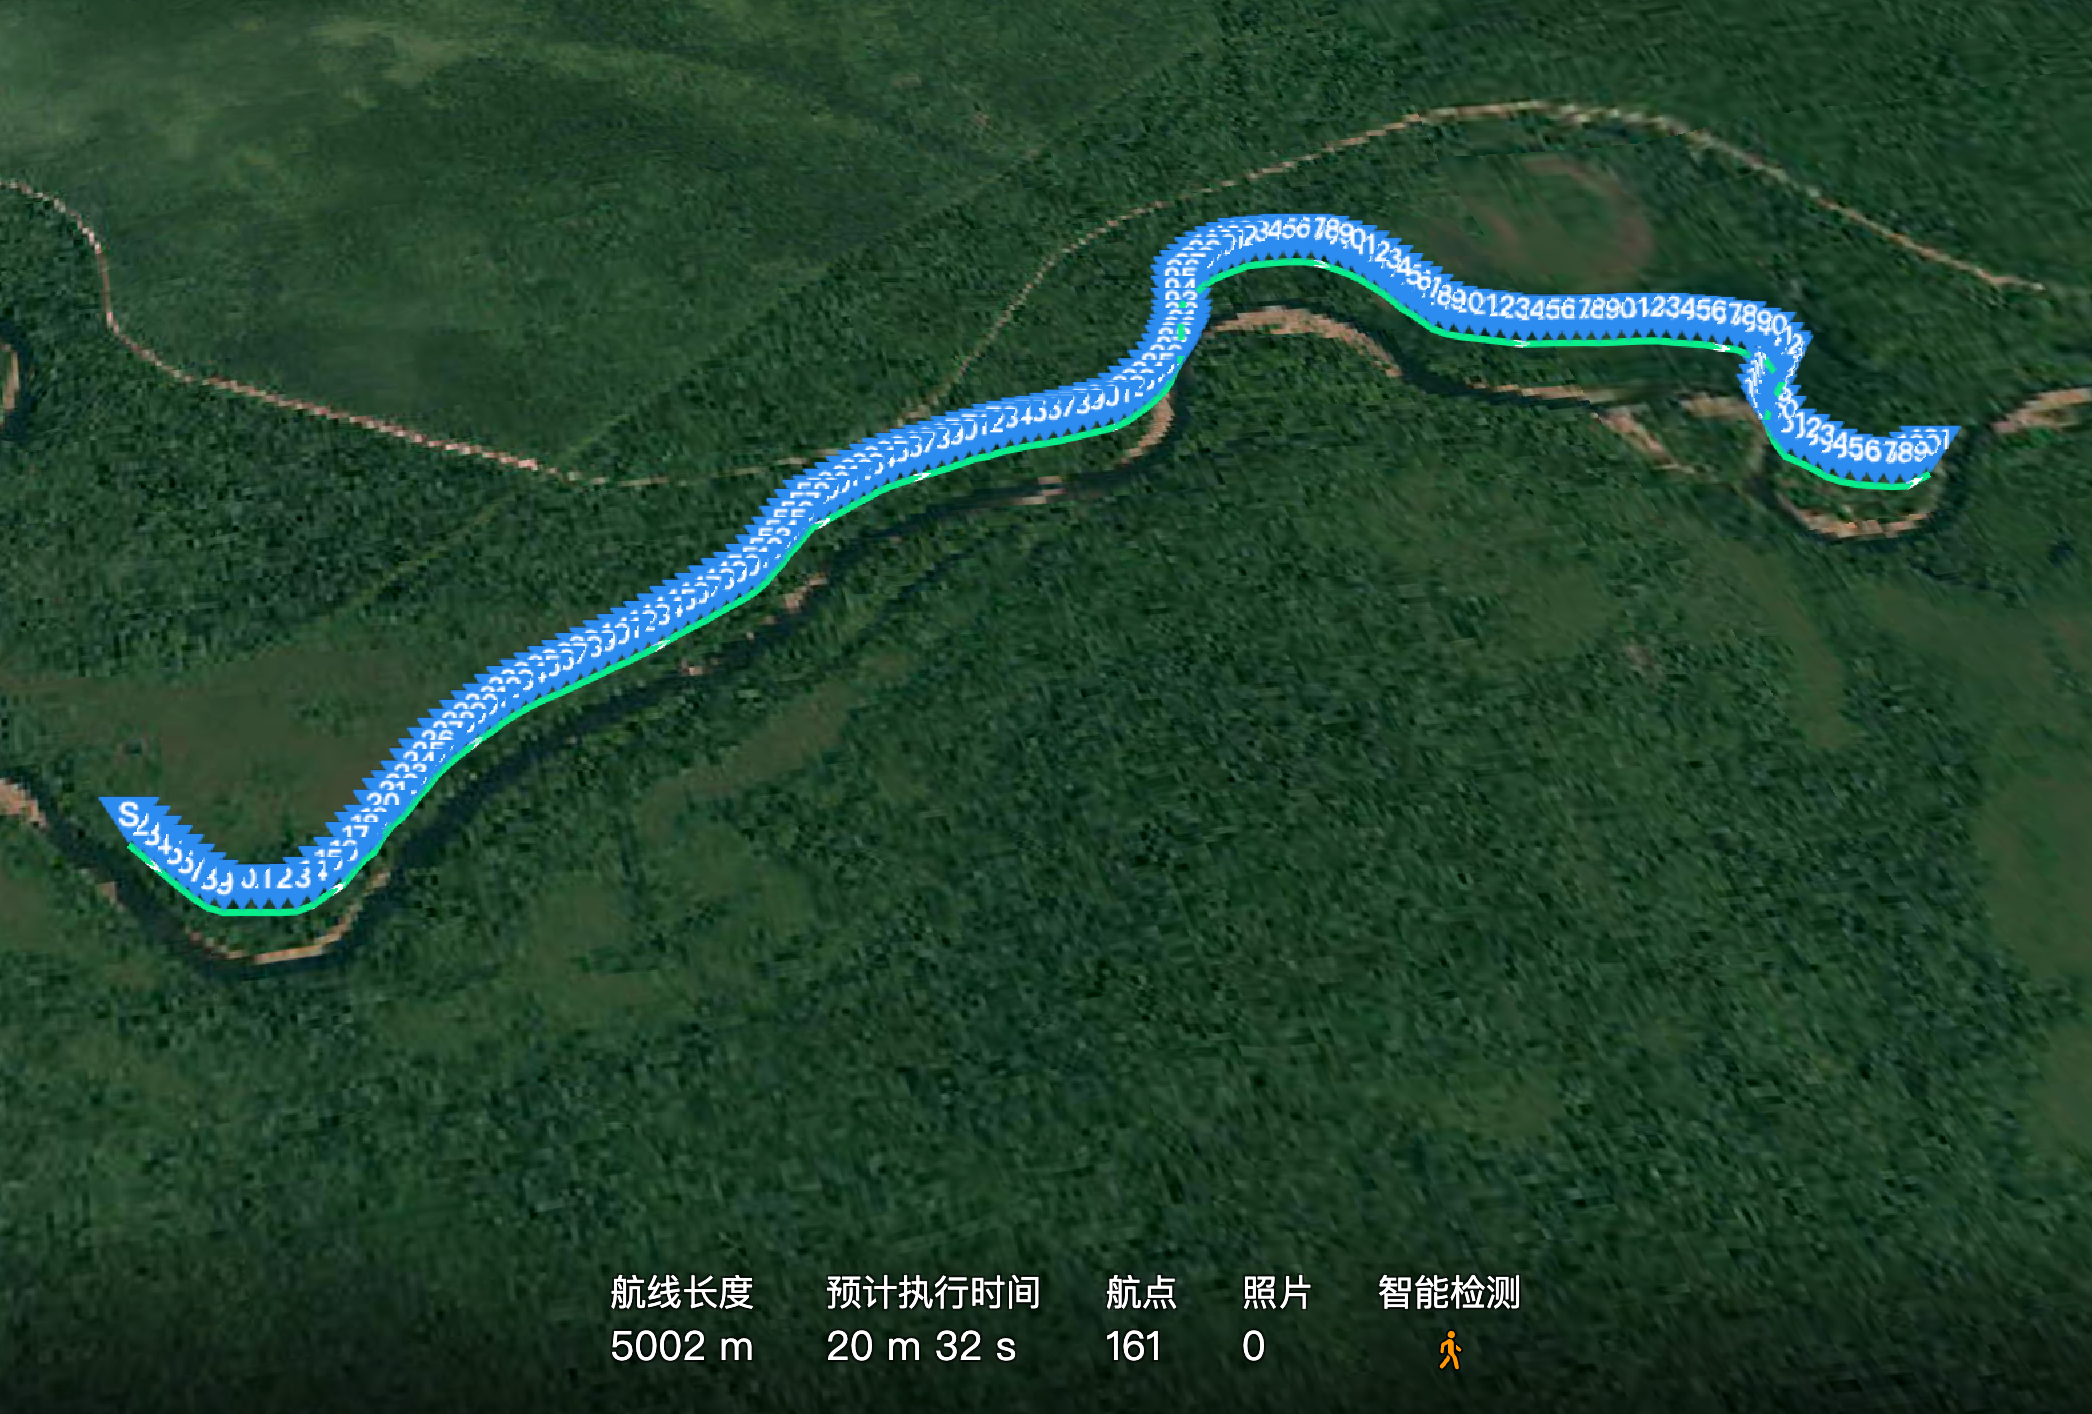
Пример 3: Инспекция реки + распознавание ИИ + объявление
Команда: Вдоль реки в выбранной мной области инспектируйте с носом дрона, направленным на север. Добавьте действие стабилизатора -45°, смотрящего на землю, в первой точке маршрута. Во время полета ведите поиск людей; если обнаружены, запускайте ориентированную съемку фото, затем транслируйте «This is a forest water source protection area, leave immediately».
Ключевые моменты: Выбор области определяет реку / Нос дрона унифицированно направлен на север / Распознавание людей ИИ → ориентированное фото → объявление / Стабилизатор -45° в первой точке маршрута.
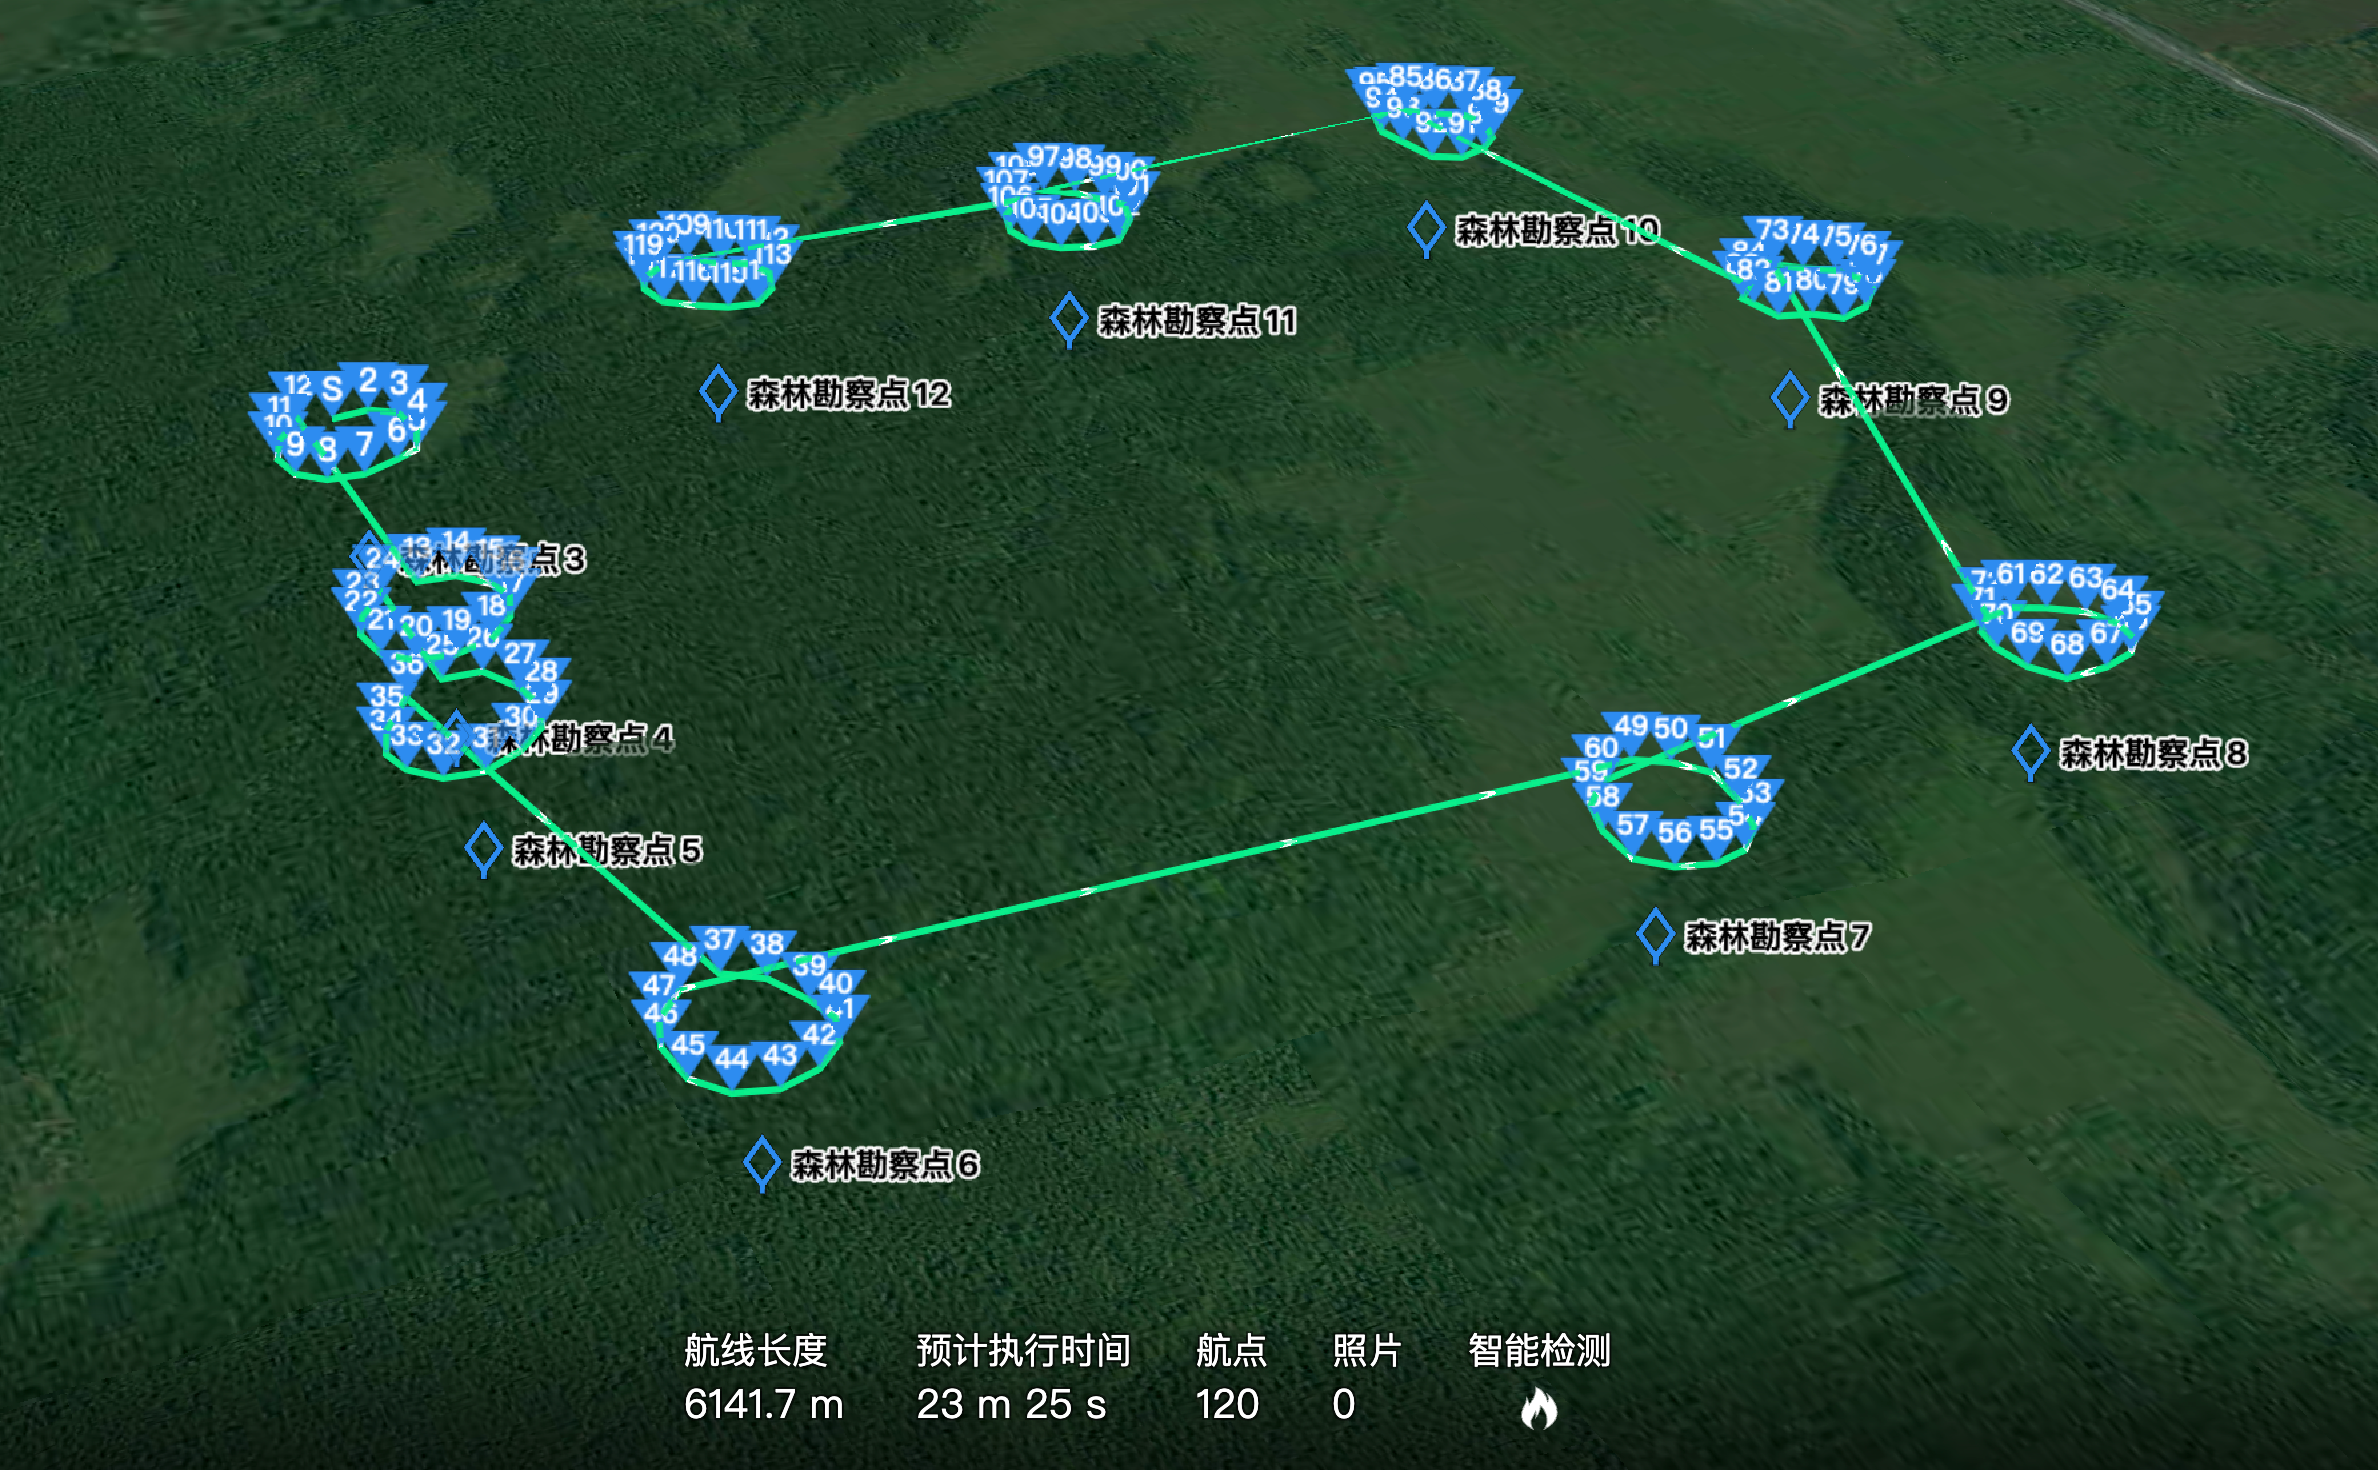
Пример 4: Облет критических точек риска в лесу + тепловизионная съемка
Команда: Инспектируйте пожарные риски вдоль точек лесной съемки 3–12. В каждой точке выполните 1 облет с точкой в центре на высоте 120 метров над ней. Начните запись при начале облета и одновременно включите тепловизионное определение температуры. Если обнаруженная температура превысит 50°C, начните запись на 30 секунд.
Ключевые моменты: Выбор точек съемки 3–12 / 1 облет на высоте 120 м над каждой точкой / Триггер тепловизионной температуры >50°C / Условная запись на 30 с.
Механизм диалога и уточнений
Непрерывный диалог
В рамках одной беседы поддерживается память контекста, что позволяет реализовать полный процесс «декомпозиция → подтверждение → выполнение» через несколько раундов диалога.
Когда Agent проактивно задает вопросы
| Приоритет | Условие срабатывания | Типичный вопрос |
|---|---|---|
| Обязательный | Опорная высота не ясна (ASL / относительно точки взлета / AGL) | Вы имеете в виду абсолютную высоту или относительно точки взлета? |
| Обязательный | Область изменения не ясна (глобальная / локальная) | Вы хотите изменить все точки маршрута или конкретные точки? |
| Обязательный | Целевой объект не ясен | Пожалуйста, укажите целевой объект или выберите его на карте |
| Частый | Только неопределенные выражения, такие как «быстрее / медленнее / выше» без значения | Какова целевая скорость? |
| Частый | Неоднозначность знака угла | Вы имеете в виду наклон стабилизатора вниз на 60° (-60°)? |
Распространенные заблуждения
- Три значения «высоты»:
ASL 300 м≠Относительно точки взлета 300 м≠AGL 300 м. При сомнениях используйте «относительно точки взлета» (наиболее распространенная опорная система). - Углы включают знак: «Наклон стабилизатора вниз на 60°» означает -60°, а не 60°. Конвенция направлений: Север = 0°, Восток = 90°, Юг = 180°, Запад = -90°.
Рекомендуемая полная структура команды: Цель + форма/задача + высота + опорная система + скорость + действие съемки. Пример: Generate a patrol wayline along Liuxian Boulevard, relative to takeoff point 120 m, record throughout.
Границы возможностей и ограничения безопасности
Средства защиты безопасности
Agent проверяет команды на основе числовых границ параметров маршрута:
| Команда | Ответ Agent | Тип |
|---|---|---|
| Установить скорость 100 м/с | Превышает диапазон безопасности (макс. 15 м/с в зависимости от модели дрона), ограничено или задайте заново | Блокирующий |
| Установить высоту 0 м | Риск столкновения с землей, пожалуйста, подтвердите | Предупреждение |
| Сформировать маршрут с 1000 точек | Предупреждение об ограничении количества точек маршрута или рисках производительности | Предупреждение |
Неподдерживаемые возможности
| Возможность | Описание |
|---|---|
| Триггер по событию в реальном времени | Например, «Сделай фото, когда увидишь нарушающий автомобиль» — доступно только выполнение по предустановленным точкам маршрута; рекомендуется аппроксимировать через «маршрут + распознавание ИИ» |
| Распознавание мелких структур | Например, «Автоматически распознавай изоляторы на опорах ЛЭП и генерируй точки съемки» — тонкие структурные компоненты не распознаются; отмечайте точки вручную |
| Адаптация к окружающей среде | Например, «Настрой автоматически на основе сегодняшней скорости ветра» — данные о погоде в реальном времени не могут быть получены; задайте параметры вручную |
| Динамический обход препятствий | Динамический обход препятствий на основе 3D-моделей пока не поддерживается |
| Картографирование и моделирование | В данной версии основное внимание уделено патрулированию и инспекции; задачи картографирования или моделирования не рекомендуются |
| Память между сессиями | Например, «Лети как в прошлый раз» — Agent не имеет доступа к предыдущим беседам; предоставьте конкретный файл маршрута или параметры |
Команды с субъективным описанием
Для команд с субъективным описанием, таких как «Сделай красивее» или «Сделай более кинематографично», Agent не будет самостоятельно корректировать параметры. Он предложит пользователю указать конкретные параметры (угол стабилизатора, фокусное расстояние, стиль движения камеры) или выбрать предустановленный шаблон движения камеры.
Часто задаваемые вопросы
В: Можно ли сразу отправить маршрут, сгенерированный Agent, на выполнение?
Да, но рекомендуется сначала просмотреть его. После формирования Agent предоставляет сводную информацию, такую как количество точек маршрута, диапазон высот и расчетную длительность, а также выполняет проверки, такие как превышение скорости, риск столкновения с землей и ограничения количества точек маршрута на основе числовых границ. Примечание: Данная версия поддерживает только «немедленные задачи» (отправляемые на выполнение сразу после формирования) и пока не поддерживает «запланированные задачи» (зарезервированные для выполнения по расписанию).
В: Почему Agent повторно спрашивает, когда я меняю высоту?
«Высота» связана с двумя частыми неоднозначностями: опорная система (ASL / относительно точки взлета / AGL) и область применения (все точки маршрута или конкретные). Когда обе явно указаны в команде (например, «Измени высоту точек маршрута 3–5 на 120 м относительно точки взлета»), Agent выполнит команду напрямую.
В: Может ли Agent распознавать конкретные названия мест, такие как «Dasha River» или «Shennan Boulevard»?
Да. На основе текущих координат проекта Agent выбирает наиболее подходящую или похожую по названию цель и подсвечивает ее на карте для подтверждения. При наличии нескольких кандидатов Agent представляет список кандидатов; приоритет отдается точкам PinPoint с таким же именем, уже существующим в проекте. Также можно сначала выбрать точку PinPoint на карте, а затем отдать команду.
В: После смены модели дрона можно ли использовать исходный маршрут?
Вы можете указать Agent сменить модель дрона (например, «Я перехожу на M350, пожалуйста, смени модель дрона для меня»), и система обновит соответствующие параметры дрона. Обратите внимание, что разные модели дронов обладают разными возможностями (например, динамик, прожектор и тепловизионная камера поддерживаются только на некоторых моделях; максимальная скорость и диапазон тангажа стабилизатора также различаются). После смены Agent проактивно уведомит, если какие-либо действия больше не поддерживаются.
В: Возникнут ли конфликты, если несколько человек одновременно редактируют один и тот же маршрут?
Несколько человек могут редактировать одновременно, каждый конвейер независим, но итоговым становится последнее сохраненное состояние (более поздние сохранения перезаписывают предыдущие). Заблокированные маршруты нельзя редактировать.
В: Как быстро скорректировать неудовлетворительный сгенерированный маршрут?
Просто продолжайте отправлять команды на изменение в рамках той же беседы — Agent сохраняет контекст. Например, «Точки маршрута слишком плотные, разредите их и оставьте только ключевые» или «Задайте больший радиус разворота». Также можно напрямую точечно скорректировать выбранные целевые линии или точки на карте.