
Задача ручного полета
Задача ручного полета — это задача, выданная через облачную платформу DJI FlightHub 2, которую воздушное судно выполняет немедленно с поддержкой управления полетом через станцию базирования или пульт дистанционного управления. Задачи ручного полета являются немедленными и поддерживаются воздушными судами серий DJI Matrice 4 Enterprise и Matrice 4D.
Члены проекта могут нажать  , чтобы войти в библиотеку планов задач и просматривать планы задач. Администраторы могут создавать задачи ручного полета и управлять ими.
Создание планов
Нажмите «Создать план», чтобы перейти на страницу создания плана.
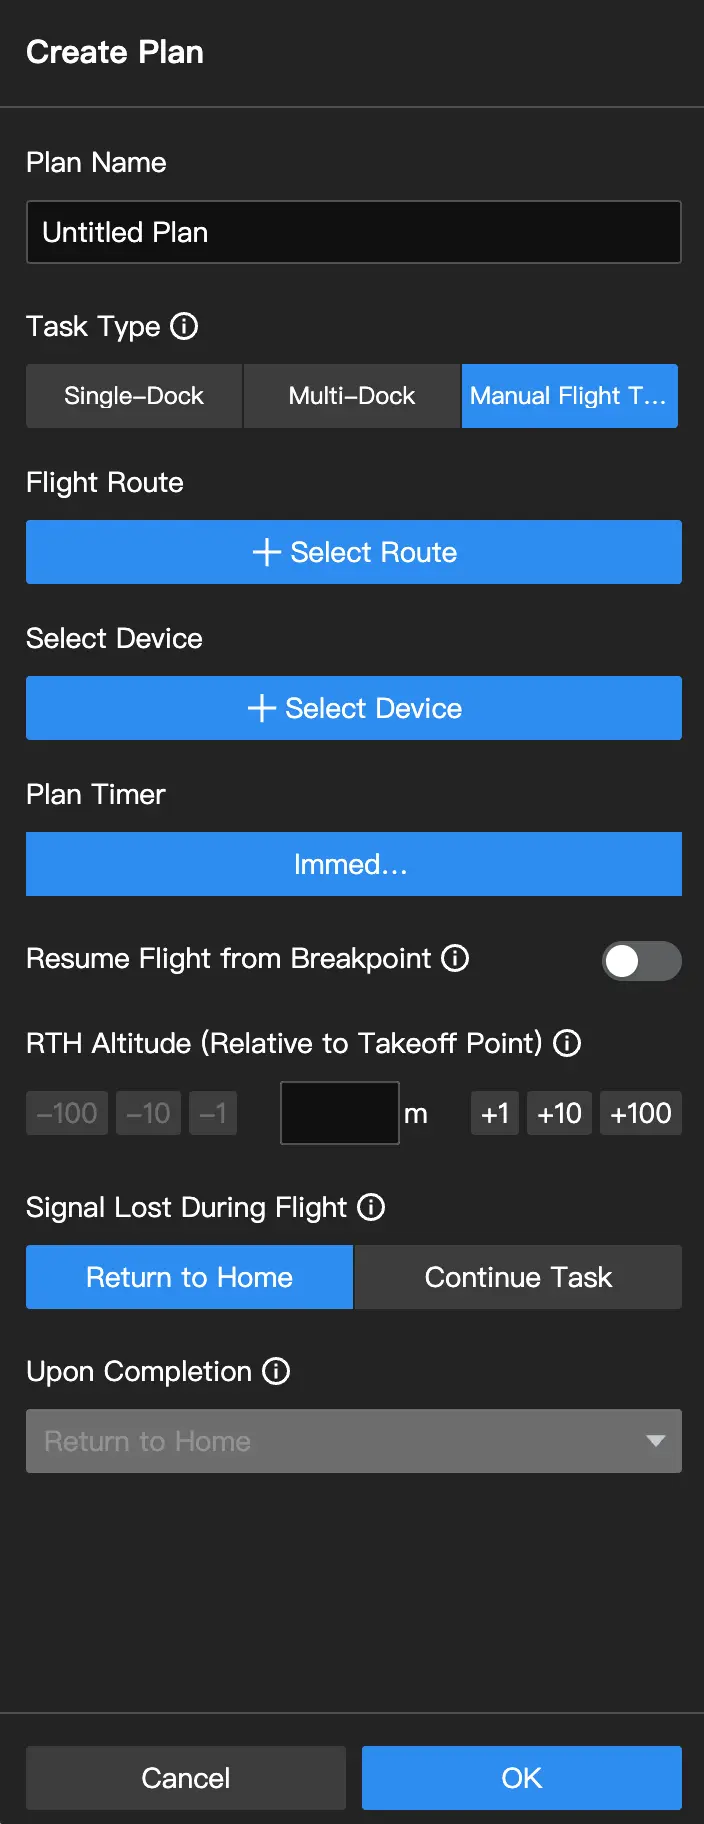
1. Название плана
Введите название плана (не более 50 символов).
2. Тип задачи
Выберите «Задача ручного полета».
3. Маршрут полета
Можно выбрать только маршруты полета, поддерживаемые станцией базирования. После выбора маршрута полета автоматически создается его копия.
- Копию нельзя изменить после создания плана. При удалении плана копия также будет удалена.
- Изменение маршрута полета в библиотеке маршрутов не влияет на копию маршрута. Для выполнения отредактированной задачи полета необходимо создать новый план.
4. Стратегия задачи
Стратегия задачи по умолчанию установлена на «Немедленно». После создания плана воздушное судно немедленно выполнит задачу полета.
5. Автоматическое возобновление с точки прерывания
При включении, если воздушное судно не может завершить маршрут полета из-за недостаточного заряда аккумулятора, автоматически создается ожидающая задача. После достаточной зарядки аккумулятора задача возобновляется до завершения маршрута полета.
6. Высота возврата (относительно станции базирования)
Высота полета воздушного судна при возврате на станцию базирования. Высота возврата должна быть установлена с учетом фактических условий полета, окружающей среды и данных GEO. Рекомендуется устанавливать высоту выше наивысшей географической точки в зоне полета и ниже максимальной высоты полета. Для DJI Dock и DJI Dock 3 диапазон высот составляет 20–1500 м, для DJI Dock 2 — 15–1500 м.
7. Потеря сигнала во время полета
По умолчанию воздушное судно возвращается на базу при потере соединения. Также можно настроить продолжение маршрута полета. После потери связи между станцией базирования и воздушным судном оно вернется к точке взлета или продолжит выполнение задачи полета.
8. Действие по завершении
При создании планов задач поддерживается только автоматический возврат на базу.
Выполнение планов
После начала задачи пользователи могут просматривать ее статус на панели станции базирования. Нажмите на окно устройства, чтобы просмотреть сведения об устройстве и прямую трансляцию. Подробнее см. в разделе Информация об онлайн-проекте.
Управление планами
Дополнительные описания функций см. в разделе Запланированные.