
Modifier les itinéraires de patrouille
L’itinéraire de vol de patrouille permet la planification automatique de l’itinéraire de vol dans une zone spécifiée pour la reconnaissance de sujet spécifique et les alertes. Par rapport à la Capture intelligente des itinéraires Waypoint, la planification de l’itinéraire de vol de patrouille est plus pratique et offre une zone de reconnaissance plus intuitive. Cependant, la flexibilité est relativement réduite.
Planification de l’itinéraire de vol
- Planifier la zone de reconnaissance
Cliquez sur la carte et dessinez une zone de reconnaissance. Une fois la zone déterminée, un itinéraire de vol de patrouille sera automatiquement généré.

- Ajuster les paramètres d’itinéraire de vol
Alertes de Capture intelligente :
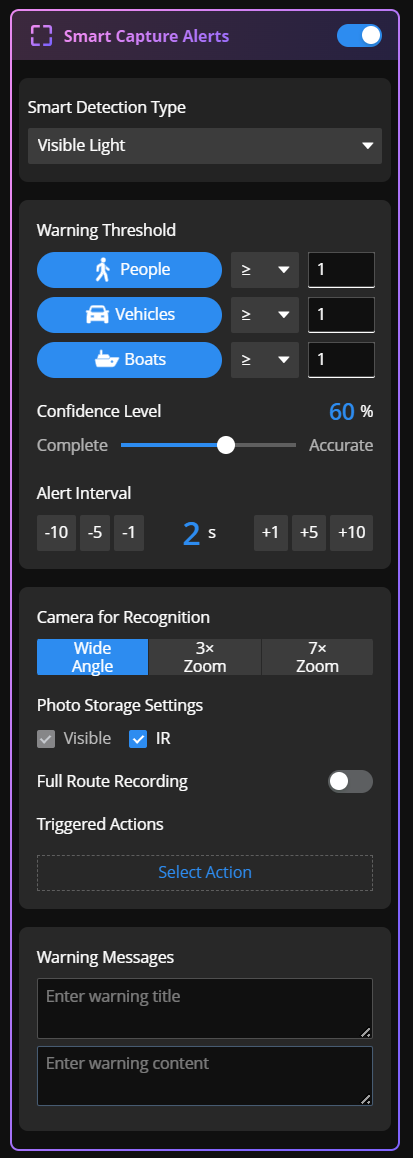
L’itinéraire de vol de patrouille active la Capture intelligente pour les personnes par défaut, avec des options permettant d’activer la reconnaissance des véhicules et des bateaux. L’altitude recommandée varie selon les sujets. Veuillez prêter attention à l’invite de plage d’altitude après l’ajustement du sujet de reconnaissance afin d’éviter une réduction des taux de reconnaissance.
Pour des détails sur la configuration de la lumière visible et de la reconnaissance infrarouge, reportez-vous à : Modifier les itinéraires Waypoint > Configuration de la reconnaissance de la lumière visible.
Après la désactivation de la fonction d’alerte de la Capture intelligente, l’itinéraire de vol ne recherchera et ne reconnaîtra pas automatiquement les sujets. Cela convient aux scénarios de reconnaissance manuelle.
Autres paramètres :
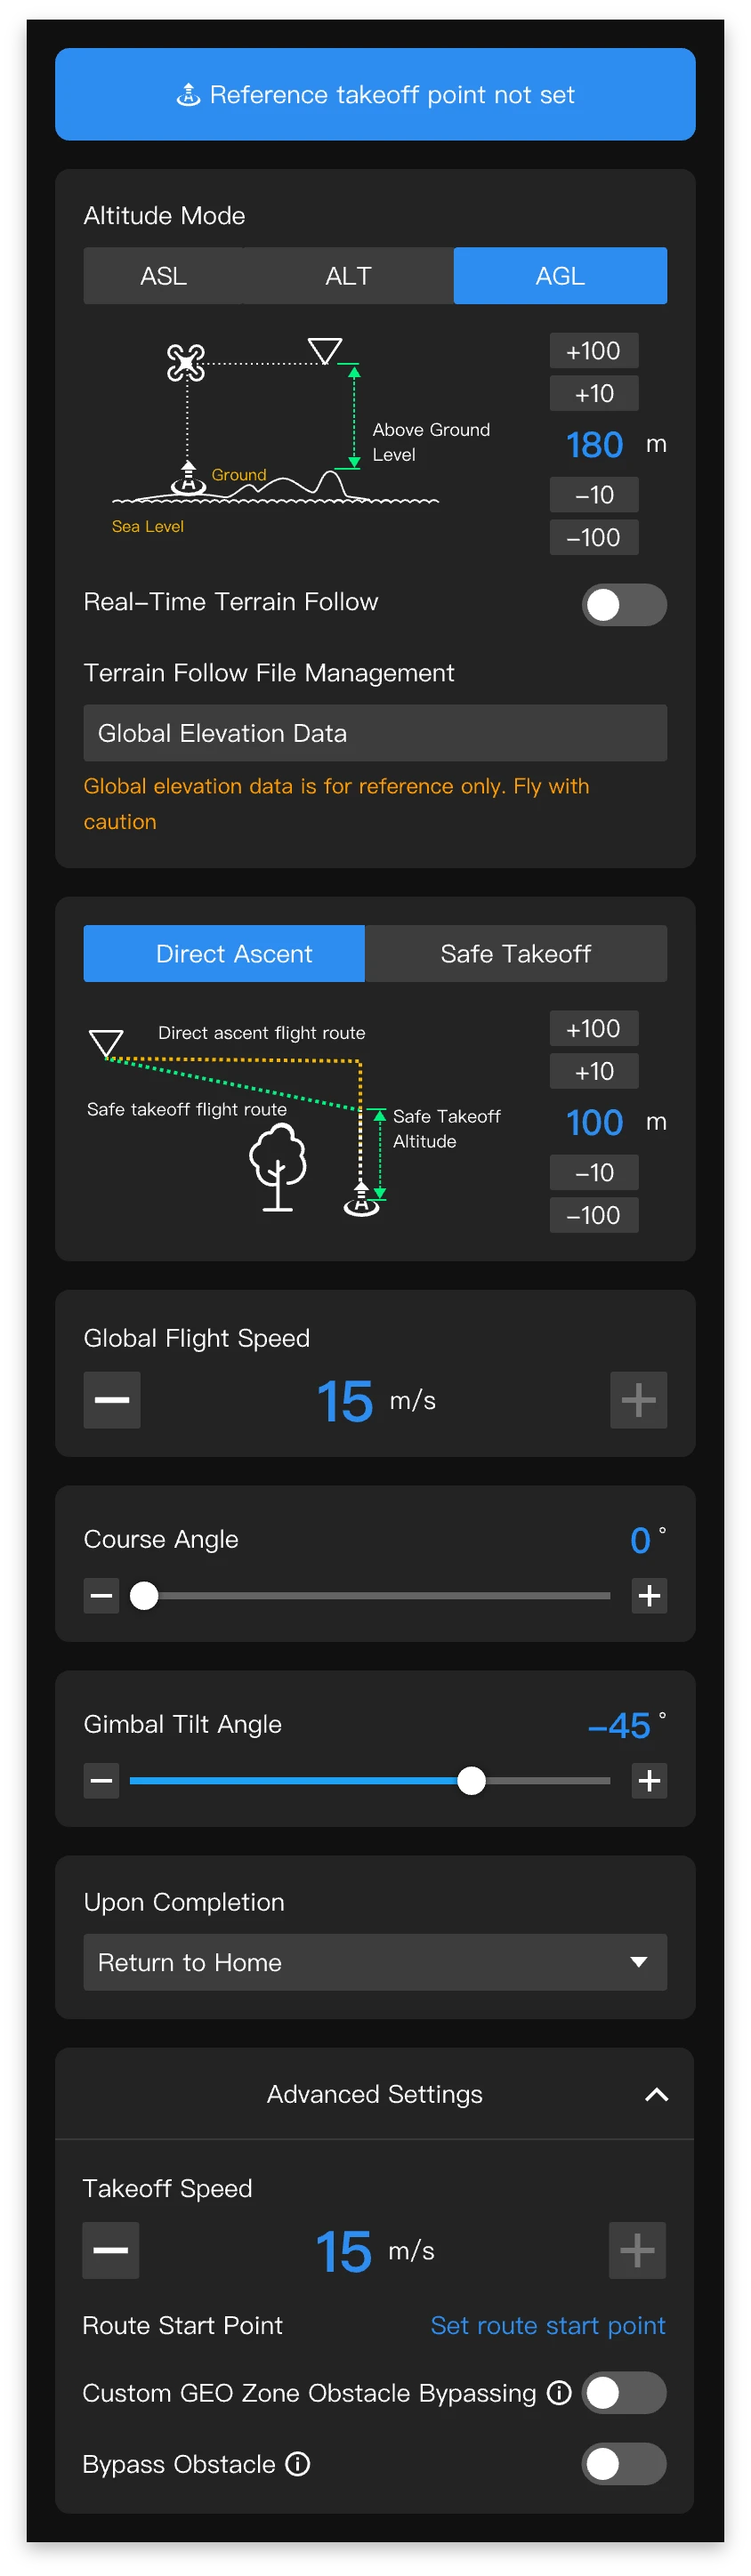
Pour les paramètres d’itinéraire de vol spécifiques, reportez-vous à : Modifier les itinéraires de zone.
L’angle de nacelle optimal varie selon les différents sujets de reconnaissance. Veuillez prêter attention aux invites pertinentes afin d’éviter d’utiliser des angles de nacelle au-delà de la plage recommandée, ce qui peut réduire les taux de reconnaissance.