
Edytuj trasy patrolowe
Trasa lotu patrolowego obsługuje automatyczne planowanie trasy lotu w określonym obszarze na potrzeby rozpoznawania i alertów dotyczących określonych obiektów. W porównaniu ze Smart Capture w trasach punktów nawigacyjnych planowanie trasy lotu patrolowego jest wygodniejsze i oferuje bardziej intuicyjny obszar rozpoznawania. Jednak elastyczność jest stosunkowo mniejsza.
Planowanie trasy lotu
- Zaplanuj obszar rozpoznawania
Kliknij na mapie i narysuj obszar rozpoznawania. Po określeniu obszaru trasa lotu patrolowego zostanie wygenerowana automatycznie.

- Dostosuj parametry trasy lotu
Alerty Smart Capture:
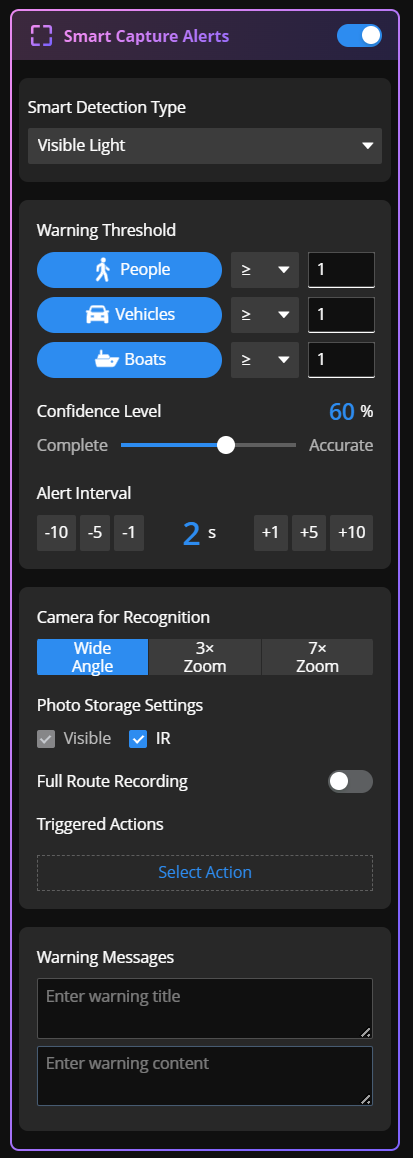
Trasa lotu patrolowego domyślnie włącza Smart Capture dla osób, z opcjami włączenia rozpoznawania pojazdów i łodzi. Zalecana wysokość różni się dla różnych obiektów. Zwróć uwagę na monit o zakresie wysokości po dostosowaniu obiektu rozpoznawania, aby uniknąć zmniejszenia wskaźników rozpoznawania.
Szczegóły konfiguracji rozpoznawania w świetle widzialnym i podczerwieni można znaleźć tutaj: Edytuj trasy punktów nawigacyjnych > Konfiguracja rozpoznawania w świetle widzialnym.
Po wyłączeniu funkcji alertu Smart Capture trasa lotu nie będzie automatycznie wyszukiwać ani rozpoznawać obiektów. Jest to odpowiednie dla scenariuszy ręcznego rozpoznawania.
Inne parametry:
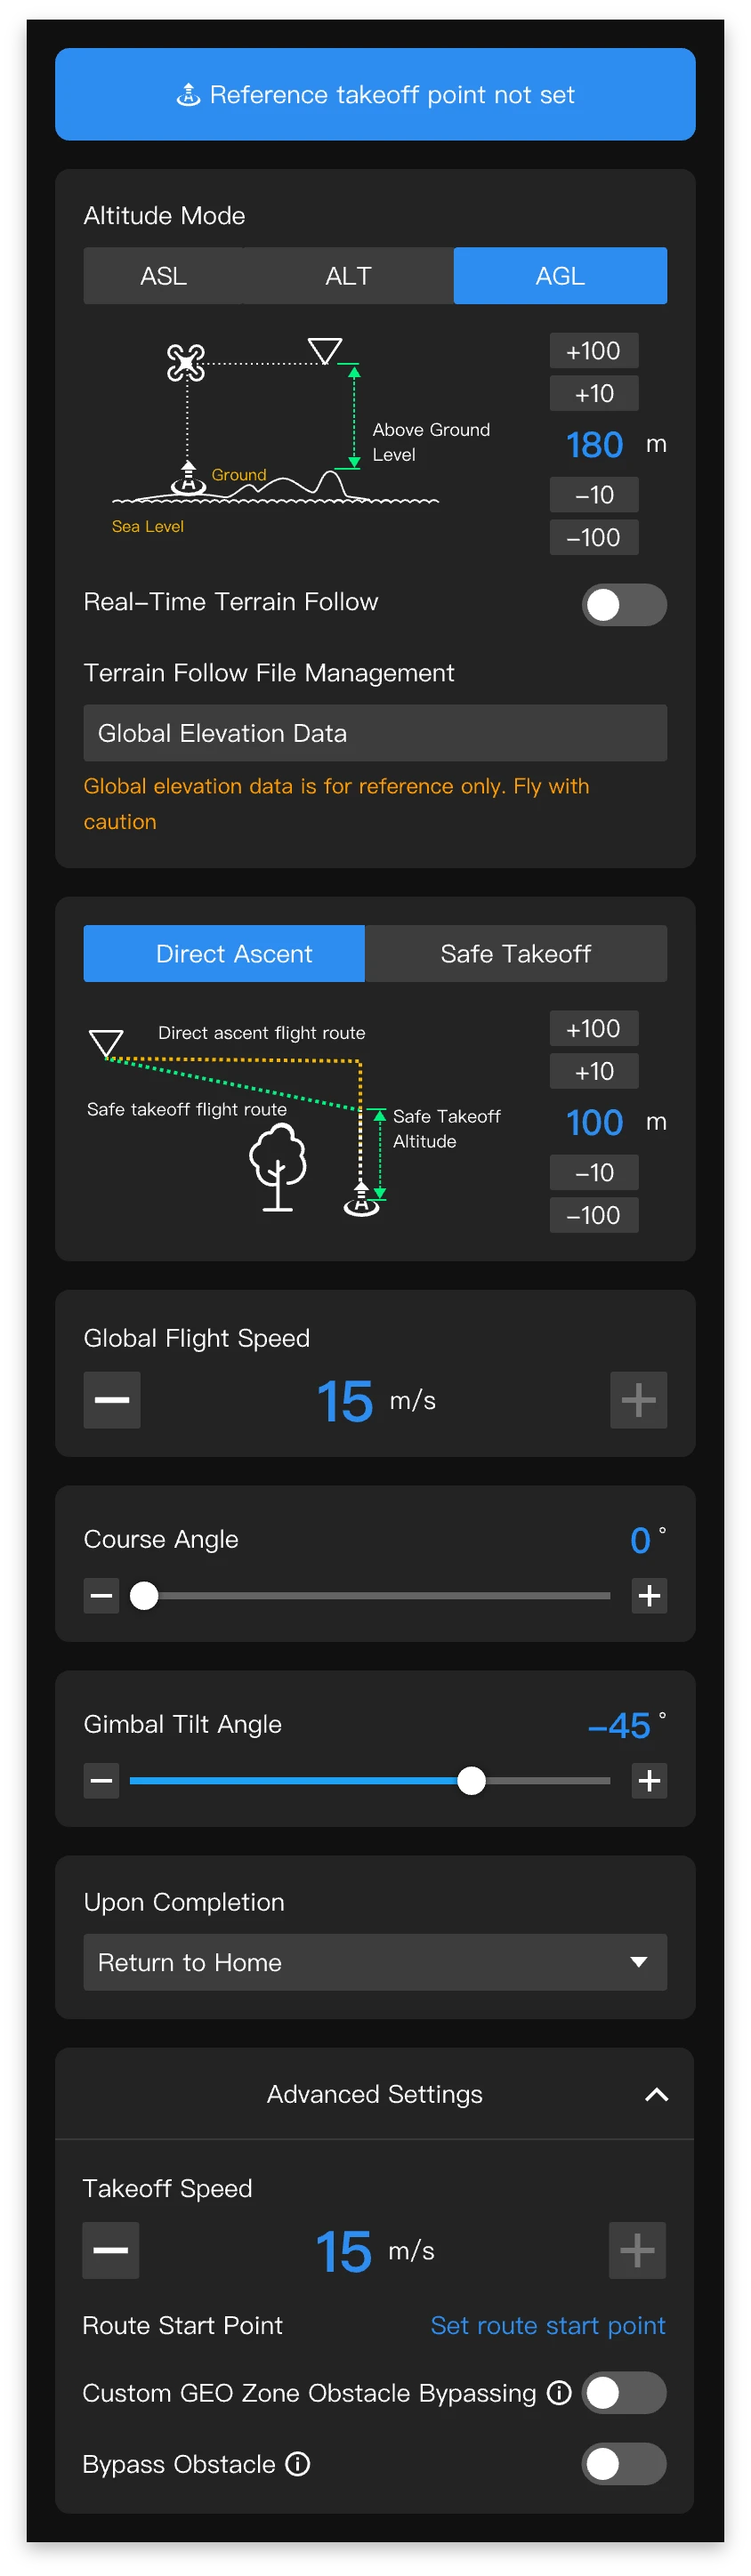
Szczegółowe parametry trasy lotu można znaleźć tutaj: Edytuj trasy obszarowe.
Optymalny kąt gimbala różni się dla różnych obiektów rozpoznawania. Zwróć uwagę na odpowiednie monity, aby uniknąć używania kątów gimbala poza zalecanym zakresem, co może zmniejszyć wskaźniki rozpoznawania.