触发式工作流
功能概述
用于在接收告警后,自动或手动派遣飞行器前往指定位置执行任务,适用于接处警、应急响应与例行巡检等场景。
当前版本仅支持向处于机场内且处于空闲状态的设备下发任务,支持的执飞设备包括大疆机场 2、大疆机场 3 和大疆机场 4。
功能入口与权限
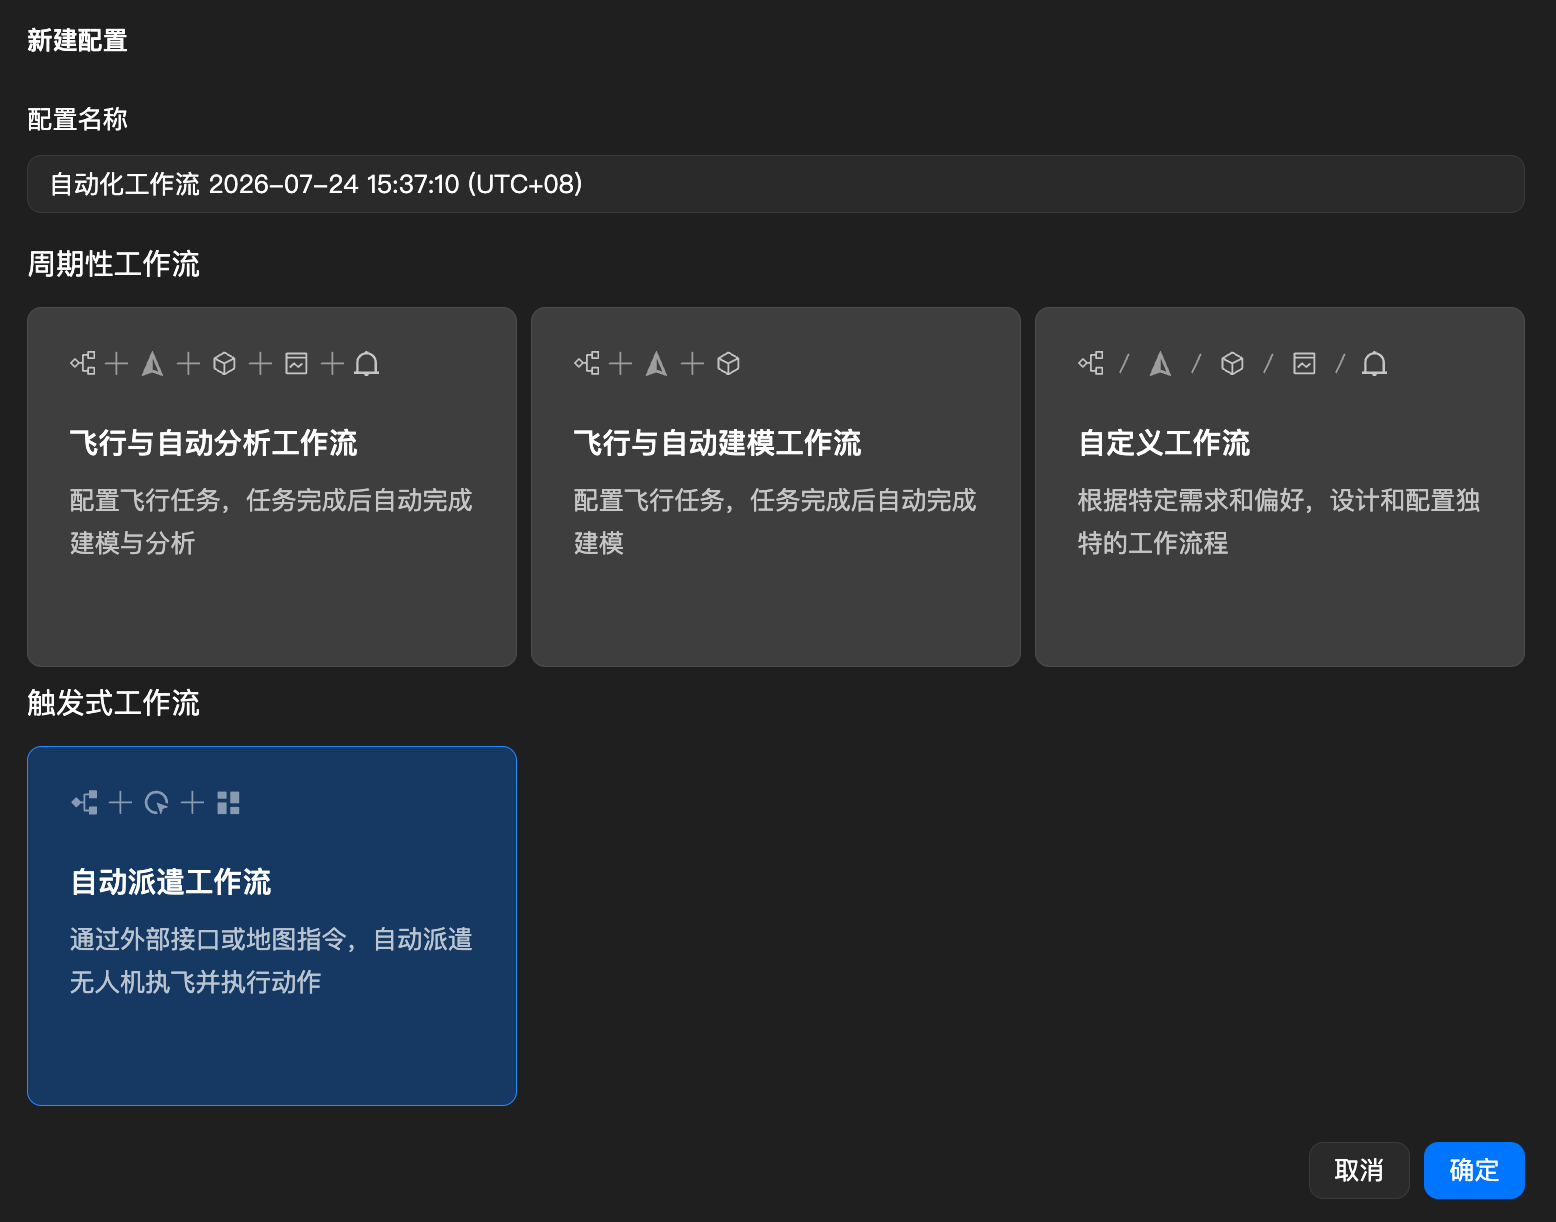
- 入口:在「自动化工作流」模块的任务列表右上角的「+ 新建」按钮,可新增「自动派遣工作流」。
- 权限:仅 “项目管理员” 及 “超级管理员” 支持创建该类工作流。
功能节点
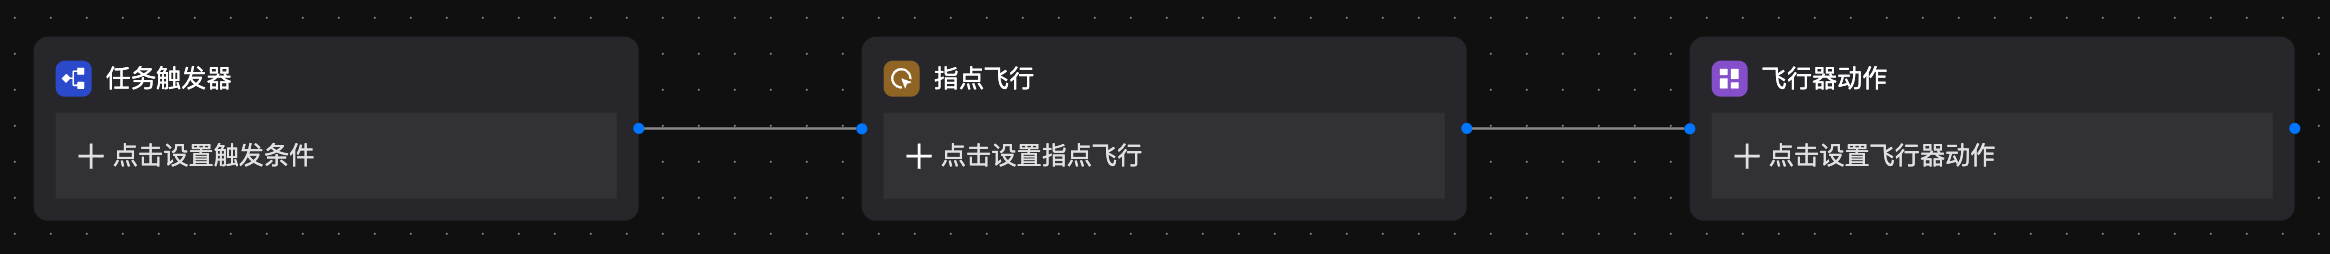
触发式工作流包含三个节点:「任务触发器 → 指点飞行 → 飞行器动作」,三个节点默认串联。请注意,执行任务过程中需要全程保持飞行器与机场的连接。
任务触发器配置
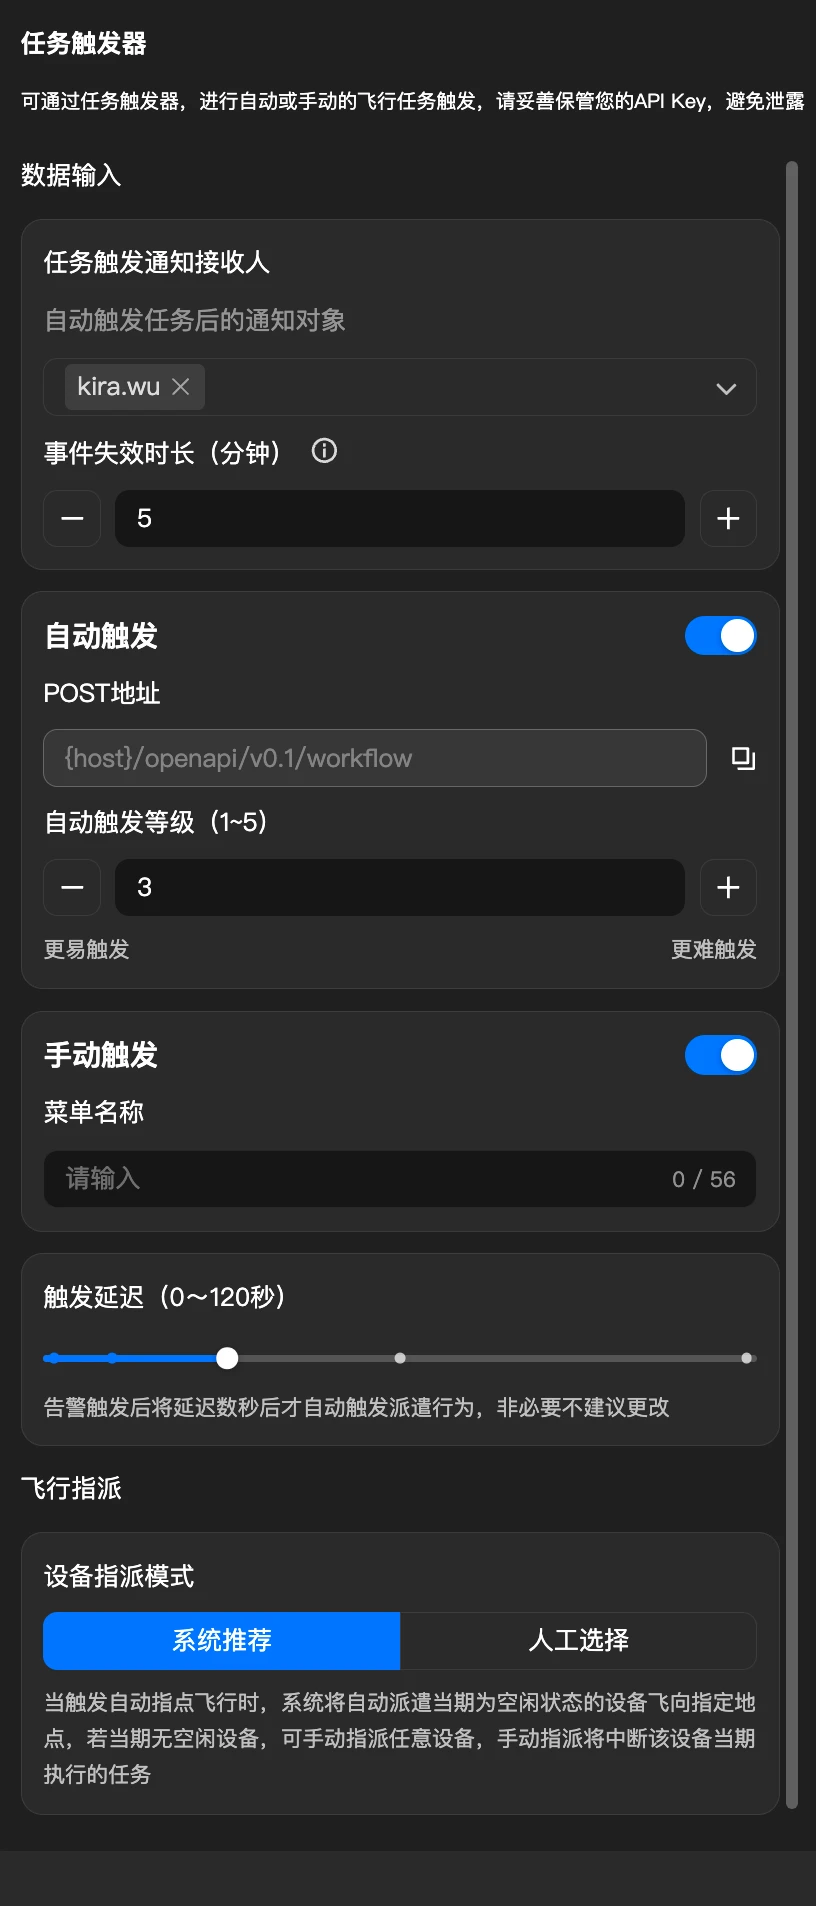
任务触发器用于触发后续的工作流。点击工作流中的「任务触发器」卡片,可设置任务触发条件。
- 注:自动触发与手动触发需至少选择一种。
自动触发
- 自动触发开关:开启后可配置自动触发相关设置。
- POST 地址:用于接受外部系统推送信息的POST地址。
- 公有云用户:默认地址为:
https://es-flight-api-cn.djigate.com - 私有化用户:需要填入自定义域名拼接:
https://{host}:30812/openapi/v0.1/workflow
- 公有云用户:默认地址为:
- 自动触发等级:设定 1–5 级响应阈值(默认 3 级);低于阈值时仅提示,不自动派遣,高于阈值时将自动派遣
- 通知对象与时效:
- 接收人:仅支持选择项目管理员
- 事件失效时长:1–30 分钟;超时无人响应则任务进入【无人响应】状态并取消后续节点的执行
三方系统接入说明
请将下列信息提供给您的系统开发人员,以向司空系统发送请求来自动触发工作流:
// ========================= HTTP Request Headers =========================
//
// Content-Type: application/json
//
// [认证秘钥] 用于验证请求的合法性。
// 请前往【组织设置】-【司空Sync】页面获取并替换 YOUR_SECRET_TOKEN。
// X-User-Token: YOUR_SECRET_TOKEN
//
// [项目ID] 当前配置所在项目的唯一标识,请直接使用。
// x-project-uuid: {界面中获取的值}
//
// ========================== HTTP Request Body ===========================
{
  // [系统参数] 工作流唯一标识。此为系统生成值,请直接使用。 (String)
  "workflow_uuid": "{界面中获取的值}",

  // [固定值] 触发器类型。请始终填写 0。 (Integer)
  "trigger_type": 0,

  // [业务参数] 告警任务的名称。 (String)
  "name": "高压线塔异物-20231113180000",

  // [核心参数] 包含告警核心业务参数的对象。 (Object)
  "params": {
    // [系统参数] 任务创建人ID。此为系统生成值,请直接使用。(String)
    "creator": "1988423428261173248",

    // [业务参数] 告警纬度。坐标系标准为 WGS84。 (Number)
    "latitude": 22.793234156,

    // [业务参数] 告警经度。坐标系标准为 WGS84。 (Number)
    "longitude": 114.258620618,

    // [核心业务参数] 告警等级,用于触发自动派遣。 (Integer, 范围 1-5)
    // 当 level >= 您设置的“自动触发等级”时,将自动派遣无人机。
    "level": 5,

    // [业务参数] 告警的详细文字描述。 (String)
    "desc": "35号高压线塔A相绝缘子串发现不明漂浮物,请立即核实。"
  }
}
响应说明
- 成功 (
200 OK): 表示司空已成功接收您的告警信息,并已开始根据level值处理后续流程。 - 失败 (其他状态码): 表示请求存在问题。常见的错误码包括:
400 Bad Request: 请求格式或参数错误。- 通用原因:通常表示您的 请求体 (Body) JSON 格式有误,或必填字段缺失、字段类型不匹配。
- 具体业务错误码 (将在响应体中返回):
code: 245008: 工作流与项目不匹配 (Workflow is not in project)。- 原因: 请求体中的
workflow_uuid与请求头x-project-uuid所指定的项目不符。 - 建议: 请确认您使用的
workflow_uuid和x-project-uuid均是从当前配置页面获取的,且没有混用其他项目的配置。
- 原因: 请求体中的
401 Unauthorized/403 Forbidden: 认证失败。- 原因: 通常表示 请求头 (Headers) 中的
X-User-Token不正确、缺失或已失效,或是x-project-uuid不匹配。 - 建议: 请检查您的 Header 配置,并确认
X-User-Token是否从【组织设置】-【司空Sync】中正确获取。
- 原因: 通常表示 请求头 (Headers) 中的
500 Internal Server Error: 服务器内部错误。- 原因: 司空系统在处理您的请求时遇到了意外问题。
- 建议: 请稍后重试,如果问题持续存在,请联系技术支持。
手动触发
- 开关:开启后在地图右键菜单显示触发入口(名称可自定义)
- 触发信息:点击后弹窗填写
- 等级(默认 3 级)
- 标题
- 告警等级
- 描述
- 触发延迟:可设置告警触发后延迟下发派遣指令的时长,可选 0s / 10s / 30s / 60s / 120s(上限 120s,下限 0s),用于配置 0 秒立即派遣或预留人工确认时间。非必要不建议更改,告警触发后将延迟数秒后才自动触发派遣行为。
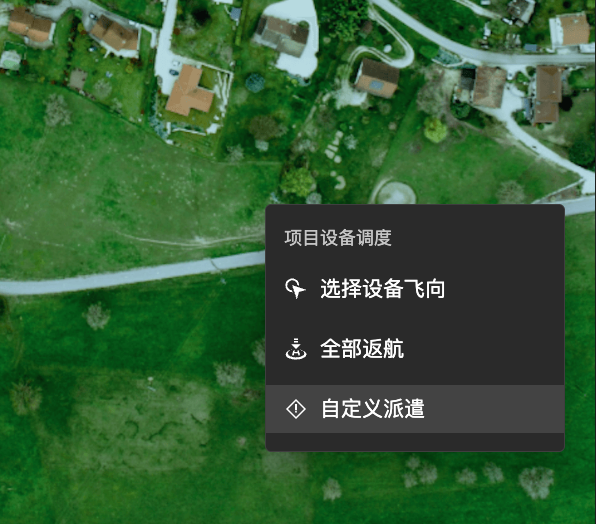
设备指派模式
- 系统推荐:当触发自动指点飞行时,系统将自动派遣当期为空闲状态的设备飞向指定地点,若当期无空闲设备,可手动指派任意设备,手动指派将中断该设备当期执行的任务。
- 人工选择:固定指定一台设备执行所有触发任务,也可设置为每次都需要人工选择执飞设备。
指点飞行配置
用于设定飞行器如何飞向目标点。点击工作流中的「指点飞行」卡片,可设置指点飞行参数。
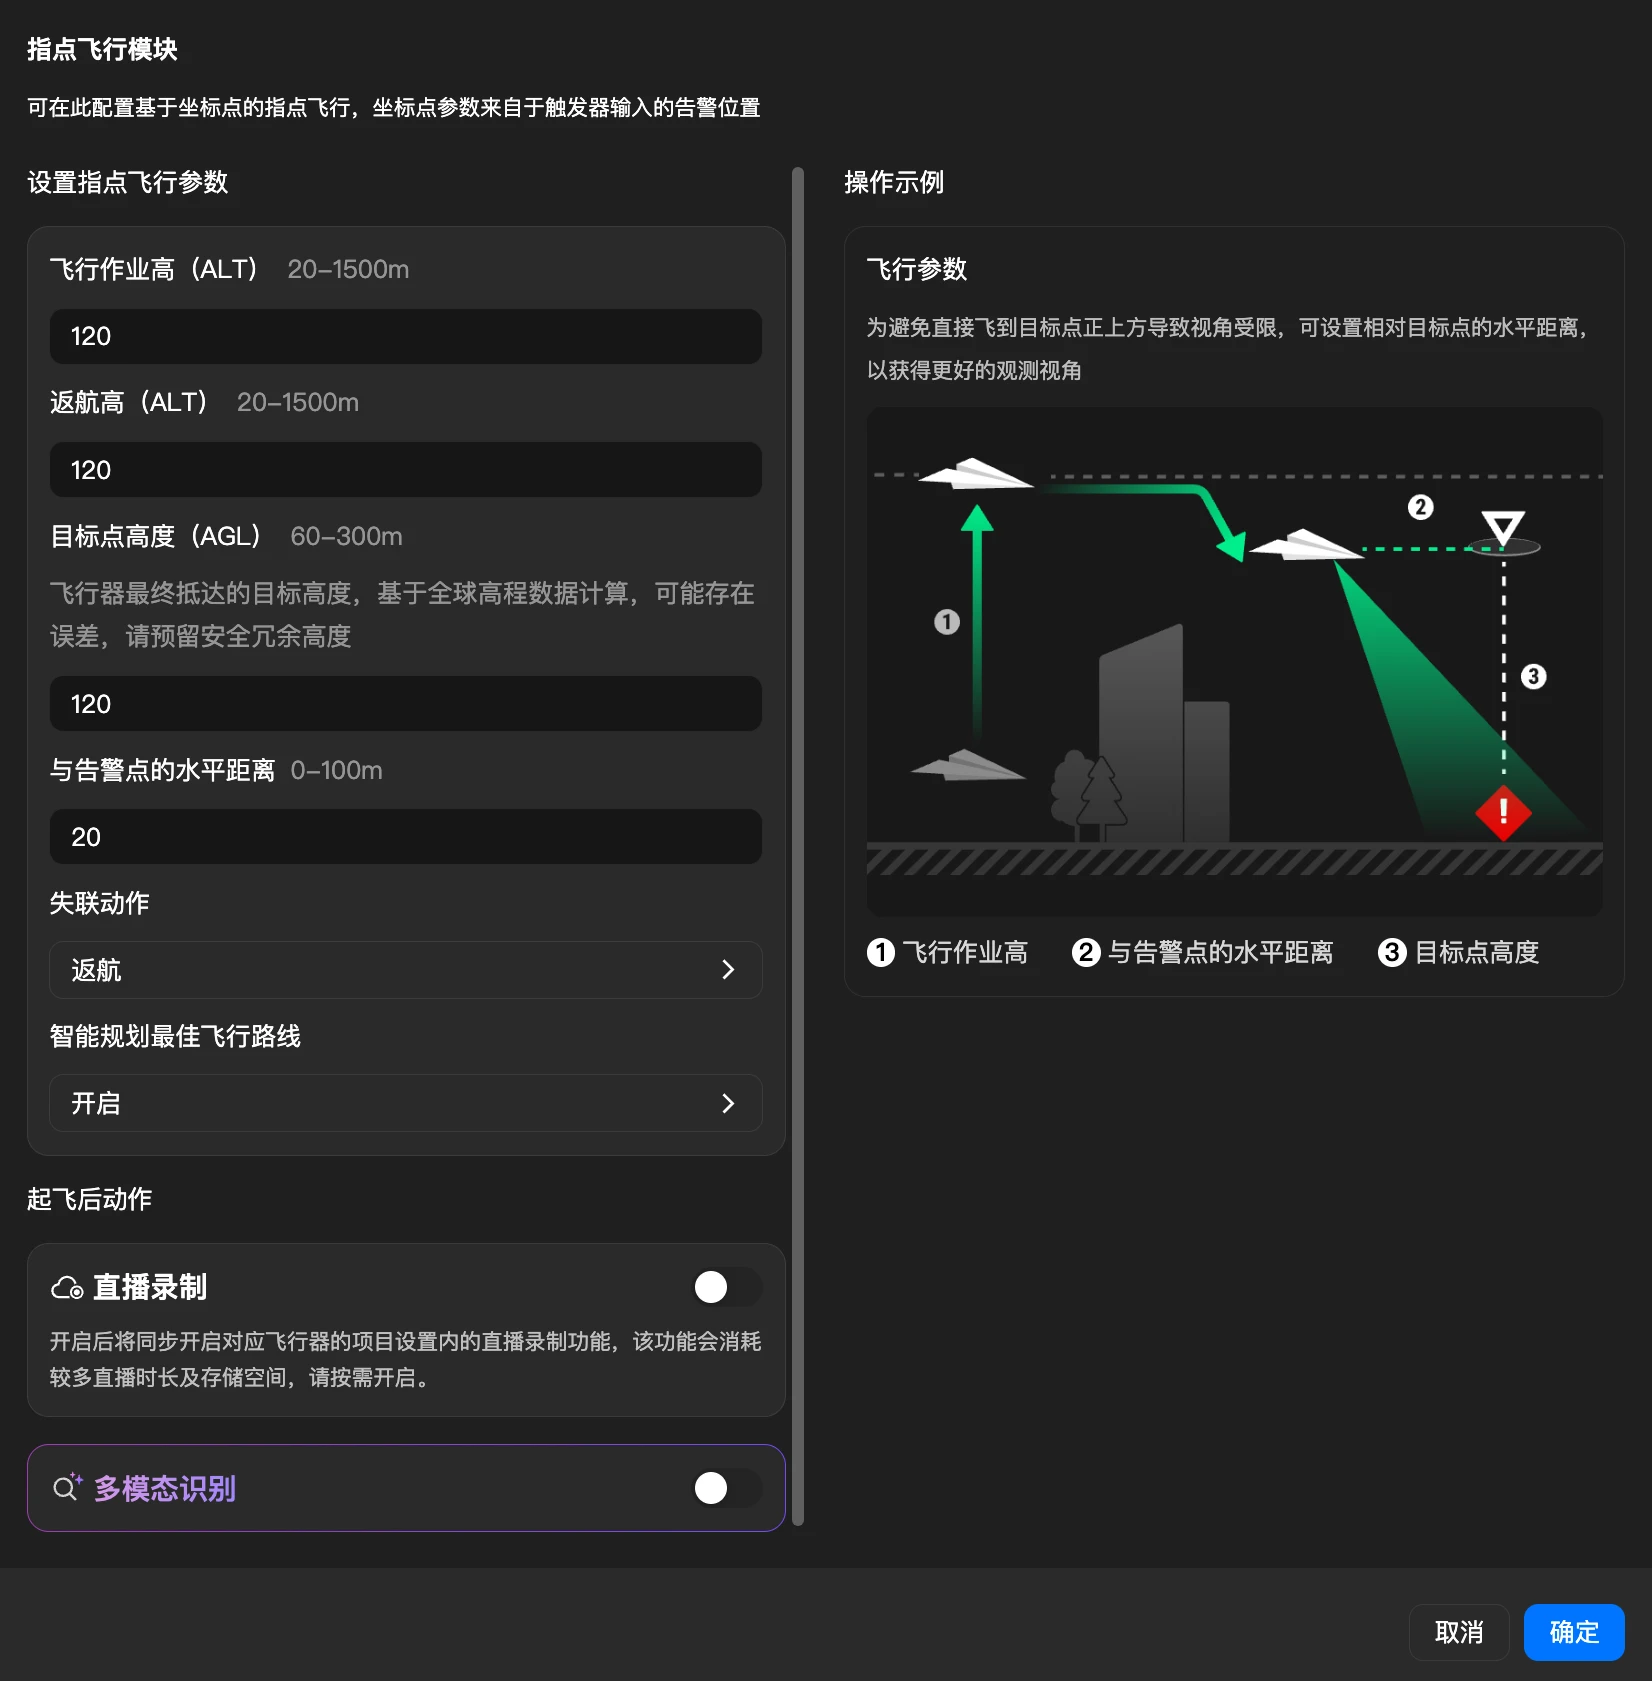
常用参数
指点飞行参数与驾驶舱设置一致:
| 参数 | 说明 |
|---|---|
| 飞行作业高 | 飞行器飞向目标点的高度。 |
| 返航高 | 飞行器返航的高度。 |
| 目标点高度 | 飞行器目标点的高度,默认将在告警点正上方,注意:目标点高度为相对机场的ALT高度,请合理设置避免飞机最终高度过高或过低。 |
| 与告警点水平距离 | 若需要针对告警点环绕,或需要后撤一定距离方便观测告警点,可设置与告警点的水平距离。 |
| 失联动作 | 飞行器飞行过程中失联的处理动作,建议选择返航。 |
| 智能规划最佳飞行路线 | 飞行过程中是否基于地形等信息实时规划最佳飞行路线,建议默认开启。 |
直播录制
直播录制开启后将同步开启对应飞行器项目设置内的直播录制功能,确保任务全程数据留存。该功能会消耗较多直播时长及存储空间,请按需开启。任务结束后,若飞行前已开启直播录制,系统不会自动关闭;若直播录制是由本次接处警任务触发开启的,任务结束后系统将自动关闭对应项目的直播录制。
多模态识别
开启后可在 FlyTo 飞向目标点阶段启用多模态识别功能,开启开关后可输入具体的多模态识别提示词,交互参考已有多模态识别输入框。
飞行器动作配置
到达目标点后自动执行的动作。点击工作流中的「飞行器动作」卡片,可设置飞行器动作,可拖动排序飞行器动作,执行完毕后返航(返航中不再下发新动作)。
- 注意:飞行器动作下发需要无人机全程与机场保持链接,若失去图传信号,无人机将悬停等待。
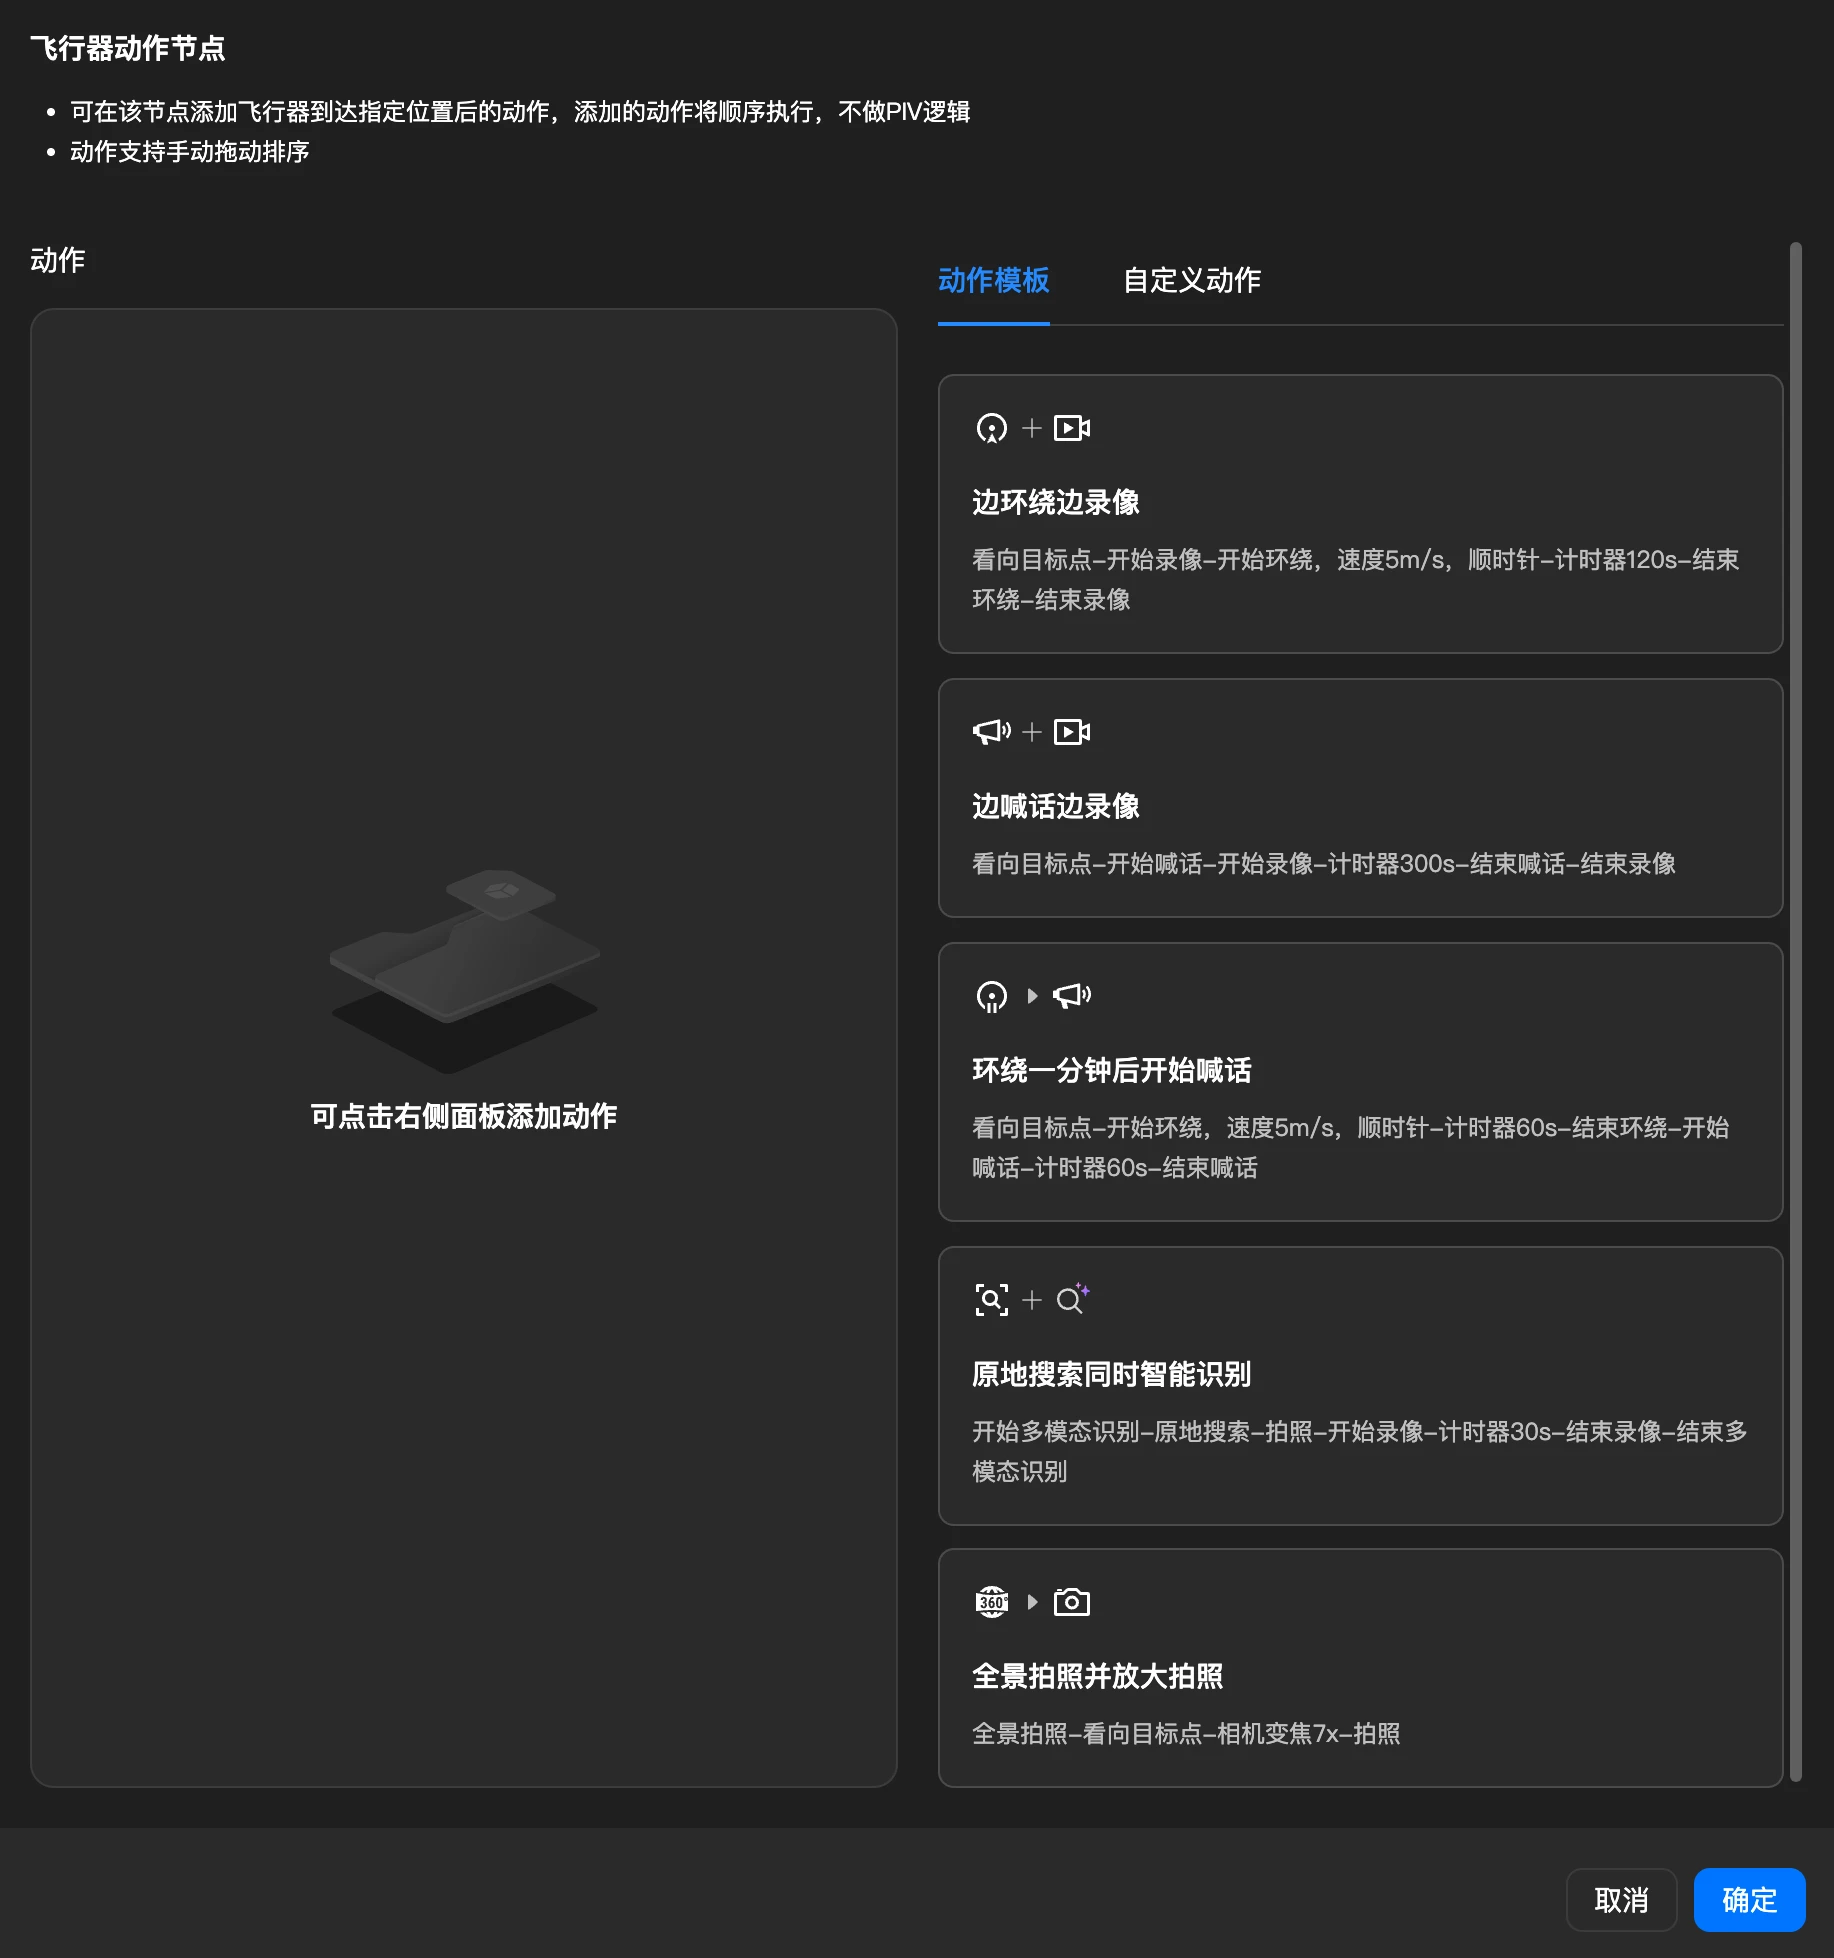
动作模板
| 默认动作模板(示例) | 说明 |
|---|---|
| 边环绕边录像 | 看向目标点 → 开始录像 → 开始环绕(顺时针,5 m/s)→ 计时 300 s → 结束环绕 → 结束录像 |
| 边喊话边录像 | 看向目标点 → 开始喊话 → 开始录像 → 计时 300 s → 结束喊话 → 结束录像 |
| 环绕一分钟后开始喊话 | 看向目标点 → 开始环绕(顺时针,5 m/s)→ 计时 60 s → 结束环绕 → 开始喊话 → 计时 60 s → 结束喊话 |
| 原地搜索并同时智能识别 | 开始多模态识别 → 原地搜索 → 拍照 → 开始录像 → 计时器30s → 结束录像 → 结束多模态识别 |
| 全景拍照并放大拍照 | 全景拍照 → 看向目标点 → 变焦 7x → 拍照 |
支持的动作与参数
| 支持动作 | 参数说明 |
|---|---|
| 看向目标点 | 无参数 |
| 云台俯仰角 | -90° ~ 35°,默认 -90° |
| 变焦 | 1x ~ 112x,默认 1x |
| 拍照 | 无参数 |
| 开始/结束录像 | 无参数 |
| 悬停 | 结合计时器实现时长控制,1 ~ 1800 s |
| 开始/结束喊话 | 可设置具体喊话文件内容 |
| 全景拍照 | 无参数 |
| 开始/结束环绕 | 方向、速度 0.1 ~ 14.0 m/s |
| 计时器 | 1 ~ 1800 s,设备会在计时器动作时继续执行前序动作,暂不执行下一动作,直到计时结束,例如“开始环绕 → 计时 120 秒 → 结束环绕”,飞行器将持续环绕 120 秒后再停下 |
| 镜头切换 | 在任务流中切换广角 / 变焦 / 红外镜头;对于不支持红外的机型,下发后切换到红外镜头的动作将被跳过 |
| 多模态识别 | 到达点位后执行特定多模态识别任务 |
| 原地搜索 | 飞行器将原地自旋三圈,同时云台将分别以低中高三个角度摆动,建议搭配多模态识别动作使用以进行覆盖式目标搜索,搜索到目标后云台将自动对准首个搜索到的目标物 |
| 返航 | 无参数 |
- 机型兼容性提示:当选择大疆机场 2 作为执飞设备时,若配置了不支持的动作(如 POI 开始 / POI 结束),添加动作后会提示"当前动作仅支持大疆机场 3,下发至其他机型将导致动作异常";若工作流中带了大疆机场 2 不支持的动作,执行时将跳过。
自动派遣日志
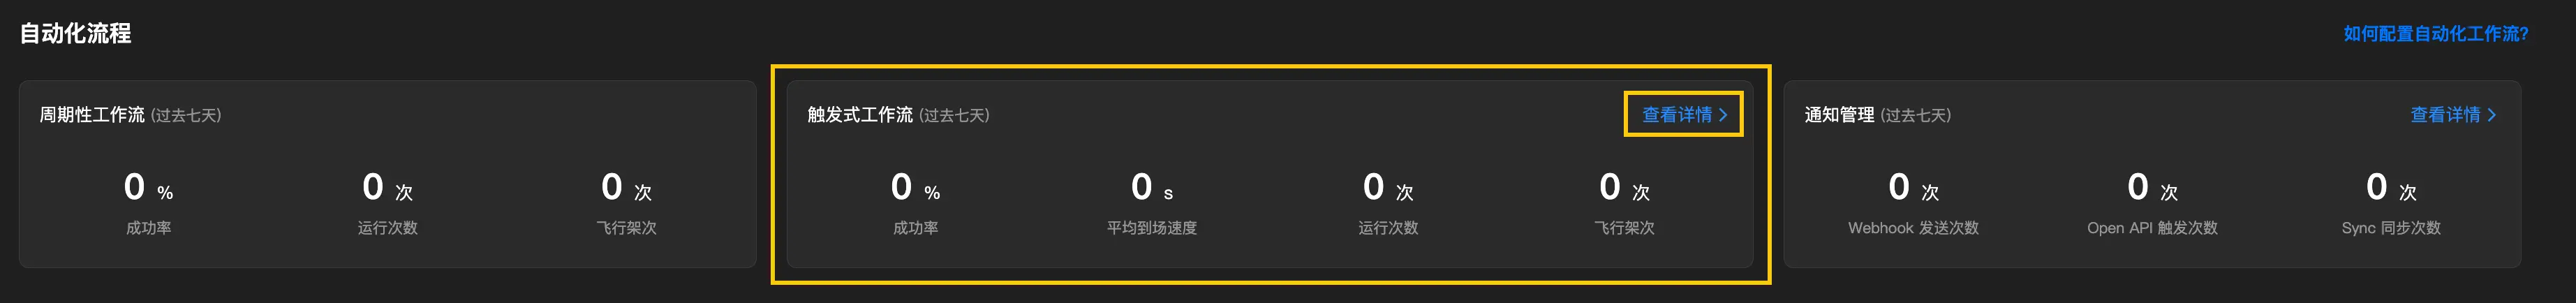
首次触发自动派遣任务后,可在自动化工作流首页点击数据统计栏目中的「触发式工作流」的「查看详情」进入。
派遣日志支持通过「告警等级」、「触发方式」、「任务状态」筛选。
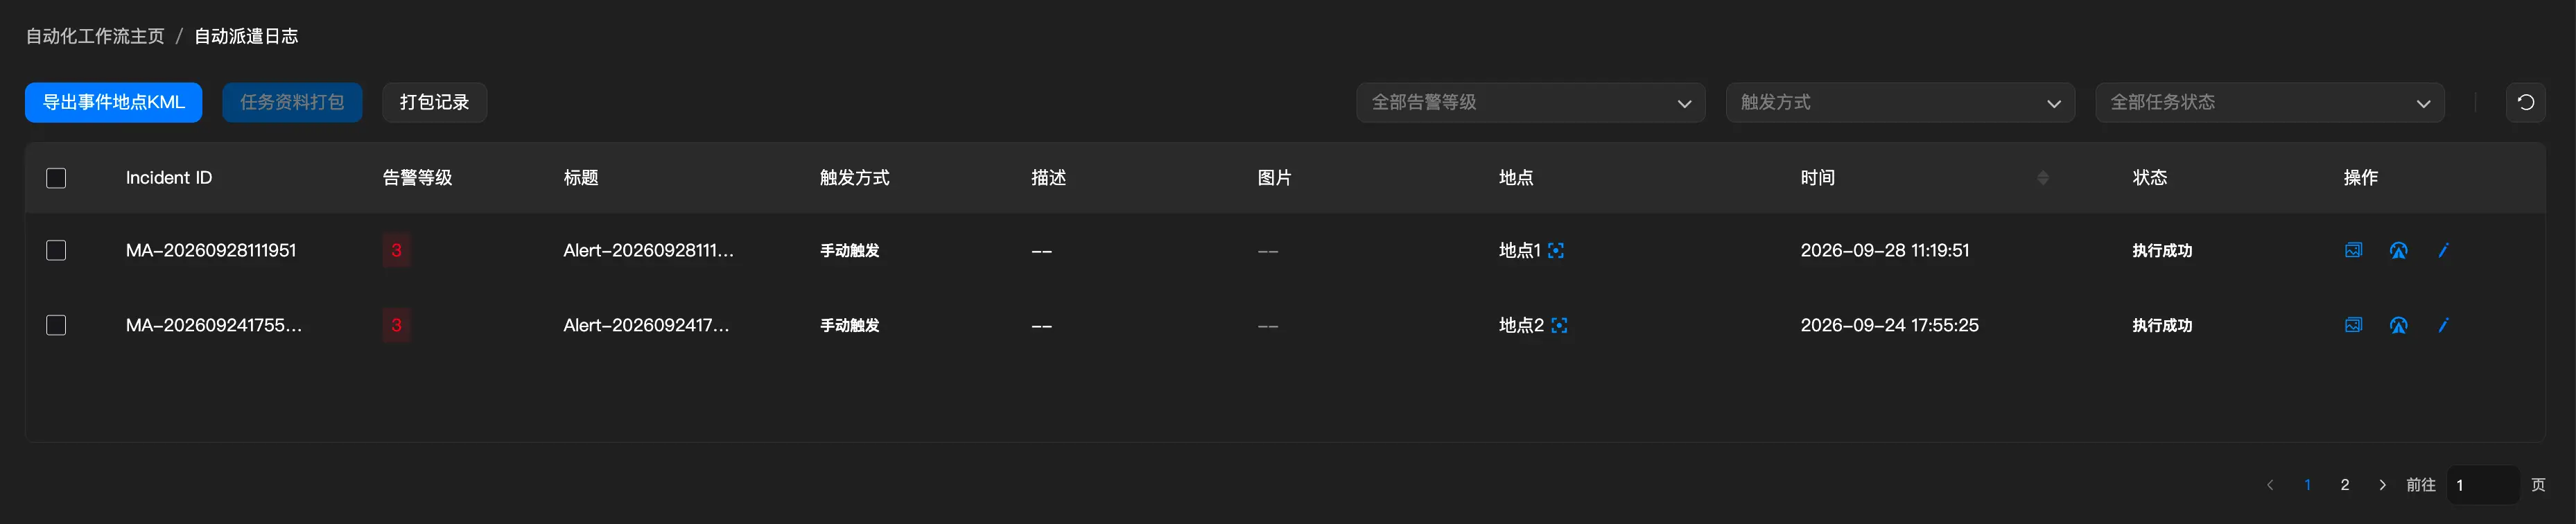
列表字段
- 事件 ID
- 告警等级:支持筛选
- 标题
- 触发方式:支持筛选
- 描述
- 图片
- 地点
- 时间
- 状态:支持筛选
- 派遣成功:三个节点完成,且飞行器动作至少部分执行
- 派遣中断:触发器成功但指令飞行失败
- 派遣失败:触发器执行失败
- 误报警标识:状态列中对人工标记为误报警的事件展示对应 icon,鼠标悬停时显示「人工确认为误报警」
- 操作
- 关联记录:支持跳转查看本次指令飞行的飞行记录及媒体文件
一键导出 KML
支持将项目内所有触发过的事件的告警点导出为 KML 文件至项目标注页的「自动派遣地点」文件夹。
任务资料打包
在自动派遣日志列表中,支持批量勾选已完成的派遣记录,一键生成任务资料包(ZIP 格式)。任务资料包包含本次出警的基本信息、媒体文件和飞行记录,可下载至本地或通过链接 / 二维码分享给第三方。
发起打包
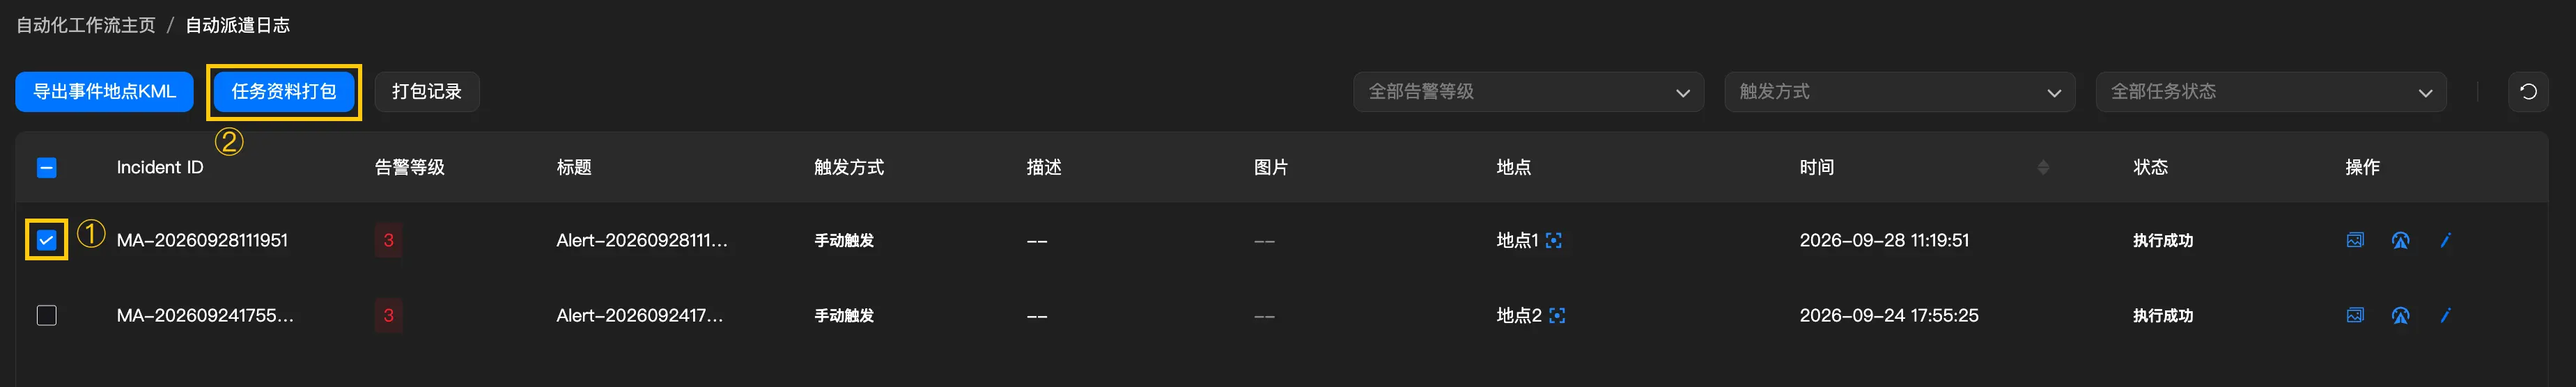
- 在自动派遣日志列表中,通过每行前方的勾选框选择需要打包的派遣记录,表头勾选框可全选 / 取消全选。支持先通过告警等级、触发方式、任务状态等条件筛选后,再批量勾选。
- 选中后,点击列表右上角的 「任务资料打包」 按钮。
- 系统弹出二次确认弹窗,展示本次选中的总单数与可正常打包的单数,以及暂不支持打包的记录及原因(将被跳过,不影响其他记录打包)。
- 确认后系统开始异步打包,自动跳转到打包记录面板查看进度。
不可打包的原因包括:
| 原因 | 说明 |
|---|---|
| 任务执行中 | 该派遣记录的飞行任务尚未结束 |
| 媒体文件回传中 | 飞行器拍摄的媒体文件尚在上传 |
| 飞行记录未就绪 | 飞行记录数据尚未生成完毕 |
- 注:单次打包最多支持 5 单派遣记录。
打包记录
点击列表右上角的 「打包记录」 按钮可打开打包记录面板,查看所有打包任务的状态与操作入口。
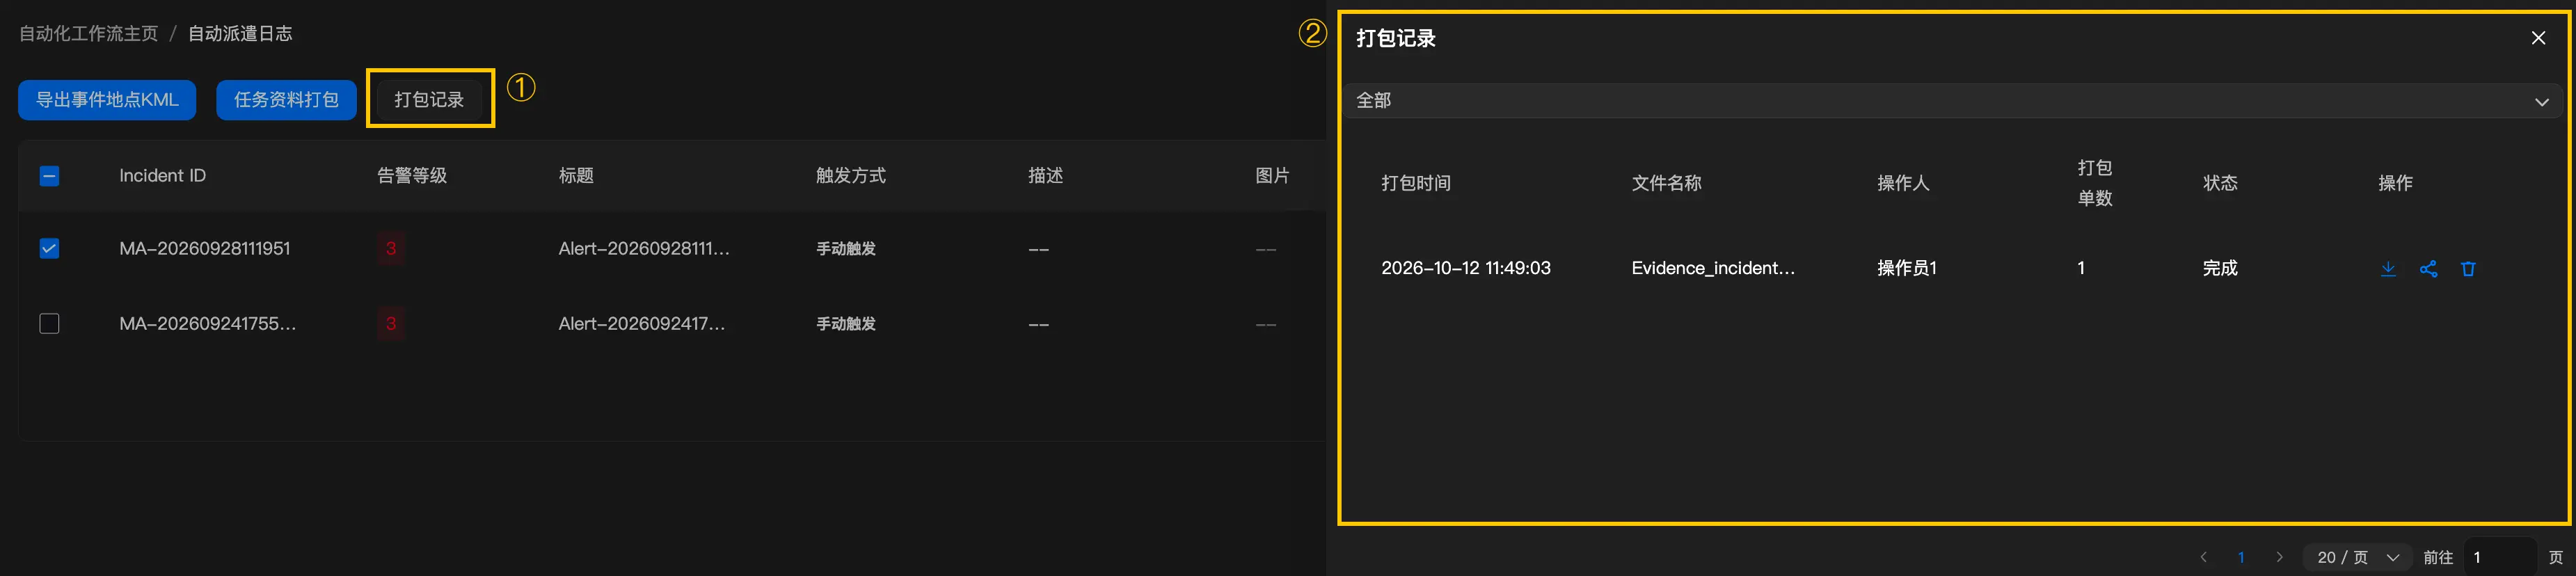
记录字段
| 字段 | 说明 |
|---|---|
| 打包时间 | 发起打包的时间 |
| 文件名称 | 任务资料包 ZIP 文件名 |
| 操作人 | 发起打包的用户 |
| 打包单数 | 本次打包包含的派遣记录数量 |
| 状态 | 等候中 / 打包中(显示进度条)/ 打包完成 / 失败 / 已过期 |
状态说明
| 状态 | 说明 | 可执行操作 |
|---|---|---|
| 等候中 | 排队等待处理 | 删除 |
| 打包中 | 正在生成任务资料包,显示进度百分比 | — |
| 打包完成 | 任务资料包已就绪 | 下载、分享、删除 |
| 失败 | 打包过程出现异常 | 重新打包、删除 |
| 已过期 | 任务资料包已超过有效期,文件已清理 | 重新打包、删除 |
- 注:任务资料包有效期为 7 天,超过有效期后需重新打包。
支持的操作
- 下载:点击下载按钮,选择本地保存路径,将任务资料包下载至本地。
- 分享:点击分享按钮,弹出分享卡片,包含二维码和下载链接。收到链接或扫描二维码的人无需登录即可直接下载。重新打包后,旧的分享链接将失效。
- 重新打包:对失败或已过期的记录,可点击重新打包,系统将重新生成任务资料包。
- 删除:删除打包记录及其下载链接,删除后不可恢复。
任务资料包内容
生成的任务资料包为 ZIP 压缩文件,内部结构如下:
| 文件夹 | 内容 |
|---|---|
| Basic_Info/ | basic_info.json:本次出警的结构化基本信息,包括告警标题、告警等级、触发方式、告警时间、告警地点、执飞设备信息、任务执行结果、媒体文件统计等 |
| Media/ | 本次飞行任务产生的媒体文件,包括照片、视频、全景照片、AI 告警截图等 |
| Flight_Log/ | 飞行记录 CSV 文件 |
- 注:若个别媒体文件或飞行记录获取失败,系统将跳过对应文件继续打包,并在基本信息中标注获取状态。
打包通知
- 打包完成后,系统通过站内信和邮件通知发起打包的操作人。
- 打包失败后,系统通过站内信通知操作人,可在打包记录中重新打包。
- 点击站内信中的「查看详情」将自动打开打包记录面板。
消息盒子
自动派遣全局提示
当用户手动触发或通过API自动触发自动派遣工作流。
- 显示:告警标题/描述/等级、坐标(可回中)、预估飞行距离与时长、执飞设备(可更换)
- 可执行操作:
- 取消派遣:终止任务
- 立即派遣:倒计时结束后将自动派遣;手动点击可立即派遣并打开驾驶舱查看
驾驶舱状态同步与任务停止
- 状态同步:用户若已处于对应告警飞行器的驾驶舱页面,接处警触发时无需跳转,可在当前视图同步显示警情任务状态;若用户不在对应飞行器的驾驶舱内(无论在其他飞行器驾驶舱或非驾驶舱界面),则继续新开页面跳转
- 地图直接触发:驾驶舱地图支持右键直接触发自动派遣工作流,若选中的是当前飞行器,无需新开 Tab 页签
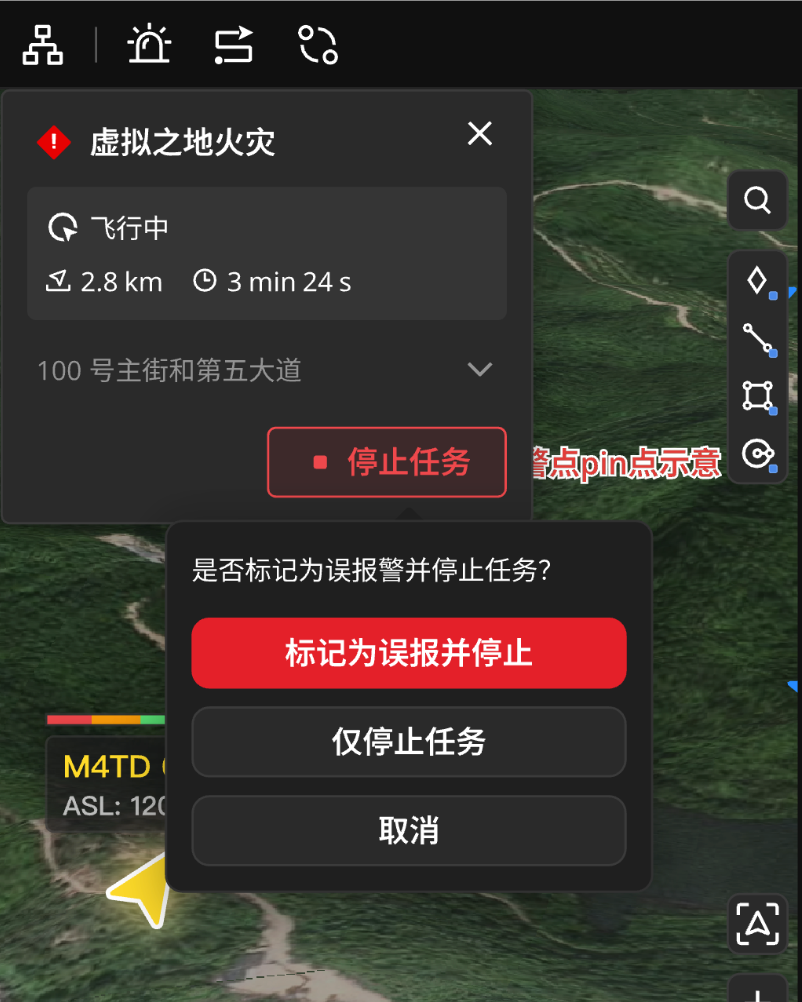
- 任务停止与误报警标记:在驾驶舱的任务面板中,点击红色的「停止任务」按钮后,系统会弹出确认对话框询问「是否标记为误报警并停止任务?」,提供以下选项:
- 标记为误报并停止:中断当前任务使飞行器悬停,同时将该任务标记为"误报警"(可在派遣日志中查看)。此操作会通过 EventAPI 同步回传包含误报警标志位的信息
- 仅停止任务:仅中断任务使飞行器悬停,不做误报警标记。此操作会通过 EventAPI 仅回传任务状态信息
- 取消:关闭对话框,任务将继续执行
EventAPI 消息订阅
自动派遣工作流执行过程中,可通过 EventAPI 订阅事件消息以实现与三方系统的状态同步,回传字段包括:
- 告警 ID
- Workflow UUID
- 执飞设备 SN
- 相机 SN 及 Index
- 整体执行进度枚举
- 媒体文件路径(仅在整体工作流状态为终止态后返回,建议搭配司空 Sync 使用)
- 误报警标志位(用户在驾驶舱任务面板点击"停止任务"按钮后确认标记为误报警时回传)
更多事件类型、字段定义、状态枚举及完整接入说明,请前往 EventAPI 查看详情。