交通事故快勘快处
业务背景与痛点
交通事故处置的黄金时间在前 10 分钟:现场未及时管控,极易引发二次事故与大面积拥堵。当前流程依赖接处警系统派单 + 铁骑赶赴现场(标准到场时间 10 分钟以内),存在两个瓶颈:
- 铁骑到场前的「空窗期」内,指挥中心对现场情况不可见,无法预判处置资源。
- 高峰期路面拥堵,铁骑到场时间难以保证。
功能价值
| 传统模式 | 无人机快堪快处 |
|---|---|
| 铁骑到场前现场情况未知 | 无人机先于铁骑抵达,指挥中心第一时间看到现场直播 |
| 现场情况靠电话描述 | 高清画面 + 自动拍照取证,事故形态一目了然 |
| 现场疏导需人到场 | 无人机空中喊话,提醒避让、引导当事人撤至安全区域 |
| 处置过程难以留痕 | 处置全流程状态与证据自动回传指挥平台,处置留痕规范 |
业务流程
可与不同地区的警务调度平台对接,形成「接警 → 出警 → 处置 → 反馈」的完整闭环:
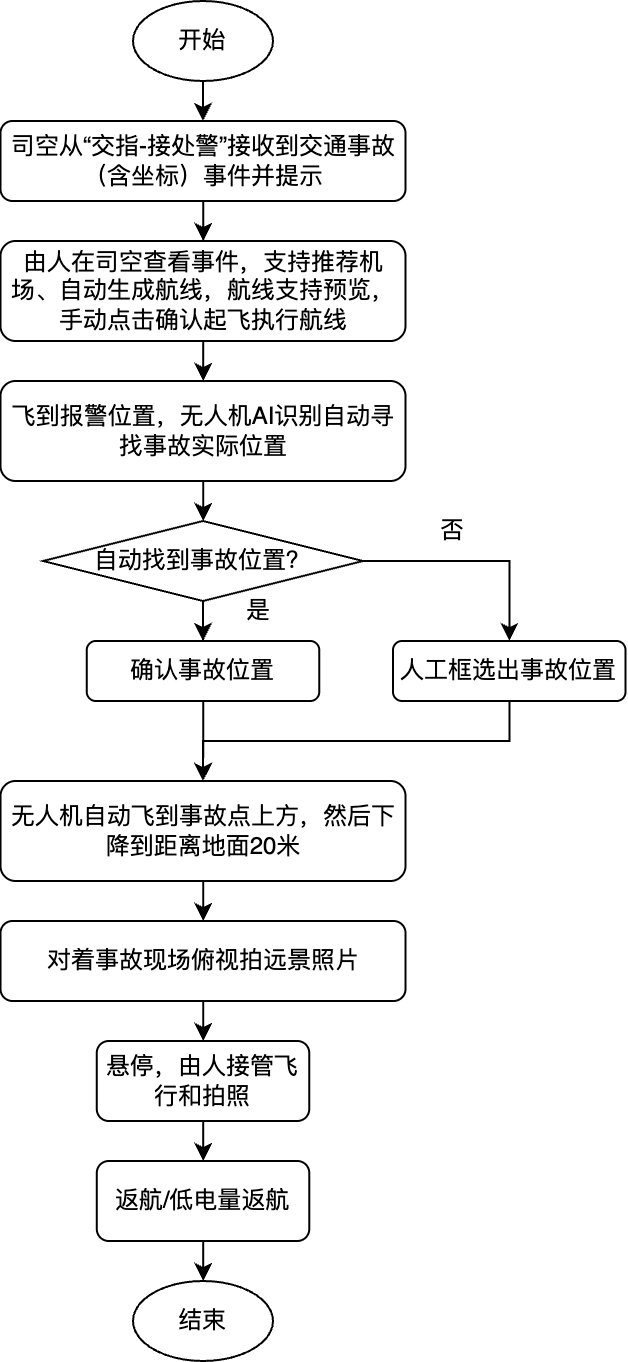
图:事故快堪快处业务流程
功能介绍
底图导入
如果需要规划「沿路网飞行」的出警方式,需要首先导入对应的路网地图。
导入位置在司空私有化管理平台中(一般是私有化部署 IP 的30888端口)。 选择 司空管理 中的 底图服务 ,点击添加地图,在地图格式中选择 GeoJson 格式。
上传成功以后,后续可以选择直线飞行或大路优先(即沿路网飞行)。
接警与签收
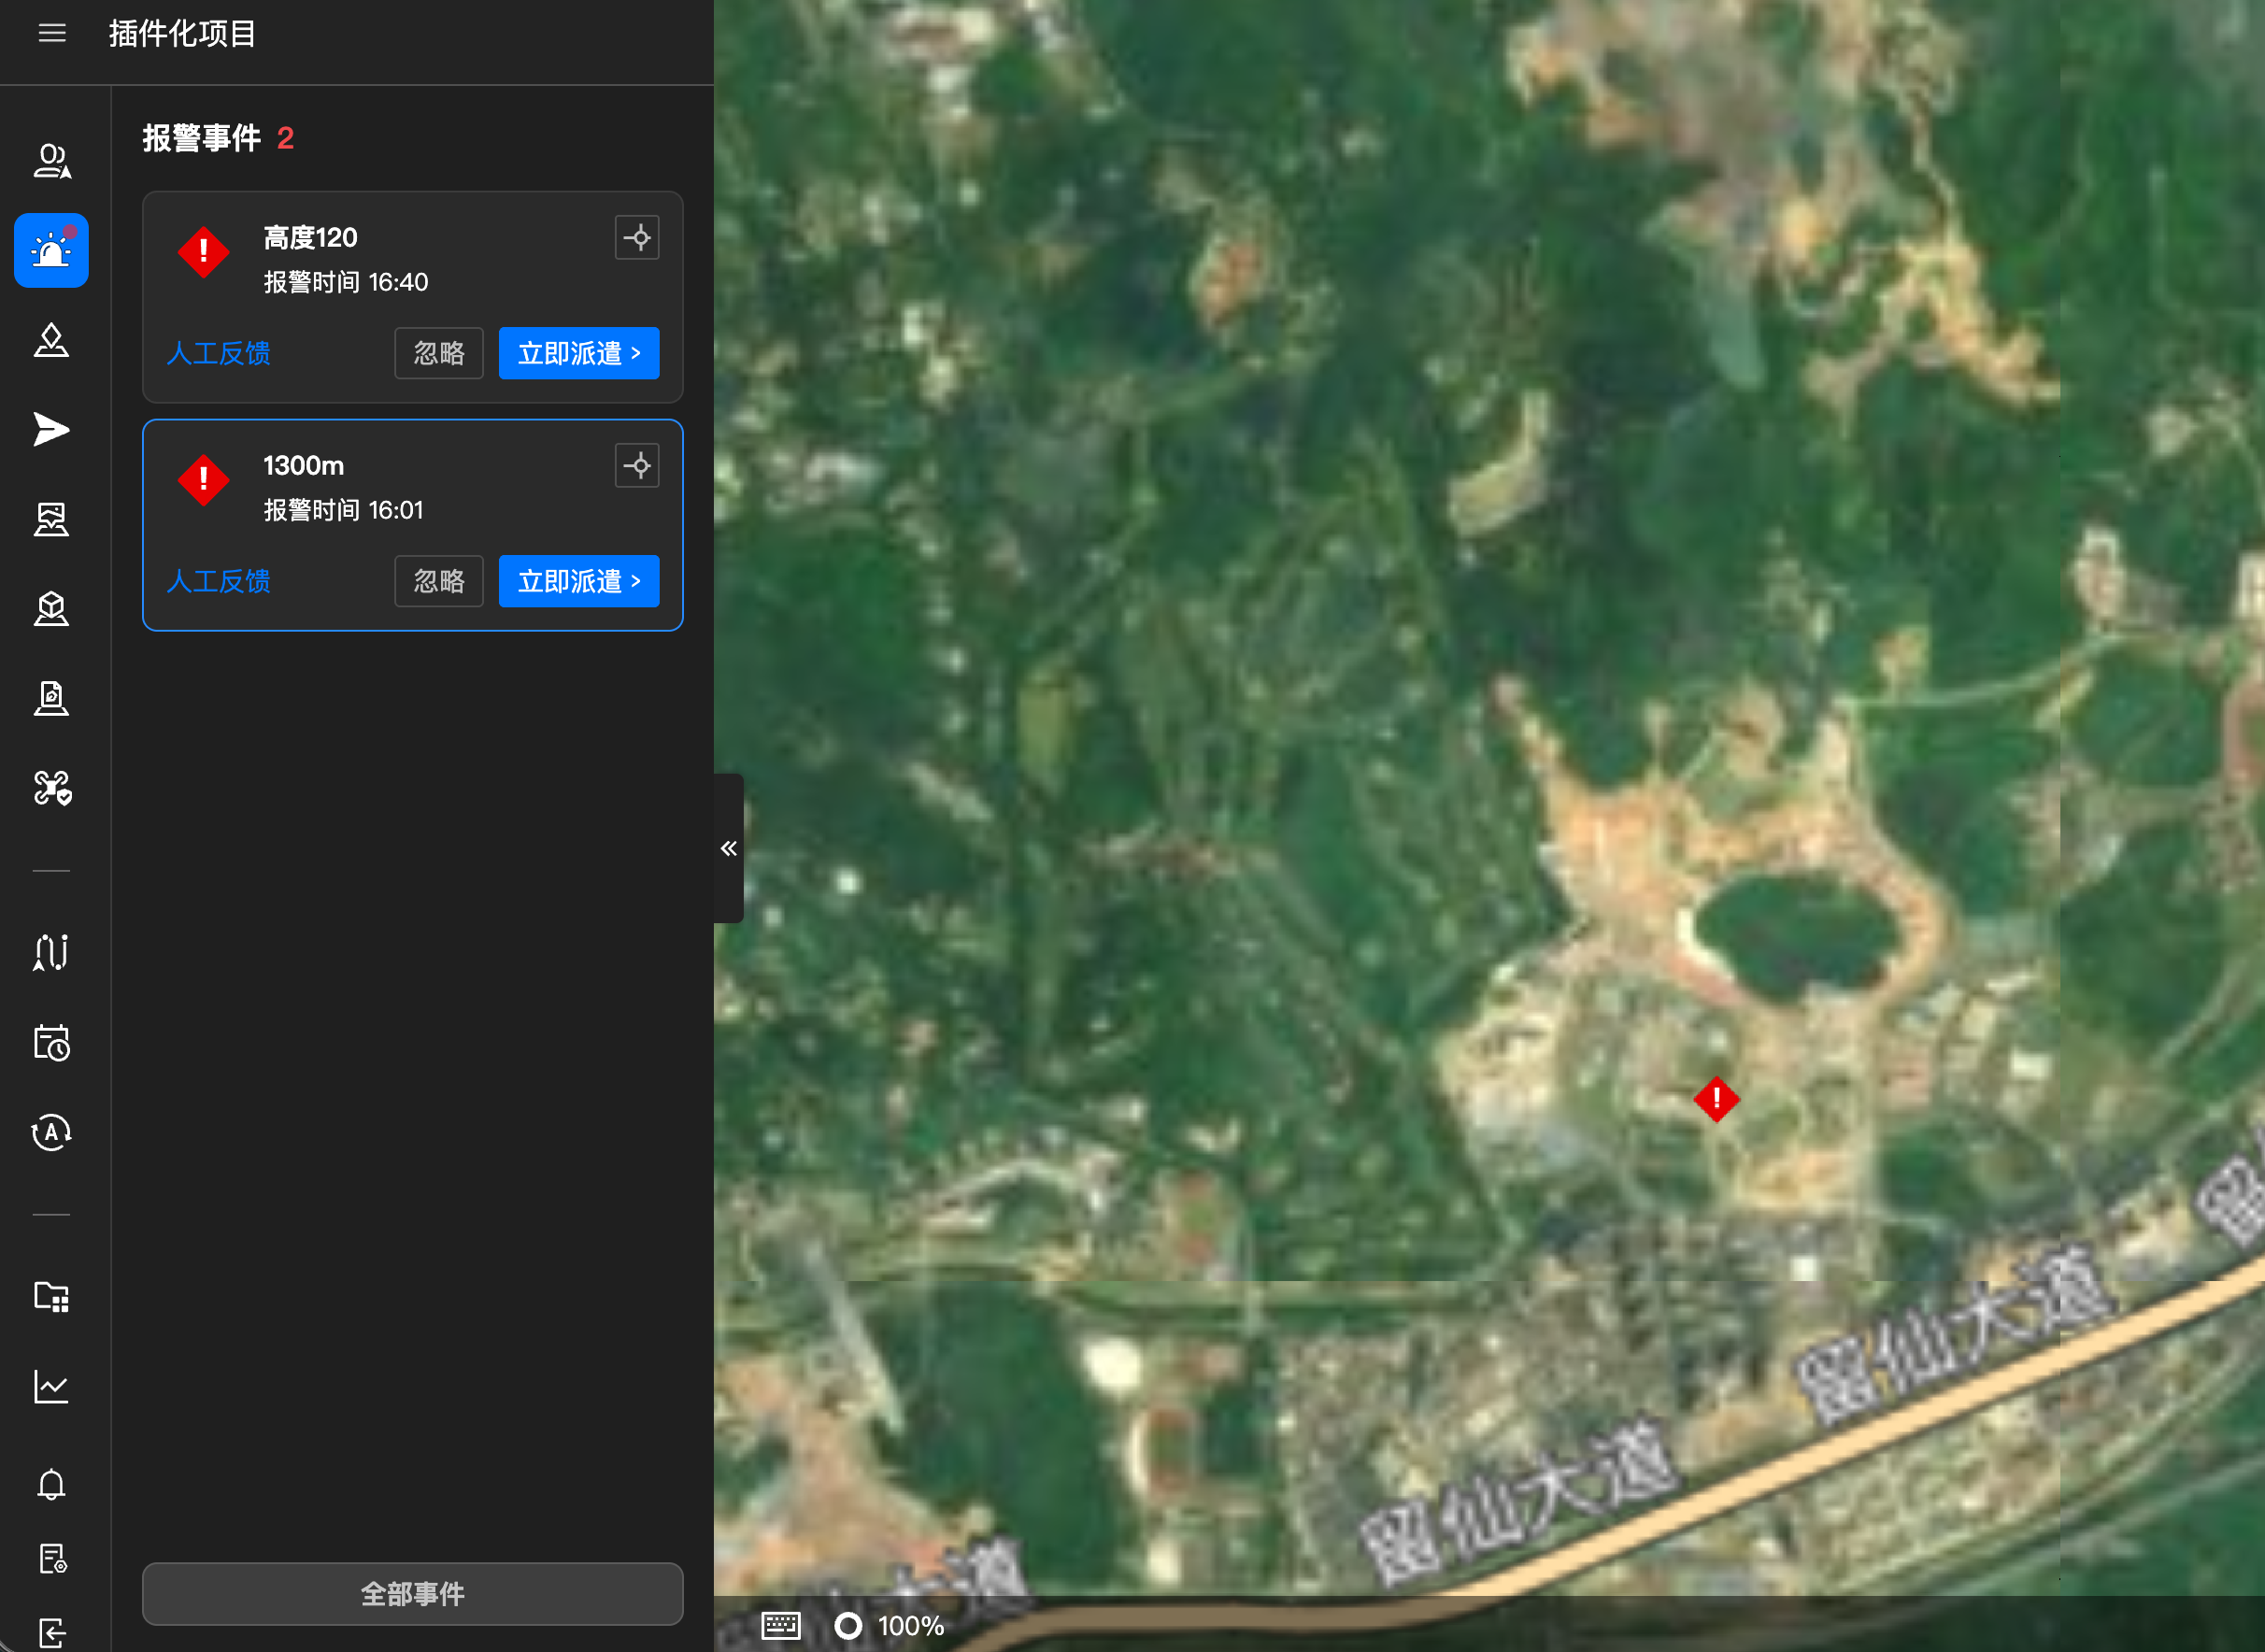
- 事故报警实时推送至司空平台,报警列表展示报警时间、事故地点名称、经纬度坐标,按时间倒序排列。
- 操作员点击「签收」后,可选择:
- 派飞行器飞行:无人机出警。
- 忽略:不出警,填写反馈备注。
- 报警超过 60 分钟自动转入「已处理」列表并标记「已超期」。
- 已飞行的报警支持随时回看飞行记录。
- 报警坐标缺失时,支持人工搜索确认目标位置后手动输入坐标发起任务。
智能派飞
- 系统自动推荐在线、空闲、距离最近、电量充足的机场,并显示机场到事故点的直线距离,默认推荐、可人工改选。
- 自动生成沿道路飞行的航线(规避政府、军事等敏感区域,高度不超 120 米限高),支持航线预览、作业高度设置,并给出到场耗时估计与到场后剩余可作业时间估计。
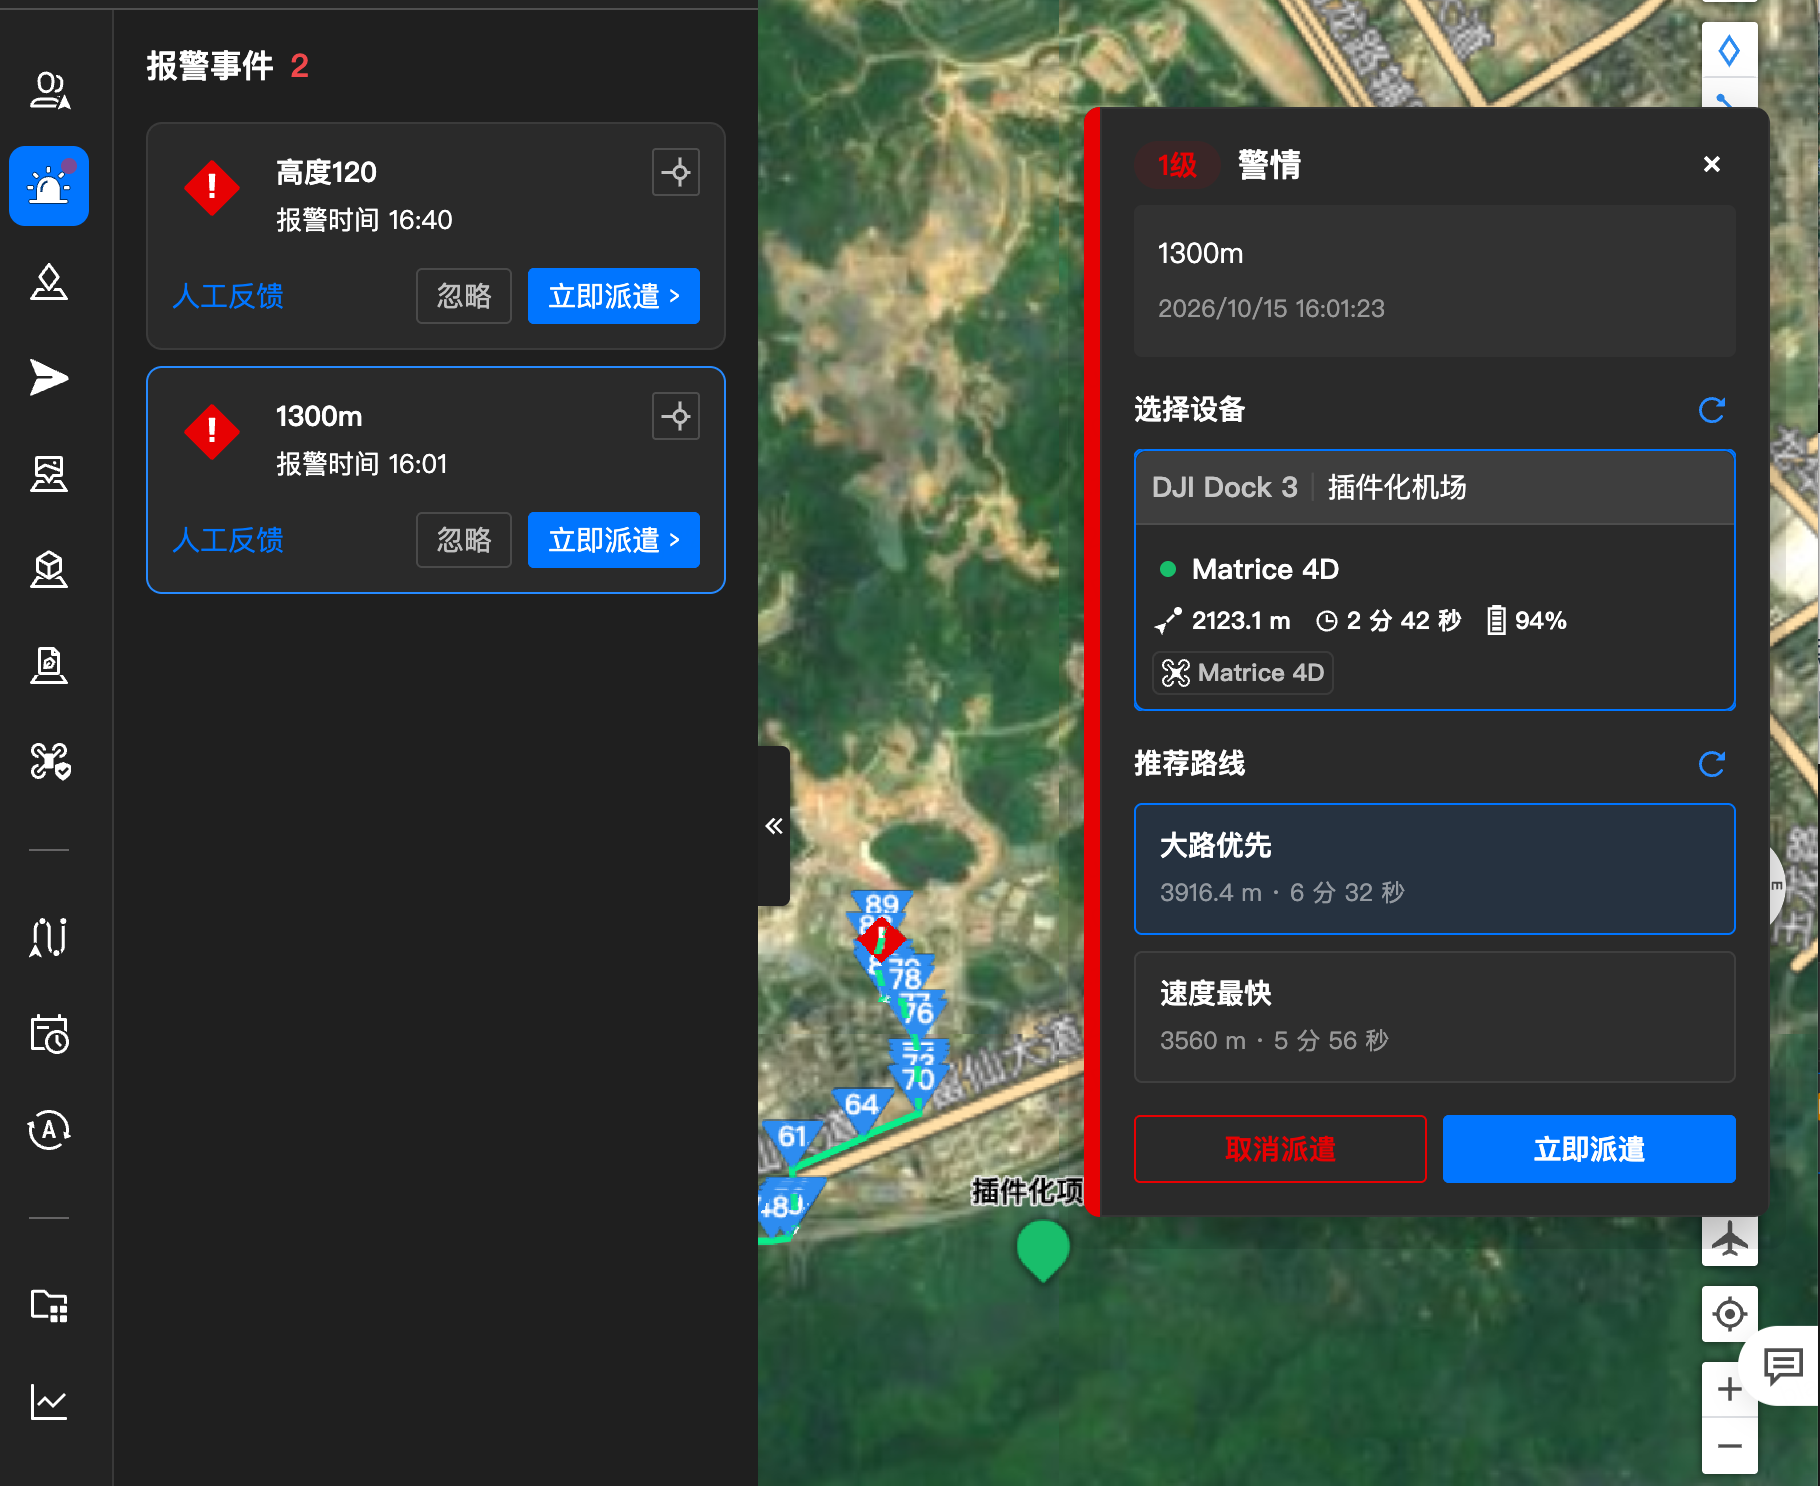
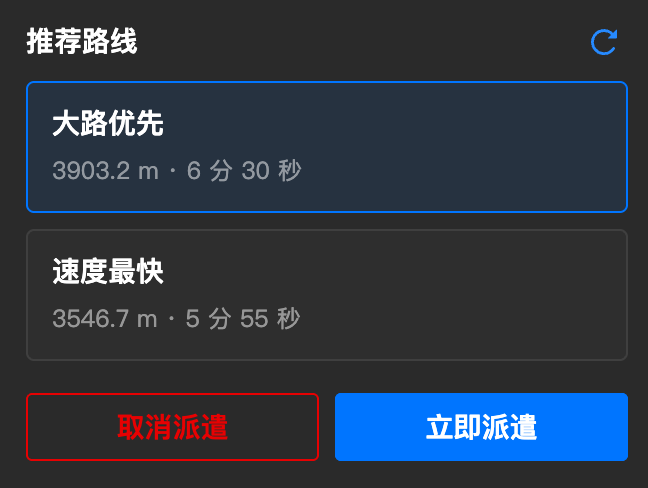
- 如图,任务触发器支持自动/手动触发,飞行指派支持系统推荐人工选择。
- 自动生成的的航线支持两种,一种是速度最快,沿直线飞往出警地点;另一种大路优先,可以规划沿道路飞往。如果出警地点太近,则会自动合并成一种。
驾驶舱现场处置(人机协同精确定位)
事故报警坐标可能存在 20 米到数百米不等的偏差,系统采用「自动到场 + 人机协同」策略:
- 到场提醒:无人机到达报警坐标上空后,驾驶舱提示操作员在直播画面中指认事故实际位置。
- 递近目标:操作员在画面中框选/点选事故位置,无人机自动飞至其正上方并下降至距地面约 20 米(10~120 米可设,激光测距保证精度);飞行途中可随时中断、重新指认,支持多次修正。
- 喊话疏导:选择预置语音文件空中喊话,提醒后方车辆减速避让、引导当事人撤至安全区域。
- 悬停值守:完成取证后无人机自动悬停值守现场,由操作员远程接管补拍(铁骑到场照片、事故车撤离照片等),直到铁骑接手、任务返航。
状态与证据实时回传
处置全过程按接口规范自动回传指挥平台,每个节点自动生成规范化处置记录:
| 处置节点 | 自动回传内容示例 |
|---|---|
| 签收 | 警情已签收,XX 准备调度无人机前往现场勘查 |
| 出警 | 已调度无人机前往事故现场,机型 XX,预计航程 X 公里、飞行 X 分钟 |
| 起飞 | 无人机已起飞,正在飞往事故现场 |
| 到场 | 无人机已到达事故现场上空,开始执行现场勘查 |
| 拍照 / 喊话 | 已完成现场拍摄 / 已进行语音喊话,提醒周边车辆减速避让 |
| 返航 / 降落 | 现场勘查完毕,无人机开始返航 / 已安全降落,任务结束 |
| 完成 | 事故快勘处置完成,本次任务共采集照片 X 张、视频 X 段 |