自动违停取证
业务背景与痛点
- 人工巡逻效率低、覆盖面窄:外勤警力有限,高峰期顾此失彼。
- 处置链条长:发现—取证—上报多个环节人工流转,处理时效差。
功能价值
一次示教,长期复用,全程自动。操作员只需针对每条严管路段做一次「示教飞行」(飞一遍、打点记录最佳巡查视角),之后系统即可按需全自动执行:
- 巡查覆盖率大幅提升:25 台机场规模化部署,路段轮巡常态化。
- 取证 100% 按国标流程执行:证据要素齐全,驳回率显著下降。
- 释放外勤警力:从「巡逻找车」转向「现场执法」。
业务流程
| 阶段 | 流程 | 说明 |
|---|---|---|
| 准备(仅一次) | 导入严管路段 + 示教飞行 | 根据真实环境进行示教路线选择,有效解决路段周边树木、建筑物遮挡问题 |
| 启动巡检 | 选择航线一键下发 | 任务状态全程可视:准备中→巡检中→取证中→待审核→已完成 |
| 第一轮巡检 | AI 识别 + 激光定位 + 首拍 | 直播画面实时识别静止车辆,激光厘米级定位并拍摄第一张取证照 |
| 第二轮取证 | 空中生成航线 + 逐车连拍 | 终点悬停自动生成复检航线,确认后空中下发,逐车锁定长焦连拍 |
功能介绍
示教飞行
- 教打点:操作员在虚拟座舱中沿路段飞一遍,一键打点记录航点(含飞行器位置高度、云台朝向、变焦倍数),并自动截取该航点画面。
- 航线生成:逐个预览航点截图、勾选满意的航点生成航线;保存时关联路段信息与违法代码(
80241/80242),一次示教长期复用。
启动自动违停取证
- 自动违停抓拍可以从计划库中进行起飞,可以进行立即、单次定时、重复定时等自动违停飞行的任务。
- 要执行自动违停,必须将「违停巡逻」勾选上,才能下发自动违停取证任务。
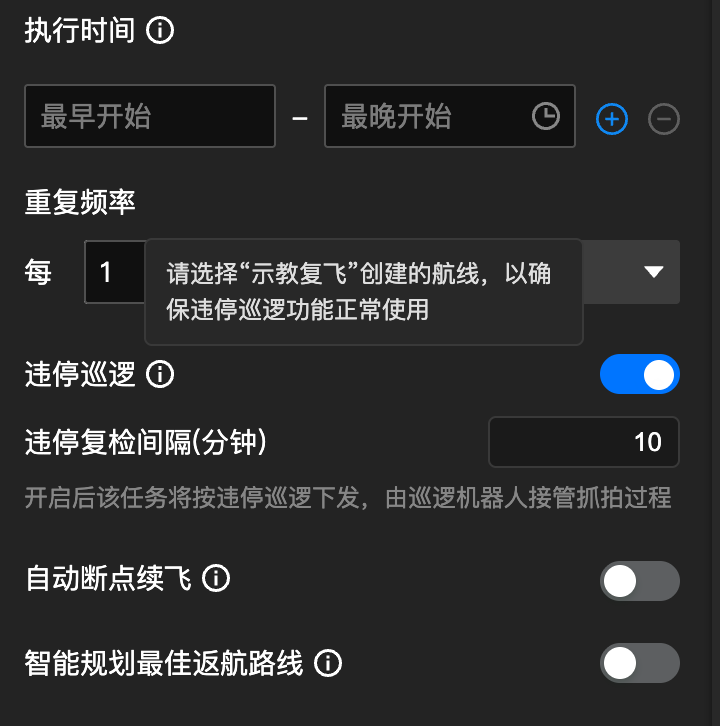
- 在计划库中完成设置以后,后续的违停抓拍会全自动完成,无需手动做任何操作。
- 支持设置违停取证间隔,确保车辆停放一定时间以后才会上报。
- 目前仅支持在仓内下发自动违停抓拍任务,不支持动态在飞行过程中下发。
自动违停取证方法
自动违停取证会全自动飞行两轮,第一轮获取疑似违停车辆,第二轮对疑似违停车辆进行复检。
两轮检测中间会有一个悬停时长,在派发任务之前设施,确保违停时间满足最低违停要求。
第一轮:自动巡检发现
- 无人机沿示教航线自动飞行,机载 AI 通过直播画面实时识别静止车辆(多目标跟踪 + 跨帧轨迹分析判定静止)。
- 发现疑似违停后短暂驻留,激光精确定位(厘米级)并拍摄第一张取证照片。
- 驾驶舱直播画面实时叠加识别框,侧边「违停列表」将实时更新:"违停:N 辆"。
第二轮:空中衔接自动复检
- 第一轮结束后无人机在终点悬停等待(不降落),系统根据全部违停车辆坐标自动生成第二轮取证航线,地图可视化预览。
- 驾驶舱弹出确认卡片"已生成 N 车取证航线"。
- 无人机逐车飞抵、镜头锁定、长焦连拍近景,车牌清晰可辨。
证据处理、审核与上报
- 降落后系统组装证据包:2 张照片(1 远 1 近),远景看清车辆所处位置、近景看清号牌,时间精确到毫秒并关联标准路段名称。